CN113371100A - 单电机双驱动装置在轮式机器人底盘中的应用方法一 - Google Patents
单电机双驱动装置在轮式机器人底盘中的应用方法一 Download PDFInfo
- Publication number
- CN113371100A CN113371100A CN202110752081.0A CN202110752081A CN113371100A CN 113371100 A CN113371100 A CN 113371100A CN 202110752081 A CN202110752081 A CN 202110752081A CN 113371100 A CN113371100 A CN 113371100A
- Authority
- CN
- China
- Prior art keywords
- plate
- connecting column
- hole
- tail
- connecting rod
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D63/00—Motor vehicles or trailers not otherwise provided for
- B62D63/02—Motor vehicles
- B62D63/04—Component parts or accessories
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K1/00—Arrangement or mounting of electrical propulsion units
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K17/00—Arrangement or mounting of transmissions in vehicles
- B60K17/04—Arrangement or mounting of transmissions in vehicles characterised by arrangement, location or kind of gearing
- B60K17/06—Arrangement or mounting of transmissions in vehicles characterised by arrangement, location or kind of gearing of change-speed gearing
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60K—ARRANGEMENT OR MOUNTING OF PROPULSION UNITS OR OF TRANSMISSIONS IN VEHICLES; ARRANGEMENT OR MOUNTING OF PLURAL DIVERSE PRIME-MOVERS IN VEHICLES; AUXILIARY DRIVES FOR VEHICLES; INSTRUMENTATION OR DASHBOARDS FOR VEHICLES; ARRANGEMENTS IN CONNECTION WITH COOLING, AIR INTAKE, GAS EXHAUST OR FUEL SUPPLY OF PROPULSION UNITS IN VEHICLES
- B60K17/00—Arrangement or mounting of transmissions in vehicles
- B60K17/04—Arrangement or mounting of transmissions in vehicles characterised by arrangement, location or kind of gearing
- B60K17/12—Arrangement or mounting of transmissions in vehicles characterised by arrangement, location or kind of gearing of electric gearing
Landscapes
- Engineering & Computer Science (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Toys (AREA)
Abstract
本发明涉及一种单电机双驱动装置在轮式机器人底盘中的应用,包括有驱动装置、底板、盖板、电机固定座、连接柱;所述的驱动装置在本发明中可以分解成多根装有齿轮的齿轮轴,驱动装置在底盘上装配时是齿轮轴之间的装配与组合,将传统的成品与成品之间的组合形式变成内部结构与内部结构之间的组合形式,同时也能将用户的想法融入其中。
Description
技术领域
本发明属于轮式机器人底盘的技术领域,更具体的说本发明涉及一种单电机双驱动装置在轮式机器人底盘中的应用。
背景技术
DIY是“Do It Yourself”的英文缩写,意思为自己动手制作,其意义在于能自己动手做一份能表达自己想法的作品。市场上常见的DIY类轮式机器人的底盘包括电机、减速箱、底盘面板;但是其缺点是电机和减速箱都是由厂家封装好的成品,减速比固定而且减速比的种类稀少,由于其内部结构的固定性从而导致用户不能根据自己的需求自行改装,这样出现的局面就是厂家设计什么样的减速比用户就只能选择什么样的减速比,使用户在该技术领域处于被动。还有一个不足之处就是由于是封装好的成品,所以用户动手组装的是成品与成品之间的组装并不是内部结构之间的组装,即使组装完成,用户除了只知道减速比、电机参数外,对其内部的构造也一知半解,即使通过拆解的方法来了解内部构造,由于其内部结构的固定性也不能将自己的想法融入到其中,同时也失去了DIY的部分意义和乐趣。
发明内容
为了弥补在背景技术中所描述的不足,所以本发明所要解决的问题就是将成品与成品之间的组装形式改变为内部结构与内部结构之间的组装并且能将用户的想法和创意融入到其中。
在本发明中所用的单电机双驱动装置的专利申请号为:202011027875.2。
所述的单电机双驱动装置在轮式机器人底盘中的应用(单电机双驱动装置在下面描述中简称为驱动装置)包括有底板、驱动装置、电机、轴承、盖板、用于连接底板与盖板的连接柱(以下简称为连接柱)、用于将驱动装置和电机固定座在底盘中锁紧的螺栓、电机固定座。
所述的底板,在底盘中承担的作用是用于驱动装置的定位及在底板上的安装,电机固定座的安装。
所述的轴承,在底盘中承担的作用是用于支撑驱动装置中的轴。
所述的盖板,在底盘中承担的作用是用于驱动装置的固定,电机固定座的定位及固定。
所述的连接柱,在底盘中承担的作用是用于连接底板和盖板。
所述的电机固定座,在底盘中承担的作用是电机在底盘中的安装、定位及固定,保证电机能将动力传递到驱动装置中。
所述的驱动装置在底板上的定位及在底板上的安装,其特征是所述的轴承设置在驱动装置的各个轴上并且轴承的内圈与驱动装置的轴相配合,在底板上设置有用于安装轴承的孔或凹槽。定位和安装方法是将轴承和驱动装置的轴装配好后将轴承插入到位于底板上的轴承孔或凹槽内即可。
所述的电机固定座在底板上的安装,其特征是电机需要和电机固定座装配,在底板上设置有电机固定座的安装孔或凹槽。安装方法是将装有电机的电机固定座插入到位于底板上的电机固定座的安装孔或凹槽内,电机固定座插入到安装孔或凹槽内后可以在底板上沿着电机固定座的安装孔或凹槽的轮廓滑动,通过电机固定座在底板上的滑动将设置在电机转轴上的齿轮插入到驱动装置的动力转换机构中。
所述的电机在底盘中的安装,其特征是电机需要和电机固定座装配,所述的电机固定座包括有前板、尾板、设置在前板与尾板之间的连杆、螺栓。安装方法是将所述的前板与尾板分别与电机的前端和尾端相贴合,所述的连杆设置在前板与尾板之间并将螺栓旋入到设置在连杆两端的螺孔中并锁紧。
所述的驱动装置的固定、电机固定座的定位和固定、驱动装置和电机固定座在所述的盖板与底板之间的锁紧,其特征是在所述的盖板上设置有用于安装轴承的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽。安装方法是将所述的轴承、电机固定座插入到设置在盖板上的相应孔中或凹槽内,将连接柱插入到盖板与底板之间,将螺栓旋入到连接柱两端的螺丝孔中并锁紧。
附图说明
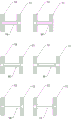
本发明共有10张附图,下面对每张附图分别做说明。
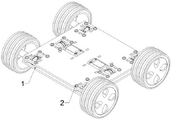
图1为本发明中的总装示意图。
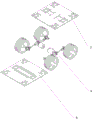
图2为本发明中的分解示意图。
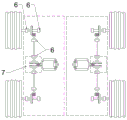
图3为本发明中驱动装置在底盘中的分布示意图。
图4为驱动装置、电机固定座在底板上的安装示意图。
图5为本发明中底板的示意图。
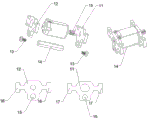
图6为本发明中电机和电机固定座的装配示意图,电机固定座的分解示意图。
图7为本发明中的盖板示意图。
图8为本发明中的轴承在底板上的安装方法示意图及在底板与盖板之间的固定方法示意图。
图9为本发明中的连接柱在底盘中的装配方案示意图。
图10为本发明中的电机固定座中的连杆在电机固定座中的装配示意图。
具体实施方式
下面结合附图对本发明做进一步说明,但并不因此而限制本发明的保护范围。
1、驱动装置在轮式机器人底盘中的应用
参见图1、图2、图4,在本发明中的底盘包括驱动装置(4)、电机、底板(5)、盖板(3)、连接柱(1)、螺栓(2)、电机固定座(8)。其特征是所述的驱动装置(4)、电机固定座(8)、连接柱(1)均设置在所述的底板(5)与盖板(3)之间,所述的连接柱(1)的两端均设置有内孔,螺栓(2)分别从底板(5)的下面、盖板(3)的上面通过设置在底板(5)、盖板(3)上的连接柱(2)孔旋入到设置在连接柱(1)两端的内孔中并锁紧,所述的设置在连接柱(1)两端的内孔是螺纹孔或非螺纹孔,所述的设置在连接柱(1)两端的内孔是通孔或盲孔;
参见图3,所述的驱动装置(4)可以分解成多根装有齿轮的齿轮轴,每根齿轮轴上均装有轴承(6)并且与轴承的内圈过盈配合。在电机的主轴上装有齿轮,电机主轴上的齿轮与驱动装置(4)中的动力转换机构(7)中的齿轮直接啮合。所述的驱动装置(4)在本发明中所驱动的是位于底盘同侧的车轮,车轮与驱动装置(4)中的动力输出轴连接,所以位于底盘同侧的车轮从驱动装置(4)中所得到的转速相同。
2、连接柱在轮式机器人底盘中的装配
参见图1、图9,在底盘中至少设置有两根连接柱(1),连接柱(1)在底盘中的装配位置是设置在底板(5)与盖板(3)之间,连接柱(1)在底盘中的装配方式可以有如下多种方式:
方式1:参见图9中的左1位置的示意图,连接柱(1)的下端面与底板(5)的上表面重合并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面低于盖板(3)的上表面;
方式2:参见图9中的右1位置的示意图,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面低于底板(5)的上表面高于下表面,连接柱(1)的上端面与盖板(3)的下表面重合并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通;
方式3:参见图9中的左2位置的示意图,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面与底板(5)的下表面重合或高于底板(5)的下表面,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面低于盖板(3)的上表面;
方式4:参见图9中的右2位置的示意图,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面低于底板(5)的上表面,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面与盖板(3)的上表面重合或低于盖板(3)的上表面;
方式5:参见图9中的左3位置的示意图,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面与底板(5)的下表面重合或高于底板(5)的下表面,连接柱(1)的上端面低于盖板(3)的下表面并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通;
方式6:参见图9中的右3位置的示意图,连接柱(1)的下端面与底板(5)的上表面重合并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通,连接柱(1)的上端面低于盖板(3)的下表面并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通;
方式7:参见图9中的左4位置的示意图,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面与盖板(3)的上表面重合或低于盖板(3)的上表面,连接柱(1)的下端面高于底板(5)的的上表面并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通;
方式8:参见图9中的右4位置的示意图,连接柱(1)的上端面与盖板(3)的下表面重合并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通,连接柱(1)的下端面高于底板(5)的的上表面并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通;
连接柱(1)在轮式机器人的底盘中装配时,可以是以其中一种方式装配,也可以是以多种装配方式的组合形式在底盘中装配。
3、驱动装置在底板上的安装方法:
参见图2、图4、图5,所述的驱动装置(4)在底板(5)上的安装可以分解成多根齿轮轴在底板(5)上的安装及组合,将驱动装置(4)中的各个轴上的轴承对应的插入到位于底板(5)上的轴承孔或凹槽内(9)即可完成安装;
参见图8,所述的轴承(6)与轴承孔或凹槽(9)的尺寸关系是,轴承孔或凹槽(9)的长小于等于轴承(6)的直径,轴承孔或凹槽(9)的宽大于等于轴承(6)的宽。所述的轴承(6)与轴承孔或凹槽(9)的位置关系是轴承(6)的外圆面与轴承孔或凹槽(9)的至少两条边相切。
4、电机在底板上的安装方法:
参见图3、图4、图5、图6,所述的电机在底板(5)上的安装,需要先将电机与电机固定座(8)装配,然后将电机固定座(8)插入到位于底板(5)上的电机固定座的插孔或凹槽(10)内;其特征是电机和电机固定座装配时需要将电机固定座的前板(11)、尾板(12)分别与电机的前端面、尾端面贴合,电机固定座的连杆(14)需要与电机的侧面贴合;电机固定座(8)插入到设置在底板上的电机固定座的插孔或凹槽(10)内后电机固定座(8)能沿着电机固定座的插孔或凹槽的(10)轮廓在底板(5)上滑动。
5、电机固定座的装配方法:
参见图4、图6,所述的电机固定座(8)包括有前板(11)、尾板(12)、螺栓(13)和连杆(14);其特征是在所述的前板(11)、尾板(12)上设置有连杆孔(15);在所述的前板(11)、尾板(12)的两侧或单侧设置有凸台(16,17),凸台的凸起方向可以是单边向上凸起或单边向下凸起或同时向上向下凸起;
在电机固定座装配时所述的连杆(14)设置在前板(11)与尾板(12)之间,连杆(14)在电机固定座中的装配可以有如下多种方式:
方式1、参见图10中左1图,连杆(14)的两端均插入到前板(11)、尾板(12)的连杆孔中(连杆插入到前板连杆孔中的一端称为前端,插入到尾板连杆孔中的一端称为尾端),连杆(14)的尾端端面与尾板(12)的外表面重合,连杆(14)的前端端面在前板(11)的内表面与外表面之间;
方式2、参见图10中右1图,连杆(14)的两端均插入到前板(11)、尾板(12)的连杆孔中(连杆插入到前板连杆孔中的一端称为前端,插入到尾板连杆孔中的一端称为尾端),连杆(14)的尾端端面在尾板(12)的外表面与内表面之间,连杆(14)的前端端面与前板(11)的外表面重合;
方式3、参见图10中左2图,连杆(14)的两端均插入到前板(11)、尾板(12)的连杆孔中(连杆插入到前板连杆孔中的一端称为前端,插入到尾板连杆孔中的一端称为尾端),连杆(14)的尾端端面在尾板(12)的外表面与内表面之间,连杆(14)的前端端面在前板(11)的外表面与内表面之间;
方式4、参见图10中右2图,连杆(14)的两端均未插入到前板(11)、尾板(12)的连杆孔中(连杆靠近前板的一端称为前端,连杆靠近尾板的一端称为尾端),前端与前板(11)的内表面留有一定的距离,尾端与尾板(12)的内表面留有一定的距离;
方式5、参见图10中左3图,连杆(14)的尾端端面与尾板(12)的内表面重合,前端插入到前板(11)的连杆孔中并且前端端面在前板(11)的外表面与内表面之间;
方式6、参见图10中右3图,连杆(14)的前端端面与前板(11)的内表面重合,尾端插入到尾板(12)的连杆孔中并且尾端端面在尾板(12)的外表面与内表面之间。
5、盖板的安装方法
参见图1、图2、图7,所述的盖板(3)上设置有用于安装轴承的孔或凹槽(9)、电机固定座的插孔或凹槽(19)、连接柱孔或凹槽(3-1),在安装盖板(3)时需要将设置在盖板(3)上的用于安装轴承的轴承孔或凹槽(9)、用于安装电机固定座的插孔或凹槽(19)对应到相应位置的轴承、设置在电机固定座前板和尾板上的凸台(16、17)即可,然后下压盖板使轴承、设置在电机固定座前板和尾板上的凸台插入到相应的孔或凹槽中;
参见图8,所述的轴承(6)与轴承孔或凹槽(9)的尺寸关系是,轴承孔或凹槽(9)的长小于等于轴承(6)的直径,轴承孔或凹槽(9)的宽大于等于轴承(6)的宽。所述的轴承(6)与轴承孔或凹槽(9)的位置关系是轴承(6)的外圆面与轴承孔或凹槽(9)的至少两条边相切。
6、底板、盖板在底盘中的形态
参见图1、图2、图5,所述的底板(5)在底盘中可以是一整块板,将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽全部设置在一块底板上;也可以将一整块板分解成若干块板,然后将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽按需要设置在各块板上然后根据驱动装置(4)上轴承的位置、设置在电机固定座前板和尾板上的凸台位置、连接柱的位置进行拼接组合;
参见图1、图2、图7,所述的盖板(3)在底盘中可以是一整块板,将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽全部设置在一块盖板上;也可以将一整块板分解成若干块板,然后将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽按需要设置在各块板上然后根据驱动装置(4)上轴承的位置、设置在电机固定座前板和尾板上的凸台位置、连接柱的位置进行拼接组合;
所述的底板(5)和盖板(3)在底盘中是一整块板时其形状可以为任意形状;所述的底板(5)和盖板(3)在底盘中是由若干块板拼接时,各块板的形状可以为任意形状,各块板的形状可以全部相同、可以部分相同、可以均不相同;
所述的底板(5)和盖板(3)在本发明中的材质可以是亚克力、木材、塑料或金属。
上述的实施方式旨在举例说明本发明可为本领域的技术人员实施或使用,对上述的实施方式进行修改对本领域的专业技术人员来说是显而易见的,故本发明包括但不限于上述的实施方式,任何符合本权利要求或说明书的描述,符合与本文所公开的原理、新颖性和创造性特点的方法、工艺、产品均落入本发明的保护范围。
Claims (8)
1.本发明涉及一种单电机双驱动装置在轮式机器人底盘中的应用,包括有驱动装置(4)、电机、底板(5)、盖板(3)、连接柱(1)、螺栓(2)、电机固定座(8);其特征是所述的驱动装置(4)、电机固定座(8)、连接柱(1)均设置在所述的底板(5)与盖板(3)之间;
所述的连接柱(1),两端均设置有内孔,所述的设置在连接柱(1)两端的内孔是螺纹孔或非螺纹孔,所述的设置在连接柱(1)两端的内孔是通孔或盲孔;
螺栓(2)分别从底板(5)的下面、盖板(3)的上面通过设置在底板(5)、盖板(3)上的连接柱(2)孔旋入到设置在连接柱(1)两端的螺纹孔中并锁紧;
所述的驱动装置(4)可以分解成多根装有齿轮的齿轮轴,每根齿轮轴上均装有轴承(6)并且与轴承的内圈过盈配合,在电机的主轴上装有齿轮,电机主轴上的齿轮与驱动装置(4)中的动力转换机构(7)中的齿轮直接啮合,驱动装置(4)所驱动的是位于底盘同侧的车轮,车轮与驱动装置(4)中的动力输出轴连接,位于底盘同侧的车轮从驱动装置(4)中所得到的转速相同;
所述的底板(5),在底板上设置有轴承孔或凹槽(9)、电机固定座的插孔或凹槽(10)、连接柱孔或凹槽;
所述的盖板(3),在盖板上设置有轴承孔或凹槽(9)、电机固定座插孔或凹槽(19)、连接柱孔孔或凹槽(5-1);
所述的连接柱(1)在底盘中的装配方式可以有多种方案但在底盘中装配时可以是以其中的一种方案装配或以多种方案的组合形式在底盘中装配:
方案1,连接柱(1)的下端面与底板(5)的上表面重合并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面低于盖板(3)的上表面;
方式2,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面低于底板(5)的上表面高于下表面,连接柱(1)的上端面与盖板(3)的下表面重合并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通;
方式3,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面与底板(5)的下表面重合或高于底板(5)的下表面,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面低于盖板(3)的上表面;
方式4,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面低于底板(5)的上表面,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面与盖板(3)的上表面重合或低于盖板(3)的上表面;
方式5,连接柱(1)的下端插入到底板(5)上的连接柱孔(5-1)内并且连接柱(1)的下端面与底板(5)的下表面重合或高于底板(5)的下表面,连接柱(1)的上端面低于盖板(3)的下表面并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通;
方式6,连接柱(1)的下端面与底板(5)的上表面重合并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通,连接柱(1)的上端面低于盖板(3)的下表面并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通;
方式7,连接柱(1)的上端插入到盖板(3)的连接柱孔(3-1)内并且连接柱(1)的上端面与盖板(3)的上表面重合或低于盖板(3)的上表面,连接柱(1)的下端面高于底板(5)的的上表面并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通;
方式8,连接柱(1)的上端面与盖板(3)的下表面重合并且连接柱(1)中的内孔与设置在盖板(3)上的连接柱孔(3-1)相通,连接柱(1)的下端面高于底板(5)的的上表面并且连接柱(1)中的内孔与设置在底板(5)上的连接柱孔(5-1)相通;
所述的电机固定座(8)包括有前板(11)、尾板(12)、螺栓(13)和连杆(14),在所述的前板(11)、尾板(12)上设置有连杆孔(15),在所述的前板(11)、尾板(12)的两侧或单侧设置有凸台(16,17),凸台的凸起方向可以是单边向上凸起或单边向下凸起或同时向上向下凸起;
所述的连杆(14)设置在前板(11)与尾板(12)之间,连杆(14)在电机固定座(8)中的装配方式可以有多种方案:
方式1,连杆(14)的两端均插入到前板(11)、尾板(12)的连杆孔中(连杆插入到前板连杆孔中的一端称为前端,插入到尾板连杆孔中的一端称为尾端),连杆(14)的尾端端面与尾板(12)的外表面重合,连杆(14)的前端端面在前板(11)的内表面与外表面之间;
方式2,连杆(14)的两端均插入到前板(11)、尾板(12)的连杆孔中(连杆插入到前板连杆孔中的一端称为前端,插入到尾板连杆孔中的一端称为尾端),连杆(14)的尾端端面在尾板(12)的外表面与内表面之间,连杆(14)的前端端面与前板(11)的外表面重合;
方式3,连杆(14)的两端均插入到前板(11)、尾板(12)的连杆孔中(连杆插入到前板连杆孔中的一端称为前端,插入到尾板连杆孔中的一端称为尾端),连杆(14)的尾端端面在尾板(12)的外表面与内表面之间,连杆(14)的前端端面在前板(11)的外表面与内表面之间;
方式4,连杆(14)的两端均未插入到前板(11)、尾板(12)的连杆孔中(连杆靠近前板的一端称为前端,连杆靠近尾板的一端称为尾端),前端与前板(11)的内表面留有一定的距离,尾端与尾板(12)的内表面留有一定的距离;
方式5,连杆(14)的尾端端面与尾板(12)的内表面重合,前端插入到前板(11)的连杆孔中并且前端端面在前板(11)的外表面与内表面之间;
方式6,连杆(14)的前端端面与前板(11)的内表面重合,尾端插入到尾板(12)的连杆孔中并且尾端端面在尾板(12)的外表面与内表面之间。
2.根据权利要求1所述的一种单电机双驱动装置在轮式机器人底盘中的应用,其特征在于所述的驱动装置(4)在底板(5)上的安装可以分解成多根齿轮轴在底板(5)上的安装及组合,需要将驱动装置(4)中的各个轴上的轴承插入到位于底板(5)上的轴承孔或凹槽(9)中。
3.根据权利要求1所述的一种单电机双驱动装置在轮式机器人底盘中的应用,其特征在于所述的电机在底板(5)上安装时需要先将电机与电机固定座(8)装配,然后将电机固定座(8)中设置在前板(11)、尾板(12)侧面的凸台插入到位于底板(5)上的电机固定座的插孔或凹槽(10)内;
电机和电机固定座装配时需要将电机固定座的前板(11)、尾板(12)分别与电机的前端面、尾端面贴合,电机固定座的连杆(14)需要与电机的侧面贴合;
电机固定座(8)插入到电机固定座的插孔或凹槽(10)内后,电机固定座(8)能沿着电机固定座的插孔或凹槽的(10)轮廓在底板(5)上滑动。
4.根据权利要求1所述的一种单电机双驱动装置在轮式机器人底盘中的应用,其特征在于所述的盖板(3)在底盘中安装时将设置在盖板(3)上的轴承孔或凹槽(9)、电机固定座插孔或凹槽(19)对应到相应位置的轴承、设置在电机固定座前板、尾板上的凸台(16、17)并下压盖板(3)使轴承、设置在电机固定座前板、尾板上的凸台插入到相应的孔或凹槽中。
5.根据权利要求1、2、4所述的一种单电机双驱动装置在轮式机器人底盘中的应用,其特征在于设置在底板(5)、盖板(3)上的轴承孔或凹槽的长小于等于轴承(6)的直径,轴承孔或凹槽(9)的宽大于等于轴承(6)的宽,轴承(6)的外圆面与轴承孔或凹槽(9)的至少两条边相切。
6.根据权利要求1、2、3、4、5所述的一种单电机双驱动装置在轮式机器人底盘中的应用,其特征在于所述的底板(5)在底盘中可以是一整块板,将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽全部设置在一块底板上;也可以将一整块板分解成若干块板,然后将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽按需要设置在各块板上然后根据驱动装置(4)上轴承的位置、设置在电机固定座前板和尾板上的凸台位置、连接柱的位置进行拼接组合;
所述的盖板(3)在底盘中可以是一整块板,将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽全部设置在一块盖板上;也可以将一整块板分解成若干块板,然后将所需的轴承孔或凹槽、电机固定座的插孔或凹槽、连接柱孔或凹槽按需要设置在各块板上然后根据驱动装置(4)上轴承的位置、设置在电机固定座前板和尾板上的凸台位置、连接柱的位置进行拼接组合。
7.根据权利要求6所述的一种单电机双驱动装置在轮式机器人底盘中的应用,其特征在于所述的底板(5)和盖板(3)在底盘中是一整块板时其形状可以为任意形状;所述的底板(5)和盖板(3)在底盘中是由若干块板拼接时,各块板的形状可以为任意形状,各块板的形状可以全部相同、可以部分相同、可以均不相同。
8.根据权利要求1-7所述的一种单电机双驱动装置在轮式机器人底盘中的应用,其特征在于所述的底板(5)和盖板(3)的材质是亚克力或木材或塑料或金属。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110752081.0A CN113371100A (zh) | 2021-07-03 | 2021-07-03 | 单电机双驱动装置在轮式机器人底盘中的应用方法一 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110752081.0A CN113371100A (zh) | 2021-07-03 | 2021-07-03 | 单电机双驱动装置在轮式机器人底盘中的应用方法一 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN113371100A true CN113371100A (zh) | 2021-09-10 |
Family
ID=77580827
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110752081.0A Pending CN113371100A (zh) | 2021-07-03 | 2021-07-03 | 单电机双驱动装置在轮式机器人底盘中的应用方法一 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN113371100A (zh) |
Citations (23)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR900017849A (ko) * | 1989-05-26 | 1990-12-20 | 신홍범 | 자동차의 좌우 이동장치 |
| CN201619449U (zh) * | 2009-09-25 | 2010-11-03 | 矫德余 | 一种双电机四轮驱动车 |
| CN102133855A (zh) * | 2010-01-25 | 2011-07-27 | 北京理工大学 | 一种双侧独立驱动车辆主辅电机动力耦合总成 |
| CN203761873U (zh) * | 2014-02-18 | 2014-08-13 | 浙江机电职业技术学院 | 一种大棚栽培番茄采摘机械装置驱动机构 |
| KR20160004603A (ko) * | 2014-07-03 | 2016-01-13 | 주식회사코어벨 | 가정용 로봇 구동시스템 |
| CN206081644U (zh) * | 2016-10-11 | 2017-04-12 | 东阳市万利电子有限公司 | 磁性小车积木 |
| CN207667143U (zh) * | 2017-11-27 | 2018-07-31 | 蔡泽平 | 一种新型特技车 |
| CN109367653A (zh) * | 2018-11-01 | 2019-02-22 | 华南智能机器人创新研究院 | 一种室内浮动式避障的四驱机器人底盘 |
| CN109458440A (zh) * | 2018-12-29 | 2019-03-12 | 新乡北方车辆仪表有限公司 | 一种双流变速箱 |
| CN109747733A (zh) * | 2019-02-21 | 2019-05-14 | 北京兆维电子(集团)有限责任公司 | 一种服务机器人底盘悬挂系统 |
| CN209771334U (zh) * | 2019-03-08 | 2019-12-13 | 北京奇虎科技有限公司 | 遥控玩具车 |
| TWM591432U (zh) * | 2019-12-02 | 2020-03-01 | 朱右伯 | 遙控車伺服機固定座快拆結構 |
| CN210135180U (zh) * | 2019-05-29 | 2020-03-10 | 湖北中烟工业有限责任公司 | 一种改进型的传动轴联轴器 |
| CN210310639U (zh) * | 2020-03-06 | 2020-04-14 | 常州市贝叶斯智能科技有限公司 | 一种移动机器人底盘装置 |
| CN210634384U (zh) * | 2019-03-15 | 2020-05-29 | 阿里巴巴集团控股有限公司 | 机器人底盘及驱动机构 |
| CN210852051U (zh) * | 2019-09-09 | 2020-06-26 | 山东曼大智能科技有限公司 | 一种智能轮式巡检机器人 |
| CN210845280U (zh) * | 2019-09-09 | 2020-06-26 | 陈楸 | 一种玩具漂移车 |
| CN211087722U (zh) * | 2019-10-08 | 2020-07-24 | 南京理工大学 | 一种无人驾驶车辆的底层平台 |
| CN111846027A (zh) * | 2020-08-07 | 2020-10-30 | 广东电科院能源技术有限责任公司 | 一种机器人底盘结构 |
| CN112078360A (zh) * | 2020-09-26 | 2020-12-15 | 郭佳 | 一种单动力源双驱动装置及组合方法 |
| CN112606897A (zh) * | 2020-11-12 | 2021-04-06 | 王友猛 | 一种全向移动自动引导agv小车 |
| CN213534844U (zh) * | 2021-05-25 | 2021-06-25 | 天津金晟保科技有限公司 | 无人车底盘及无人车 |
| CN216140101U (zh) * | 2021-07-03 | 2022-03-29 | 义县芯语言拼装机器人科技有限公司 | 单电机双驱动装置在轮式机器人底盘中的应用 |
-
2021
- 2021-07-03 CN CN202110752081.0A patent/CN113371100A/zh active Pending
Patent Citations (23)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR900017849A (ko) * | 1989-05-26 | 1990-12-20 | 신홍범 | 자동차의 좌우 이동장치 |
| CN201619449U (zh) * | 2009-09-25 | 2010-11-03 | 矫德余 | 一种双电机四轮驱动车 |
| CN102133855A (zh) * | 2010-01-25 | 2011-07-27 | 北京理工大学 | 一种双侧独立驱动车辆主辅电机动力耦合总成 |
| CN203761873U (zh) * | 2014-02-18 | 2014-08-13 | 浙江机电职业技术学院 | 一种大棚栽培番茄采摘机械装置驱动机构 |
| KR20160004603A (ko) * | 2014-07-03 | 2016-01-13 | 주식회사코어벨 | 가정용 로봇 구동시스템 |
| CN206081644U (zh) * | 2016-10-11 | 2017-04-12 | 东阳市万利电子有限公司 | 磁性小车积木 |
| CN207667143U (zh) * | 2017-11-27 | 2018-07-31 | 蔡泽平 | 一种新型特技车 |
| CN109367653A (zh) * | 2018-11-01 | 2019-02-22 | 华南智能机器人创新研究院 | 一种室内浮动式避障的四驱机器人底盘 |
| CN109458440A (zh) * | 2018-12-29 | 2019-03-12 | 新乡北方车辆仪表有限公司 | 一种双流变速箱 |
| CN109747733A (zh) * | 2019-02-21 | 2019-05-14 | 北京兆维电子(集团)有限责任公司 | 一种服务机器人底盘悬挂系统 |
| CN209771334U (zh) * | 2019-03-08 | 2019-12-13 | 北京奇虎科技有限公司 | 遥控玩具车 |
| CN210634384U (zh) * | 2019-03-15 | 2020-05-29 | 阿里巴巴集团控股有限公司 | 机器人底盘及驱动机构 |
| CN210135180U (zh) * | 2019-05-29 | 2020-03-10 | 湖北中烟工业有限责任公司 | 一种改进型的传动轴联轴器 |
| CN210852051U (zh) * | 2019-09-09 | 2020-06-26 | 山东曼大智能科技有限公司 | 一种智能轮式巡检机器人 |
| CN210845280U (zh) * | 2019-09-09 | 2020-06-26 | 陈楸 | 一种玩具漂移车 |
| CN211087722U (zh) * | 2019-10-08 | 2020-07-24 | 南京理工大学 | 一种无人驾驶车辆的底层平台 |
| TWM591432U (zh) * | 2019-12-02 | 2020-03-01 | 朱右伯 | 遙控車伺服機固定座快拆結構 |
| CN210310639U (zh) * | 2020-03-06 | 2020-04-14 | 常州市贝叶斯智能科技有限公司 | 一种移动机器人底盘装置 |
| CN111846027A (zh) * | 2020-08-07 | 2020-10-30 | 广东电科院能源技术有限责任公司 | 一种机器人底盘结构 |
| CN112078360A (zh) * | 2020-09-26 | 2020-12-15 | 郭佳 | 一种单动力源双驱动装置及组合方法 |
| CN112606897A (zh) * | 2020-11-12 | 2021-04-06 | 王友猛 | 一种全向移动自动引导agv小车 |
| CN213534844U (zh) * | 2021-05-25 | 2021-06-25 | 天津金晟保科技有限公司 | 无人车底盘及无人车 |
| CN216140101U (zh) * | 2021-07-03 | 2022-03-29 | 义县芯语言拼装机器人科技有限公司 | 单电机双驱动装置在轮式机器人底盘中的应用 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN114658808B (zh) | 联轴器结构及应用彼的模块化同轴齿组减速机构 | |
| CN216140101U (zh) | 单电机双驱动装置在轮式机器人底盘中的应用 | |
| CN111498371B (zh) | 模块化伞齿轮辊道线输送系统 | |
| KR100803260B1 (ko) | 체인 호이스트 | |
| CN217343080U (zh) | 一种用于电机定转子铁芯级进模具上的传动机构 | |
| CN2467171Y (zh) | 可快速拆装搅拌器的食品拌馅机 | |
| CN112943912B (zh) | 一种双变速全链消隙伺服驱动装置 | |
| KR101716453B1 (ko) | 동력전달장치 | |
| CN220930149U (zh) | 一种整体式行星架总成 | |
| CN220808159U (zh) | 一种具有固定结构的纺织蜡柱生产模具 | |
| CN113770231A (zh) | 一种用于电机定转子铁芯级进模具上的传动机构 | |
| CN217943106U (zh) | 一种双金属复合铝板生产用定位机构 | |
| CN218355288U (zh) | 一种装配式智能按摩沙发 | |
| CN111822574A (zh) | 一种基于反转机构的轮毂旋压机 | |
| CN223725343U (zh) | 一种新能源电动叉车齿轮箱 | |
| CN216916185U (zh) | 电动摩托车轮边动力总成 | |
| CN215662599U (zh) | 一种胶装机封面包覆机构 | |
| CN216265376U (zh) | 一种加工内啮合齿轮端面工装 | |
| CN213942079U (zh) | 麻将机用中心轴座及麻将机洗牌装置 | |
| CN222875644U (zh) | 一种动态机械艺术装置 | |
| CN223443206U (zh) | 一种变速器内置型花鼓用组合壳体 | |
| CN219605958U (zh) | 一种具有行星齿限位功能的行星齿轮箱 | |
| US20040187619A1 (en) | Speed change gear device | |
| CN221180215U (zh) | 披萨烤盘旋转结构 | |
| CN219253767U (zh) | 一种弯管机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WD01 | Invention patent application deemed withdrawn after publication |
Application publication date: 20210910 |
|
| WD01 | Invention patent application deemed withdrawn after publication |