CN113369755A - 一种焊接夹具及拉手焊接机器人工作站 - Google Patents
一种焊接夹具及拉手焊接机器人工作站 Download PDFInfo
- Publication number
- CN113369755A CN113369755A CN202110921991.7A CN202110921991A CN113369755A CN 113369755 A CN113369755 A CN 113369755A CN 202110921991 A CN202110921991 A CN 202110921991A CN 113369755 A CN113369755 A CN 113369755A
- Authority
- CN
- China
- Prior art keywords
- bearing
- base
- welding
- workpiece
- deviation rectifying
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 238000003466 welding Methods 0.000 title claims abstract description 84
- 230000000694 effects Effects 0.000 claims description 2
- 238000004519 manufacturing process Methods 0.000 abstract description 8
- 235000017166 Bambusa arundinacea Nutrition 0.000 description 1
- 235000017491 Bambusa tulda Nutrition 0.000 description 1
- 241001330002 Bambuseae Species 0.000 description 1
- 235000015334 Phyllostachys viridis Nutrition 0.000 description 1
- 230000004075 alteration Effects 0.000 description 1
- 239000011425 bamboo Substances 0.000 description 1
- 238000005452 bending Methods 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000003139 buffering effect Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000001125 extrusion Methods 0.000 description 1
- 239000002184 metal Substances 0.000 description 1
- 238000004021 metal welding Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000006467 substitution reaction Methods 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/0426—Fixtures for other work
- B23K37/0435—Clamps
- B23K37/0443—Jigs
Landscapes
- Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Resistance Welding (AREA)
Abstract
本发明属于焊接技术领域,具体公开了一种焊接夹具及拉手焊接机器人工作站,该焊接夹具包括夹具底座、固定组件和承托组件,夹具底座上设置有倾斜的支杆,支杆一端连接有顶块;固定组件包括工件底座和工件固定座,工件底座通过工件固定座连接在支杆上,且工件底座两侧分别设有左夹块和右夹块,且左夹块、工件底座和右夹块之间形成工件放置区,承托组件包括连接块固定座和承托咀,承托驱动件驱动承托咀向工件底座靠近或远离,且承托咀两侧设有左挡块和右挡块,左挡块、承托咀和右挡块之间形成连接块放置区。该工作站包括焊接机械臂和焊接夹具,焊接机械臂配合焊接夹具,从而代替人工焊接,极大地加快了生产效率,降低生产成本。
Description
技术领域
本发明涉及焊接技术领域,特别涉及一种焊接夹具及拉手焊接机器人工作站。
背景技术
随着人们娱乐需求的提高,酒店的建设如雨后春笋般爆发,因此对于各种金属的拉手的需求量越来越大。金属拉手的手柄一端焊接有一个连接块,连接块上有相应的螺孔,便于将手柄与门连接固定。现有的手柄与连接块主要通过人工焊接,人工焊接存在以下问题:人工成本高,且焊接效率低;焊接部位焊接不均匀,容易导致拉手在使用时手柄与连接块焊接处出现裂缝,导致手柄脱落,影响使用,并且焊接质量不稳定。
发明内容
为了克服现有技术存在的缺陷,本发明提供一种焊接夹具及拉手焊接机器人工作站,解决人工焊接成本高,焊接效率低和焊接质量不稳定的问题。
本发明解决其技术问题所采用的技术方案是:一种焊接夹具,包括:
夹具底座,其上设置有倾斜的支杆,支杆一端连接有顶块;
固定组件,包括工件底座和工件固定座,所述工件底座通过工件固定座连接在所述支杆上,且工件底座两侧分别设有左夹块和右夹块,所述左夹块连接在工件固定座上,所述右夹块通过夹紧驱动件活动设置在工件固定座上,且左夹块、工件底座和右夹块之间形成工件放置区,工件底座上方还设有压块,所述压块通过压紧驱动件活动设置在工件固定座上;
承托组件,包括连接块固定座和承托咀,所述连接块固定座连接在支杆靠近工件底座的一端,所述承托咀通过承托驱动件活动设置在连接块固定座上,承托驱动件驱动承托咀向工件底座靠近或远离,且承托咀两侧设有左挡块和右挡块,左挡块、承托咀和右挡块之间形成连接块放置区。
进一步的,所述承托咀上开设有槽口,所述左挡块和右挡块分别位于所述槽口两侧。
进一步的,所述承托组件还包括连接杆,所述连接杆位于所述承托驱动件上,且连接杆一端与承托咀连接,另一端设有限位块。
进一步的,所述焊接夹具还包括纠偏组件,所述纠偏组件包括纠偏咀和纠偏驱动件,所述纠偏咀通过纠偏驱动件活动设置在连接块固定座上,纠偏驱动件驱动纠偏咀向工件底座靠近或远离。
进一步的,所述纠偏咀上设置有两个纠偏臂,两个所述纠偏臂之间形成纠偏槽,所述纠偏槽配合所述承托咀工作。
进一步的,所述连接块固定座包括斜板和驱动件固定板,所述斜板一端与支杆连接,另一端与驱动件固定板连接,所述承托驱动件和所述纠偏驱动件均安装在所述驱动件固定板上。
进一步的,所述工件底座上开设有槽孔,所述槽孔内安装有弹簧。
进一步的,所述左夹块和右夹块上均设有避让槽。
进一步的,所述支杆上设有支撑柱,所述支撑柱靠近所述顶块设置。
一种拉手焊接机器人工作站,包括以上所述的一种焊接夹具,所述焊接机器人工作站还包括焊接机械臂,所述焊接机械臂设置在所述焊接夹具一侧。
本发明具有以下至少一个有益效果:
1、焊接夹具代替人工焊接,极大地加快了生产效率,降低生产成本,同时也可以避免人工焊接导致拉手质量不稳定的问题出现。
2、焊接之后的拉手焊接面更平整,减少毛刺和焊接不平的问题出现,同时焊接牢固,焊接的拉手质量稳定。
附图说明
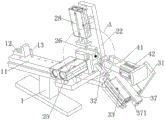
图1为本发明实施例一的立体图(一);
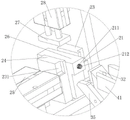
图2为图1中的A处放大图;
图3为本发明实施例一的立体图(二);
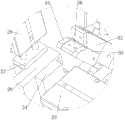
图4为图3中的B处放大图;
图5为本发明实施例一的正视图;
图6为本发明实施例一中承托咀的立体图;
图7为本发明实施例一中纠偏咀的立体图;
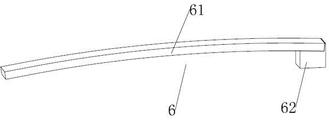
图8为本发明实施例中拉手的立体图;
图9为本发明实施例二的立体图;
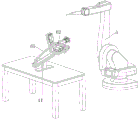
图10为本发明实施例二的应用示意图。
图中,
1-夹具底座,11-支杆,12-顶块,13-支撑柱;
2-固定组件,21-工件底座,211-槽孔,212-弹簧,22-工件固定座,23-左夹块,231-避让槽,24-右夹块,25-夹紧驱动件,26-工件放置区,27-压块,28-压紧驱动件;
3-承托组件,31-连接块固定座,311-斜板,312-驱动件固定板,32-承托咀,321-槽口,33-承托驱动件,34-左挡块,35-右挡块,36-连接块放置区,37-连接杆,371-限位块;
4-纠偏组件,41-纠偏咀,42-纠偏驱动件,43-纠偏槽,44-纠偏臂;
5-焊接机械臂;
6-拉手,61-工件,62-连接块。
具体实施方式
下面结合附图对本发明的具体实施方式作进一步说明。在此需要说明的是,对于这些实施方式的说明用于帮助理解本发明,但并不构成对本发明的限定。此外,下面所描述的本发明各个实施方式中所涉及的技术特征只要彼此之间未构成冲突就可以相互组合。
需要说明的是,本发明用于将手柄与连接块62焊接固定,全文中的工件61为手柄;如附图8所示,手柄呈轻微弯曲的杆状,而连接块62为方块状。
实施例一
如附图1~8所示,本发明提供的一种焊接夹具,包括夹具底座1、固定组件2和承托组件3,夹具底座1上设置有倾斜的支杆11,支杆11倾斜设置主要是为了配合工件61手柄与连接块62焊接固定,支杆11一端通过螺丝螺接有顶块12;如附图2所示,固定组件2包括工件底座21和工件固定座22,工件底座21螺接在工件固定座22上而工件固定座22螺接在支杆11上,且工件底座21两侧分别设有左夹块23和右夹块24,左夹块23螺接在工件固定座22上,右夹块24与夹紧驱动件25的输出轴连接,而夹紧驱动件25则固定在工件固定座22上,夹紧驱动件25为气缸并驱动右夹块24向工件底座21靠近,以便配合左夹块23夹紧工件61。左夹块23、工件底座21和右夹块24之间形成工件放置区26,工件放置区26用于放置工件61,工件底座21上方还设有压块27,压块27与压紧驱动件28的输出轴连接,而压紧驱动件28则固定在工件固定座22上,压紧驱动件28为气缸并驱动压块27向工件底座21靠近,以便配合工件底座21压紧工件61。
如附图4所示,承托组件3包括连接块固定座31和承托咀32,连接块固定座31螺接在支杆11靠近工件底座21的一端,同时连接块固定座31与支杆11之间以一定的夹角设置,当然,需要通过实际加工工件61和连接块62的尺寸,来调整连接块固定座31与支杆11之间的夹角。承托咀32用于承托连接块62,并且承托咀32与承托驱动件33的输出轴连接,而承托驱动件33则固定在连接块固定座31上,且承托咀32两侧设有左挡块34和右挡块35,左挡块34、承托咀32和右挡块35之间形成连接块放置区36,连接块放置区36用于放置连接块62,左挡块34和右挡块35用于防止连接块62位置移动。承托驱动件33为气缸并驱动承托咀32向工件底座21靠近,以便使连接块62抵靠在工件底座21的端壁上,进一步使得工件61一端与连接块62顶面抵接,便于焊接。
焊接夹具代替人工焊接,极大地加快了生产效率,降低生产成本,同时也可以避免人工焊接导致拉手6质量不稳定的问题出现。
进一步的,如附图3、7所示,为了使得焊接面更平整,焊接夹具还包括纠偏组件4,纠偏组件4包括纠偏咀41和纠偏驱动件42,纠偏咀41与纠偏驱动件42的输出轴连接,而纠偏驱动件42则固定在连接块固定座31上并位于承托咀32的斜上方,使得承托咀32位于工件底座21和纠偏咀41中间。纠偏咀41上设置有两个纠偏臂44,两个纠偏臂44之间形成纠偏槽43,纠偏槽43配合承托咀32工作。纠偏驱动件42为气缸并驱动纠偏咀41向工件底座21靠近,以便工件61和连接块62位于纠偏槽43内,纠偏臂44进一步对工件61和连接块62纠偏、对齐,之后承托驱动件33再驱动承托咀32将连接块62靠近工件底座21,以便使连接块62抵靠在工件底座21的端壁上,进一步使得工件61一端与连接块62顶面抵接,便于焊接,使焊接之后的拉手6焊接面更平整,减少毛刺和焊接不平的问题出现,同时焊接牢固,焊接的拉手6质量稳定。
当然,焊接夹具中相应的驱动件均与气动控制系统连接,这一部分为公知常识,因此便不做多述。
如附图6所示,承托咀32上开设有槽口321,槽口321呈“V”字型,并用于放置连接块62。左挡块34和右挡块35分别位于槽口321两侧,这样便于往槽口321中放入连接块62,同时左挡块34和右挡块35用于防止承托咀32移动过程中,连接块62发生位置移动。
如附图5所示,需要补充的是,承托组件3还包括连接杆37,连接杆37位于承托驱动件33上,且连接杆37一端与承托咀32连接,另一端设有限位块371。当承托驱动件33驱动承托咀32靠近工件底座21时,限位块371抵靠在承托驱动件33的输出座上,限制承托咀32的移动幅度,避免承托咀32上的连接块62与工件底座21之间由于抵靠过度导致连接块62和工件61变形。
如附图5所示,连接块固定座31包括斜板311和驱动件固定板312,斜板311一端与支杆11螺接固定,斜板311另一端与驱动件固定板312螺接固定,承托驱动件33和纠偏驱动件42均安装在驱动件固定板312上,斜板311与支杆11之间以一定的夹角设置,驱动件固定板312与斜板311之间可调整螺接位置,便于根据不同尺寸偏差的工件61和连接块62的匹配程度来进一步调整斜板311与支杆11之间的夹角、驱动件固定板312与斜板311之间的螺接位置,使得焊接面更平整,焊接更牢固。
如附图2所示,工件底座21靠近承托咀32的端壁上开设有槽孔211,槽孔211内安装有弹簧212,当承托驱动件33驱动承托咀32将连接块62靠近工件底座21端壁时,连接块62抵靠在弹簧212上,弹簧212一方面可以起到缓冲的作用,避免连接块62与工件底座21挤压导致连接块62变形;另一方面弹簧212使连接块62紧紧抵靠在承托咀32的槽口321内,使工件61与连接块62之间配合更紧密,减少缝隙,使焊接位置更牢固。
左夹块23和右夹块24上均设有避让槽231,便于焊接时,焊枪可移动到避让槽231内,使得焊接到位。
支杆11上螺接有支撑柱13,支撑柱13靠近顶块12设置,放置工件61之后,工件61一端抵靠在顶块12上,同时支撑柱13支撑着工件61,避免工件61下移。可调整支撑柱13在支杆11上的螺接深度,来适应不同弯曲程度的工件61手柄。
实施例二
如附图9~10所示,一种拉手焊接机器人工作站,包括以上所述的一种焊接夹具,当然,焊接夹具是放置在工作台上的,焊接机器人工作站还包括焊接机械臂5,焊接机械臂5设置在焊接夹具一侧,焊接机械臂5可将工件61与连接块62焊接,形成拉手6,极大地加快了生产效率,降低生产成本。
本发明的工作原理为:先往连接块放置区36内分别放置连接块62,接着往工件放置区26内放置工件61,工件61的一端抵靠在顶块12上,工件61另一端刚好抵靠在连接块62上,夹紧驱动件25驱动右夹块24夹紧工件61,压紧驱动件28驱动压块27压紧工件61,之后纠偏驱动件42驱动纠偏咀41向工件底座21靠近,使工件61和连接块62位于纠偏槽43内,纠偏臂44纠偏工件61和连接块62,承托驱动件33驱动承托咀32向工件底座21靠近,使得连接块62与工件61抵接压紧,纠偏驱动件42驱动纠偏咀41复位之后,焊接机械臂5对工件61和连接块62焊接固定。
以上结合附图对本发明的实施方式作了详细说明,但本发明不限于所描述的实施方式。对于本领域的技术人员而言,在不脱离本发明原理和精神的情况下,对这些实施方式进行多种变化、修改、替换和变型,仍落入本发明的保护范围内。
Claims (10)
1.一种焊接夹具,其特征在于,包括:
夹具底座(1),其上设置有倾斜的支杆(11),支杆(11)一端连接有顶块(12);
固定组件(2),包括工件底座(21)和工件固定座(22),所述工件底座(21)通过工件固定座(22)连接在所述支杆(11)上,且工件底座(21)两侧分别设有左夹块(23)和右夹块(24),所述左夹块(23)连接在工件固定座(22)上,所述右夹块(24)通过夹紧驱动件(25)活动设置在工件固定座(22)上,且左夹块(23)、工件底座(21)和右夹块(24)之间形成工件放置区(26),工件底座(21)上方还设有压块(27),所述压块(27)通过压紧驱动件(28)活动设置在工件固定座(22)上;
承托组件(3),包括连接块固定座(31)和承托咀(32),所述连接块固定座(31)连接在支杆(11)靠近工件底座(21)的一端,所述承托咀(32)通过承托驱动件(33)活动设置在连接块固定座(31)上,承托驱动件(33)驱动承托咀(32)向工件底座(21)靠近或远离,且承托咀(32)两侧设有左挡块(34)和右挡块(35),左挡块(34)、承托咀(32)和右挡块(35)之间形成连接块放置区(36)。
2.根据权利要求1所述的一种焊接夹具,其特征在于:所述承托咀(32)上开设有槽口(321),所述左挡块(34)和右挡块(35)分别位于所述槽口(321)两侧。
3.根据权利要求2所述的一种焊接夹具,其特征在于:所述承托组件(3)还包括连接杆(37),所述连接杆(37)位于所述承托驱动件(33)上,且连接杆(37)一端与承托咀(32)连接,另一端设有限位块(371)。
4.根据权利要求3所述的一种焊接夹具,其特征在于:所述焊接夹具还包括纠偏组件(4),所述纠偏组件(4)包括纠偏咀(41)和纠偏驱动件(42),所述纠偏咀(41)通过纠偏驱动件(42)活动设置在连接块固定座(31)上,纠偏驱动件(42)驱动纠偏咀(41)向工件底座(21)靠近或远离。
5.根据权利要求4所述的一种焊接夹具,其特征在于:所述纠偏咀(41)上设置有两个纠偏臂(44),两个所述纠偏臂(44)之间形成纠偏槽(43),所述纠偏槽(43)配合所述承托咀(32)工作。
6.根据权利要求4所述的一种焊接夹具,其特征在于:所述连接块固定座(31)包括斜板(311)和驱动件固定板(312),所述斜板(311)一端与支杆(11)连接,另一端与驱动件固定板(312)连接,所述承托驱动件(33)和所述纠偏驱动件(42)均安装在所述驱动件固定板(312)上。
7.根据权利要求4所述的一种焊接夹具,其特征在于:所述工件底座(21)上开设有槽孔(211),所述槽孔(211)内安装有弹簧(212)。
8.根据权利要求1所述的一种焊接夹具,其特征在于:所述左夹块(23)和右夹块(24)上均设有避让槽(231)。
9.根据权利要求1所述的一种焊接夹具,其特征在于:所述支杆(11)上设有支撑柱(13),所述支撑柱(13)靠近所述顶块(12)设置。
10.一种拉手焊接机器人工作站,其特征在于:包括权利要求1~9任一项所述的一种焊接夹具,所述焊接机器人工作站还包括焊接机械臂(5),所述焊接机械臂(5)设置在所述焊接夹具一侧。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110921991.7A CN113369755B (zh) | 2021-08-12 | 2021-08-12 | 一种焊接夹具及拉手焊接机器人工作站 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110921991.7A CN113369755B (zh) | 2021-08-12 | 2021-08-12 | 一种焊接夹具及拉手焊接机器人工作站 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN113369755A true CN113369755A (zh) | 2021-09-10 |
| CN113369755B CN113369755B (zh) | 2021-11-23 |
Family
ID=77576780
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110921991.7A Expired - Fee Related CN113369755B (zh) | 2021-08-12 | 2021-08-12 | 一种焊接夹具及拉手焊接机器人工作站 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN113369755B (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116852015A (zh) * | 2023-09-04 | 2023-10-10 | 深圳市星河荣机电有限公司 | 一种五金拉手焊接夹具及焊接工艺 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN203636272U (zh) * | 2013-12-24 | 2014-06-11 | 柳州凌云汽车零部件有限公司 | 滑动式焊接工装 |
| US20150251264A1 (en) * | 2014-03-06 | 2015-09-10 | Hubbell Incorporated | Power-operated mold clamping system for exothermic reaction welding |
| CN204975762U (zh) * | 2015-05-22 | 2016-01-20 | 广东大雅智能厨电股份有限公司 | 一种用于焊接拉手的设备 |
| CN106670709A (zh) * | 2016-12-27 | 2017-05-17 | 成都凌云汽车零部件有限公司 | 一种防撞梁与安装板的焊接工装 |
| CN206185381U (zh) * | 2016-10-31 | 2017-05-24 | 大族激光科技产业集团股份有限公司 | 一种金属盒体的焊接治具 |
| CN206335298U (zh) * | 2016-12-27 | 2017-07-18 | 成都凌云汽车零部件有限公司 | 一种防撞梁快速定位焊接工装 |
| CN208992050U (zh) * | 2018-09-25 | 2019-06-18 | 无锡市艾力特工程设备有限公司 | 用于固定后防撞梁的支撑台 |
| CN211924596U (zh) * | 2020-10-16 | 2020-11-13 | 佛山市南海峰德义机电设备有限公司 | 一种多工位拉手工装 |
-
2021
- 2021-08-12 CN CN202110921991.7A patent/CN113369755B/zh not_active Expired - Fee Related
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN203636272U (zh) * | 2013-12-24 | 2014-06-11 | 柳州凌云汽车零部件有限公司 | 滑动式焊接工装 |
| US20150251264A1 (en) * | 2014-03-06 | 2015-09-10 | Hubbell Incorporated | Power-operated mold clamping system for exothermic reaction welding |
| CN204975762U (zh) * | 2015-05-22 | 2016-01-20 | 广东大雅智能厨电股份有限公司 | 一种用于焊接拉手的设备 |
| CN206185381U (zh) * | 2016-10-31 | 2017-05-24 | 大族激光科技产业集团股份有限公司 | 一种金属盒体的焊接治具 |
| CN106670709A (zh) * | 2016-12-27 | 2017-05-17 | 成都凌云汽车零部件有限公司 | 一种防撞梁与安装板的焊接工装 |
| CN206335298U (zh) * | 2016-12-27 | 2017-07-18 | 成都凌云汽车零部件有限公司 | 一种防撞梁快速定位焊接工装 |
| CN208992050U (zh) * | 2018-09-25 | 2019-06-18 | 无锡市艾力特工程设备有限公司 | 用于固定后防撞梁的支撑台 |
| CN211924596U (zh) * | 2020-10-16 | 2020-11-13 | 佛山市南海峰德义机电设备有限公司 | 一种多工位拉手工装 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN116852015A (zh) * | 2023-09-04 | 2023-10-10 | 深圳市星河荣机电有限公司 | 一种五金拉手焊接夹具及焊接工艺 |
| CN116852015B (zh) * | 2023-09-04 | 2023-11-10 | 深圳市星河荣机电有限公司 | 一种五金拉手焊接夹具及焊接工艺 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN113369755B (zh) | 2021-11-23 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN113369755B (zh) | 一种焊接夹具及拉手焊接机器人工作站 | |
| CN203765223U (zh) | 一种带有自锁结构的夹具组件 | |
| CN217992002U (zh) | 一种带往复运动的叶片打磨装置 | |
| CN216066145U (zh) | 一种可翻转的焊接工装夹具 | |
| CN109500613B (zh) | 一种家具五金件加工设备 | |
| CN211102340U (zh) | 一种基于plc控制的自动化双面焊接设备 | |
| CN210435761U (zh) | 一种同时夹持两个轴类工件的工装夹具 | |
| CN218395426U (zh) | 一种钣金件用折弯压合一体机 | |
| US5595377A (en) | Workpiece presetting assembly | |
| CN211758525U (zh) | 快换刀架装置 | |
| CN212552786U (zh) | 机床加工中心夹具工装 | |
| CN212946690U (zh) | 一种多工位导电支柱加工中心铣加工工装夹具 | |
| CN214720889U (zh) | 一种单面角度槽形工件快速铣削刀具 | |
| CN215393504U (zh) | 一种焊接夹具 | |
| CN209811382U (zh) | 一种万向攻丝头 | |
| CN220880827U (zh) | 一种丝锥手动攻丝工装 | |
| CN211053485U (zh) | 一种应用于刀具加工的虎钳 | |
| CN116786891A (zh) | 锥齿轮加工用定位装置 | |
| CN221984511U (zh) | 一种用于多个工件加工的夹具 | |
| CN214644424U (zh) | 一种利用工业机器人进行木器加工的配套平台 | |
| CN216442039U (zh) | 汽车配件加工用固定工装 | |
| CN220221087U (zh) | 一种船舶曲面板件拼接装置 | |
| CN219093933U (zh) | 一种用于侧框工装的定位夹紧辅助焊接装置 | |
| CN220218240U (zh) | 定位开口扳手 | |
| CN220592234U (zh) | 一种轴类工件钻孔攻丝工装夹具 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20211123 |