CN113245920B - 自动化控制的轴或柱状件的打磨机器人及其控制方法 - Google Patents
自动化控制的轴或柱状件的打磨机器人及其控制方法 Download PDFInfo
- Publication number
- CN113245920B CN113245920B CN202110754696.7A CN202110754696A CN113245920B CN 113245920 B CN113245920 B CN 113245920B CN 202110754696 A CN202110754696 A CN 202110754696A CN 113245920 B CN113245920 B CN 113245920B
- Authority
- CN
- China
- Prior art keywords
- grinding
- pulley
- shaft
- driving
- polishing
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
Images







Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B5/00—Machines or devices designed for grinding surfaces of revolution on work, including those which also grind adjacent plane surfaces; Accessories therefor
- B24B5/02—Machines or devices designed for grinding surfaces of revolution on work, including those which also grind adjacent plane surfaces; Accessories therefor involving centres or chucks for holding work
- B24B5/04—Machines or devices designed for grinding surfaces of revolution on work, including those which also grind adjacent plane surfaces; Accessories therefor involving centres or chucks for holding work for grinding cylindrical surfaces externally
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B27/00—Other grinding machines or devices
- B24B27/0076—Other grinding machines or devices grinding machines comprising two or more grinding tools
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B41/00—Component parts such as frames, beds, carriages, headstocks
- B24B41/02—Frames; Beds; Carriages
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B41/00—Component parts such as frames, beds, carriages, headstocks
- B24B41/06—Work supports, e.g. adjustable steadies
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B24—GRINDING; POLISHING
- B24B—MACHINES, DEVICES, OR PROCESSES FOR GRINDING OR POLISHING; DRESSING OR CONDITIONING OF ABRADING SURFACES; FEEDING OF GRINDING, POLISHING, OR LAPPING AGENTS
- B24B55/00—Safety devices for grinding or polishing machines; Accessories fitted to grinding or polishing machines for keeping tools or parts of the machine in good working condition
- B24B55/06—Dust extraction equipment on grinding or polishing machines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J11/00—Manipulators not otherwise provided for
- B25J11/005—Manipulators for mechanical processing tasks
- B25J11/0065—Polishing or grinding
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Finish Polishing, Edge Sharpening, And Grinding By Specific Grinding Devices (AREA)
Abstract
本发明提供一种自动化控制的轴或柱状件的打磨机器人及其控制方法,包括底板,底板的上部安装有第一驱动机构、第二驱动机构以及两组夹紧机构;第一驱动机构用于驱动两组打磨机构相向或者背向做直线运动;第二驱动机构用于驱动两组打磨机构同时执行打磨任务;两组打磨机构用于同时为轴或柱状件的表面进行打磨抛光。本发明提的基于计算机自动化控制的轴或柱状件的打磨机器人,可有效缩短打磨抛光时间,无需通过转动轴或柱状件的表面进行全面打磨,操作过程比较简单,有效提高抛光效率,对轴或柱状件的表面的打磨抛光质量较好,可以配合固定高度的夹紧机构使用以及适用于对不同直径的轴或柱状件的表面进行打磨抛光使用,适用性较好。
Description
技术领域
本发明涉及抛光机器人技术领域,特别是涉及一种自动化控制的轴或柱状件的打磨机器人及其控制方法。
背景技术
在建筑装饰使用到的钢管有些场景下需要对其进行精加工处理,比如钢管上漆前,需要对钢管进行表面粗糙度处理,比如作为装饰用的立柱,其也可以是在立柱表明进行涂漆作业,也可以是将装饰的立柱打磨光滑形成接近镜面的结构,现有的往往是通过抛光轮进行作业,且往往在建筑装饰领域,其往往需要大批量的打磨的钢管,通过传统方式打磨效率低。
抛光是指利用机械、化学或电化学的作用,使工件表面粗糙度降低,以获得光亮、平整表面的加工方法。是利用抛光工具和磨料颗粒或其他抛光介质对工件表面进行的修饰加工。抛光不能提高工件的尺寸精度或几何形状精度,而是以得到光滑表面或镜面光泽为目的,有时也用以消除光泽(消光)。通常以抛光轮作为抛光工具。抛光轮一般用多层帆布、毛毡或皮革叠制而成,两侧用金属圆板夹紧,其轮缘涂敷由微粉磨料和油脂等均匀混合而成的抛光剂。
现有技术中在对轴或柱状件的打磨抛光存在一下问题:
1、在打磨抛光轴或柱状件的表面时,遇到轴或柱状件比较长或者其尺寸比较大的情况时,通过转动轴或柱状件的表面进行全面打磨的操作过程比较麻烦,会影响抛光效率;
2、采用固定的一组打磨机构对轴或柱状件的表面进行全面打磨,也会使得抛光效率较低;
3、现有技术中的打磨机器人难以配合固定高度的夹紧机构对不同尺寸的轴或柱状件进行打磨抛光,导致其适用性不好。
为此,提出一种自动化控制的轴或柱状件的打磨机器人及其控制方法。
发明内容
鉴于以上所述现有技术的缺点,本发明的目的在于提供一种自动化控制的轴或柱状件的打磨机器人及其控制方法,用于解决现有技术中的轴或柱状件的打磨机器人存在的抛光效率低下,适用性不好,难以对不同尺寸的轴或柱状件进行打磨抛光,尤其遇到轴或柱状件比较长或者其尺寸比较大的情况时,通过转动轴或柱状件的表面进行全面打磨的操作过程比较麻烦而影响抛光效率的问题。
为实现上述目的及其他相关目的,本发明提供一种自动化控制的轴或柱状件的打磨机器人,所述自动化控制的轴或柱状件的打磨机器人包括:
底板,所述底板的上部安装有第一驱动机构、第二驱动机构以及两组夹紧机构;
其中,所述第一驱动机构用于驱动两组打磨机构相向或者背向做直线运动;
其中,所述第二驱动机构用于驱动两组打磨机构同时执行打磨任务;
其中,两组所述打磨机构用于同时为轴或柱状件的表面进行打磨抛光;
其中,两组所述夹紧机构用于将轴或柱状件夹紧固定,且两组所述夹紧机构分布在两组所述打磨机构的外侧。
优选的,所述第一驱动机构包括直线导轨、两个第一轴承座以及丝杆,所述直线导轨以及两个所述第一轴承座均固定安装在所述底板的上部,两个所述第一轴承座对称分布在所述直线导轨的两端外侧,所述丝杆转动安装在两个所述第一轴承座上,且所述丝杆横跨所述直线导轨设置,所述丝杆平行于所述直线导轨设置,且所述丝杆上具有两段螺旋方向相反且对称设置的螺纹段。
优选的,所述第一驱动机构还包括第一从动皮带轮、第一驱动电机以及第一主动皮带轮,所述第一从动皮带轮固定安装在所述丝杆的一端端部,所述第一驱动电机通过第一电机座固定安装在所述底板的上部,所述第一主动皮带轮固定安装在所述第一驱动电机的转动轴端部,且所述第一主动皮带轮通过皮带与所述第一从动皮带轮传动连接。
优选的,所述第二驱动机构包括两个第二轴承座以及花键轴,两个所述第二轴承座均固定安装在所述底板的上部,所述花键轴转动安装在两个所述第二轴承座上,且所述花键轴横跨所述直线导轨设置,所述花键轴平行于所述丝杆设置。
优选的,所述第二驱动机构还包括第二从动皮带轮、第二驱动电机以及第二主动皮带轮,所述第二从动皮带轮固定套装在所述花键轴上,所述第二驱动电机通过第二电机座固定安装在所述底板的上部,所述第二主动皮带轮固定安装在所述第二驱动电机的转动轴端部,且所述第二主动皮带轮通过皮带与所述第二从动皮带轮传动连接。
优选的,两组所述打磨机构对称分布在两段螺旋方向相反且对称设置的螺纹段上,且每组所述打磨机构均包括移动座、连接梁、花键轴套、第一传动皮带轮、套筒、第二传动皮带轮、圆筒形抛光盘以及第一液压缸,所述移动座滑移安装在所述直线导轨上,且所述移动座与所述丝杆螺纹连接,所述连接梁的底端铰接在所述移动座上,所述花键轴套通过滚动轴承转动安装在所述连接梁上,且所述花键轴套内壁上的键槽与所述花键轴表面上的花键相互啮合,所述第一传动皮带轮固定套装在所述花键轴套的外部,且所述第一传动皮带轮位于所述连接梁的内部,所述套筒通过滚动轴承转动安装在所述连接梁上,所述第二传动皮带轮固定套装在所述套筒的外部,且所述第二传动皮带轮位于所述连接梁的内部,所述第二传动皮带轮通过皮带与所述第一传动皮带轮传动连接,所述圆筒形抛光盘固定安装在所述套筒的内壁上,且所述圆筒形抛光盘与所述套筒同轴设置,所述第一液压缸铰接在所述连接梁的底部与所述移动座的侧部之间,且所述第一液压缸用于调节所述连接梁与所述移动座侧部之间的夹角。
优选的,每组所述夹紧机构均包括立座、第二液压缸、下固定板以及上固定板,所述立座竖直且固定地安装在所述底板的上部,且所述立座上临近其顶部开设有方形通槽,所述立座的顶部开设有与所述方形通槽相连通的条形槽,所述第二液压缸固定安装在所述立座的顶部,且所述第二液压缸的伸缩端贯穿所述条形槽设置,所述下固定板固定安装在所述方形通槽的底壁上部,且所述下固定板的上表面上均匀开设有若干第一齿槽,所述上固定板活动设置在所述方形通槽的内部,且所述上固定板的上部与所述第二液压缸的伸缩端固定连接,所述上固定板平行于所述下固定板设置,且所述上固定板的下表面上均匀开设有若干第二齿槽。
优选的,所述第一驱动机构还包括第一防护罩壳,所述第一防护罩壳固定安装在所述底板的上部,且所述第一防护罩壳罩设在所述第一从动皮带轮、所述第一驱动电机以及所述第一主动皮带轮的外周,所述第二驱动机构还包括第二防护罩壳,所述第二防护罩壳固定安装在所述底板的上部,且所述第二防护罩壳罩设在所述第二从动皮带轮、所述第二驱动电机以及所述第二主动皮带轮的外周。
优选的,所述底板的上表面设有三氧化二铝耐磨层,且所述底板的底部固定安装有四个对称设置的支脚。
本发明还提出一种自动化控制的轴或柱状件的打磨机器人的控制方法,包括如下步骤:
步骤一:将轴或柱状件插入两个立座上的方形通槽和两个圆筒形抛光盘中,计算机主机控制第一液压缸驱动连接梁移动调整圆筒形抛光盘的位置,使得圆筒形抛光盘的内壁与轴或柱状件的表面贴合,同时保证轴或柱状件处于水平状态;
步骤二:计算机主机控制第二液压缸带动上固定板朝向下固定板运动将轴或柱状件压紧;
步骤三:计算机主机控制第二驱动电机运转驱动花键轴转动,花键轴通过花键轴套带动第一传动皮带轮转动,第一传动皮带轮通过皮带带动第二传动皮带轮转动,第二传动皮带轮带动套筒驱动圆筒形抛光盘高速旋转对轴或柱状件的表面进行打磨抛光;
步骤四:计算机主机控制第一驱动电机运转驱动丝杆转动,丝杆驱动两组打磨机构相向或者背向直线运动,完成对轴或柱状件高效打磨抛光的目的。
如上所述,本发明的自动化控制的轴或柱状件的打磨机器人,至少具有以下有益效果:
一、本发明,利用第一驱动机构驱动两组打磨机构在对轴或柱状件的表面进行全面打磨抛光过程中同时做相向或者背向的直线运动,可有效缩短打磨抛光时间,提高抛光效率;
二、本发明,在对比较长或者尺寸比较大的轴或柱状件进行打磨抛光时,无需通过转动轴或柱状件的表面进行全面打磨,使得操作过程比较简单,从而有效提高抛光效率;
三、本发明,在花键轴和花键轴套的相互配合下可以实现利用一个第二驱动电机驱动两组打磨机构同时执行打磨任务,充分利用第二驱动电机的动能,使得该打磨机器人各部件利用率较高,同时还能够节约一个第二驱动电机的采购成本,更重要的是能保证两组打磨机构的运转状态基本相同,从而保证两组打磨机构对轴或柱状件的表面的打磨抛光效果趋同,进而保证该打磨机器人对轴或柱状件的表面的打磨抛光质量较好;
四、本发明,利用圆筒形抛光盘进行打磨抛光,使得该打磨机器人尤其适用于轴或柱状件的表面打磨抛光使用,另外,在第一液压缸的作用下使得圆筒形抛光盘的高度可以进行调整,从而使得该打磨机器人可以配合固定高度的夹紧机构使用,以及适用于对不同直径的轴或柱状件的表面进行打磨抛光使用,从而使得该打磨机器人适用性较好。
附图说明
图1显示为本发明自动化控制的轴或柱状件的打磨机器人的结构示意图。
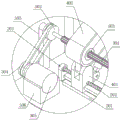
图2显示为本发明自动化控制的轴或柱状件的打磨机器人拆除第一防护罩壳以及第二防护罩壳后的结构示意图之一。
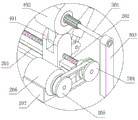
图3显示为图2中局部视图A的放大结构示意图。
图4显示为图2中局部视图B的放大结构示意图。
图5显示为本发明自动化控制的轴或柱状件的打磨机器人的剖视结构示意图。
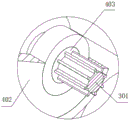
图6显示为图5中局部视图C的放大结构示意图。
图7显示为本发明自动化控制的轴或柱状件的打磨机器人的另一视角的结构示意图。
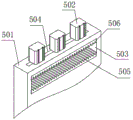
图8显示为本发明自动化控制的轴或柱状件的打磨机器人拆除第一防护罩壳以及第二防护罩壳后的结构示意图之二。
图9显示为图8的局部结构示意图。
图10显示为本发明自动化控制的轴或柱状件的打磨机器人拆除第一防护罩壳以及第二防护罩壳后的结构示意图之三;
图11显示为本发明自动化控制的轴或柱状件的打磨机器人加装吸尘机构的结构示意图;
图12显示为本发明自动化控制的轴或柱状件的打磨机器人加装吸尘机构后拆除其中一个集尘罩的结构示意图;
图13显示为图12中局部视图D的放大结构示意图。
元件标号说明
1、底板;101、支脚;
2、第一驱动机构;201、直线导轨;202、丝杆;203、第一轴承座;204、第一从动皮带轮;205、第一主动皮带轮;206、第一驱动电机;207、第一电机座;208、第一防护罩壳;
3、第二驱动机构;301、花键轴;302、第二从动皮带轮;303、第二轴承座;304、第二主动皮带轮;305、第二驱动电机;306、第二电机座;307、第二防护罩壳;
4、打磨机构;401、移动座;402、连接梁;403、花键轴套;404、套筒;4041、缺口;
4042、T形卡槽;405、第一传动皮带轮;406、第二传动皮带轮;407、圆筒形抛光盘;4071、弧形砂板;4072、T形卡块;408、第一液压缸;
5、夹紧机构;501、立座;502、第二液压缸;503、方形通槽;504、条形槽;505、下固定板;506、上固定板;
6、吸尘机构;601、吸尘器;602、集尘罩;603、塑料波纹软管。
具体实施方式
以下由特定的具体实施例说明本发明的实施方式,熟悉此技术的人士可由本说明书所揭露的内容轻易地了解本发明的其他优点及功效。
请参阅图1至图13。须知,本说明书所附图式所绘示的结构、比例、大小等,均仅用以配合说明书所揭示的内容,以供熟悉此技术的人士了解与阅读,并非用以限定本发明可实施的限定条件,故不具技术上的实质意义,任何结构的修饰、比例关系的改变或大小的调整,在不影响本发明所能产生的功效及所能达成的目的下,均应仍落在本发明所揭示的技术内容能涵盖的范围内。同时,本说明书中所引用的如“上”、“下”、“左”、“右”、“中间”及“一”等的用语,亦仅为便于叙述的明了,而非用以限定本发明可实施的范围,其相对关系的改变或调整,在无实质变更技术内容下,当亦视为本发明可实施的范畴。
以下各个实施例仅是为了举例说明。各个实施例之间,可以进行组合,其不仅仅限于以下单个实施例展现的内容。
实施例1
请参阅图1,为实现上述目的及其他相关目的,本发明提供一种自动化控制的轴或柱状件的打磨机器人,所述自动化控制的轴或柱状件的打磨机器人包括:底板1,底板1的上部安装有第一驱动机构2、第二驱动机构3以及两组夹紧机构5;
其中,如图1-4所示,第一驱动机构2用于驱动两组打磨机构4相向或者背向做直线运动,第一驱动机构2包括直线导轨201、两个第一轴承座203、丝杆202、第一从动皮带轮204、第一驱动电机206以及第一主动皮带轮205,直线导轨201以及两个第一轴承座203均固定安装在底板1的上部,两个第一轴承座203对称分布在直线导轨201的两端外侧,丝杆202转动安装在两个第一轴承座203上,且丝杆202横跨直线导轨201设置,丝杆202平行于直线导轨201设置,且丝杆202上具有两段螺旋方向相反且对称设置的螺纹段,第一从动皮带轮204固定安装在丝杆202的一端端部,第一驱动电机206通过第一电机座207固定安装在底板1的上部,第一主动皮带轮205固定安装在第一驱动电机206的转动轴端部,且第一主动皮带轮205通过皮带与第一从动皮带轮204传动连接。
上述设置的第一驱动机构2由直线导轨201、两个第一轴承座203、丝杆202、第一从动皮带轮204、第一驱动电机206以及第一主动皮带轮205构成,且第一驱动机构2用于驱动两组打磨机构4相向或者背向做直线运动,利用第一驱动机构2驱动两组打磨机构4在对轴或柱状件的表面进行打磨抛光过程中同时做相向或者背向的直线运动,可有效缩短打磨抛光时间,提高抛光效率,具体工作时,第一驱动电机206驱动第一主动皮带轮205转动,第一主动皮带轮205通过皮带带动第一从动皮带轮204转动,第一从动皮带轮204带动丝杆202转动,丝杆202驱动两组打磨机构4沿着直线导轨201相向或者背向做直线运动。
其中,如图1-6所示,第二驱动机构3用于驱动两组打磨机构4同时执行打磨任务,第二驱动机构3包括两个第二轴承座303、花键轴301、第二从动皮带轮302、第二驱动电机305以及第二主动皮带轮304,两个第二轴承座303均固定安装在底板1的上部,花键轴301转动安装在两个第二轴承座303上,且花键轴301横跨直线导轨201设置,花键轴301平行于丝杆202设置,第二从动皮带轮302固定套装在花键轴301上,第二驱动电机305通过第二电机座306固定安装在底板1的上部,第二主动皮带轮304固定安装在第二驱动电机305的转动轴端部,且第二主动皮带轮304通过皮带与第二从动皮带轮302传动连接。
上述设置的第二驱动机构3用于驱动两组打磨机构4同时执行打磨任务,且第二驱动机构3由两个第二轴承座303、花键轴301、第二从动皮带轮302、第二驱动电机305以及第二主动皮带轮304构成,在花键轴301的作用下可以实现利用一个第二驱动电机305驱动两组打磨机构4同时执行打磨任务,充分利用第二驱动电机305的动能,使得该打磨机器人各部件利用率较高,同时还能够节约一个第二驱动电机305的采购成本,更重要的是能保证两组打磨机构4的运转状态基本相同,从而保证两组打磨机构4对轴或柱状件的表面的打磨抛光效果趋同,进而保证该打磨机器人对轴或柱状件的表面的打磨抛光质量较好。
其中,如图1-6所示,两组打磨机构4用于同时为轴或柱状件的表面进行打磨抛光,两组打磨机构4对称分布在两段螺旋方向相反且对称设置的螺纹段上,且每组打磨机构4均包括移动座401、连接梁402、花键轴套403、第一传动皮带轮405、套筒404、第二传动皮带轮406、圆筒形抛光盘407以及第一液压缸408,移动座401滑移安装在直线导轨201上,且移动座401与丝杆202螺纹连接,连接梁402的底端铰接在移动座401上,花键轴套403通过滚动轴承转动安装在连接梁402上,且花键轴套403内壁上的键槽与花键轴301表面上的花键相互啮合,第一传动皮带轮405固定套装在花键轴套403的外部,且第一传动皮带轮405位于连接梁402的内部,套筒404通过滚动轴承转动安装在连接梁402上,第二传动皮带轮406固定套装在套筒404的外部,且第二传动皮带轮406位于连接梁402的内部,第二传动皮带轮406通过皮带与第一传动皮带轮405传动连接,圆筒形抛光盘407固定安装在套筒404的内壁上,且圆筒形抛光盘407与套筒404同轴设置,第一液压缸408铰接在连接梁402的底部与移动座401的侧部之间,且第一液压缸408用于调节连接梁402与移动座401侧部之间的夹角。
上述设置的两组打磨机构4对称分布在两段螺旋方向相反且对称设置的螺纹段上,且每组打磨机构4均由移动座401、连接梁402、花键轴套403、第一传动皮带轮405、套筒404、第二传动皮带轮406、圆筒形抛光盘407以及第一液压缸408构成,使得两组打磨机构4在丝杆202的驱动下可以实现沿着直线导轨201相向或者背向做直线运动的目的,利用圆筒形抛光盘407进行打磨抛光,使得该打磨机器人尤其适用于轴或柱状件的表面打磨抛光使用,另外,在第一液压缸408的作用下使得圆筒形抛光盘407的高度可以进行调整,从而使得该打磨机器人可以配合固定高度的夹紧机构使用,以及适用于对不同直径的轴或柱状件的表面进行打磨抛光使用,从而使得该打磨机器人适用性较好,另外,利用花键轴套403与花键轴301相互配合工作,可以保证两组打磨机构4在移动过程中仍然可以执行打磨抛光任务。
其中,如图1和8-9所示,两组夹紧机构5用于将轴或柱状件夹紧固定,且两组夹紧机构5分布在两组打磨机构4的外侧,每组夹紧机构5均包括立座501、第二液压缸502、下固定板505以及上固定板506,立座501竖直且固定地安装在底板1的上部,且立座501上临近其顶部开设有方形通槽503,立座501的顶部开设有与方形通槽503相连通的条形槽504,第二液压缸502固定安装在立座501的顶部,且第二液压缸502的伸缩端贯穿条形槽504设置,下固定板505固定安装在方形通槽503的底壁上部,且下固定板505的上表面上均匀开设有若干第一齿槽,上固定板506活动设置在方形通槽503的内部,且上固定板506的上部与第二液压缸502的伸缩端固定连接,上固定板506平行于下固定板505设置,且上固定板506的下表面上均匀开设有若干第二齿槽。
上述设置的两组夹紧机构5用于将轴或柱状件夹紧固定,且每组夹紧机构5均由立座501、第二液压缸502、下固定板505以及上固定板506构成,并且在立座501上临近其顶部开设有方形通槽503,该方形通槽503用于插入轴或柱状件,使得轴或柱状件可以方便地在方形通槽503的内部调整位置,从而使得该两组夹紧机构5可以较好地配合两组打磨机构4使用,可避免两组打磨机构4将轴或柱状件压弯而影响打磨抛光效果,另外,在若干第一齿槽和若干第二齿槽的相互配合下可有效防止轴或柱状件在两组夹紧机构5夹紧的过程中发生滑动的不良现象。
更为完善地,如图1-5所示,第一驱动机构2还包括第一防护罩壳208,第一防护罩壳208固定安装在底板1的上部,且第一防护罩壳208罩设在第一从动皮带轮204、第一驱动电机206以及第一主动皮带轮205的外周,第二驱动机构3还包括第二防护罩壳307,第二防护罩壳307固定安装在底板1的上部,且第二防护罩壳307罩设在第二从动皮带轮302、第二驱动电机305以及第二主动皮带轮304的外周,第一防护罩壳208用于防护第一从动皮带轮204、第一驱动电机206以及第一主动皮带轮205,可避免第一从动皮带轮204、第一驱动电机206以及第一主动皮带轮205上落尘,第二防护罩壳307用于对第二从动皮带轮302、第二驱动电机305以及第二主动皮带轮304进行防护,可避免第二从动皮带轮302、第二驱动电机305以及第二主动皮带轮304落尘。
更为完善地,如图1和7以及10所示,底板1的上表面设有三氧化二铝耐磨层,且底板1的底部固定安装有四个对称设置的支脚101,三氧化二铝耐磨层使得底板1的上表面比较耐磨,可以保证底板1的使用寿命,同时四个对称设置的支脚101对底板1具有较好地支撑作用,便于该打磨机器人稳定地放置。
本发明还提出一种自动化控制的轴或柱状件的打磨机器人的控制方法,包括如下步骤:
步骤一:将轴或柱状件插入两个立座501上的方形通槽503和两个圆筒形抛光盘407中,计算机主机控制第一液压缸408驱动连接梁402移动调整圆筒形抛光盘407的位置,使得圆筒形抛光盘407的内壁与轴或柱状件的表面贴合,同时保证轴或柱状件处于水平状态;
步骤二:计算机主机控制第二液压缸502带动上固定板506朝向下固定板505运动将轴或柱状件压紧;
步骤三:计算机主机控制第二驱动电机305运转驱动花键轴301转动,花键轴301通过花键轴套403带动第一传动皮带轮405转动,第一传动皮带轮405通过皮带带动第二传动皮带轮406转动,第二传动皮带轮406带动套筒404驱动圆筒形抛光盘407高速旋转对轴或柱状件的表面进行打磨抛光;
步骤四:计算机主机控制第一驱动电机206运转驱动丝杆202转动,丝杆202驱动两组打磨机构4相向或者背向直线运动,完成对轴或柱状件高效打磨抛光的目的。
步骤五:待轴或柱状件的表面打磨抛光完毕后,计算机主机控制第一驱动电机206、第二驱动电机305停止运转,控制第一液压缸408驱动连接梁402移动调整圆筒形抛光盘407的位置,使得圆筒形抛光盘407的内壁与轴或柱状件的表面分离,再控制第二液压缸502带动上固定板506背向下固定板505运动将轴或柱状件松开,即可将打磨抛光好的轴或柱状件取下。
实施例2
请参阅图11-13,本发明提供一种自动化控制的轴或柱状件的打磨机器人,所述自动化控制的轴或柱状件的打磨机器人还包括:吸尘机构6,吸尘机构6包括吸尘器601以及四个集尘罩602,吸尘器601固定安装在底板1的上部,四个集尘罩602均布固定安装在两个连接梁402的两侧壁上,每个集尘罩602分别包围一个套筒404的一端,且每个集尘罩602均通过塑料波纹软管603与吸尘器601的吸尘口相连通;
更为完善地,为了便于圆筒形抛光盘407内部打磨产生的粉尘顺利进入集尘罩602的内部,将圆筒形抛光盘407采用多个弧形砂板4071构成,且多个弧形砂板4071呈环向等距离布置在套筒404的内壁上,并在套筒404的筒壁上对齐其两端开设有多个缺口4041,多个缺口4041分别对应多个弧形砂板4071之间的缝隙设置,这样圆筒形抛光盘407内部打磨产生的粉尘可以通过多个弧形砂板4071之间的缝隙和多个缺口4041顺利进入集尘罩602的内部进而被吸尘器601吸入从而到达除尘的目的,可避免打磨产生的粉尘磨花轴或柱状件的表面,以此保证抛光质量;
更为完善地,为了让弧形砂板4071便于安装与拆卸,在套筒404的内壁上开设有T形卡槽4042以及在弧形砂板4071的外弧面上固定安装有T形卡块4072,为了防止T形卡块4072容易从T形卡槽4042的内部脱落,将T形卡块4072与T形卡槽4042通过过盈配合安装;另外,圆筒形抛光盘407采用多个弧形砂板4071构成,在任意一个弧形砂板4071损坏时,可针对损坏的弧形砂板4071进行更换,不至于更换整个圆筒形抛光盘407,从而有效降低该机器人的使用维护成本。
综上所述:
一、本发明,利用第一驱动机构2驱动两组打磨机构4在对轴或柱状件的表面进行全面打磨抛光过程中同时做相向或者背向的直线运动,可有效缩短打磨抛光时间,提高抛光效率;
二、本发明,在对比较长或者尺寸比较大的轴或柱状件进行打磨抛光时,无需通过转动轴或柱状件的表面进行全面打磨,使得操作过程比较简单,从而有效提高抛光效率;
三、本发明,在花键轴301和花键轴套403的相互配合下可以实现利用一个第二驱动电机305驱动两组打磨机构4同时执行打磨任务,充分利用第二驱动电机305的动能,使得该打磨机器人各部件利用率较高,同时还能够节约一个第二驱动电机305的采购成本,更重要的是能保证两组打磨机构4的运转状态基本相同,从而保证两组打磨机构4对轴或柱状件的表面的打磨抛光效果趋同,进而保证该打磨机器人对轴或柱状件的表面的打磨抛光质量较好;
四、本发明,利用圆筒形抛光盘407进行打磨抛光,使得该打磨机器人尤其适用于轴或柱状件的表面打磨抛光使用,另外,在第一液压缸408的作用下使得圆筒形抛光盘407的高度可以进行调整,从而使得该打磨机器人可以配合固定高度的夹紧机构使用,以及适用于对不同直径的轴或柱状件的表面进行打磨抛光使用,从而使得该打磨机器人适用性较好。
所以,本发明有效克服了现有技术中的种种缺点而具高度产业利用价值。
上述实施例仅例示性说明本发明的原理及其功效,而非用于限制本发明。任何熟悉此技术的人士皆可在不违背本发明的精神及范畴下,对上述实施例进行修饰或改变。因此,举凡所属技术领域中具有通常知识者在未脱离本发明所揭示的精神与技术思想下所完成的一切等效修饰或改变,仍应由本发明的权利要求所涵盖。
Claims (5)
1.一种自动化控制的轴或柱状件的打磨机器人,其特征在于,所述自动化控制的轴或柱状件的打磨机器人包括:
底板(1),所述底板(1)的上部安装有第一驱动机构(2)、第二驱动机构(3)以及两组夹紧机构(5);
其中,所述第一驱动机构(2)用于驱动两组打磨机构(4)相向或者背向做直线运动;
其中,所述第二驱动机构(3)用于驱动两组打磨机构(4)同时执行打磨任务;
其中,两组所述打磨机构(4)用于同时为轴或柱状件的表面进行打磨抛光;
其中,两组所述夹紧机构(5)用于将轴或柱状件夹紧固定,且两组所述夹紧机构(5)分布在两组所述打磨机构(4)的外侧;
所述第一驱动机构(2)包括直线导轨(201)、两个第一轴承座(203)以及丝杆(202),所述直线导轨(201)以及两个所述第一轴承座(203)均固定安装在所述底板(1)的上部,两个所述第一轴承座(203)对称分布在所述直线导轨(201)的两端外侧,所述丝杆(202)转动安装在两个所述第一轴承座(203)上,且所述丝杆(202)横跨所述直线导轨(201)设置,所述丝杆(202)平行于所述直线导轨(201)设置,且所述丝杆(202)上具有两段螺旋方向相反且对称设置的螺纹段;
所述第一驱动机构(2)还包括第一从动皮带轮(204)、第一驱动电机(206)以及第一主动皮带轮(205),所述第一从动皮带轮(204)固定安装在所述丝杆(202)的一端端部,所述第一驱动电机(206)通过第一电机座(207)固定安装在所述底板(1)的上部,所述第一主动皮带轮(205)固定安装在所述第一驱动电机(206)的转动轴端部,且所述第一主动皮带轮(205)通过皮带与所述第一从动皮带轮(204)传动连接;
所述第二驱动机构(3)包括两个第二轴承座(303)以及花键轴(301),两个所述第二轴承座(303)均固定安装在所述底板(1)的上部,所述花键轴(301)转动安装在两个所述第二轴承座(303)上,且所述花键轴(301)横跨所述直线导轨(201)设置,所述花键轴(301)平行于所述丝杆(202)设置;
所述第二驱动机构(3)还包括第二从动皮带轮(302)、第二驱动电机(305)以及第二主动皮带轮(304),所述第二从动皮带轮(302)固定套装在所述花键轴(301)上,所述第二驱动电机(305)通过第二电机座(306)固定安装在所述底板(1)的上部,所述第二主动皮带轮(304)固定安装在所述第二驱动电机(305)的转动轴端部,且所述第二主动皮带轮(304)通过皮带与所述第二从动皮带轮(302)传动连接;
两组所述打磨机构(4)对称分布在两段螺旋方向相反且对称设置的螺纹段上,且每组所述打磨机构(4)均包括移动座(401)、连接梁(402)、花键轴套(403)、第一传动皮带轮(405)、套筒(404)、第二传动皮带轮(406)、圆筒形抛光盘(407)以及第一液压缸(408),所述移动座(401)滑移安装在所述直线导轨(201)上,且所述移动座(401)与所述丝杆(202)螺纹连接,所述连接梁(402)的底端铰接在所述移动座(401)上,所述花键轴套(403)通过滚动轴承转动安装在所述连接梁(402)上,且所述花键轴套(403)内壁上的键槽与所述花键轴(301)表面上的花键相互啮合,所述第一传动皮带轮(405)固定套装在所述花键轴套(403)的外部,且所述第一传动皮带轮(405)位于所述连接梁(402)的内部,所述套筒(404)通过滚动轴承转动安装在所述连接梁(402)上,所述第二传动皮带轮(406)固定套装在所述套筒(404)的外部,且所述第二传动皮带轮(406)位于所述连接梁(402)的内部,所述第二传动皮带轮(406)通过皮带与所述第一传动皮带轮(405)传动连接,所述圆筒形抛光盘(407)固定安装在所述套筒(404)的内壁上,且所述圆筒形抛光盘(407)与所述套筒(404)同轴设置,所述第一液压缸(408)铰接在所述连接梁(402)的底部与所述移动座(401)的侧部之间,且所述第一液压缸(408)用于调节所述连接梁(402)与所述移动座(401)侧部之间的夹角。
2.根据权利要求1所述的自动化控制的轴或柱状件的打磨机器人,其特征在于:每组所述夹紧机构(5)均包括立座(501)、第二液压缸(502)、下固定板(505)以及上固定板(506),所述立座(501)竖直且固定地安装在所述底板(1)的上部,且所述立座(501)上临近其顶部开设有方形通槽(503),所述立座(501)的顶部开设有与所述方形通槽(503)相连通的条形槽(504),所述第二液压缸(502)固定安装在所述立座(501)的顶部,且所述第二液压缸(502)的伸缩端贯穿所述条形槽(504)设置,所述下固定板(505)固定安装在所述方形通槽(503)的底壁上部,且所述下固定板(505)的上表面上均匀开设有若干第一齿槽,所述上固定板(506)活动设置在所述方形通槽(503)的内部,且所述上固定板(506)的上部与所述第二液压缸(502)的伸缩端固定连接,所述上固定板(506)平行于所述下固定板(505)设置,且所述上固定板(506)的下表面上均匀开设有若干第二齿槽。
3.根据权利要求2所述的自动化控制的轴或柱状件的打磨机器人,其特征在于:所述第一驱动机构(2)还包括第一防护罩壳(208),所述第一防护罩壳(208)固定安装在所述底板(1)的上部,且所述第一防护罩壳(208)罩设在所述第一从动皮带轮(204)、所述第一驱动电机(206)以及所述第一主动皮带轮(205)的外周,所述第二驱动机构(3)还包括第二防护罩壳(307),所述第二防护罩壳(307)固定安装在所述底板(1)的上部,且所述第二防护罩壳(307)罩设在所述第二从动皮带轮(302)、所述第二驱动电机(305)以及所述第二主动皮带轮(304)的外周。
4.根据权利要求3所述的自动化控制的轴或柱状件的打磨机器人,其特征在于:所述底板(1)的上表面设有三氧化二铝耐磨层,且所述底板(1)的底部固定安装有四个对称设置的支脚(101)。
5.一种根据权利要求4所述的自动化控制的轴或柱状件的打磨机器人的控制方法,其特征在于:包括如下步骤:
步骤一:将轴或柱状件插入两个立座(501)上的方形通槽(503)和两个圆筒形抛光盘(407)中,计算机主机控制第一液压缸(408)驱动连接梁(402)移动调整圆筒形抛光盘(407)的位置,使得圆筒形抛光盘(407)的内壁与轴或柱状件的表面贴合,同时保证轴或柱状件处于水平状态;
步骤二:计算机主机控制第二液压缸(502)带动上固定板(506)朝向下固定板(505)运动将轴或柱状件压紧;
步骤三:计算机主机控制第二驱动电机(305)运转驱动花键轴(301)转动,花键轴(301)通过花键轴套(403)带动第一传动皮带轮(405)转动,第一传动皮带轮(405)通过皮带带动第二传动皮带轮(406)转动,第二传动皮带轮(406)带动套筒(404)驱动圆筒形抛光盘(407)高速旋转对轴或柱状件的表面进行打磨抛光;
步骤四:计算机主机控制第一驱动电机(206)运转驱动丝杆(202)转动,丝杆(202)驱动两组打磨机构(4)相向或者背向直线运动,完成对轴或柱状件高效打磨抛光的目的。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110754696.7A CN113245920B (zh) | 2021-07-05 | 2021-07-05 | 自动化控制的轴或柱状件的打磨机器人及其控制方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110754696.7A CN113245920B (zh) | 2021-07-05 | 2021-07-05 | 自动化控制的轴或柱状件的打磨机器人及其控制方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN113245920A CN113245920A (zh) | 2021-08-13 |
| CN113245920B true CN113245920B (zh) | 2021-09-17 |
Family
ID=77190596
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110754696.7A Expired - Fee Related CN113245920B (zh) | 2021-07-05 | 2021-07-05 | 自动化控制的轴或柱状件的打磨机器人及其控制方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN113245920B (zh) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114515967B (zh) * | 2022-03-31 | 2022-11-01 | 陕西建工第八建设集团有限公司 | 一种钢筋直螺纹端头加工智能化装置 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017109258A (ja) * | 2015-12-15 | 2017-06-22 | 株式会社ジェイテクト | テーブルトラバース型研削盤 |
| CN110802471A (zh) * | 2019-11-20 | 2020-02-18 | 磐安艾肯机械设备有限公司 | 一种压缩机外壳打磨抛光设备 |
| CN111136552A (zh) * | 2020-03-11 | 2020-05-12 | 山东瑞泰盖泽工程有限公司 | 窑炉施工用立式砂轮机 |
| CN212095584U (zh) * | 2020-04-29 | 2020-12-08 | 安徽火天晶体科技有限公司 | 一种激光晶体加工用翻转抛光装置 |
| CN112171478A (zh) * | 2020-08-09 | 2021-01-05 | 陈华 | 一种不锈钢管及其打磨系统 |
| CN212706063U (zh) * | 2020-07-15 | 2021-03-16 | 无锡市蓝博金属制品有限公司 | 一种用于焊管加工的除锈装置 |
-
2021
- 2021-07-05 CN CN202110754696.7A patent/CN113245920B/zh not_active Expired - Fee Related
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2017109258A (ja) * | 2015-12-15 | 2017-06-22 | 株式会社ジェイテクト | テーブルトラバース型研削盤 |
| CN110802471A (zh) * | 2019-11-20 | 2020-02-18 | 磐安艾肯机械设备有限公司 | 一种压缩机外壳打磨抛光设备 |
| CN111136552A (zh) * | 2020-03-11 | 2020-05-12 | 山东瑞泰盖泽工程有限公司 | 窑炉施工用立式砂轮机 |
| CN212095584U (zh) * | 2020-04-29 | 2020-12-08 | 安徽火天晶体科技有限公司 | 一种激光晶体加工用翻转抛光装置 |
| CN212706063U (zh) * | 2020-07-15 | 2021-03-16 | 无锡市蓝博金属制品有限公司 | 一种用于焊管加工的除锈装置 |
| CN112171478A (zh) * | 2020-08-09 | 2021-01-05 | 陈华 | 一种不锈钢管及其打磨系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN113245920A (zh) | 2021-08-13 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN109396976A (zh) | 一种周边磨床 | |
| KR101946846B1 (ko) | 휴대기기 글라스 생산용 카본 지그/카본 금형 폴리싱 머신 | |
| CN111136523A (zh) | 一种高精度中心孔磨床及其加工方法 | |
| CN222537145U (zh) | 一种齿轮及转子的去毛刺装置 | |
| CN216098172U (zh) | 一种简易型打磨切割一体机 | |
| CN113245920A (zh) | 自动化控制的轴或柱状件的打磨机器人及其控制方法 | |
| CN210189402U (zh) | 一种五金连接件生产用抛光设备 | |
| CN113787434B (zh) | 一种自吸尘式数控打磨抛光装置 | |
| CN212471051U (zh) | 一种管型件打磨抛光设备 | |
| CN109048602A (zh) | 一种五金件的打磨装置 | |
| CN207578138U (zh) | 一种塑料制品外圆面及端平面抛光机 | |
| CN118617278B (zh) | 一种旋转接头工件加工用的多角度研磨装置及方法 | |
| CN209579122U (zh) | 一种五金件的打磨装置 | |
| CN117961753A (zh) | 一种轴承外圈加工用表面抛光装置 | |
| CN210388740U (zh) | 一种汽车配件生产用抛光装置 | |
| CN212218133U (zh) | 一种抛光机 | |
| CN211841506U (zh) | 一种机械加工研磨装置 | |
| CN209078400U (zh) | 一种应用于轴类零件的打磨设备 | |
| CN207858250U (zh) | 一种数控磨铣机床 | |
| CN112536704B (zh) | 一种塑料工件加工用打磨抛光装置 | |
| CN212044092U (zh) | 一种大型器械的抛光装置 | |
| CN222114719U (zh) | 一种砂纸打磨设备用砂纸固定机构 | |
| CN222726241U (zh) | 一种磁铁加工打磨使用的双端面磨床机 | |
| CN211193411U (zh) | 一种地铁控制箱养护用抛光装置 | |
| CN219075212U (zh) | 一种圆盘类工件打磨抛光设备 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20210917 |
|
| CF01 | Termination of patent right due to non-payment of annual fee |