CN113074690A - 一种适用零件综合检测的集成装置及其工作方法 - Google Patents
一种适用零件综合检测的集成装置及其工作方法 Download PDFInfo
- Publication number
- CN113074690A CN113074690A CN202110260922.6A CN202110260922A CN113074690A CN 113074690 A CN113074690 A CN 113074690A CN 202110260922 A CN202110260922 A CN 202110260922A CN 113074690 A CN113074690 A CN 113074690A
- Authority
- CN
- China
- Prior art keywords
- sliding rail
- sliding
- module
- detection
- parts
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000001514 detection method Methods 0.000 title claims abstract description 75
- 238000000034 method Methods 0.000 title claims abstract description 14
- 238000005259 measurement Methods 0.000 claims abstract description 34
- 230000003746 surface roughness Effects 0.000 claims description 11
- 230000005540 biological transmission Effects 0.000 claims description 7
- 238000007689 inspection Methods 0.000 description 5
- 238000010586 diagram Methods 0.000 description 4
- 240000007643 Phytolacca americana Species 0.000 description 3
- 230000003287 optical effect Effects 0.000 description 2
- 230000007547 defect Effects 0.000 description 1
- 230000002035 prolonged effect Effects 0.000 description 1
- 238000004439 roughness measurement Methods 0.000 description 1
- 230000009466 transformation Effects 0.000 description 1
Images



Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B21/00—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant
- G01B21/30—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant for measuring roughness or irregularity of surfaces
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B21/00—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01B—MEASURING LENGTH, THICKNESS OR SIMILAR LINEAR DIMENSIONS; MEASURING ANGLES; MEASURING AREAS; MEASURING IRREGULARITIES OF SURFACES OR CONTOURS
- G01B21/00—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant
- G01B21/20—Measuring arrangements or details thereof, where the measuring technique is not covered by the other groups of this subclass, unspecified or not relevant for measuring contours or curvatures, e.g. determining profile
Landscapes
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- A Measuring Device Byusing Mechanical Method (AREA)
- Length Measuring Devices With Unspecified Measuring Means (AREA)
Abstract
本发明涉及一种适用零件综合检测的集成装置及其工作方法,属于零件的综合检测技术领域。它包括粗糙度检测模块、影像测量模块和三坐标测量模块;所述粗糙度检测模块和影像测量模块之间设置第一滑轨,所述第一滑轨的一端延伸至粗糙度检测模块的中心检测位,另一端为圆弧轨道结构且延伸至影像测量模块;所述影像测量模块内设置第二滑轨,所述影像测量模块和三坐标测量模块之间设置第三滑轨,所述三坐标测量模块内设置第四滑轨;所述第一滑轨、第二滑轨、第三滑轨和第四滑轨之间均存在间隙;滑轨上设置有滑动平台。本发明集成化设置,结构合理,操作简便,能够方便地对零件进行不同方面的检测。
Description
技术领域
本发明涉及一种适用零件综合检测的集成装置及其工作方法,属于零件的综合检测技术领域。
背景技术
现有技术下,针对一个零件的不同检测,经常需要用到多种测量仪器,当我们需要测量一个零件的轮廓表面粗糙度、进行影像测量和坐标测量时,就需要运用多种仪器,例如轮廓仪、影像测量仪和三坐标测量机,这中途零件需要不断流转,非常麻烦。
例如专利公开号为CN210689580U的中国专利公开了一种表面粗糙度轮廓仪,包括表面粗糙度轮廓仪主体,所述表面粗糙度轮廓仪主体的底端与底座固定,所述底座的上固定有固定座,且固定座通过固定装置与固定板固定,所述固定板的顶端与工作台固定,所述工作台上固定有夹持装置。该表面粗糙度轮廓仪设置有固定装置,其中固定装置包括拨动杆、第一开槽、伸缩杆、活动仓、弹簧、卡合块和卡合仓,操作人员可以向外拨动拨动杆。
上述专利能够使得固定板上的固定的工作台方便快捷的与固定座之间进行拆卸,极大程度的降低了工作台损坏拆卸麻烦的弊端;但是仅能针对工件的表面粗糙度进行测量,无法针对其他项目。
又如专利公开号为CN206804004U的中国专利公开了一种二次元影像测量仪,包括影像测量仪体,所述影像测量仪体的上方设置有横梁杆,所述横梁杆通过支撑架固定安装于影像测量仪体的上表面上,且横梁杆的中间设置有测量主架,所述测量主架的下表面上设置有测量架头,所述测量架头的下方中间设置有测量镜头,所述测量镜头的两侧分别设置有光传感器和照灯,且测量镜头的下方设置有测量载板,所述测量载板的底部四角通过设置纵向车轮与影像测量仪体的纵车轮槽相连,影像测量仪体的外表面上设置有PLC控制器和显示器,所述PLC控制器通过电讯控制横向电机、光传感器、照灯、纵向电机和显示器。
上述专利能够自动调节位置,并且方便人们进行观察;但是仍存在上述问题,无法将零件流转,且无法针对性的进行其他方面的测量。
因此,为解决上述背景问题,研发一种适用零件综合检测的集成装置以及它的工作方法是社会所需的。
发明内容
本发明的目的是为了解决上述背景问题中提出的问题,提供一种适用零件综合检测的集成装置及其工作方法,它集成化设置,结构合理,操作简便,能够方便地对零件进行不同方面的检测。
本发明的目的是这样实现的:一种适用零件综合检测的集成装置,包括粗糙度检测模块、影像测量模块和三坐标测量模块;
所述粗糙度检测模块和影像测量模块之间设置第一滑轨,所述第一滑轨的一端延伸至粗糙度检测模块的中心检测位,另一端为圆弧轨道结构且延伸至影像测量模块;所述影像测量模块内设置第二滑轨,所述影像测量模块和三坐标测量模块之间设置第三滑轨,所述三坐标测量模块内设置第四滑轨;
所述第一滑轨、第二滑轨、第三滑轨和第四滑轨之间均存在间隙;
滑轨上设置有滑动平台。
所述滑动平台包括底座,所述底座的底部设置滑块,所述底座上方设置检测台,所述底座顶部设置有竖直向上的外柱,所述检测台底部设置有竖直向下的内柱;
所述外柱一侧沿纵向均布有多个通孔,所述内柱上设置有凸起;
所述凸起的头部设置在通孔内,其尾部插入内柱内,并安装有弹簧。
所述滑块为矩形结构,且通过两侧突出件卡合安装在滑轨内;
所述检测台的两侧均设置有夹持装置,所述夹持装置包括立板,所述立板上设置螺纹孔,并和夹持杆螺纹连接,所述夹持杆头部设置夹持块,尾部设置把手。
所述粗糙度检测模块包括轮廓仪本体,所述轮廓仪本体设置在立柱上并活动连接,所述立柱设置在第一滑轨的一侧;
所述轮廓仪本体的工作面上设置测量杆,所述测量杆底部设置测量头。
所述影像测量模块包括影像测量仪本体,所述影像测量仪本体通过滑动件设置在横梁上,所述横梁顶部设置有滚轮槽,所述滑动件上安装有主动轮组和从动轮组;
所述主动轮组与传动电机通过齿轮配合传动,所述主动轮组和从动轮组设置多根连杆;
所述横梁通过支撑柱支撑安装;
所述第二滑轨竖直设置在横梁下方,与横梁的设置方向垂直。
所述三坐标测量模块包括三坐标测量机和支撑架,所述支撑架为中空且水平架构设置,其底部通过升降柱支撑;
所述升降柱为气动升降柱结构;
所述支撑架内部还设置有调节杆,所述调节杆头部设置托头,所述三坐标测量机设置在托头上;
所述第四滑轨竖直设置在支撑架下方,与支撑架的设置方向垂直。
所述支撑架的上下两端都水平均布有多个通孔,并在通孔内安装用于固定调节杆的紧固螺栓;
所述紧固螺栓和通孔通过螺纹安装。
所述第二滑轨和第四滑轨的底部均设置有滑轨抬升装置;
所述滑轨抬升装置包括托块,所述托块底部连接升降杆,所述升降杆通过液压机推动上升。
一种适用零件综合检测的集成装置的工作方法,包括以下步骤:
步骤一:将待测工件安装到滑动平台的检测台上,通过夹持装置进行夹持,并将滑动平台通过第一滑轨滑入粗糙度检测模块的中心检测位;
步骤二:粗糙度检测模块的轮廓仪本体开始工作,在立柱上升降,针对待测工件进行表面粗糙度检测;
步骤三:表面粗糙度检测完毕,滑动平台经过第一滑轨后,进入第二滑轨;
步骤四:滑动平台进入第二滑轨后,先通过滑轨抬升装置进行初步高度调整,再通过外柱和内柱配合,实现滑动平台的精准高度调整,同时,通过影像测量模块内的传动电机工作,带动主动轮组使滑动件滑动,调节影像测量仪本体水平方向和滑动平台竖直方向的相对位置,调节并进行非接触性影像测量;
步骤五:非接触性影像测量完毕,滑动平台滑动,经过第三滑轨后进入第四滑轨;
步骤六:滑动平台进入第四滑轨后,通过滑轨抬升装置再次进行初步高度调整,然后通过外柱和内柱配合,实现滑动平台的精准高度调整,同时通过三坐标测量模块的调节杆配合调节三坐标测量机的水平位置,进行工件的三坐标测量;
步骤七:测量完毕后,松开夹持装置即可取出工件,并将滑动平台通过滑轨归位。
相比于现有技术,本发明具有以下优点:
本发明的一种适用零件综合检测的集成装置及其工作方法,克服了零件无法方便流转,无法针对性的进行多方面检测的问题,进一步地,其测量平台设置为滑动平台,可以通过滑轨方便滑动;
同时,本发明的一种适用零件综合检测的集成装置具有创造性地将滑轨设置为多段式滑轨,不影响滑块移动的同时,检测模块内的滑轨可初步调节竖直方向上的高度;进一步地,测量平台本身还可通过内外柱的配合精准微调工件高度,实现了工件相对位置调整又快又准的特点。
附图说明
图1为本发明的一种适用零件综合检测的集成装置的总构成布置示意图。
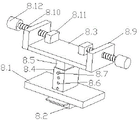
图2为本发明的一种适用零件综合检测的集成装置的滑动平台结构示意图。
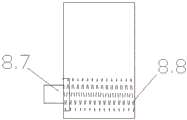
图3为本发明的一种适用零件综合检测的集成装置的滑动平台内柱结构示意图。
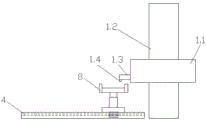
图4为本发明的一种适用零件综合检测的集成装置的粗糙度检测模块示意图。
图5为本发明的一种适用零件综合检测的集成装置的影像测量模块俯视示意图。
图6为本发明的一种适用零件综合检测的集成装置的影像测量模块主视示意图。
图7为本发明的一种适用零件综合检测的集成装置的三坐标测量模块主视示意图。
图8为本发明的一种适用零件综合检测的集成装置的滑轨抬升装置结构示意图。
其中:1、粗糙度检测模块;2、影像测量模块;3、三坐标测量模块;4、第一滑轨;5、第二滑轨;6、第三滑轨;7、第四滑轨;8、滑动平台;9、滑轨抬升装置;
1.1、轮廓仪本体;1.2、立柱;1.3、测量杆;1.4、测量头;
2.1、影像测量仪本体;2.2、滑动件;2.3、横梁;2.4、滚轮槽;2.5、主动轮组;2.6、从动轮组;2.7、传动电机;2.8、支撑柱;2.9、连杆;
3.1、三坐标测量机;3.2、支撑架;3.3、升降柱;3.4、调节杆;3.5、托头;3.6、紧固螺栓;
8.1、底座;8.2、滑块;8.3、检测台;8.4、外柱;8.5、内柱;8.6、通孔;8.7、凸起;8.8、弹簧;8.9、立板;8.10、夹持杆;8.11、夹持块;8.12、把手;
9.1、托块;9.2、升降杆;9.3、液压机。
具体实施方式
下面结合附图和具体实施例对本发明加以说明:
如图1~8所示,一种适用零件综合检测的集成装置,包括粗糙度检测模块1、影像测量模块2和三坐标测量模块3;
所述粗糙度检测模块1和影像测量模块2之间设置第一滑轨4,所述第一滑轨4的一端延伸至粗糙度检测模块1的中心检测位,另一端为圆弧轨道结构且延伸至影像测量模块2;所述影像测量模块2内设置第二滑轨5,所述影像测量模块2和三坐标测量模块3之间设置第三滑轨6,所述三坐标测量模块3内设置第四滑轨7;
所述第一滑轨4、第二滑轨5、第三滑轨6和第四滑轨7之间均存在间隙;
滑轨上设置有滑动平台8。
所述滑动平台8包括底座8.1,所述底座8.1的底部设置滑块8.2,所述底座8.1上方设置检测台8.3,所述底座8.1顶部设置有竖直向上的外柱8.4,所述检测台8.3底部设置有竖直向下的内柱8.5;
所述外柱8.4一侧沿纵向均布有多个通孔8.6,所述内柱8.5上设置有凸起8.7;
所述凸起8.7的头部设置在通孔8.6内,其尾部插入内柱8.5内,并安装有弹簧8.8。
所述滑块8.2为矩形结构,且通过两侧突出件卡合安装在滑轨内;
所述检测台8.3的两侧均设置有夹持装置,所述夹持装置包括立板8.9,所述立板8.9上设置螺纹孔,并和夹持杆8.10螺纹连接,所述夹持杆8.10头部设置夹持块8.11,尾部设置把手8.12。
所述粗糙度检测模块1包括轮廓仪本体1.1,所述轮廓仪本体1.1设置在立柱1.2上并活动连接,所述立柱1.2设置在第一滑轨4的一侧;
所述轮廓仪本体1.1的工作面上设置测量杆1.3,所述测量杆1.3底部设置测量头1.4。
所述影像测量模块2包括影像测量仪本体2.1,所述影像测量仪本体2.1通过滑动件2.2设置在横梁2.3上,所述横梁2.3顶部设置有滚轮槽2.4,所述滑动件2.2上安装有主动轮组2.5和从动轮组2.6;
所述主动轮组2.5与传动电机2.7通过齿轮配合传动,所述主动轮组2.5和从动轮组2.6设置多根连杆2.9;
所述横梁2.3通过支撑柱2.8支撑安装;
所述第二滑轨5竖直设置在横梁2.3下方,与横梁2.3的设置方向垂直。
所述三坐标测量模块3包括三坐标测量机3.1和支撑架3.2,所述支撑架3.2为中空且水平架构设置,其底部通过升降柱3.3支撑;
所述升降柱3.3为气动升降柱结构;
所述支撑架3.2内部还设置有调节杆3.4,所述调节杆3.4头部设置托头3.5,所述三坐标测量机3.1设置在托头3.5上;
所述第四滑轨7竖直设置在支撑架3.2下方,与支撑架3.2的设置方向垂直。
所述支撑架3.2的上下两端都水平均布有多个通孔,并在通孔内安装用于固定调节杆3.4的紧固螺栓3.6;
所述紧固螺栓3.6和通孔通过螺纹安装。
所述第二滑轨5和第四滑轨7的底部均设置有滑轨抬升装置9;
所述滑轨抬升装置9包括托块9.1,所述托块9.1底部连接升降杆9.2,所述升降杆9.2通过液压机9.3推动上升。
在本实施例中,在第二滑轨5和第四滑轨7底部设置托块9.1,拖块9.1可以与滑轨直接连接设置,这能够使升降杆9.2提供力的同时,轨道受力更均匀,可以延长轨道的使用寿命。
在本实施例中,本发明的一种适用零件综合检测的集成装置,其工作方法包括以下步骤:
步骤一:将待测工件安装到滑动平台8的检测台8.3上,通过夹持装置进行夹持,并将滑动平台8通过第一滑轨4滑入粗糙度检测模块1的中心检测位;
步骤二:粗糙度检测模块1的轮廓仪本体1.1开始工作,在立柱1.2上升降,针对待测工件进行表面粗糙度检测;
步骤三:表面粗糙度检测完毕,滑动平台8经过第一滑轨4后,进入第二滑轨5;
步骤四:滑动平台8进入第二滑轨5后,先通过滑轨抬升装置9进行初步高度调整,再通过外柱8.4和内柱8.5配合,实现滑动平台8的精准高度调整,同时,通过影像测量模块2内的传动电机2.7工作,带动主动轮组2.5使滑动件2.2滑动,调节影像测量仪本体2.1水平方向和滑动平台8竖直方向的相对位置,调节并进行非接触性影像测量;
步骤五:非接触性影像测量完毕,滑动平台8滑动,经过第三滑轨6后进入第四滑轨7;
步骤六:滑动平台8进入第四滑轨7后,通过滑轨抬升装置9再次进行初步高度调整,然后通过外柱8.4和内柱8.5配合,实现滑动平台8的精准高度调整,同时通过三坐标测量模块3的调节杆3.4配合调节三坐标测量机3.1的水平位置,进行工件的三坐标测量;
步骤七:测量完毕后,松开夹持装置即可取出工件,并将滑动平台8通过滑轨归位。
在本实施例中,本发明通过第二滑轨5和第四滑轨7底部的滑轨抬升装置9,实现工件竖直方向的快速初步调整,又通过滑动平台8自身内外柱配合实现精准调整,实现工件位置调整又快又准。
在本实施例中,本发明的一种适用零件综合检测的集成装置克服了零件无法方便流转,无法针对性的进行多方面检测的问题。
以上仅是本发明的具体应用范例,对本发明的保护范围不构成任何限制。凡采用等同变换或者等效替换而形成的技术方案,均落在本发明权利保护范围之内。
Claims (9)
1.一种适用零件综合检测的集成装置,其特征在于:包括粗糙度检测模块(1)、影像测量模块(2)和三坐标测量模块(3);
所述粗糙度检测模块(1)和影像测量模块(2)之间设置第一滑轨(4),所述第一滑轨(4)的一端延伸至粗糙度检测模块(1)的中心检测位,另一端为圆弧轨道结构且延伸至影像测量模块(2);所述影像测量模块(2)内设置第二滑轨(5),所述影像测量模块(2)和三坐标测量模块(3)之间设置第三滑轨(6),所述三坐标测量模块(3)内设置第四滑轨(7);
所述第一滑轨(4)、第二滑轨(5)、第三滑轨(6)和第四滑轨(7)之间均存在间隙;
滑轨上设置有滑动平台(8)。
2.根据权利要求1所述的一种适用零件综合检测的集成装置,其特征在于:所述滑动平台(8)包括底座(8.1),所述底座(8.1)的底部设置滑块(8.2),所述底座(8.1)上方设置检测台(8.3),所述底座(8.1)顶部设置有竖直向上的外柱(8.4),所述检测台(8.3)底部设置有竖直向下的内柱(8.5);
所述外柱(8.4)一侧沿纵向均布有多个通孔(8.6),所述内柱(8.5)上设置有凸起(8.7);
所述凸起(8.7)的头部设置在通孔(8.6)内,其尾部插入内柱(8.5)内,并安装有弹簧(8.8)。
3.根据权利要求2所述的一种适用零件综合检测的集成装置,其特征在于:所述滑块(8.2)为矩形结构,且通过两侧突出件卡合安装在滑轨内;
所述检测台(8.3)的两侧均设置有夹持装置,所述夹持装置包括立板(8.9),所述立板(8.9)上设置螺纹孔,并和夹持杆(8.10)螺纹连接,所述夹持杆(8.10)头部设置夹持块(8.11),尾部设置把手(8.12)。
4.根据权利要求1所述的一种适用零件综合检测的集成装置,其特征在于:所述粗糙度检测模块(1)包括轮廓仪本体(1.1),所述轮廓仪本体(1.1)设置在立柱(1.2)上并活动连接,所述立柱(1.2)设置在第一滑轨(4)的一侧;
所述轮廓仪本体(1.1)的工作面上设置测量杆(1.3),所述测量杆(1.3)底部设置测量头(1.4)。
5.根据权利要求1所述的一种适用零件综合检测的集成装置,其特征在于:所述影像测量模块(2)包括影像测量仪本体(2.1),所述影像测量仪本体(2.1)通过滑动件(2.2)设置在横梁(2.3)上,所述横梁(2.3)顶部设置有滚轮槽(2.4),所述滑动件(2.2)上安装有主动轮组(2.5)和从动轮组(2.6);
所述主动轮组(2.5)与传动电机(2.7)通过齿轮配合传动,所述主动轮组(2.5)和从动轮组(2.6)设置多根连杆(2.9);
所述横梁(2.3)通过支撑柱(2.8)支撑安装;
所述第二滑轨(5)竖直设置在横梁(2.3)下方,与横梁(2.3)的设置方向垂直。
6.根据权利要求1所述的一种适用零件综合检测的集成装置,其特征在于:所述三坐标测量模块(3)包括三坐标测量机(3.1)和支撑架(3.2),所述支撑架(3.2)为中空且水平架构设置,其底部通过升降柱(3.3)支撑;
所述升降柱(3.3)为气动升降柱结构;
所述支撑架(3.2)内部还设置有调节杆(3.4),所述调节杆(3.4)头部设置托头(3.5),所述三坐标测量机(3.1)设置在托头(3.5)上;
所述第四滑轨(7)竖直设置在支撑架(3.2)下方,与支撑架(3.2)的设置方向垂直。
7.根据权利要求6所述的一种适用零件综合检测的集成装置,其特征在于: 所述支撑架(3.2)的上下两端都水平均布有多个通孔,并在通孔内安装用于固定调节杆(3.4)的紧固螺栓(3.6);
所述紧固螺栓(3.6)和通孔通过螺纹安装。
8.根据权利要求1所述的一种适用零件综合检测的集成装置,其特征在于:所述第二滑轨(5)和第四滑轨(7)的底部均设置有滑轨抬升装置(9);
所述滑轨抬升装置(9)包括托块(9.1),所述托块(9.1)底部连接升降杆(9.2),所述升降杆(9.2)通过液压机(9.3)推动上升。
9.一种适用零件综合检测的集成装置的工作方法,其特征在于:
包括以下步骤:
步骤一:将待测工件安装到滑动平台(8)的检测台(8.3)上,通过夹持装置进行夹持,并将滑动平台(8)通过第一滑轨(4)滑入粗糙度检测模块(1)的中心检测位;
步骤二:粗糙度检测模块(1)的轮廓仪本体(1.1)开始工作,在立柱(1.2)上升降,针对待测工件进行表面粗糙度检测;
步骤三:表面粗糙度检测完毕,滑动平台(8)经过第一滑轨(4)后,进入第二滑轨(5);
步骤四:滑动平台(8)进入第二滑轨(5)后,先通过滑轨抬升装置(9)进行初步高度调整,再通过外柱(8.4)和内柱(8.5)配合,实现滑动平台(8)的精准高度调整,同时,通过影像测量模块(2)内的传动电机(2.7)工作,带动主动轮组(2.5)使滑动件(2.2)滑动,调节影像测量仪本体(2.1)水平方向和滑动平台(8)竖直方向的相对位置,调节并进行非接触性影像测量;
步骤五:非接触性影像测量完毕,滑动平台(8)滑动,经过第三滑轨(6)后进入第四滑轨(7);
步骤六:滑动平台(8)进入第四滑轨(7)后,通过滑轨抬升装置(9)再次进行初步高度调整,然后通过外柱(8.4)和内柱(8.5)配合,实现滑动平台(8)的精准高度调整,同时通过三坐标测量模块(3)的调节杆(3.4)配合调节三坐标测量机(3.1)的水平位置,进行工件的三坐标测量;
步骤七:测量完毕后,松开夹持装置即可取出工件,并将滑动平台(8)通过滑轨归位。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110260922.6A CN113074690A (zh) | 2021-03-10 | 2021-03-10 | 一种适用零件综合检测的集成装置及其工作方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110260922.6A CN113074690A (zh) | 2021-03-10 | 2021-03-10 | 一种适用零件综合检测的集成装置及其工作方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN113074690A true CN113074690A (zh) | 2021-07-06 |
Family
ID=76612323
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110260922.6A Pending CN113074690A (zh) | 2021-03-10 | 2021-03-10 | 一种适用零件综合检测的集成装置及其工作方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN113074690A (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115704663A (zh) * | 2021-08-10 | 2023-02-17 | 上海飞机制造有限公司 | 一种试片加工精度检测装置及方法 |
| CN116858149A (zh) * | 2023-07-07 | 2023-10-10 | 牧野汽车装备(武汉)有限公司 | 一种阀体类零件加工线自动化测量装置和方法 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102012103940A1 (de) * | 2012-05-04 | 2013-11-07 | Werth Messtechnik Gmbh | Verfahren zur Bestimmung von Oberflächenpunkten an einem Werkstück sowie Koordinatenmessgerät |
| CN106352823A (zh) * | 2016-08-26 | 2017-01-25 | 中国航空工业集团公司北京长城计量测试技术研究所 | 一种基于多瞄准装置的复合坐标测量系统 |
| CN108507463A (zh) * | 2018-03-02 | 2018-09-07 | 昆山世纪三友测量技术有限公司 | 一种非接触式影像检测仪 |
| CN109506588A (zh) * | 2018-12-17 | 2019-03-22 | 卫国教育科技(河源)有限公司 | 一款多功能精密测绘测量仪实训台 |
| US20200003546A1 (en) * | 2017-02-15 | 2020-01-02 | Tianjin Crdt Fluid Control System Ltd. | Three-coordinate mapper and mapping method |
| CN110864624A (zh) * | 2019-11-11 | 2020-03-06 | 苏州怡信光电科技有限公司 | 一机两用型测量仪器 |
| CN210486855U (zh) * | 2019-11-08 | 2020-05-08 | 烟台创晟检测技术有限公司 | 一种具有基座的粗糙度检测设备 |
| CN212539578U (zh) * | 2020-06-24 | 2021-02-12 | 重庆华腾眼镜有限责任公司 | 一种金属眼镜加工用表面粗糙度检测装置 |
-
2021
- 2021-03-10 CN CN202110260922.6A patent/CN113074690A/zh active Pending
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE102012103940A1 (de) * | 2012-05-04 | 2013-11-07 | Werth Messtechnik Gmbh | Verfahren zur Bestimmung von Oberflächenpunkten an einem Werkstück sowie Koordinatenmessgerät |
| CN106352823A (zh) * | 2016-08-26 | 2017-01-25 | 中国航空工业集团公司北京长城计量测试技术研究所 | 一种基于多瞄准装置的复合坐标测量系统 |
| US20200003546A1 (en) * | 2017-02-15 | 2020-01-02 | Tianjin Crdt Fluid Control System Ltd. | Three-coordinate mapper and mapping method |
| CN108507463A (zh) * | 2018-03-02 | 2018-09-07 | 昆山世纪三友测量技术有限公司 | 一种非接触式影像检测仪 |
| CN109506588A (zh) * | 2018-12-17 | 2019-03-22 | 卫国教育科技(河源)有限公司 | 一款多功能精密测绘测量仪实训台 |
| CN210486855U (zh) * | 2019-11-08 | 2020-05-08 | 烟台创晟检测技术有限公司 | 一种具有基座的粗糙度检测设备 |
| CN110864624A (zh) * | 2019-11-11 | 2020-03-06 | 苏州怡信光电科技有限公司 | 一机两用型测量仪器 |
| CN212539578U (zh) * | 2020-06-24 | 2021-02-12 | 重庆华腾眼镜有限责任公司 | 一种金属眼镜加工用表面粗糙度检测装置 |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN115704663A (zh) * | 2021-08-10 | 2023-02-17 | 上海飞机制造有限公司 | 一种试片加工精度检测装置及方法 |
| CN116858149A (zh) * | 2023-07-07 | 2023-10-10 | 牧野汽车装备(武汉)有限公司 | 一种阀体类零件加工线自动化测量装置和方法 |
| CN116858149B (zh) * | 2023-07-07 | 2024-06-14 | 牧野汽车装备(武汉)有限公司 | 一种阀体类零件加工线自动化测量装置和方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| US10641621B1 (en) | Automatic wheel detecting device | |
| CN206430698U (zh) | 非接触式光学测量装置 | |
| CN105258834B (zh) | 键帽拉拔力测试用按压模组及键帽拉拔力测试机 | |
| CN110814713B (zh) | 一种螺钉自动拧紧装置及螺钉自动装配机 | |
| CN111774799B (zh) | 箱型梁插接结构构架焊接用组对工装 | |
| CN212620648U (zh) | 高度检测装置及高度检测系统 | |
| CN108592851B (zh) | 一种工件对称度检测工装及检测方法 | |
| CN216361228U (zh) | 一种底座升降可调的机械制造用三坐标测量机 | |
| CN216593165U (zh) | 一种光学玻璃校准用的检验装置 | |
| CN217412797U (zh) | 一种超快激光加工设备的初始对焦结构 | |
| CN213336045U (zh) | 柱状工件自动检测装置 | |
| CN212384941U (zh) | 箱型梁插接结构构架焊接用组对工装 | |
| CN212158530U (zh) | 一种孔径智能检测仪 | |
| CN206772495U (zh) | 一种用于调距桨桨叶重心测量及修正的复合平台 | |
| CN215338142U (zh) | 涂布设备模头平面度检测装置 | |
| CN213455223U (zh) | 一种导光板量测的夹持治具 | |
| CN109465631B (zh) | 一种流线式产品高度检测设备 | |
| CN118080725B (zh) | 一种型材成型检测装置 | |
| CN221173721U (zh) | 一种适合多品种产品的保压盒压力点检设备 | |
| CN221037290U (zh) | 履带板检测设备 | |
| CN220062852U (zh) | 一种断差平面检测机 | |
| CN214237143U (zh) | 发动机裙架生产夹具 | |
| CN213068535U (zh) | 一种钢轨焊接接头硬度测试快速定位装置 | |
| CN215060583U (zh) | 用于测量圆与圆之间最短间距的测量装置 | |
| CN222379049U (zh) | 一种汽车零部件高度检测工装 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| RJ01 | Rejection of invention patent application after publication | ||
| RJ01 | Rejection of invention patent application after publication |
Application publication date: 20210706 |