CN113044128A - 一种管道外壁全方位快速检测机器人 - Google Patents
一种管道外壁全方位快速检测机器人 Download PDFInfo
- Publication number
- CN113044128A CN113044128A CN202110451117.1A CN202110451117A CN113044128A CN 113044128 A CN113044128 A CN 113044128A CN 202110451117 A CN202110451117 A CN 202110451117A CN 113044128 A CN113044128 A CN 113044128A
- Authority
- CN
- China
- Prior art keywords
- module
- detection
- wall
- supporting wheel
- robot
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B62—LAND VEHICLES FOR TRAVELLING OTHERWISE THAN ON RAILS
- B62D—MOTOR VEHICLES; TRAILERS
- B62D57/00—Vehicles characterised by having other propulsion or other ground- engaging means than wheels or endless track, alone or in addition to wheels or endless track
- B62D57/02—Vehicles characterised by having other propulsion or other ground- engaging means than wheels or endless track, alone or in addition to wheels or endless track with ground-engaging propulsion means, e.g. walking members
- B62D57/024—Vehicles characterised by having other propulsion or other ground- engaging means than wheels or endless track, alone or in addition to wheels or endless track with ground-engaging propulsion means, e.g. walking members specially adapted for moving on inclined or vertical surfaces
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01N—INVESTIGATING OR ANALYSING MATERIALS BY DETERMINING THEIR CHEMICAL OR PHYSICAL PROPERTIES
- G01N33/00—Investigating or analysing materials by specific methods not covered by groups G01N1/00 - G01N31/00
Landscapes
- Chemical & Material Sciences (AREA)
- Engineering & Computer Science (AREA)
- Health & Medical Sciences (AREA)
- Life Sciences & Earth Sciences (AREA)
- Biochemistry (AREA)
- Immunology (AREA)
- Physics & Mathematics (AREA)
- Analytical Chemistry (AREA)
- Food Science & Technology (AREA)
- General Health & Medical Sciences (AREA)
- General Physics & Mathematics (AREA)
- Medicinal Chemistry (AREA)
- Pathology (AREA)
- Combustion & Propulsion (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Investigating Or Analyzing Materials By The Use Of Magnetic Means (AREA)
- Manipulator (AREA)
Abstract
本发明公开了一种管道外壁全方位快速检测机器人,包括两条导轨,两个移动小车模块,两个支撑轮模块,检测模块和控制模块,移动小车模块与支撑轮模块依次间隔90°交错排列,移动小车模块包括车身以及连接于车身两侧的四个车轮,车轮由步进电机驱动,步进电机通过谐波减速器与车轮连接,车轮的轮胎为橡胶轮胎,检测模块安装于其中一条导轨上,通过伺服电机驱动滚轮带动检测模块在导轨上移动,本发明结构紧凑,小巧灵活,质量轻,集成度高,运行稳定,工作效率高,成本低,可用于狭小地域,能够全面系统地检测管道外壁的情况,在导磁与非导磁壁面上都可以正常工作,并能适应不同作业管道的外壁大小,具有广阔的应用前景,有利于推广应用。
Description
技术领域
本发明涉及机器人技术领域,尤其涉及一种管道外壁全方位快速检测机器人。
背景技术
我国化工产业发达,管道被广泛应用于居民生活和化工生产中,为确保安全生产、设备安全运行,提高设备的使用寿命和劳动生产效率,需定期对管道等设备表面开展检测与防腐作业,以防止发生机械故障而影响生产,或机械事故造成人员伤亡。将爬壁机器人用于管道等设备表面检测与防腐作业,可为上述作业过程提供有力的作业安全保障,因此,一款爬壁机器人能在立面上移动并全面检测的自动化设备具有广泛的应用前景。在传统的立面检测中,检测机器人吸附在外壁结构上,由于设计结构上存在缺陷,不可能检测到管道外壁所有的地方。例如:当管道距离较密集时,机器人缺少足够的活动空间,会导致无法正常工作。因此,急需开发一种管道外壁全方位快速检测机器人以解决上述技术问题。
有鉴于此,特提出本发明。
发明内容
本发明的目的是提供一种管道外壁全方位快速检测机器人,结构紧凑,小巧灵活,质量轻,集成度高,运行稳定,工作效率高,成本低,可用于狭小地域,能够全面系统地检测管道外壁的情况,在导磁与非导磁壁面上都可以正常工作,并能适应不同作业管道的外壁大小,具有广阔的应用前景,有利于推广应用。
为了实现上述目的,本发明提供的一种管道外壁全方位快速检测机器人,包括套设于管道外壁的两条平行式环形导轨,连接于两条导轨之间的两个移动小车模块和两个支撑轮模块,以及检测模块和控制模块,所述移动小车模块与支撑轮模块依次间隔90°交错排列,所述移动小车模块包括车身以及连接于车身两侧的四个车轮,所述车轮由步进电机驱动,所述步进电机通过谐波减速器与车轮连接,所述车轮的轮胎为橡胶轮胎,所述移动小车模块吸附于管壁上为检测机器人提供爬壁的动力,所述检测模块安装于其中一条导轨上,通过伺服电机驱动滚轮带动检测模块在导轨上移动,所述移动小车模块和支撑轮模块提供摩擦力以使整个检测机器人固定于管壁上。
优选地,每个支撑轮模块包括两个支撑轮,每个支撑轮通过三个可调螺栓与支撑轮模块固定架连接,所述支撑轮的轮胎为充气轮胎,所述支撑轮模块固定架下方的螺杆上套设有弹簧,其上方的螺杆上螺接有螺母,通过旋转螺母调整弹簧的预紧力,进而调整支撑轮对管壁的压力。
优选地,所述检测模块包括检测探头,伺服电机,谐波减速器,直齿轮,滚动轴承,橡胶轮胎以及承载和固定上述结构的检测模块机架,所述检测模块由伺服电机提供驱动力,所述伺服电机通过谐波减速器和一对直齿轮将转矩传送到滚动轴承上,所述滚动轴承的外侧套设有橡胶轮胎,以使检测模块沿着导轨运动,所述检测探头安装于检测模块机架上。
优选地,所述移动小车模块和支撑轮模块分别通过移动小车模块固定架和支撑轮模块固定架采用螺栓与导轨连接。
优选地,所述移动小车模块中的步进电机,谐波减速器均通过螺钉安装于车身底板上,所述步进电机通过电机安装板固定于车身两侧。
优选地,所述移动小车模块的车身内部安装有电池,所述车身外壳上安装有用于检测机器人电力输送和信号连接的航空插座。
优选地,所述支撑轮模块中的支撑轮通过支撑轮机架与可调螺栓连接。
优选地,所述检测模块机架上设有探头连接架,所述检测探头安装于探头连接架内。
本发明提供的一种管道外壁全方位快速检测机器人,具有如下有益效果。
1.本发明的模块化程度高,结构紧凑,体积小且质量轻,可控性强且简单易操作,导轨可以拆卸拼装,可根据不同管道的直径来选取不同的导轨长度来完成检测,适用范围广。
2.本发明可应用场景广泛,导磁或非导磁管壁都可以正常工作,当多根管道相距过近时,传统爬壁机器人无法进入,本发明通过导轨让车体紧贴在管壁上,可大大节约空间。
3.本发明的支撑轮模块对管壁的压力可调,一方面支撑轮连接着三个可调螺栓,通过预紧力可以改变充气轮胎与管壁的接触面积和摩擦系数,另一方面也可以通过充气轮胎的充气度来调节支撑轮与管壁的距离。
4.本发明通过沿管道的轴向运动与沿导轨的水平运动叠加可以全面地检测管道表面,全方位无死角。水平方向上移动小车模块小巧灵活,特别适用于管路密集导致大型爬壁机器人无法探测的管壁工作环境。
5.本发明检测模块的检测探头可以为多个,拼装快捷,全面覆盖,可更换探头,可多种作业,可搭载摄像头。
附图说明
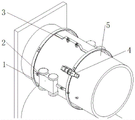
图1为本发明提供的一种管道外壁全方位快速检测机器人的结构示意图;
图2为图1的另一角度结构示意图;
图3为本发明提供的一种管道外壁全方位快速检测机器人的移动小车模块结构示意图;
图4为本发明提供的一种管道外壁全方位快速检测机器人的检测模块立体图;
图5为本发明提供的一种管道外壁全方位快速检测机器人的检测模块主视图;
图6为本发明提供的一种管道外壁全方位快速检测机器人的支撑轮模块结构示意图。
图中:
1.导轨 2.移动小车模块 201.车轮 202.步进电机 203.谐波减速器 204.电池205.航空插座 206.车身外壳 207.移动小车模块固定架 3.支撑轮模块 301.支撑轮 302.支撑轮机架 303.可调螺栓 304.螺母 305.弹簧 306.支撑轮模块固定架 4.检测模块401.检测探头 402.探头连接架 403.谐波减速器 404.伺服电机 405.橡胶轮胎 406.滚动轴承 407.直齿轮 408.检测模块机架 5.管壁。
具体实施方式
下面结合具体实施例和附图对本发明做进一步说明,以助于理解本发明的内容。
如图1-2所示,分别为本发明提供的一种管道外壁全方位快速检测机器人的不同角度结构示意图。该管道外壁全方位快速检测机器人包括套设于管道外壁的两条平行式环形导轨1,连接于两条导轨1之间的两个移动小车模块2和两个支撑轮模块3,以及检测模块4和控制模块(图中未示出),所述移动小车模块2与支撑轮模块3依次间隔90°交错排列。如图3所示,为本发明提供的一种管道外壁全方位快速检测机器人的移动小车模块结构示意图。所述移动小车模块2包括车身以及连接于车身两侧的四个车轮201,所述车轮201由步进电机202驱动,所述步进电机202通过谐波减速器203与车轮201连接,所述车轮201的轮胎为橡胶轮胎,所述移动小车模块2吸附于管壁5上为检测机器人提供爬壁的动力,所述检测模块4安装于其中一条导轨1上,通过伺服电机404驱动滚轮带动检测模块4在导轨1上移动,所述移动小车模块2和支撑轮模块3提供摩擦力以使整个检测机器人固定于管壁5上。所述移动小车模块2中的步进电机202,谐波减速器203均通过螺钉安装于车身底板上,所述步进电机202通过电机安装板固定于车身两侧。所述移动小车模块2的车身内部安装有电池204,所述车身外壳206上安装有用于检测机器人电力输送和信号连接的航空插座205。
如图4-5所示,分别为本发明提供的一种管道外壁全方位快速检测机器人的检测模块立体图和主视图。所述检测模块4包括检测探头401,伺服电机404,谐波减速器403,直齿轮407,滚动轴承406,橡胶轮胎405以及承载和固定上述结构的检测模块机架408,所述检测模块4由伺服电机404提供驱动力,所述伺服电机404通过谐波减速器403和一对直齿轮407将转矩传送到滚动轴承406上,所述滚动轴承406的外侧套设有橡胶轮胎405,以使检测模块4沿着导轨1运动,所述检测探头401安装于检测模块机架408上。所述检测模块机架408上设有探头连接架402,所述检测探头401安装于探头连接架402内。
如图6所示,为本发明提供的一种管道外壁全方位快速检测机器人的支撑轮模块结构示意图。每个支撑轮模块3包括两个支撑轮301,每个支撑轮301通过三个可调螺栓303与支撑轮模块固定架306连接,所述支撑轮301通过支撑轮机架302与可调螺栓303连接。所述支撑轮301的轮胎为充气轮胎,所述支撑轮模块固定架306下方的螺杆上套设有弹簧305,其上方的螺杆上螺接有螺母304,通过旋转螺母304调整弹簧305的预紧力,进而调整支撑轮301对管壁5的压力。通过调整可调螺栓303的预紧力来调整支撑轮301的压力,充气轮胎与管壁5的接触面积和摩擦系数或者调整充气轮胎的充气度来调节支撑轮301距离管壁5的距离。所述支撑轮模块3通过与管壁5之间的摩擦力可以使检测机器人稳定地附着于管壁5上。所述移动小车模块2和支撑轮模块3分别通过移动小车模块固定架207和支撑轮模块固定架306采用螺栓与导轨1连接。所述移动小车模块2和支撑轮模块3起连接作用,固定两条导轨1不会产生相对滑动,且可与导轨1可拆卸连接以适应不同的管壁5大小。
本发明的模块化程度高,结构紧凑,体积小且质量轻,可控性强且简单易操作,导轨1可以拆卸拼装,可根据不同管道的直径来选取不同的导轨1长度来完成检测,适用范围广。本发明可应用场景广泛,导磁或非导磁管壁5都可以正常工作,当多根管道相距过近时,传统爬壁机器人无法进入,本发明通过导轨1让车体紧贴在管壁5上,可大大节约空间。本发明的支撑轮模块3对管壁5的压力可调,一方面支撑轮301连接着三个可调螺栓303,通过预紧力可以改变充气轮胎与管壁5的接触面积和摩擦系数,另一方面也可以通过充气轮胎的充气度来调节支撑轮301与管壁5的距离。本发明通过沿管道的轴向运动与沿导轨1的水平运动叠加可以全面地检测管道表面,全方位无死角。水平方向上移动小车模块2小巧灵活,特别适用于管路密集导致大型爬壁机器人无法探测的管壁5工作环境。本发明检测模块4的检测探头401可以为多个,拼装快捷,全面覆盖,可更换探头,可多种作业,可搭载摄像头。
本发明的工作原理为:
移动小车模块2带着两条导轨1沿着管道的轴线方向运动,检测模块4的伺服电机404驱动着检测模块4沿着整条导轨1进行检测,检测模块4行进的方向是沿着管壁5做圆周运动,通过这两个运动叠加就可以完成整个管道外壁的检测。移动小车模块2载着整个检测机器人到达预设管壁5高度,支撑轮模块3通过调整可调螺栓303的压力,将整个检测机器人固定在现有高度,检测模块4绕导轨1行进一周,实时得出检测数据。而后支撑轮模块3通过可调螺栓303来调节与管壁5的摩擦力,移动小车模块2上行到下一检测高度,检测模块4得出数据,以此往复最终可以全面检测管道外壁。
本发明的具体运行过程为:
通过控制模块中的控制继电器电路的信号和电机PLC通断来检测移动小车模块2的步进电机202,检测模块4的伺服电机404以及检测探头401的基本功能是否正常。完成这些步骤后,检测机器人的上电自检复位过程结束。
移动小车模块2的基本运动过程:
设置两个移动小车模块2左侧的两个步进电机202正转,设置右侧的两个步进电机202反转,然后给车体四个步进电机202同一转速,实现两个移动小车模块2的前进运动;当到达预定高度时,调整支撑轮模块3的螺母304预紧力,通过支撑轮301的充气轮胎与管壁5接触产生足够摩擦力,同时移动小车模块2的步进电机202断电,此时整个检测机器人固定在管道外壁上。当检测模块4发回当前高度检测完毕的信号后,调小支撑轮模块3的螺母304预紧力,摩擦力减小,同时移动小车模块2左侧的两个步进电机202正转,右侧的两个步进电机202反转,使检测机器人继续上移,到达下一个检测高度。
检测模块4的基本运动过程:
整个检测机器人停稳在预设高度上,检测模块4的伺服电机404上电,转矩通过谐波减速器403传导至直齿轮407上,带动滚动轴承406沿着导轨1旋转。此时检测模块4沿着导轨1旋转并进行检测,当检测探头401判断检测模块4转完一周后,伺服电机404断电,检测模块4停止运动。
以上即为自动检测的一个工作流程,之后即为循环该流程直至关闭自动检测。
工作完毕复位过程:
当检测作业全部完成之后,设备得到停止信息,完成当前检测流程之后,再次运行竖直方向复位,此动作在上述有具体描述,在此不在赘述。
本发明结构紧凑,小巧灵活,质量轻,集成度高,运行稳定,工作效率高,成本低,可用于狭小地域,能够全面系统地检测管道外壁的情况,在导磁与非导磁壁面上都可以正常工作,并能适应不同作业管道的外壁大小,具有广阔的应用前景,有利于推广应用。
本文中应用了具体个例对发明构思进行了详细阐述,以上实施例的说明只是用于帮助理解本发明的核心思想。应当指出,对于本技术领域的普通技术人员来说,在不脱离该发明构思的前提下,所做的任何显而易见的修改、等同替换或其他改进,均应包含在本发明的保护范围之内。
Claims (8)
1.一种管道外壁全方位快速检测机器人,其特征在于,包括套设于管道外壁的两条平行式环形导轨,连接于两条导轨之间的两个移动小车模块和两个支撑轮模块,以及检测模块和控制模块,所述移动小车模块与支撑轮模块依次间隔90°交错排列,所述移动小车模块包括车身以及连接于车身两侧的四个车轮,所述车轮由步进电机驱动,所述步进电机通过谐波减速器与车轮连接,所述车轮的轮胎为橡胶轮胎,所述移动小车模块吸附于管壁上为检测机器人提供爬壁的动力,所述检测模块安装于其中一条导轨上,通过伺服电机驱动滚轮带动检测模块在导轨上移动,所述移动小车模块和支撑轮模块提供摩擦力以使整个检测机器人固定于管壁上。
2.根据权利要求1所述的一种管道外壁全方位快速检测机器人,其特征在于,每个支撑轮模块包括两个支撑轮,每个支撑轮通过三个可调螺栓与支撑轮模块固定架连接,所述支撑轮的轮胎为充气轮胎,所述支撑轮模块固定架下方的螺杆上套设有弹簧,其上方的螺杆上螺接有螺母,通过旋转螺母调整弹簧的预紧力,进而调整支撑轮对管壁的压力。
3.根据权利要求2所述的一种管道外壁全方位快速检测机器人,其特征在于,所述检测模块包括检测探头,伺服电机,谐波减速器,直齿轮,滚动轴承,橡胶轮胎以及承载和固定上述结构的检测模块机架,所述检测模块由伺服电机提供驱动力,所述伺服电机通过谐波减速器和一对直齿轮将转矩传送到滚动轴承上,所述滚动轴承的外侧套设有橡胶轮胎,以使检测模块沿着导轨运动,所述检测探头安装于检测模块机架上。
4.根据权利要求3所述的一种管道外壁全方位快速检测机器人,其特征在于,所述移动小车模块和支撑轮模块分别通过移动小车模块固定架和支撑轮模块固定架采用螺栓与导轨连接。
5.根据权利要求4所述的一种管道外壁全方位快速检测机器人,其特征在于,所述移动小车模块中的步进电机,谐波减速器均通过螺钉安装于车身底板上,所述步进电机通过电机安装板固定于车身两侧。
6.根据权利要求5所述的一种管道外壁全方位快速检测机器人,其特征在于,所述移动小车模块的车身内部安装有电池,所述车身外壳上安装有用于检测机器人电力输送和信号连接的航空插座。
7.根据权利要求6所述的一种管道外壁全方位快速检测机器人,其特征在于,所述支撑轮模块中的支撑轮通过支撑轮机架与可调螺栓连接。
8.根据权利要求7所述的一种管道外壁全方位快速检测机器人,其特征在于,所述检测模块机架上设有探头连接架,所述检测探头安装于探头连接架内。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110451117.1A CN113044128A (zh) | 2021-04-26 | 2021-04-26 | 一种管道外壁全方位快速检测机器人 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110451117.1A CN113044128A (zh) | 2021-04-26 | 2021-04-26 | 一种管道外壁全方位快速检测机器人 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN113044128A true CN113044128A (zh) | 2021-06-29 |
Family
ID=76520606
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110451117.1A Pending CN113044128A (zh) | 2021-04-26 | 2021-04-26 | 一种管道外壁全方位快速检测机器人 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN113044128A (zh) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114295616A (zh) * | 2022-03-11 | 2022-04-08 | 西南石油大学 | 基于图像识别的套管检测设备 |
| CN114700296A (zh) * | 2022-03-08 | 2022-07-05 | 南京工程学院 | 一种自适应型灯杆清洗装置 |
| CN115235708A (zh) * | 2022-07-22 | 2022-10-25 | 安徽省特种设备检测院 | 一种流体管道检漏机器人 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR200406125Y1 (ko) * | 2005-11-03 | 2006-01-24 | 세안기술 주식회사 | 배관 용접부의 비파괴 초음파 검사장치 |
| WO2016082805A1 (zh) * | 2014-11-28 | 2016-06-02 | 国家电网公司 | 一种绝缘子清扫机器人 |
| CN205506768U (zh) * | 2016-02-26 | 2016-08-24 | 国核电站运行服务技术有限公司 | 管道爬行装置 |
| CN107380291A (zh) * | 2017-07-12 | 2017-11-24 | 北京理工大学 | 多运动模态管道外壁攀爬检测机器人 |
| CN108942964A (zh) * | 2018-08-15 | 2018-12-07 | 武汉科技大学 | 一种柱状结构表面检测的仿生机器人 |
| CN109625112A (zh) * | 2018-11-27 | 2019-04-16 | 安徽工业大学 | 一种爬杆机器人 |
| CN109850028A (zh) * | 2019-03-27 | 2019-06-07 | 江苏风洋风电技术工程有限公司 | 风电塔筒维护机器人 |
| CN210428542U (zh) * | 2019-09-23 | 2020-04-28 | 中国长江电力股份有限公司 | 杆管缺陷视觉检测机器人装置 |
| CN215097919U (zh) * | 2021-04-26 | 2021-12-10 | 彼合彼方机器人(天津)有限公司 | 一种管道外壁全方位快速检测机器人 |
-
2021
- 2021-04-26 CN CN202110451117.1A patent/CN113044128A/zh active Pending
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR200406125Y1 (ko) * | 2005-11-03 | 2006-01-24 | 세안기술 주식회사 | 배관 용접부의 비파괴 초음파 검사장치 |
| WO2016082805A1 (zh) * | 2014-11-28 | 2016-06-02 | 国家电网公司 | 一种绝缘子清扫机器人 |
| CN205506768U (zh) * | 2016-02-26 | 2016-08-24 | 国核电站运行服务技术有限公司 | 管道爬行装置 |
| CN107380291A (zh) * | 2017-07-12 | 2017-11-24 | 北京理工大学 | 多运动模态管道外壁攀爬检测机器人 |
| CN108942964A (zh) * | 2018-08-15 | 2018-12-07 | 武汉科技大学 | 一种柱状结构表面检测的仿生机器人 |
| CN109625112A (zh) * | 2018-11-27 | 2019-04-16 | 安徽工业大学 | 一种爬杆机器人 |
| CN109850028A (zh) * | 2019-03-27 | 2019-06-07 | 江苏风洋风电技术工程有限公司 | 风电塔筒维护机器人 |
| CN210428542U (zh) * | 2019-09-23 | 2020-04-28 | 中国长江电力股份有限公司 | 杆管缺陷视觉检测机器人装置 |
| CN215097919U (zh) * | 2021-04-26 | 2021-12-10 | 彼合彼方机器人(天津)有限公司 | 一种管道外壁全方位快速检测机器人 |
Cited By (4)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN114700296A (zh) * | 2022-03-08 | 2022-07-05 | 南京工程学院 | 一种自适应型灯杆清洗装置 |
| CN114295616A (zh) * | 2022-03-11 | 2022-04-08 | 西南石油大学 | 基于图像识别的套管检测设备 |
| CN114295616B (zh) * | 2022-03-11 | 2022-05-10 | 西南石油大学 | 基于图像识别的套管检测设备 |
| CN115235708A (zh) * | 2022-07-22 | 2022-10-25 | 安徽省特种设备检测院 | 一种流体管道检漏机器人 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN105035200B (zh) | 一种超深立井钢丝绳罐道垂直爬绳巡检机器人 | |
| CN111824187B (zh) | 一种管廊巡检机器人用驱动轮、巡检底座及巡检系统 | |
| CN215908658U (zh) | 一种自适应三履带管道检测机器人 | |
| CN110539817B (zh) | 一种蠕动爬行式管道外检测机器人 | |
| CN114101162B (zh) | 一种海洋平台导管架清洗爬壁机器人 | |
| CN116551652A (zh) | 一种整流器室用挂轨升降巡检机器人 | |
| CN107351934B (zh) | 一种轮式磁吸附爬壁机器人 | |
| CN111043448A (zh) | 一种管道机器人 | |
| CN112525983B (zh) | 一种探头可调式全向漏磁检测装置及方法 | |
| CN114234018A (zh) | 一种分离式管道检测机器人 | |
| CN114151648B (zh) | 一种工业视觉检测机器人 | |
| CN113086045A (zh) | 一种六轮腿壁面越障机器人 | |
| CN215097919U (zh) | 一种管道外壁全方位快速检测机器人 | |
| CN114074724A (zh) | 一种可适用于不同曲率半径的储罐内外壁爬壁机器人 | |
| CN118254902A (zh) | 一种曲面自适应爬壁机器人 | |
| CN111945560A (zh) | 一种用于fast缆索检测的机器人 | |
| CN118343224A (zh) | 一种吸附式管道内检测爬壁机器人 | |
| CN108995744B (zh) | 一种agv设备的差速驱动装置 | |
| CN110562274A (zh) | 多自由度轨道式支架运输车 | |
| CN218094928U (zh) | 一种基于螺旋扫描的管道检测机器人 | |
| CN112936297A (zh) | 一种车载开关柜自动检测的机器人系统 | |
| CN216508685U (zh) | 一种搭载有涡流检测装置的磁轮吸附爬壁机器人 | |
| CN113070819A (zh) | 一种旋转式大型油罐喷砂除锈设备 | |
| CN115635493B (zh) | 一种核电厂水下检修机器人 | |
| CN104791578B (zh) | 具有变螺距螺线型爬行能力的管道机器车 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| RJ01 | Rejection of invention patent application after publication | ||
| RJ01 | Rejection of invention patent application after publication |
Application publication date: 20210629 |