CN112975349A - 一种带有工装库的自动装配机 - Google Patents
一种带有工装库的自动装配机 Download PDFInfo
- Publication number
- CN112975349A CN112975349A CN202110441143.6A CN202110441143A CN112975349A CN 112975349 A CN112975349 A CN 112975349A CN 202110441143 A CN202110441143 A CN 202110441143A CN 112975349 A CN112975349 A CN 112975349A
- Authority
- CN
- China
- Prior art keywords
- fixedly arranged
- guide
- sleeve
- tool
- tool magazine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000007246 mechanism Effects 0.000 claims abstract description 69
- 229910000831 Steel Inorganic materials 0.000 claims description 25
- 239000010959 steel Substances 0.000 claims description 25
- 230000001360 synchronised effect Effects 0.000 claims description 8
- 238000005096 rolling process Methods 0.000 claims description 3
- 230000000694 effects Effects 0.000 claims description 2
- 238000006073 displacement reaction Methods 0.000 description 7
- 230000006835 compression Effects 0.000 description 3
- 238000007906 compression Methods 0.000 description 3
- 230000000712 assembly Effects 0.000 description 2
- 238000000429 assembly Methods 0.000 description 2
- 239000003638 chemical reducing agent Substances 0.000 description 2
- 238000005516 engineering process Methods 0.000 description 2
- 230000004075 alteration Effects 0.000 description 1
- 239000011324 bead Substances 0.000 description 1
- 230000009286 beneficial effect Effects 0.000 description 1
- 238000010276 construction Methods 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000006467 substitution reaction Methods 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23P—METAL-WORKING NOT OTHERWISE PROVIDED FOR; COMBINED OPERATIONS; UNIVERSAL MACHINE TOOLS
- B23P19/00—Machines for simply fitting together or separating metal parts or objects, or metal and non-metal parts, whether or not involving some deformation; Tools or devices therefor so far as not provided for in other classes
- B23P19/02—Machines for simply fitting together or separating metal parts or objects, or metal and non-metal parts, whether or not involving some deformation; Tools or devices therefor so far as not provided for in other classes for connecting objects by press fit or for detaching same
- B23P19/027—Machines for simply fitting together or separating metal parts or objects, or metal and non-metal parts, whether or not involving some deformation; Tools or devices therefor so far as not provided for in other classes for connecting objects by press fit or for detaching same using hydraulic or pneumatic means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23P—METAL-WORKING NOT OTHERWISE PROVIDED FOR; COMBINED OPERATIONS; UNIVERSAL MACHINE TOOLS
- B23P19/00—Machines for simply fitting together or separating metal parts or objects, or metal and non-metal parts, whether or not involving some deformation; Tools or devices therefor so far as not provided for in other classes
- B23P19/001—Article feeders for assembling machines
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23P—METAL-WORKING NOT OTHERWISE PROVIDED FOR; COMBINED OPERATIONS; UNIVERSAL MACHINE TOOLS
- B23P19/00—Machines for simply fitting together or separating metal parts or objects, or metal and non-metal parts, whether or not involving some deformation; Tools or devices therefor so far as not provided for in other classes
- B23P19/001—Article feeders for assembling machines
- B23P19/007—Picking-up and placing mechanisms
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B25—HAND TOOLS; PORTABLE POWER-DRIVEN TOOLS; MANIPULATORS
- B25J—MANIPULATORS; CHAMBERS PROVIDED WITH MANIPULATION DEVICES
- B25J15/00—Gripping heads and other end effectors
- B25J15/02—Gripping heads and other end effectors servo-actuated
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Robotics (AREA)
- Automatic Tool Replacement In Machine Tools (AREA)
- Manipulator (AREA)
Abstract
本发明涉及自动化装配技术领域,具体为一种带有工装库的自动装配机,包括基座,基座上固设有第一导柱和第二导柱,基座的上方设有上梁,第一导柱上设有用于放置工装的两个工装库机构,上梁上设有上工装抓取机构,基座上设有下工装抓取机构,第二导柱上设有工装夹具,第二导柱上设有用于驱动工装夹具升降的提升机构,以及用于驱动工装夹具旋转的回转机构。本发明通过提升机构和回转机构,完成工装夹具的多自由度运转,并通过工装库机构、上工装抓取机构和下工装抓取机构的联动,自动将所需的工装转到抓取位置,解决了操作人员搬运的重体力工作,同时也完成了高精度的定位,为装配提供了良好基础。
Description
技术领域
本发明涉及自动化装配技术领域,具体为一种带有工装库的自动装配机。
背景技术
随着机械及工业的进步,在诸多装配领域要求装配精度的不断提高,很多人工装配已经不能满足产品的精度要求,在一些大型装配中对于人工的体力消耗很大,同时劳动强度的提高也对生产的质量及产量形成的一个瓶颈。
目前,装配领域技术人员多采用热装或人工使用工装进行压力装配,热装会极大影响产品的一致性,工作人员的体力也会消耗极大造成工作效率下降,人工使用工装进行压力装配虽然解决了压力的一致性,但是对于装配人员对工艺及工装的要求会高。
发明内容
本发明的目的在于提供一种带有工装库的自动装配机,以解决上述背景技术中提出的问题。
为实现上述目的,本发明提供如下技术方案:一种带有工装库的自动装配机,包括基座,所述基座上固设有第一导柱和第二导柱,所述基座的上方设有上梁,所述上梁的两端分别固设有第一导套和第二导套,所述第一导套滑动套接所述第一导柱,所述第二导套滑动套接所述第二导柱,所述第一导柱上设有用于放置工装的工装库机构,所述工装库机构设有两个且呈上下分布,所述上梁上设有用于从位于上方的工装库机构上抓取工装的上工装抓取机构,所述基座上设有用于从位于下方的工装库机构上抓取工装的下工装抓取机构,所述第二导柱上设有工装夹具,所述第二导柱上设有用于驱动所述工装夹具升降的提升机构,以及用于驱动所述工装夹具旋转的回转机构。
可选的,所述工装库机构包括固设于所述第一导柱上的定位导套和限位导套,所述定位导套上固设有第一轴套,所述第一轴套旋转配合有第二轴套,所述第二轴套上固设有盘齿轮,所述盘齿轮上固设有用于放置工装的工装载体,所述限位导套和所述第二轴套之间设有垫圈,所述垫圈套接所述第一导柱,所述定位导套上固设有第一电机支架,所述第一电机支架上固设有旋转电机,所述旋转电机的输出轴固设有圆齿轮,所述圆齿轮与所述盘齿轮相啮合。
可选的,所述上工装抓取机构包括平移板,所述上梁上设有用于驱动所述平移板直线移动的第一同步带直线模组,所述平移板上固设有滚轮,所述上梁上固设有用于支承所述滚轮直线移动的直线横轨,所述平移板上固设有压力油缸,所述压力油缸的活塞杆上固设纵移块,所述纵移块上固设有第一抓取机械手,所述纵移块上固设有光杆,所述光杆贯穿所述平移板。
可选的,所述第一抓取机械手包括固设于纵移块上的连接块,所述连接块上固设有抓持器,所述抓持器的底部中心开设有夹持槽,所述抓持器上开设有与所述夹持槽相连通的两个钢珠槽,两个所述钢珠槽中设有钢珠,所述抓持器上设有用于将所述钢珠部分顶入所述夹持槽的气缸活塞杆。
可选的,所述下工装抓取机构包括固设于所述基座上的直线导轨,滑动配合所述直线导轨的气垫滑块,固设于所述气垫滑块上的滑块支架,固设于所述滑块支架上的第二抓取机械手,以及固设于所述基座上且用于驱动所述气垫滑块直线移动的第二同步带直线模组。
可选的,所述第二抓取机械手包括固设于所述滑块支架上的气缸支架,所述气缸支架上固设有升降气缸,所述升降气缸的活塞杆上固设有夹指,所述夹指上固设有夹爪,所述夹指设有两组,两组所述夹指均固定连接有电动推杆。
可选的,所述提升机构包括四个呈矩形分布的支柱,所述支柱活动贯穿所述第二导套,所述支柱的底端固设有底板,且所述支柱的顶端固设有顶板,所述顶板上固设有提升油缸,所述提升油缸的活塞杆固定连接所述第二导柱,所述第二导柱的外周套设有支承套,所述支承套上固设有工装夹具,且所述支承套的顶端一体成型有扩张部,所述底板开设有用于容纳所述扩张部通过的圆形通孔,所述底板上设有所述回转机构。
可选的,所述回转机构包括通过螺栓固定连接所述扩张部的回转齿轮,固设于所述支柱上的第二电机支架,固设于所述第二电机支架上的液压马达,以及固设于所述液压马达的输出轴上且与所述回转齿轮相啮合的驱动齿轮。
可选的,所述底板通过紧定螺钉固设有辊轴,所述辊轴旋转配合有转轮,所述转轮与所述回转齿轮的下表面滚动配合,所述底板上开设有用于容纳所述辊轴的圆柱孔,以及用于容纳所述滚轮的圆饼孔。
可选的,所述回转齿轮的内壁和所述支承套的底部内壁均固设有第三轴套,所述第三轴套旋转配合所述第二导柱。
与现有技术相比,本发明提供了一种带有工装库的自动装配机,具备以下有益效果:
1.本发明通过提升机构和回转机构,完成工装夹具的多自由度运转,并通过工装库机构、上工装抓取机构和下工装抓取机构的联动,自动将所需的工装转到抓取位置,解决了操作人员搬运的重体力工作,同时也完成了高精度的定位,为装配提供了良好基础;
2.本发明中的第一抓取机械手通过外部气动力控制气缸活塞杆伸缩产生的推动力,实现将钢珠部分顶入夹持槽,实现稳固夹持工装的基体尾柄,第二抓取机械手通过升降气缸驱动夹爪扣合工装,实现与滑块支架共同稳定夹持工装,并通过电动推杆,可以将工装顶出第二抓取机械手,方便工装下料。
附图说明
图1为本发明整体的结构示意图;
图2为本发明中工装库机构的局部剖视图;
图3为本发明中上工装抓取机构的结构示意图;
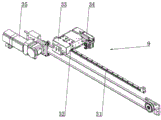
图4为本发明中下工装抓取机构的结构示意图;
图5为本发明中提升机构和回转机构的结构示意图;
图6为本发明中底板、支承套和回转齿轮的剖视图;
图7为本发明中第一抓取机械手的结构示意图;
图8为本发明中第二抓取机械手的结构示意图。
图中:1、基座;2、上梁;3、第一导柱;4、第二导柱;5、第一导套;6、第二导套;7、工装库机构;8、上工装抓取机构;9、下工装抓取机构;10、工装夹具;11、提升机构;12、回转机构;13、定位导套;14、限位导套;15、第一轴套;16、第二轴套;17、盘齿轮;18、工装载体;19、垫圈;20、第一电机支架;21、旋转电机;22、圆齿轮;23、平移板;24、第一同步带直线模组;25、滚轮;26、直线横轨;27、压力油缸;28、纵移块;29、第一抓取机械手;30、光杆;31、直线导轨;32、气垫滑块;33、滑块支架;34、第二抓取机械手;35、第二同步带直线模组;36、支柱;37、底板;38、顶板;39、提升油缸;40、支承套;41、扩张部;42、圆形通孔;43、圆柱孔;44、圆饼孔;45、回转齿轮;46、第二电机支架;47、液压马达;48、驱动齿轮;49、辊轴;50、转轮;51、第三轴套;52、气缸支架;53、升降气缸;54、夹指;55、夹爪;56、电动推杆;57、连接块;58、抓持器;59、夹持槽;60、钢珠槽;61、钢珠;62、气缸活塞杆。
具体实施方式
下面将结合本发明实施例中的附图,对本发明实施例中的技术方案进行清楚、完整地描述,显然,所描述的实施例仅仅是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
实施例:请参阅图1,本发明提供了一种带有工装库的自动装配机,包括基座1,基座1上通过螺栓固定安装有第一导柱3和第二导柱4,基座1的上方设有上梁2,上梁2的两端分别通过螺栓固定安装有第一导套5和第二导套6,第一导套5滑动套接第一导柱3,第二导套6滑动套接第二导柱4。第一导柱3上设有用于放置工装的工装库机构7,工装库机构7设有两个且呈上下分布,上梁2上设有用于从位于上方的工装库机构7上抓取工装的上工装抓取机构8,基座1上设有用于从位于下方的工装库机构7上抓取工装的下工装抓取机构9。第二导柱4上设有工装夹具10,第二导柱4上设有用于驱动工装夹具10升降的提升机构11,以及用于驱动工装夹具10旋转的回转机构12。
请参阅图2,工装库机构7包括通过紧定螺钉固设于第一导柱3上的定位导套13和限位导套14,定位导套13上通过紧定螺钉固设有第一轴套15,第一轴套15旋转配合有第二轴套16,第二轴套16上通过紧定螺钉固设有盘齿轮17,盘齿轮17上固设有用于放置工装的工装载体18。限位导套14和第二轴套16之间设有垫圈19,垫圈19套接第一导柱3。定位导套13上一体成型有第一电机支架20,第一电机支架20上通过螺栓固定安装有旋转电机21,旋转电机21的输出轴键连接有圆齿轮22,圆齿轮22与盘齿轮17相啮合。
在工装库机构7中,工装载体18通过旋转电机21带动圆齿轮22与盘齿轮17组成的齿轮组,实现绕第一导柱3回转,可在旋转电机21上安装编码器,使得旋转电机21的输出角位移为定值,使得工装载体18上的工装对正第一抓取机械手29和第二抓取机械手34。
请参阅图3,上工装抓取机构8包括平移板23,上梁2上设有用于驱动平移板23直线移动的第一同步带直线模组24,平移板23上通过螺栓固定安装有滚轮25,上梁2上通过螺栓固定安装有用于支承滚轮25直线移动的直线横轨26,平移板23上通过螺栓固定安装有压力油缸27,压力油缸27的活塞杆上通过螺栓固定安装有纵移块28,纵移块28上通过螺栓固定安装有第一抓取机械手29,并且纵移块28上通过螺栓固定安装有光杆30,光杆30贯穿平移板23。上梁2上安装有位移尺,通过位移尺控制第一同步带直线模组24的行程。通过压力油缸27产生的驱动力,可以将第一抓取机械手29夹持的工装压入待转配的减速机外壳或电机外壳中。
请参阅图7,第一抓取机械手29包括通过螺栓安装于纵移块28上的连接块57,连接块上通过螺栓安装有抓持器58,抓持器58的底部中心开设有夹持槽59,抓持器58上开设有与夹持槽59相连通的两个钢珠槽60,两个钢珠槽60中均设有两个钢珠61,抓持器58上设有用于将钢珠61部分顶入夹持槽59的气缸活塞杆62。抓持器58上开设有用于放置气缸活塞杆62的气缸槽,抓持器58上还开设有用于连通气缸槽的通孔,气缸槽与气缸活塞杆62组合成单作用气缸,即可以通过一套气缸控制系统控制两个气缸活塞杆62同步运行。气缸活塞杆62的底部开设有与钢珠61相吻合的弧形槽。初始时,气缸活塞杆62的行程为零,其中一个钢珠61与气缸活塞杆62上非弧形槽的圆柱形外壁相抵接,另一个钢珠61部分伸入夹持槽59,则两个钢珠槽60中最靠近夹持槽59的钢珠可以对位夹持住工装的基体尾柄;当气缸活塞杆62的行程达到最大时,两个钢珠61均位于钢珠槽60中,且其中一个钢珠61嵌入气缸活塞杆62上的弧形槽中,钢珠61不再夹持工装的基体尾柄。气缸活塞杆62的杆段外周套设有压缩弹簧,压缩弹簧的两端分别与气缸活塞杆62的活塞段和抓持器58上靠近气缸槽底部的内壁相抵接,利用压缩弹簧提供的恢复力,使得气缸活塞杆62在失去外界气动力时,仍然可以回到初始状态,实现钢珠61稳定夹持工件。
请参阅图4,下工装抓取机构9包括通过螺栓固定安装在基座1上的直线导轨31,滑动配合直线导轨31的气垫滑块32,通过螺栓固定安装于气垫滑块32上的滑块支架33,通过螺栓固定安装于滑块支架33上的第二抓取机械手34,以及通过螺栓固定安装于基座1上且用于驱动气垫滑块32直线移动的第二同步带直线模组35。其中,第二抓取机械手34选用九十度旋转气缸,开启第二抓取机械手34用于从位于下方的工装库机构7中抓取工装基体。基座1上安装有位移尺,通过位移尺控制第二同步带直线模组35的行程。
请参阅图8,第二抓取机械手34包括通过螺栓安装于滑块支架33上的气缸支架52,气缸支架52上通过螺栓安装有升降气缸53,升降气缸53的活塞杆上通过螺栓安装有夹指54,夹指54上螺栓安装有夹爪55,夹指54设有两组,两组夹指54均螺栓固定连接有电动推杆56。升降气缸53采用常规的单作用气缸,电动推杆56采用常规的滚珠丝杠式电动伸缩杆,开启升降气缸53,升降气缸53的活塞杆通过推动夹指54实现夹爪55上移或下降,从而实现夹爪55扣合工装上的凹槽,即实现夹持工装。先开启升降气缸53,让夹爪55脱离工作,再开启电动推杆56,即可将工装顶出第二抓取机械手34。
请参阅图5,提升机构11包括四个呈矩形分布的支柱36,支柱36活动贯穿第二导套6,支柱36的底端通过螺栓固定安装有底板37,且支柱36的顶端通过螺栓固定安装有顶板38,顶板38上通过螺栓固定安装有提升油缸39,提升油缸39的活塞杆通过螺栓固定连接第二导柱4,第二导柱4的外周套设有支承套40,支承套40上通过螺栓固定安装有工装夹具10,工装夹具10用于夹持减速机外壳或电机外壳。提升油缸39上安装有位移尺,通过位移尺控制提升油缸39的行程。支承套40的顶端一体成型有扩张部41,底板37开设有用于容纳扩张部41通过的圆形通孔42,底板37上设有回转机构12。
回转机构12包括通过螺栓固定连接扩张部41的回转齿轮45,通过螺栓安装于支柱36上的第二电机支架46,通过螺栓安装于第二电机支架46上的液压马达47,以及焊接于液压马达47的输出轴上且与回转齿轮45相啮合的驱动齿轮48。
请参阅图6,底板37上通过紧定螺钉固设有辊轴49,辊轴49旋转配合有转轮50,转轮50与回转齿轮45的下表面滚动配合,底板37上开设有用于容纳辊轴49的圆柱孔43,以及用于容纳滚轮25的圆饼孔44。回转齿轮45的内壁和支承套40的底部内壁均通过螺栓固定安装有第三轴套51,通过第三轴套51旋转配合第二导柱4,一方面避免回转齿轮45与第二导柱4,以及支承套40与第二导柱4之间发生磨损,另一方面减少滑动摩擦面积,使支承套40升降和回转更加平稳流畅。
尽管已经示出和描述了本发明的实施例,对于本领域的普通技术人员而言,可以理解在不脱离本发明的原理和精神的情况下可以对这些实施例进行多种变化、修改、替换和变型,本发明的范围由所附权利要求及其等同物限定。
Claims (10)
1.一种带有工装库的自动装配机,其特征在于:包括基座(1),所述基座(1)上固设有第一导柱(3)和第二导柱(4),所述基座(1)的上方设有上梁(2),所述上梁(2)的两端分别固设有第一导套(5)和第二导套(6),所述第一导套(5)滑动套接所述第一导柱(3),所述第二导套(6)滑动套接所述第二导柱(4),所述第一导柱(3)上设有用于放置工装的工装库机构(7),所述工装库机构(7)设有两个且呈上下分布,所述上梁(2)上设有用于从位于上方的工装库机构(7)上抓取工装的上工装抓取机构(8),所述基座(1)上设有用于从位于下方的工装库机构(7)上抓取工装的下工装抓取机构(9),所述第二导柱(4)上设有工装夹具(10),所述第二导柱(4)上设有用于驱动所述工装夹具(10)升降的提升机构(11),以及用于驱动所述工装夹具(10)旋转的回转机构(12)。
2.根据权利要求1所述的一种带有工装库的自动装配机,其特征在于:所述工装库机构(7)包括固设于所述第一导柱(3)上的定位导套(13)和限位导套(14),所述定位导套(13)上固设有第一轴套(15),所述第一轴套(15)旋转配合有第二轴套(16),所述第二轴套(16)上固设有盘齿轮(17),所述盘齿轮(17)上固设有用于放置工装的工装载体(18),所述限位导套(14)和所述第二轴套(16)之间设有垫圈(19),所述垫圈(19)套接所述第一导柱(3),所述定位导套(13)上固设有第一电机支架(20),所述第一电机支架(20)上固设有旋转电机(21),所述旋转电机(21)的输出轴固设有圆齿轮(22),所述圆齿轮(22)与所述盘齿轮(17)相啮合。
3.根据权利要求1所述的一种带有工装库的自动装配机,其特征在于:所述上工装抓取机构(8)包括平移板(23),所述上梁(2)上设有用于驱动所述平移板(23)直线移动的第一同步带直线模组(24),所述平移板(23)上固设有滚轮(25),所述上梁(2)上固设有用于支承所述滚轮(25)直线移动的直线横轨(26),所述平移板(23)上固设有压力油缸(27),所述压力油缸(27)的活塞杆上固设纵移块(28),所述纵移块(28)上固设有第一抓取机械手(29),所述纵移块(28)上固设有光杆(30),所述光杆(30)贯穿所述平移板(23)。
4.根据权利要求3所述的一种带有工装库的自动装配机,其特征在于:所述第一抓取机械手(29)包括固设于纵移块(28)上的连接块(57),所述连接块上固设有抓持器(58),所述抓持器(58)的底部中心开设有夹持槽(59),所述抓持器(58)上开设有与所述夹持槽(59)相连通的两个钢珠槽(60),两个所述钢珠槽(60)中设有钢珠(61),所述抓持器(58)上设有用于将所述钢珠(61)部分顶入所述夹持槽(59)的气缸活塞杆(62)。
5.根据权利要求1所述的一种带有工装库的自动装配机,其特征在于:所述下工装抓取机构(9)包括固设于所述基座(1)上的直线导轨(31),滑动配合所述直线导轨(31)的气垫滑块(32),固设于所述气垫滑块(32)上的滑块支架(33),固设于所述滑块支架(33)上的第二抓取机械手(34),以及固设于所述基座(1)上且用于驱动所述气垫滑块(32)直线移动的第二同步带直线模组(35)。
6.根据权利要求5所述的一种带有工装库的自动装配机,其特征在于:所述第二抓取机械手(34)包括固设于所述滑块支架(33)上的气缸支架(52),所述气缸支架(52)上固设有升降气缸(53),所述升降气缸(53)的活塞杆上固设有夹指(54),所述夹指(54)上固设有夹爪(55),所述夹指(54)设有两组,两组所述夹指(54)均固定连接有电动推杆(56)。
7.根据权利要求1所述的一种带有工装库的自动装配机,其特征在于:所述提升机构(11)包括四个呈矩形分布的支柱(36),所述支柱(36)活动贯穿所述第二导套(6),所述支柱(36)的底端固设有底板(37),且所述支柱(36)的顶端固设有顶板(38),所述顶板(38)上固设有提升油缸(39),所述提升油缸(39)的活塞杆固定连接所述第二导柱(4),所述第二导柱(4)的外周套设有支承套(40),所述支承套(40)上固设有工装夹具(10),且所述支承套(40)的顶端一体成型有扩张部(41),所述底板(37)开设有用于容纳所述扩张部(41)通过的圆形通孔(42),所述底板(37)上设有所述回转机构(12)。
8.根据权利要求7所述的一种带有工装库的自动装配机,其特征在于:所述回转机构(12)包括通过螺栓固定连接所述扩张部(41)的回转齿轮(45),固设于所述支柱(36)上的第二电机支架(46),固设于所述第二电机支架(46)上的液压马达(47),以及固设于所述液压马达(47)的输出轴上且与所述回转齿轮(45)相啮合的驱动齿轮(48)。
9.根据权利要求7所述的一种带有工装库的自动装配机,其特征在于:所述底板(37)上通过紧定螺钉固设有辊轴(49),所述辊轴(49)旋转配合有转轮(50),所述转轮(50)与所述回转齿轮(45)的下表面滚动配合,所述底板(37)上开设有用于容纳所述辊轴(49)的圆柱孔(43),以及用于容纳所述滚轮(25)的圆饼孔(44)。
10.根据权利要求8所述的一种带有工装库的自动装配机,其特征在于:所述回转齿轮(45)的内壁和所述支承套(40)的底部内壁均固设有第三轴套(51),所述第三轴套(51)旋转配合所述第二导柱(4)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110441143.6A CN112975349B (zh) | 2021-04-23 | 2021-04-23 | 一种带有工装库的自动装配机 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110441143.6A CN112975349B (zh) | 2021-04-23 | 2021-04-23 | 一种带有工装库的自动装配机 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN112975349A true CN112975349A (zh) | 2021-06-18 |
| CN112975349B CN112975349B (zh) | 2024-11-22 |
Family
ID=76339967
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110441143.6A Active CN112975349B (zh) | 2021-04-23 | 2021-04-23 | 一种带有工装库的自动装配机 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN112975349B (zh) |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113857822A (zh) * | 2021-10-26 | 2021-12-31 | 唐山中材重型机械有限公司 | 回转窑筒体垫板安装装置 |
Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0310811A1 (de) * | 1987-10-07 | 1989-04-12 | Weiler Werkzeugmaschinen GmbH & Co. KG | Zweispindeldrehmaschine |
| CN104097046A (zh) * | 2014-06-27 | 2014-10-15 | 长城汽车股份有限公司 | 一种压装零件的压机 |
| CN205497468U (zh) * | 2016-04-14 | 2016-08-24 | 南京向阳工贸有限公司 | 工件搬运机械手 |
| CN106142053A (zh) * | 2016-08-03 | 2016-11-23 | 璧垫旦 | 一种多自由度自动控制机械手 |
| CN107298303A (zh) * | 2017-07-24 | 2017-10-27 | 浙江正辉纺织有限公司 | 一种纱筒移送上料机构 |
| CN206605203U (zh) * | 2017-03-14 | 2017-11-03 | 深圳市利奥智造有限公司 | 一种全自动模块化组装系统 |
| CN112024441A (zh) * | 2020-08-28 | 2020-12-04 | 范兴超 | 一种汽车减震器平面轴承的跳动检测分拣设备 |
| CN212737149U (zh) * | 2020-06-18 | 2021-03-19 | 无锡申佳智能装备科技有限公司 | 一种抓取回转定位机构 |
| CN215919627U (zh) * | 2021-04-23 | 2022-03-01 | 天津通广集团专用设备有限公司 | 一种带有工装库的自动装配机 |
-
2021
- 2021-04-23 CN CN202110441143.6A patent/CN112975349B/zh active Active
Patent Citations (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| EP0310811A1 (de) * | 1987-10-07 | 1989-04-12 | Weiler Werkzeugmaschinen GmbH & Co. KG | Zweispindeldrehmaschine |
| CN104097046A (zh) * | 2014-06-27 | 2014-10-15 | 长城汽车股份有限公司 | 一种压装零件的压机 |
| CN205497468U (zh) * | 2016-04-14 | 2016-08-24 | 南京向阳工贸有限公司 | 工件搬运机械手 |
| CN106142053A (zh) * | 2016-08-03 | 2016-11-23 | 璧垫旦 | 一种多自由度自动控制机械手 |
| CN206605203U (zh) * | 2017-03-14 | 2017-11-03 | 深圳市利奥智造有限公司 | 一种全自动模块化组装系统 |
| CN107298303A (zh) * | 2017-07-24 | 2017-10-27 | 浙江正辉纺织有限公司 | 一种纱筒移送上料机构 |
| CN212737149U (zh) * | 2020-06-18 | 2021-03-19 | 无锡申佳智能装备科技有限公司 | 一种抓取回转定位机构 |
| CN112024441A (zh) * | 2020-08-28 | 2020-12-04 | 范兴超 | 一种汽车减震器平面轴承的跳动检测分拣设备 |
| CN215919627U (zh) * | 2021-04-23 | 2022-03-01 | 天津通广集团专用设备有限公司 | 一种带有工装库的自动装配机 |
Cited By (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113857822A (zh) * | 2021-10-26 | 2021-12-31 | 唐山中材重型机械有限公司 | 回转窑筒体垫板安装装置 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN112975349B (zh) | 2024-11-22 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN204566131U (zh) | 一种五轴多功能机械手 | |
| CN203527458U (zh) | 一种六坐标多功能装卸机械手 | |
| CN110587642B (zh) | 一种搬运机器人机械臂的夹持装置 | |
| CN210025272U (zh) | 一种适用于多工位的行走机械手 | |
| CN213503092U (zh) | 一种包装机械用抓取用机械手 | |
| CN103963071A (zh) | 一种机械手 | |
| CN105583827A (zh) | 锥形机器人 | |
| CN104646553A (zh) | 一种用于工件夹持搬运的机械手结构 | |
| CN202011018U (zh) | 装箱机械手 | |
| CN114229369A (zh) | 一种用于柔性生产线的重载rgv小车系统 | |
| CN202726912U (zh) | 一种装料取料伺服仿真机械手 | |
| CN117381829A (zh) | 一种机械手抓取结构及其辅助组件 | |
| CN215919627U (zh) | 一种带有工装库的自动装配机 | |
| CN110961854A (zh) | 一种钢梁焊装变位机 | |
| CN113442392A (zh) | 一种换向器压注成型设备 | |
| CN211305394U (zh) | 一种钢梁焊装变位机 | |
| CN112975349B (zh) | 一种带有工装库的自动装配机 | |
| CN201960749U (zh) | 一种新型螺旋压力机 | |
| CN110900141B (zh) | 一种液压支架自动化拆装线 | |
| CN2843680Y (zh) | 卧式车床c形中心架 | |
| CN204748610U (zh) | 轮毂毛坯上下料气动平衡助力机械手 | |
| CN209379851U (zh) | 轴承环锻造生产线自动送料系统 | |
| CN112207534A (zh) | 一种板簧的夹持运输转运装置 | |
| CN203621885U (zh) | 一种打螺丝装置 | |
| CN201610319U (zh) | 双蜗杆输送线体的换线装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |