CN112850551A - 一种采用智能全向移动机器人的快换电池包的系统 - Google Patents
一种采用智能全向移动机器人的快换电池包的系统 Download PDFInfo
- Publication number
- CN112850551A CN112850551A CN202110216018.5A CN202110216018A CN112850551A CN 112850551 A CN112850551 A CN 112850551A CN 202110216018 A CN202110216018 A CN 202110216018A CN 112850551 A CN112850551 A CN 112850551A
- Authority
- CN
- China
- Prior art keywords
- mobile robot
- frame
- battery pack
- omnidirectional mobile
- quick
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 239000000725 suspension Substances 0.000 claims abstract description 4
- 210000000056 organ Anatomy 0.000 claims description 9
- 230000009471 action Effects 0.000 claims description 8
- 238000000429 assembly Methods 0.000 claims description 8
- 230000000712 assembly Effects 0.000 claims description 8
- 238000012546 transfer Methods 0.000 claims description 4
- 230000000694 effects Effects 0.000 description 3
- 239000000446 fuel Substances 0.000 description 3
- 230000003139 buffering effect Effects 0.000 description 2
- 238000010586 diagram Methods 0.000 description 2
- 230000003028 elevating effect Effects 0.000 description 2
- 238000009434 installation Methods 0.000 description 2
- 238000000034 method Methods 0.000 description 2
- 230000032258 transport Effects 0.000 description 2
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000008859 change Effects 0.000 description 1
- 239000010727 cylinder oil Substances 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000000151 deposition Methods 0.000 description 1
- 238000011161 development Methods 0.000 description 1
- 238000003912 environmental pollution Methods 0.000 description 1
- 238000011900 installation process Methods 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/02—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms suspended from ropes, cables, or chains or screws and movable along pillars
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B60—VEHICLES IN GENERAL
- B60L—PROPULSION OF ELECTRICALLY-PROPELLED VEHICLES; SUPPLYING ELECTRIC POWER FOR AUXILIARY EQUIPMENT OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRODYNAMIC BRAKE SYSTEMS FOR VEHICLES IN GENERAL; MAGNETIC SUSPENSION OR LEVITATION FOR VEHICLES; MONITORING OPERATING VARIABLES OF ELECTRICALLY-PROPELLED VEHICLES; ELECTRIC SAFETY DEVICES FOR ELECTRICALLY-PROPELLED VEHICLES
- B60L53/00—Methods of charging batteries, specially adapted for electric vehicles; Charging stations or on-board charging equipment therefor; Exchange of energy storage elements in electric vehicles
- B60L53/80—Exchanging energy storage elements, e.g. removable batteries
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/06—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported by levers for vertical movement
- B66F7/065—Scissor linkages, i.e. X-configuration
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F7/00—Lifting frames, e.g. for lifting vehicles; Platform lifts
- B66F7/06—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported by levers for vertical movement
- B66F7/08—Lifting frames, e.g. for lifting vehicles; Platform lifts with platforms supported by levers for vertical movement hydraulically or pneumatically operated
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/065—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks non-masted
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/07572—Propulsion arrangements
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/70—Energy storage systems for electromobility, e.g. batteries
-
- Y—GENERAL TAGGING OF NEW TECHNOLOGICAL DEVELOPMENTS; GENERAL TAGGING OF CROSS-SECTIONAL TECHNOLOGIES SPANNING OVER SEVERAL SECTIONS OF THE IPC; TECHNICAL SUBJECTS COVERED BY FORMER USPC CROSS-REFERENCE ART COLLECTIONS [XRACs] AND DIGESTS
- Y02—TECHNOLOGIES OR APPLICATIONS FOR MITIGATION OR ADAPTATION AGAINST CLIMATE CHANGE
- Y02T—CLIMATE CHANGE MITIGATION TECHNOLOGIES RELATED TO TRANSPORTATION
- Y02T10/00—Road transport of goods or passengers
- Y02T10/60—Other road transportation technologies with climate change mitigation effect
- Y02T10/7072—Electromobility specific charging systems or methods for batteries, ultracapacitors, supercapacitors or double-layer capacitors
Landscapes
- Engineering & Computer Science (AREA)
- Structural Engineering (AREA)
- Transportation (AREA)
- Mechanical Engineering (AREA)
- Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Civil Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Power Engineering (AREA)
- Battery Mounting, Suspending (AREA)
- Arrangement Or Mounting Of Propulsion Units For Vehicles (AREA)
Abstract
本发明公开了一种采用智能全向移动机器人的快换电池包的系统,包括用于存放电池包的电池包缓存区、用于车架放置的车架缓存区和能在两者之间来回移动的全向移动机器人,电池包缓存区包括若干放置有电池包的存放架,全向移动机器人能移动到存放架下方并顶起位于存放架上的电池包,车架缓存区包括固定在地面的链式提升机和铺设在房顶的悬挂运输轨道,悬挂运输轨道能夹取车架并将车架传输至链式提升机处,车架能放置在链式提升机上并在链式提升机带动下上下移动,全向移动机器人能移动到链式提升机下方并顶起电池包至于车身抵靠。便于电池包的转运和与车身的装配。
Description
技术领域
本发明涉及一种采用智能全向移动机器人的快换电池包的系统。
背景技术
随着环境污染的问题越来越被国人重视,新能源的发展也越来越迅速,新能源技术已经普遍运用于日常生活中,其中利用新能源电动汽车替代燃油汽车可以有效避免燃油汽车因尾气排放对环境造成污染的问题,从而新能源电动汽车颇受人们所喜爱,而新能源电动汽车的主要动力来源依靠其安装的电池模组,电池包作为电动汽车的动力核心,是电动汽车上必不可少的重要组成部分。电池包一般装配于汽车底部并且非常笨重,在更换和维修过程中通常需要将电池包卸下,然后从车辆底部移动至车辆外部,最后再将经过修理的电池包或者更换的电池包移至车辆底部并举升到设定高度后进行固定安装。而电池包体积较大、重量较重,其转运过程中在不同的转运环境又需要使用不同的转运方式,故电池包的转运并实现和车身的快速装配,是本领域需解决的一大难题。
发明内容
为克服上述缺点,本发明的目的在于提供一种采用智能全向移动机器人的快换电池包的系统,便于电池包的转运和与车身的装配。
为了达到以上目的,本发明采用的技术方案是:一种采用智能全向移动机器人的快换电池包的系统,其特征在于:包括用于存放电池包的电池包缓存区、用于车架放置的车架缓存区和能在两者之间来回移动的全向移动机器人,所述电池包缓存区包括若干放置有电池包的存放架,所述全向移动机器人能移动到存放架下方并顶起位于存放架上的电池包,所述车架缓存区包括固定在地面的链式提升机和铺设在房顶的悬挂运输轨道,所述悬挂运输轨道能夹取车架并将车架传输至链式提升机处,所述车架能放置在链式提升机上并在链式提升机带动下上下移动,所述全向移动机器人能移动到链式提升机下方并顶起电池包至与车架抵靠。
本发明的有益效果在于:悬挂运输轨道将车架放置到链式提升机处,并放置到链式提升机上,链式提升机带动车架下移,到达设定高度,同时全向移动机器人取下存放架上的电池包,运输至链式提升机处,顶起电池包与车架抵靠,将螺栓锁紧,即完成电池包的快速装配。整个系统采用全向移动机器人,便于电池包的各个位置的转运,并与链式提升机配合,便于电池包与车架的快速装配。
进一步来说,所述全向移动机器人包括车身,所述车身的四个角处设置有在行走驱动装置作用下能全向转动的行走轮,所述车身内设置有顶端能延伸出车身的顶升装置,所述顶升装置的顶端设置有在其驱动下上下移动的上顶板,所述上顶板上可拆卸连接有夹具板,所述夹具板能与电池包抵靠。
进一步来说,所述顶升装置包括设置在车体内的剪叉式升降组件,所述剪叉式升降组件的上端交接有能在其驱动下上下移动的下顶板,所述下顶板的上端面鞍座有成矩形设置的四个蜗轮蜗杆升降组件,所述上顶板固定在涡轮蜗杆升降组件的上端面。剪叉式升降组件推力大,行程大,便于支撑质量大的电池包,且升降稳定。而蜗轮蜗杆升降组件可实现上下方向上的微调,便于实现电池包与车身的精准配对。
进一步来说,所述剪叉式升降装置包括与车身铰接的剪叉式升降架和驱动剪叉式升降架伸缩的液压缸,所述液压缸的壳体与车身的底盘铰接,其液压杆与所述剪叉式升降架铰接,所述车身内还设置有为液压缸供油的液压驱动件。
进一步来说,所述夹具板通过螺栓与上顶板固结,所述夹具板的上端面还设置有对电池包进行限位的限位块,所述限位块为四个且分别设置有电池包的四个角处。便于电池包的固定,限位块表面设置有缓冲胶垫。
进一步来说,所述限位块与夹具板通过螺栓固定连接,所述夹具板上设置有若干与螺栓匹配的螺孔,所述限位块的位置可调。可根据不同的电池包,调节限位块的位置。
进一步来说,所述行走轮为麦克纳姆轮,实现全向转动。所述上顶板和车身之间设置有风琴罩,所述风琴罩一端与上顶板下端面固结,另一端与所述车身上端面固结。防尘效果好。
进一步来说,所述地面上铺设有用于路线和位置指示的二维码,所述全向移动机器人的车身底部设置有能扫描二维码的面阵相机。
进一步来说,所述链式提升机包括固定在地面的两个立架,每个所述立架上均设置有车板,两个所述车板在链条组件作用下同步升降,所述悬挂运输轨道能将车架放置在车板上,两个所述立架间的距离大于全向移动机器人的宽度。
进一步来说,所述悬挂运输轨道上固定有若干用于夹取车架的夹爪组件,所述夹爪组件包括与悬挂运输轨道同步移动的横板,所述横板上铰接有两个在驱动件作用下摆动夹杆。
附图说明
图1为本发明实施例的俯视图;
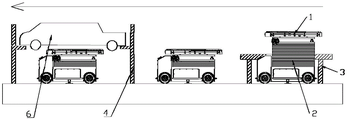
图2为本发明实施例中全向移动机器人移动至车架缓存区的结构示意图;
图3为本发明实施例中全向移动机器人的立体图;
图4为本发明实施例中全向移动机器人的侧视图;
图5为本发明实施例中电池包安装过程示意图。
图中:
1-电池包,2-全向移动机器人,21-车身,22-行走轮,23-上顶板,24-夹具板,241-限位块,25-剪叉式升降组件,26-下顶板,27-蜗轮蜗杆升降组件,28-风琴罩,29-面阵相机,3-存放架,4-链式提升机,41-立架,42-车板,5-悬挂运输轨道,6-车架,71-横板,72-摆动夹杆,8-二维码。
具体实施方式
下面结合附图对本发明的较佳实施例进行详细阐述,以使本发明的优点和特征能更易于被本领域技术人员理解,从而对本发明的保护范围做出更为清楚明确的界定。
实施例
参见附图1-5所示,本发明的一种采用智能全向移动机器人的快换电池包的系统,包括用于存放电池包1的电池包缓存区、用于车架6放置的车架缓存区和能在两者之间来回移动的全向移动机器人2。电池包缓存区包括若干放置有电池包1的存放架3,全向移动机器人2能移动到存放架3下方并顶起位于存放架3上的电池包1。车架缓存区包括固定在地面的链式提升机4和铺设在房顶的悬挂运输轨道5,悬挂运输轨道5能夹取车架6并将车架6传输至链式提升机4处,车架6能放置在链式提升机4上并在链式提升机4带动下上下移动。全向移动机器人2能移动到链式提升机4下方并顶起电池包1至与车架6抵靠。
悬挂运输轨道5将车架6放置到链式提升机4处,并放置到链式提升机4上,链式提升机4带动车架6下移,到达设定高度,同时全向移动机器人2取下存放架3上的电池包1,运输至链式提升机4处,顶起电池包1与车架6抵靠,将螺栓锁紧,即完成电池包1的快速装配。整个系统采用全向移动机器人2,便于电池包1的各个位置的转运,并与链式提升机4配合,便于电池包1与车架6的快速装配。
全向移动机器人2包括车身21,车身21的四个角处设置有在行走驱动装置作用下能全向转动的行走轮22,车身21内设置有顶端能延伸出车身21的顶升装置,顶升装置的顶端设置有在其驱动下上下移动的上顶板23,上顶板23上可拆卸连接有夹具板24,夹具板24能与电池包1抵靠。
顶升装置包括设置在车体内的剪叉式升降组件25,剪叉式升降组件25的上端交接有能在其驱动下上下移动的下顶板26,下顶板26的上端面鞍座有成矩形设置的四个蜗轮蜗杆升降组件27,上顶板23固定在涡轮蜗杆升降组件的上端面。剪叉式升降组件25推力大,行程大,便于支撑质量大的电池包1,且升降稳定。而蜗轮蜗杆升降组件27可实现上下方向上的微调,便于实现电池包1与车身21的精准配对。
剪叉式升降装置包括与车身21铰接的剪叉式升降架和驱动剪叉式升降架伸缩的液压缸,液压缸的壳体与底盘铰接,其液压杆与剪叉式升降架铰接,放置腔内还设置有为液压缸供油的液压驱动件。
涡轮蜗杆升降组件27包括固定在下顶板26上的安装座,安装座内转动连接有蜗轮和与蜗轮啮合的蜗杆,蜗杆一端贯穿安装座可拆卸连接有驱动其转动的驱动件,驱动件为手轮或电机。蜗轮内还贯穿有能沿其上下移动的顶升丝杆,蜗轮的内壁设置有内螺纹,顶升丝杆的外壁设置有与其螺纹连接的外螺纹,顶升丝杆的上端贯穿安装座连接有连接法兰,连接法兰与上顶板23固结。实现上顶板23在垂直方向上的微调,便于实现电池包1与车身21的精准定位。
夹具板24通过螺栓与上顶板23固结,夹具板24的上端面还设置有对电池包1进行限位的限位块241,限位块241为四个且分别设置有电池包1的四个角处。便于电池包1的固定,限位块241表面设置有缓冲胶垫。限位块241与夹具板24通过螺栓固定连接,夹具板24上设置有若干与螺栓匹配的螺孔,限位块241的位置可调。可根据不同的电池包1,调节限位块241的位置。
行走轮22为麦克纳姆轮,实现全向转动。上顶板23和车身21之间设置有风琴罩28,风琴罩28一端与上顶板23下端面固结,另一端与车身21上端面固结。防尘效果好。
地面上铺设有用于路线和位置指示的二维码8,全向移动机器人2的车身21底部设置有能扫描二维码8的面阵相机29。全向移动机器人2能根据二维码8沿设定路线行走。
链式提升机4包括固定在地面的两个立架41,每个立架41上均设置有车板42,两个车板42在链条组件作用下同步升降,悬挂运输轨道5能将车架6放置在车板42上,两个立架41间的距离大于全向移动机器人2的宽度,全向移动机器人2能移动到两个立架41之间,位于车架6的正下方。
悬挂运输轨道5上固定有若干用于夹取车架6的夹爪组件,夹爪组件包括与悬挂运输轨道5同步移动的横板71,横板71上铰接有两个在驱动件作用下摆动夹杆72。两个摆动夹杆72相互靠近时,夹紧车架6,当车架6与车板42抵靠后,两个摆动夹杆72相互远离,放下车架6。
以上实施方式只为说明本发明的技术构思及特点,其目的在于让熟悉此项技术的人了解本发明的内容并加以实施,并不能以此限制本发明的保护范围,凡根据本发明精神实质所做的等效变化或修饰,都应涵盖在本发明的保护范围内。
Claims (10)
1.一种采用智能全向移动机器人的快换电池包的系统,其特征在于:包括用于存放电池包的电池包缓存区、用于车架放置的车架缓存区和能在两者之间来回移动的全向移动机器人,所述电池包缓存区包括若干放置有电池包的存放架,所述全向移动机器人能移动到存放架下方并顶起位于存放架上的电池包,所述车架缓存区包括固定在地面的链式提升机和铺设在房顶的悬挂运输轨道,所述悬挂运输轨道能夹取车架并将车架传输至链式提升机处,所述车架能放置在链式提升机上并在链式提升机带动下上下移动,所述全向移动机器人能移动到链式提升机下方并顶起电池包至与车身抵靠。
2.根据权利要求1所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述全向移动机器人包括车身,所述车身的四个角处设置有在行走驱动装置作用下能全向转动的行走轮,所述车身内设置有顶端能延伸出车身的顶升装置,所述顶升装置的顶端设置有在其驱动下上下移动的上顶板,所述上顶板上可拆卸连接有夹具板,所述夹具板能与电池包抵靠。
3.根据权利要求2所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述顶升装置包括设置在车体内的剪叉式升降组件,所述剪叉式升降组件的上端交接有能在其驱动下上下移动的下顶板,所述下顶板的上端面鞍座有成矩形设置的四个蜗轮蜗杆升降组件,所述上顶板固定在涡轮蜗杆升降组件的上端面。
4.根据权利要求3所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述剪叉式升降装置包括与车身铰接的剪叉式升降架和驱动剪叉式升降架伸缩的液压缸,所述液压缸的壳体与车身的底盘铰接,其液压杆与所述剪叉式升降架铰接,所述车身内还设置有为液压缸供油的液压驱动件。
5.根据权利要求2所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述夹具板通过螺栓与上顶板固结,所述夹具板的上端面还设置有对电池包进行限位的限位块,所述限位块为四个且分别设置有电池包的四个角处。
6.根据权利要求5所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述限位块与夹具板通过螺栓固定连接,所述夹具板上设置有若干与螺栓匹配的螺孔,所述限位块的位置可调。
7.根据权利要求2所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述行走轮为麦克纳姆轮,所述上顶板和车身之间设置有风琴罩,所述风琴罩一端与上顶板下端面固结,另一端与所述车身上端面固结。
8.根据权利要求1-7任一所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述地面上铺设有用于路线和位置指示的二维码,所述全向移动机器人的车身底部设置有能扫描二维码的面阵相机。
9.根据权利要求1所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述链式提升机包括固定在地面的两个立架,每个所述立架上均设置有车板,两个所述车板在链条组件作用下同步升降,所述悬挂运输轨道能将车架放置在车板上,两个所述立架间的距离大于全向移动机器人的宽度。
10.根据权利要求1所述的一种采用智能全向移动机器人的快换电池包的系统,其特征在于:所述悬挂运输轨道上固定有若干用于夹取车架的夹爪组件,所述夹爪组件包括与悬挂运输轨道同步移动的横板,所述横板上铰接有两个在驱动件作用下摆动夹杆。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110216018.5A CN112850551B (zh) | 2021-02-26 | 2021-02-26 | 一种采用智能全向移动机器人的快换电池包的系统 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202110216018.5A CN112850551B (zh) | 2021-02-26 | 2021-02-26 | 一种采用智能全向移动机器人的快换电池包的系统 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN112850551A true CN112850551A (zh) | 2021-05-28 |
| CN112850551B CN112850551B (zh) | 2024-12-03 |
Family
ID=75990147
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202110216018.5A Active CN112850551B (zh) | 2021-02-26 | 2021-02-26 | 一种采用智能全向移动机器人的快换电池包的系统 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN112850551B (zh) |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113525162A (zh) * | 2021-07-13 | 2021-10-22 | 福建星云电子股份有限公司 | 一种换电站电池包的夹爪及抓取装置 |
| CN116902792A (zh) * | 2023-07-24 | 2023-10-20 | 江铃汽车股份有限公司 | 一种适合地面车架装配线底部大件零件同步装配的提升随行机构 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2012062150A1 (zh) * | 2010-11-10 | 2012-05-18 | 奇瑞汽车股份有限公司 | 汽车生产输送设备中的抬车装置及其操作方法 |
| US20150001279A1 (en) * | 2012-08-13 | 2015-01-01 | Guangzhou Mino Automotive Equipment Co., Ltd. | Multi-vehicle model collinear flexible framing system |
| CN106495056A (zh) * | 2016-11-10 | 2017-03-15 | 北京特种机械研究所 | 用于机床工作台换装的全向移动机器人 |
| WO2019015495A1 (zh) * | 2017-07-18 | 2019-01-24 | 武汉智象机器人有限公司 | 一种智能地下停车库及其停车方法 |
| DE102019006403A1 (de) * | 2019-09-10 | 2020-03-19 | Daimler Ag | Transportsystem sowie Verfahren zum Transportieren eines Kraftwagenrohbaus |
| CN214456497U (zh) * | 2021-02-26 | 2021-10-22 | 驭达工业装备(苏州)有限公司 | 一种采用智能全向移动机器人的快换电池包的系统 |
-
2021
- 2021-02-26 CN CN202110216018.5A patent/CN112850551B/zh active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2012062150A1 (zh) * | 2010-11-10 | 2012-05-18 | 奇瑞汽车股份有限公司 | 汽车生产输送设备中的抬车装置及其操作方法 |
| US20150001279A1 (en) * | 2012-08-13 | 2015-01-01 | Guangzhou Mino Automotive Equipment Co., Ltd. | Multi-vehicle model collinear flexible framing system |
| CN106495056A (zh) * | 2016-11-10 | 2017-03-15 | 北京特种机械研究所 | 用于机床工作台换装的全向移动机器人 |
| WO2019015495A1 (zh) * | 2017-07-18 | 2019-01-24 | 武汉智象机器人有限公司 | 一种智能地下停车库及其停车方法 |
| DE102019006403A1 (de) * | 2019-09-10 | 2020-03-19 | Daimler Ag | Transportsystem sowie Verfahren zum Transportieren eines Kraftwagenrohbaus |
| CN214456497U (zh) * | 2021-02-26 | 2021-10-22 | 驭达工业装备(苏州)有限公司 | 一种采用智能全向移动机器人的快换电池包的系统 |
Cited By (2)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113525162A (zh) * | 2021-07-13 | 2021-10-22 | 福建星云电子股份有限公司 | 一种换电站电池包的夹爪及抓取装置 |
| CN116902792A (zh) * | 2023-07-24 | 2023-10-20 | 江铃汽车股份有限公司 | 一种适合地面车架装配线底部大件零件同步装配的提升随行机构 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN112850551B (zh) | 2024-12-03 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN214456497U (zh) | 一种采用智能全向移动机器人的快换电池包的系统 | |
| CN112850551B (zh) | 一种采用智能全向移动机器人的快换电池包的系统 | |
| CN117162107A (zh) | 一种泳池清洁机器人底座固定设备 | |
| CN212982302U (zh) | 一种便携式桩基搬运装置 | |
| CN109969983A (zh) | 一种升降式搬运车 | |
| CN212198177U (zh) | 一种可移动的龙门架 | |
| CN216889954U (zh) | 一种应用于多轮车辆的同步举重机构 | |
| CN219602423U (zh) | 基于石料物料的提升装置 | |
| CN216613946U (zh) | 一种供电设备维护用升降平台 | |
| CN215048372U (zh) | 一种机电工程设备运输装置 | |
| CN219004568U (zh) | 一种移动起模装置 | |
| CN213679663U (zh) | 一种门架装置 | |
| CN213920812U (zh) | 一种无砟轨道板运输装置 | |
| CN212740603U (zh) | 移动式新能源汽车高压电池包对中更换举升装置 | |
| CN212024676U (zh) | 拼接式桥梁运输升降装置 | |
| CN223906462U (zh) | 核电站蓄电池吊运装置 | |
| CN223468734U (zh) | 一种船闸移动模机 | |
| CN224106912U (zh) | 一种新型墩柱翻身架 | |
| CN115464642B (zh) | 一种利用智能机械手臂调整预制构件垂直度的方法 | |
| CN223751930U (zh) | 一种原片玻璃转运设备 | |
| CN219585761U (zh) | 一种起重机组装用的辅助工装 | |
| CN222316349U (zh) | 一种便于快捷移动的托架 | |
| CN214611208U (zh) | 一种用于煤气罐转运的电动三轮车 | |
| CN220432150U (zh) | 一种运输起吊机 | |
| CN222291786U (zh) | 一种物流仓储用的货物转运装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |