CN112298884B - 一种货物自动整形的方法 - Google Patents
一种货物自动整形的方法 Download PDFInfo
- Publication number
- CN112298884B CN112298884B CN202011040935.4A CN202011040935A CN112298884B CN 112298884 B CN112298884 B CN 112298884B CN 202011040935 A CN202011040935 A CN 202011040935A CN 112298884 B CN112298884 B CN 112298884B
- Authority
- CN
- China
- Prior art keywords
- goods
- controller controls
- tray
- controller
- conveying line
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
- 238000007493 shaping process Methods 0.000 title claims abstract description 17
- 238000000034 method Methods 0.000 title claims abstract description 16
- 238000012937 correction Methods 0.000 claims abstract description 21
- 238000001514 detection method Methods 0.000 claims description 14
- 238000004891 communication Methods 0.000 claims description 9
- 238000002407 reforming Methods 0.000 claims description 6
- 230000001360 synchronised effect Effects 0.000 description 8
- 238000012423 maintenance Methods 0.000 description 3
- 230000000903 blocking effect Effects 0.000 description 2
- 238000005096 rolling process Methods 0.000 description 2
- 238000003860 storage Methods 0.000 description 2
- 238000013459 approach Methods 0.000 description 1
- 230000007547 defect Effects 0.000 description 1
- 238000013461 design Methods 0.000 description 1
- 238000009776 industrial production Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 230000000399 orthopedic effect Effects 0.000 description 1
- 230000003014 reinforcing effect Effects 0.000 description 1
- 239000004065 semiconductor Substances 0.000 description 1
- 238000011179 visual inspection Methods 0.000 description 1
- 238000003466 welding Methods 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G1/00—Storing articles, individually or in orderly arrangement, in warehouses or magazines
- B65G1/02—Storage devices
- B65G1/04—Storage devices mechanical
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G37/00—Combinations of mechanical conveyors of the same kind, or of different kinds, of interest apart from their application in particular machines or use in particular manufacturing processes
- B65G37/02—Flow-sheets for conveyor combinations in warehouses, magazines or workshops
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G43/00—Control devices, e.g. for safety, warning or fault-correcting
- B65G43/08—Control devices operated by article or material being fed, conveyed or discharged
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G47/00—Article or material-handling devices associated with conveyors; Methods employing such devices
- B65G47/22—Devices influencing the relative position or the attitude of articles during transit by conveyors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G47/00—Article or material-handling devices associated with conveyors; Methods employing such devices
- B65G47/74—Feeding, transfer, or discharging devices of particular kinds or types
- B65G47/88—Separating or stopping elements, e.g. fingers
- B65G47/8807—Separating or stopping elements, e.g. fingers with one stop
- B65G47/8815—Reciprocating stop, moving up or down in the path of the article
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2201/00—Indexing codes relating to handling devices, e.g. conveyors, characterised by the type of product or load being conveyed or handled
- B65G2201/02—Articles
- B65G2201/0235—Containers
- B65G2201/0258—Trays, totes or bins
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B65—CONVEYING; PACKING; STORING; HANDLING THIN OR FILAMENTARY MATERIAL
- B65G—TRANSPORT OR STORAGE DEVICES, e.g. CONVEYORS FOR LOADING OR TIPPING, SHOP CONVEYOR SYSTEMS OR PNEUMATIC TUBE CONVEYORS
- B65G2203/00—Indexing code relating to control or detection of the articles or the load carriers during conveying
- B65G2203/04—Detection means
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Attitude Control For Articles On Conveyors (AREA)
Abstract
本发明提供了一种货物自动整形的方法,包括控制器控制输送线上沿横向布置的第一限位件升起,将托盘的前端阻挡,控制器控制输送线一侧的定位驱动装置工作,定位驱动装置的输出端推动托盘贴靠在输送线上沿纵向布置的第二限位件上,从而将托盘的位置进行定位,统一基准便于后续货物校正;控制器控制两侧的第二竖板沿横向同步运动到达预定的位置,将货物沿横向的两侧面推正;再控制两个抱夹校正件的第一竖板绕第二竖板旋转至横向闭合,将货物沿纵向的两侧面推正;从而完成对货物的整形。本发明通过控制器控制各个部件先将托盘进行重新定位,统一基准,再控制抱夹校正件将货物推正,从而达到自动整形的目的,提高了工作效率。
Description
【技术领域】
本发明涉及货物堆叠技术领域,特别是一种货物自动整形的方法。
【背景技术】
在货物运输或者仓库存储过程中,通常将货物堆叠在栈板或托盘上,用栈板或托盘作为支撑载体,方便运输或存储,因此,货物堆叠在栈板上要求越正越好,这样方便装载货物。
现有货物堆叠过程中,一般会通过人工进行校正,尽量减小货物在栈板或托盘上的歪斜度。这种方式对于少量货物还可以接受;但是对于大批量的工业化生产中,采用人工进行校正,基本采用目测,校正精度不高,各个托盘的校正精度波动较大,有时甚至需要多个工人进行协同作业,这种方法太耗费人力和时间,劳动强度大,效率低,而且因为一般货物堆叠的高度都比较高,这也导致操作困难。
因此,需要设计一种新的校正方法,以提升效率。
【发明内容】
为克服现有设备存在的缺陷,本发明在于提供一种货物自动整形的方法,实现自动校正托盘上的货物,提高工作效率。
本发明是这样实现的:一种货物自动整形的方法,包括
步骤S1、控制器控制输送线,将托盘及货物向预定的定位区域输送;
步骤S2、控制器控制输送线上沿横向布置的第一限位件升起,将托盘的前端阻挡,并被位置检测装置检测到托盘到达预定的位置,位置检测装置反馈信号给控制器;
步骤S3、控制器接收到位置检测装置反馈的信号,后控制器控制输送线一侧的定位驱动装置工作,定位驱动装置的输出端推动托盘贴靠在输送线上沿纵向布置的第二限位件上;
步骤S4、控制器控制输送线两侧的抱夹校正件的第二竖板沿横向同步运动到达预定的位置,将货物沿横向的两侧面推正;
步骤S5、控制器控制两个抱夹校正件的第一竖板绕第二竖板旋转至横向闭合,将货物沿纵向的两侧面推正;所述步骤S5进一步地为:各个所述第一竖板分别用至少一第一执行元件驱动,第一执行元件和控制器通信连接;控制器控制第一执行元件的活塞杆伸出,推动第一竖板绕第二竖板旋转至横向闭合,将货物沿纵向的两侧面推正;
步骤S6、此时货物完成整形,控制器控制各个第一竖板旋转打开复位;
步骤S7、控制器再控制定位驱动装置的输出端和第二竖板复位,将两第二竖板复位,并在横向松开托盘;
步骤S8、控制器控制第一限位件降低复位;而托盘及货物则继续被输送线向前输送走。
进一步地,所述步骤S2进一步地为:所述第一限位件由升降机驱动,升降机和控制器通信连接,所述升降机的输出端连接于所述第一限位件;所述升降机通信连接于所述控制器;控制器控制升降机的输出端向上伸出,带动所述第一限位件向上升起,将托盘的前端阻挡。
进一步地,所述步骤S6进一步为:此时货物完成整形,控制器控制各个第一执行元件的活塞杆缩回,拉动第一竖板旋转打开复位。
本发明的优点在于:本发明通过控制器控制各个部件先将托盘进行重新定位,统一基准,再控制抱夹校正件将货物推正,从而达到自动整形的目的,提高了工作效率。
【附图说明】
下面参照附图结合实施例对本发明作进一步的说明。
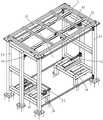
图1和图2为本发明所述的整形系统的立体图。
图3为本发明的整形系统的主视图。
图4是本发明的整形系统的侧视图。
图5是本发明的整形系统的俯视图。
图6是本发明的抱夹校正件的后视图。
图7是本发明的抱夹校正件的主视图。
图8和图9是本发明的抱夹校正件的第一竖板处于打开状态的立体图。
图10和图11是本发明的抱夹校正件的第一竖板处于闭合校正状态的立体图。
图12和图13是本发明的总支撑架、推动机构和定位驱动装置的立体图。
图14是本发明的总支撑架、推动机构和定位驱动装置的主视图。
图15是本发明的总支撑架、推动机构和定位驱动装置的俯视图。
图16和图17是本发明的整形系统隐藏定位机构后的立体图。
图18是本发明的定位机构和托盘与货物定位的立体图。
图19是本发明的定位机构和托盘与货物定位的主视图。
图20是图19中的A-A剖视图。
图21是本发明的整形系统整形托盘和货物的立体图。
图22是本发明的整形系统整形托盘和货物的主视图。
图23是本发明的输送单元将第一限位件后方截断后的立体图。
图24是本发明的输送单元将第一限位件后方截断后的主视图。
图25是本发明的输送单元将第一限位件后方截断后的侧视图。
图26是本发明的输送单元将第一限位件后方截断后的俯视图。
图27是本发明的辊筒和同步齿轮的布置示意图。
图28是本发明所述的方法的一实施例的流程图。
附图标记说明:
抱夹校正件1,第一竖板11,第一竖直校正平面111,第一凸耳112,第二竖板12,第二竖直校正平面121,第二凸耳122,螺母13,螺栓14,第一执行元件15,顶板16,第一滑动组17,支座171,转轴172,第一轴承173,竖直轴174,第二轴承175,支撑框176,底板18,第二滑动组19;
定位机构2,第一限位件21,升降机22,定位驱动装置23,第三执行元件231,推杆232,定位支撑架24,输送驱动机构241,电机2411,同步齿轮2412,主动齿轮2413,第一链条2414,第二链条2415,输送架242,水平支撑杆2421,第二卡槽24211,辊筒卡件243,第一卡槽2431,卡块2432,辊筒244,第二限位件25,升降机固定座221,横板211,竖板212;
总支撑架3,空腔31,水平框架32,横管321,平条3211,竖直框架33,底部支架34;
推动机构4,第二执行元件41;
位置检测装置5。
【具体实施方式】
请参阅图1至图28所示。
一种货物自动整形的方法,包括
步骤S1、控制器控制输送线,将托盘及货物向预定的定位区域输送;
步骤S2、控制器控制输送线上沿横向布置的第一限位件21升起,将托盘的前端阻挡,并被位置检测装置5检测到托盘到达预定的位置,位置检测装置5反馈信号给控制器;
步骤S3、控制器接收到位置检测装置5反馈的信号,后控制器控制输送线一侧的定位驱动装置23工作,定位驱动装置23的输出端推动托盘贴靠在输送线上沿纵向布置的第二限位件25上;
步骤S4、控制器控制输送线两侧的抱夹校正件1的第二竖板12沿横向同步运动到达预定的位置,将货物沿横向的两侧面推正;
步骤S5、控制器控制两个抱夹校正件1的第一竖板11绕第二竖板12旋转至横向闭合,将货物沿纵向的两侧面推正;
步骤S6、此时货物完成整形,控制器控制各个第一竖板11旋转打开复位;
步骤S7、控控制器再控制定位驱动装置23的输出端和第二竖板12复位,将两第二竖板12复位,并在横向松开托盘;
步骤S8、控制器控制第一限位件21降低复位;而托盘及货物则继续被输送线向前输送走。
所述步骤S2进一步地为:所述第一限位件21由升降机22驱动,升降机22和控制器通信连接,所述升降机22的输出端连接于所述第一限位件21;所述升降机22通信连接于所述控制器;控制器控制升降机22的输出端向上伸出,带动所述第一限位件21向上升起,将托盘的前端阻挡。
所述步骤S5进一步地为:各个所述第一竖板11分别用至少一第一执行元件15驱动,第一执行元件15和控制器通信连接;控制器控制第一执行元件15的活塞杆伸出,推动第一竖板11绕第二竖板12旋转至横向闭合,将货物沿纵向的两侧面推正。
所述步骤S6进一步为:此时货物完成整形,控制器控制各个第一执行元件15的活塞杆缩回,拉动第一竖板11旋转打开复位。
实施例:
采用如下的整形系统,包括
抱夹校正件1,有两个;每所述抱夹校正件1包括两第一竖板11和一第二竖板12;每所述第一竖板11的内侧面为第一竖直校正平面111;所述第二竖板12的内侧面为第二竖直校正平面121;两所述第一竖板11绕竖直轴线同步旋转地连接于所述第二竖板12,且呈对称布置;在附图所示的实施例中,如图7所示,所述第一竖板11和第二竖板12的背面都设有加强龙骨,第一竖板11设有第一凸耳112,第二竖板设有第二凸耳122,每个第一凸耳112的上下两侧各设有一第二凸耳122,从上方的第二凸耳122开设有一穿孔贯穿第一凸耳112和下方的第二凸耳122,然后用一螺栓14穿过穿孔后用螺母13锁紧,穿孔和螺栓14采用间隙配合,第一凸耳112和第二凸耳122之间也为间隙配合,便于第一竖板11进行旋转。当然在其它实施例中所述第一竖板11和第二竖板12之间还可以采用铰接、或者合页等方式进行连接。
定位机构2,包括第一限位件21、升降机22、定位驱动装置23、定位支撑架24和第二限位件25;所述第一限位件21连接于所述升降机22,通过所述升降机22驱动所述第一限位件21进行升降,且所述第一限位件21沿横向设置在所述定位支撑架24上;所述第二限位件25沿纵向设置在所述定位支撑架24的侧边;在具体一实施例中,所述升降机22采用液压缸,所述升降机22固定在一升降机固定座221上,活塞杆竖直朝上,第一限位件21包括相互固定连接的一横板211和一竖板212,其中横板211固定连接于升降机22的活塞杆,竖板212位于其中两个辊筒244之间的空隙内;
总支撑架3,所述总支撑架3具有一两端敞口的空腔31;
推动机构4,所述推动机构4固定连接于所述总支撑架3;
位置检测装置5,和控制器通信连接,用于检测托盘是否到达预定的位置和第一限位件接触,即当托盘和第一限位件21接触后,此时托盘到达预定的位置,位置检测装置5反馈信号给控制器,控制器控制推动机构4工作,推动托盘贴靠在第二限位件25上,并固定连接于所述定位支撑架24,在具体一实施例中,还位于辊筒244的下方;
其中,所述定位机构2设置在所述空腔31内;
所述定位驱动装置23固定连接于所述总支撑架3,并沿横向布置,且朝向第二限位件25;
两所述抱夹校正件1呈相向对称布置,且两所述第二竖板12沿横向同步相向或同步背离滑动地连接于所述总支撑架3,并位于所述空腔31内。
每所述抱夹校正件1还包括至少一对第一执行元件15;
每对中,其中一所述第一执行元件15固定连接于所述第二竖板12的外侧面,且其输出端连接于一所述第一竖板11的外侧面;在具体一实施例中,所述第一执行元件15采用液压缸,如图11所示,所述第一执行元件15活塞杆通过螺栓锁在所述第一竖板11的外侧面,第一执行元件15的缸体也通过螺栓锁在第二竖板12的外侧面,缸体和活塞杆都可绕螺栓转动,实现铰接,便于驱动第一竖板11进行旋转。
另一所述第一执行元件15固定连接于所述第二竖板12的外侧面,且其输出轴连接于另一所述第一竖板11的外侧面;
两个所述第一执行元件15在竖直方向的投影以所述第二竖板12的中线呈对称布置。
每所述抱夹校正件1有两对所述第一执行元件15;两对所述第一执行元件15呈上下布置,使得推动力更大,且推动第一竖板11进行旋转时,更平稳。
每所述抱夹校正件1还包括
顶板16;所述顶板16固定连接于所述第二竖板12的顶端;
第一滑动组17,所述第一滑动组17连接于所述顶板16和所述总支撑架3。在具体实施中,所述第一滑动组17可采用滑轨和滑块,或者滚轮和轨道等结构。
例如,还可以采用附图所示的实施例,如图8所示,所述第一滑动组17包括两支座171、转轴172及两第一轴承173,转轴172通过螺丝锁紧在两支座171上,两第一轴承173嵌套在转轴172上,其中在所述顶板16的顶面呈矩形布置有四个第一滑动组17,这四个第一滑动组的第一轴承173吊挂在水平框架32的横管321上,轴承沿横管321上方滚动,实现第二竖板12沿横向移动;
在顶板16的侧面也对称设置有四个第一滑动组17,该四个第一滑动组17的第一轴承173则在横管321的底部滚动。为了便于第一轴承173滚动,在横管321的顶面和底面都设有平条3211,第一轴承173在平条3211的表面滚动。
为了使得第二竖板12沿横管321滚动时,方向更精确,在顶板16上还设有导向模块,导向模块设置在横管321的侧面,导向模块包括竖直轴174、第二轴承175以及支撑框176,竖直轴174固定在所述支撑框176内,第二轴承175嵌套在竖直轴174上,且第二轴承175凸出支撑框176外,从而可以和横管321的侧面接触,沿横管321的侧面滚动,对横向滚动的方向进行导向和限位,保证运动精度。
每所述抱夹校正件1还包括
底板18,所述底板18固定连接于所述第二竖板12的底端;
第二滑动组19,所述第二滑动组19连接于所述底板18和所述总支撑架3。同理,第二滑动组19和第一滑动组17一样,也可以采用滑块和滑轨、或者滚轮和导轨的形式,还可采用附图的实施例,如图9所示,第二滑动组19也采用两支座171、转轴172及两第一轴承173的结构,该第一轴承173沿底部支架34的顶面滚动,为了保证运动精度,也设置有底部支撑34的横向管的侧面设置有和所述第一滑动组17相同的导向模块。通过第二滑动组19对第二竖板12进行支撑,且不妨碍第二竖板12进行横向运动。
所述总支撑架3包括
水平框架32,有一个,两所述第一滑动组17连接于所述水平框架32;
竖直框架33,有两个,两所述竖直框架33固定连接于所述水平框架32的底端,且呈对称布置;在具体一实施例中,所述水平框架32和竖直框架33采用螺栓和螺母进行连接固定,当然在其它实施例中,还可以采用焊接等方式进行固定。
底部支架34,有两个,所述底部支架34一一对应固定连接于所述竖直框架33的底部内侧面;所述第二滑动组19一一对应连接于所述底部支架34。
所述推动机构4包括至少一对第二执行元件41;在具体一实施例中,所述第二执行元件41采用液压缸。
每对中,两所述第二执行元件41对称固定连接于所述总支撑架34的内侧面,从而通过所述总支撑架3将每对第二执行元件41连接为一整体,在推动抱夹校正件进行整形时,受到的反作用力相互抵消,并位于所述空腔31内,且输出端沿横向布置,并一一对应连接于所述第二竖板12的外侧面,且输出端的轴线和第二竖板12的竖直中线位于同一竖直平面内。
所述第二执行元件41有两对;两对所述第二执行元件41呈上下布置。
所述定位支撑架24即为所述输送线;
如图12和图13所示,所述定位驱动装置23包括两第三执行元件231和一推杆232;两所述第三执行元件231固定连接于所述总支撑架3,且输出端沿横向布置;所述推杆232固定连接于两所述第三执行元件231的输出端,且沿纵向布置。在具体一实施例中,所述第三执行元件231采用液压缸,所述推杆232通过螺母锁紧在第三执行元件231的活塞杆的上;
所述定位支撑架24包括输送驱动机构241、输送架242、若干个辊筒卡件243和若干个辊筒244;
每所述辊筒卡件243的顶部向下开设有一第一卡槽2431;所述辊筒卡件243的数量=2*辊筒244的数量;所述辊筒244的两端各嵌入一所述辊筒卡件243的所述第一卡槽2431内;
每所述辊筒卡件243连接于所述输送架242上,且各个所述辊筒244平行等间隔布置;
所述驱动机构241固定连接于所述输送架242;所述驱动机构241驱动所有的所述辊筒244进行同步旋转运动。
在具体一实施例中,所述输送架242的顶部两侧对称设置有水平支撑杆2421;每所述水平支撑杆2421的内侧面开设有敞口的第二卡槽24211;
每所述辊筒卡件243的外侧面设有卡块2432,如图23所示,在一实施例中,所述第二卡槽24211和所述卡块2432都为T型,所述卡块2432通过螺丝锁紧在所述辊筒卡件243的外侧面,便于更换所述辊筒卡件243,在辊筒卡件243损坏后,松开螺丝,所述卡块2432和所述辊筒卡件243即可分离;所述卡块2432嵌入所述第二卡槽24211内。从而在辊筒卡件243损坏后,可直接将辊筒卡件243从第二卡槽24211上拆卸取出即可,无需拆卸所述输送架242或者替换输送单元,维修更方便,减少维修工时,降低维修成本。
每所述驱动机构241包括电机2411、同步齿轮2412、主动齿轮2413、第一链条2414及第二链条2415;
其中,所述电机2411固定连接于所述输送架242;所述主动齿轮2413固定套在所述电机2411的输出轴上;
每所述辊筒244的一端固定套设有两所述同步齿轮2412;
所述第一链条2414分别和所述主动齿轮2413、其中一所述同步齿轮2412相啮合;从而其中一所述辊筒244作为主动辊筒,由所述电机2411驱动,然后通过第二链条2415和同步齿轮2412传递运动,带动其余的所述辊筒244进行同步旋转。
所述辊筒244上的同步齿轮2412和所述第二链条2415啮合的布置方式:所述辊筒上的一所述同步齿轮2412和一相邻的所述辊筒244上正相对的所述同步齿轮2412用一所述第二链条2415啮合连接在一起;所述辊筒244上的另一所述同步齿轮2412则和另一个相邻的所述辊筒244上正相对的所述同步齿轮2412用一所述第二链条2415啮合连接在一起。
如果所述主动齿轮2413和中间的辊筒244上的同步齿轮2412通过第一链条2414啮合连接在一起,则该辊筒244固定套设三个所述同步齿轮2412,其中一个作为从动轮和所述主动齿轮2413啮合。
在具体一实施例中,在辊筒是一端设有侧边挡片,侧边挡片作为所述第二限位件25使用。当然在其它实施例中,所述第二限位件25还可以采用限位板或限位杆,将其固定在输送架242的侧面。
一种货物自动整形的方法,包括
步骤S1、控制器控制电机2411工作,将托盘及货物向预定的定位区域输送;
步骤S2、控制器控制升降机22的活塞杆伸出,将第一限位件21升起,将托盘的前端阻挡,并被位置检测装置5检测到托盘到达预定的位置和第一限位件21接触,位置检测装置5反馈信号给控制器;
步骤S3、控制器接收到位置检测装置5反馈的信号,后控制器控制第三执行元件23的活塞杆伸出,推动托盘贴靠在第二限位件25上;
步骤S4、控制器控制第二执行元件41的活塞杆伸出,推动两第二竖板12沿横向同步运动到达预定的位置,将货物沿横向的两侧面推正;
步骤S5、控制器控制8个第一执行元件15的活塞杆伸出,推动4个第一竖板11旋转至横向闭合,将货物沿纵向的两侧面推正;
步骤S6、此时货物完成整形,控制器控制各个8个第一执行元件15的活塞杆缩回,拉动第一竖板11旋转打开复位;
步骤S7、控制器再控制第三执行元件231和第二执行元件41的活塞杆缩回复位,将两第二竖板12复位,并在横向松开托盘;
步骤S8、控制器控制升降机22的活塞杆缩回,将第一限位件21降低至辊筒244的下方复位;而托盘及货物则继续沿纵向被输送走。
虽然以上描述了本发明的具体实施方式,但是熟悉本技术领域的技术人员应当理解,我们所描述的具体的实施例只是说明性的,而不是用于对本发明的范围的限定,熟悉本领域的技术人员在依照本发明的精神所作的等效的修饰以及变化,都应当涵盖在本发明的权利要求所保护的范围内。
Claims (3)
1.一种货物自动整形的方法,其特征在于:包括
步骤S1、控制器控制输送线,将托盘及货物向预定的定位区域输送;
步骤S2、控制器控制输送线上沿横向布置的第一限位件升起,将托盘的前端阻挡,并被位置检测装置检测到托盘到达预定的位置,位置检测装置反馈信号给控制器;
步骤S3、控制器接收到位置检测装置反馈的信号,后控制器控制输送线一侧的定位驱动装置工作,定位驱动装置的输出端推动托盘贴靠在输送线上沿纵向布置的第二限位件上;
步骤S4、控制器控制输送线两侧的抱夹校正件的第二竖板沿横向同步运动到达预定的位置,将货物沿横向的两侧面推正;
步骤S5、控制器控制两个抱夹校正件的第一竖板绕第二竖板旋转至横向闭合,将货物沿纵向的两侧面推正;所述步骤S5进一步地为:各个所述第一竖板分别用至少一第一执行元件驱动,第一执行元件和控制器通信连接;控制器控制第一执行元件的活塞杆伸出,推动第一竖板绕第二竖板旋转至横向闭合,将货物沿纵向的两侧面推正;
步骤S6、此时货物完成整形,控制器控制各个第一竖板旋转打开复位;
步骤S7、控制器再控制定位驱动装置的输出端和第二竖板复位,将两第二竖板复位,并在横向松开托盘;
步骤S8、控制器控制第一限位件降低复位;而托盘及货物则继续被输送线向前输送走。
2.如权利要求1所述的一种货物自动整形的方法,其特征在于:所述步骤S2进一步地为:所述第一限位件由升降机驱动,升降机和控制器通信连接,所述升降机的输出端连接于所述第一限位件;所述升降机通信连接于所述控制器;控制器控制升降机的输出端向上伸出,带动所述第一限位件向上升起,将托盘的前端阻挡。
3.如权利要求1所述的一种货物自动整形的方法,其特征在于:所述步骤S6进一步为:此时货物完成整形,控制器控制各个第一执行元件的活塞杆缩回,拉动第一竖板旋转打开复位。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202011040935.4A CN112298884B (zh) | 2020-09-28 | 2020-09-28 | 一种货物自动整形的方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202011040935.4A CN112298884B (zh) | 2020-09-28 | 2020-09-28 | 一种货物自动整形的方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN112298884A CN112298884A (zh) | 2021-02-02 |
| CN112298884B true CN112298884B (zh) | 2022-05-03 |
Family
ID=74488852
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202011040935.4A Active CN112298884B (zh) | 2020-09-28 | 2020-09-28 | 一种货物自动整形的方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN112298884B (zh) |
Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000015185A (ja) * | 1998-06-30 | 2000-01-18 | Kinugawa Rubber Ind Co Ltd | 部品自動判別整列方法及びその装置 |
| CN202318558U (zh) * | 2011-11-04 | 2012-07-11 | 李奇 | 一种新型砖机用全自动上板机 |
| CN106219206A (zh) * | 2016-08-31 | 2016-12-14 | 江苏高科物流科技股份有限公司 | 一种四面整形机 |
| CN206705181U (zh) * | 2017-04-24 | 2017-12-05 | 江苏安鑫物流设备有限公司 | 一种托盘整形机构 |
| CN206886104U (zh) * | 2017-06-02 | 2018-01-16 | 山东银方信息技术有限公司 | 一种托盘货物在线四面自动整形机 |
| CN107963427A (zh) * | 2017-11-27 | 2018-04-27 | 江苏高科物流科技股份有限公司 | 门板型四面整形机 |
| CN110143446A (zh) * | 2019-06-21 | 2019-08-20 | 漳州佳龙科技股份有限公司 | 一种码垛托盘库装置及其工作方法 |
| CN209554239U (zh) * | 2019-02-12 | 2019-10-29 | 湖州德奥机械设备有限公司 | 一种夹包机 |
| CN110803436A (zh) * | 2019-10-25 | 2020-02-18 | 福州国化智能技术有限公司 | 一种水平开合的货物堆叠校正系统 |
| CN211140662U (zh) * | 2019-10-28 | 2020-07-31 | 湖州德奥机械设备有限公司 | 一种托盘整形机 |
-
2020
- 2020-09-28 CN CN202011040935.4A patent/CN112298884B/zh active Active
Patent Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2000015185A (ja) * | 1998-06-30 | 2000-01-18 | Kinugawa Rubber Ind Co Ltd | 部品自動判別整列方法及びその装置 |
| CN202318558U (zh) * | 2011-11-04 | 2012-07-11 | 李奇 | 一种新型砖机用全自动上板机 |
| CN106219206A (zh) * | 2016-08-31 | 2016-12-14 | 江苏高科物流科技股份有限公司 | 一种四面整形机 |
| CN206705181U (zh) * | 2017-04-24 | 2017-12-05 | 江苏安鑫物流设备有限公司 | 一种托盘整形机构 |
| CN206886104U (zh) * | 2017-06-02 | 2018-01-16 | 山东银方信息技术有限公司 | 一种托盘货物在线四面自动整形机 |
| CN107963427A (zh) * | 2017-11-27 | 2018-04-27 | 江苏高科物流科技股份有限公司 | 门板型四面整形机 |
| CN209554239U (zh) * | 2019-02-12 | 2019-10-29 | 湖州德奥机械设备有限公司 | 一种夹包机 |
| CN110143446A (zh) * | 2019-06-21 | 2019-08-20 | 漳州佳龙科技股份有限公司 | 一种码垛托盘库装置及其工作方法 |
| CN110803436A (zh) * | 2019-10-25 | 2020-02-18 | 福州国化智能技术有限公司 | 一种水平开合的货物堆叠校正系统 |
| CN211140662U (zh) * | 2019-10-28 | 2020-07-31 | 湖州德奥机械设备有限公司 | 一种托盘整形机 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN112298884A (zh) | 2021-02-02 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| KR100956034B1 (ko) | 프레스 소재 이송 자동화시스템 | |
| CN113998473B (zh) | 新能源电池料盘堆叠装置 | |
| CN112299047B (zh) | 一种货物自动装卸的方法 | |
| CN109366241B (zh) | 智能柔性封边线规方系统 | |
| CN111390087A (zh) | 抽油杆智能制造生产线 | |
| CN215477573U (zh) | 一种床网边框工装装置 | |
| CN214059100U (zh) | 一种货物的整形系统 | |
| CN201988866U (zh) | 钢筋网焊接设备的纵筋自动上料机构 | |
| CN112298884A (zh) | 一种货物自动整形的方法 | |
| CN214268908U (zh) | 一种快开式侧帘箱的货物自动装卸系统 | |
| CN214269409U (zh) | 一种集装箱的货物自动装卸系统 | |
| CN215035237U (zh) | 门体数控加工机 | |
| CN115027854A (zh) | 一种用于对接移动货架的微型自动堆垛机 | |
| CN214269252U (zh) | 一种货物整形的装置 | |
| CN214059099U (zh) | 一种用于货物整形的总支撑架 | |
| CN214059037U (zh) | 一种货物整形的定位机构 | |
| CN214568851U (zh) | 一种货物校正的推动装置 | |
| CN214269251U (zh) | 一种货物整形的抱夹校正件 | |
| CN214059097U (zh) | 一种货物整形的抱夹校正装置 | |
| CN214059036U (zh) | 一种货物整形的抱夹校正机构 | |
| CN216971306U (zh) | 新能源电池料盘堆叠装置 | |
| CN214059098U (zh) | 一种带货物校正定位机构的输送线 | |
| CN218319287U (zh) | 一种pcba板送料设备 | |
| CN214269464U (zh) | 一种带整形功能的货物自动装卸系统 | |
| CN110696100A (zh) | 一种双端锯切机中的输送装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |