CN112091525A - 一种钢管法兰对接焊接机器人 - Google Patents
一种钢管法兰对接焊接机器人 Download PDFInfo
- Publication number
- CN112091525A CN112091525A CN202010933218.8A CN202010933218A CN112091525A CN 112091525 A CN112091525 A CN 112091525A CN 202010933218 A CN202010933218 A CN 202010933218A CN 112091525 A CN112091525 A CN 112091525A
- Authority
- CN
- China
- Prior art keywords
- steel pipe
- flange
- clamping
- gear
- chuck
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 229910000831 Steel Inorganic materials 0.000 title claims abstract description 98
- 239000010959 steel Substances 0.000 title claims abstract description 98
- 238000003466 welding Methods 0.000 title claims abstract description 70
- 230000001360 synchronised effect Effects 0.000 claims abstract description 33
- 230000005540 biological transmission Effects 0.000 claims description 56
- 230000033001 locomotion Effects 0.000 claims description 9
- 238000011084 recovery Methods 0.000 claims description 6
- 238000000465 moulding Methods 0.000 claims description 4
- 230000000712 assembly Effects 0.000 claims description 3
- 238000000429 assembly Methods 0.000 claims description 3
- 238000006073 displacement reaction Methods 0.000 claims description 3
- 230000001050 lubricating effect Effects 0.000 claims description 2
- 238000000034 method Methods 0.000 abstract description 5
- 239000003921 oil Substances 0.000 description 4
- 230000009286 beneficial effect Effects 0.000 description 1
- 244000309464 bull Species 0.000 description 1
- 238000010586 diagram Methods 0.000 description 1
- 239000010720 hydraulic oil Substances 0.000 description 1
- 210000001503 joint Anatomy 0.000 description 1
- 239000007921 spray Substances 0.000 description 1
Images



Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/053—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work aligning cylindrical work; Clamping devices therefor
- B23K37/0533—External pipe alignment clamps
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/02—Carriages for supporting the welding or cutting element
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/047—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work moving work to adjust its position between soldering, welding or cutting steps
Landscapes
- Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Butt Welding And Welding Of Specific Article (AREA)
Abstract
本发明公开一种钢管法兰对接焊接机器人,通过钢管运输机构将待焊接钢管输送到焊接区,用法兰卡盘旋转机构将法兰运输到焊接区;通过钢管卡紧旋转机构和法兰卡紧旋转机构的卡紧对接后,焊接喷头平移机构向下运动,进入焊接工作状态;钢管卡紧机构和法兰卡紧机构同步转动,实现钢管和法兰的环形焊接作业;通过输送机构和同步卡紧旋转机构的动作,实现了法兰和钢管的同步旋转,减少了人工旋转造成的同步误差,使得焊缝结合均匀,应力过度平稳;此外,该装置在焊接过程中高度自动化,极少需要人工干预,大大降低了人工劳动;提高了焊接效率。
Description
技术领域
本发明涉及焊接自动化领域,特别涉及一种钢管法兰对接焊接机器人。
背景技术
小口径法兰与钢管在焊接过程中往往需要人工焊接,由于是圆周焊接,往往会造成焊接不稳定,焊缝不平。同时需要法兰与钢管的同步转动,人工操作时,容易引起较大的同步误差,影响焊接工艺。因此急需一种自动对接,自动焊接并且对法兰和钢管可以同步旋转的高自动化焊接机器人。
发明内容
针对上述问题,本发明提供一种钢管法兰对接焊接机器人,通过钢管运输机构将待焊接钢管输送到焊接区,用法兰卡盘旋转机构将法兰运输到焊接区;通过钢管卡紧旋转机构和法兰卡紧旋转机构的卡紧对接后,焊接喷头平移机构向下运动,进入焊接工作状态。钢管卡紧机构和法兰卡紧机构同步转动,实现钢管和法兰的环形焊接作业。通过输送机构和同步卡紧旋转机构的动作,实现了法兰和钢管的同步旋转,减少了人工旋转造成的同步误差,使得焊缝结合均匀,应力过度平稳。此外,该装置在焊接过程中高度自动化,极少需要人工干预,大大降低了人工劳动。提高了焊接效率。
本发明所使用的技术方案是:一种钢管法兰对接焊接机器人,包括法兰卡盘旋转机构、焊接机喷头平移机构、钢管输送机构、钢管卡紧旋转机构、法兰卡紧旋转机构,所述的法兰卡盘旋转机构铰接在尾部支撑架上,通过传动轴与齿轮链接,齿条与尾部驱动旋转用的液压缸的活塞杆固结在一起,液压缸固定在液压缸支撑架上,液压缸支撑架与总支撑架是焊接在一起的。液压缸作为驱动机构运动时,活塞杆带动齿条平移,齿轮与齿条机构相互啮合,平移支撑油缸的作用是为法兰卡紧旋转机构提供支撑和对心位移。法兰卡盘旋转驱动电机则驱动法兰卡盘与钢管卡紧旋转机构同步旋转。
所述的底座包括同步带、同步轮机驱动电机、主同步轮、从动同步轮、平移滑动支撑架、螺杆、焊接喷头机、螺杆支撑润滑轴承、滑轨,所述的同步带与三个同步带相互啮合在一起。中后部的同步轮为主动同步轮,由同步轮机驱动电机驱动。两个从动同步轮与分别与两端螺杆固定在一起。螺杆上装有焊接喷头机,焊接喷头机两端有螺纹口与螺杆连接,当螺杆转动时,螺纹口带动焊接喷头机上下平移,实现喷头对位半径的调整。
所述的钢管输送机构包括燕尾槽滑轨、浮动方套、钢管支撑环、顶出液压缸、锥齿轮组、传动电机、齿条组、上锁定齿轮对、下传动齿轮对、导向卡槽。所述的浮动方套滑动安装在两端燕尾槽里;钢管支撑环支架是滑动安装在浮动方套里的。以便于上下浮动运动,调整中心对位。其调整对位由顶出液压缸提供动作,活塞杆固定连接在钢管支撑环支架,液压缸底座连接在浮动方套上,当液压缸上下动作时,钢管支撑架支撑环支架也就同时上下运动。由浮动方套和钢管支撑环支架组成的钢管前后平移机构由尾部的齿轮齿条组提供动力。下传动齿轮对与齿条组啮合在一起,下齿轮组则与上齿轮组同轴连接在一起。上齿轮组与两组锥齿轮同轴连接,锥齿轮组与两个传动电机的输出轴固定连接在一起。齿条上与有齿面相对的一面上开有导向卡槽,导向卡槽与机架的导向凸台滑动连接,提供导向运动。
所述的钢管卡紧旋转机构部分包括卡盘支撑环、三个固定卡紧齿轮、三个固定轴、机架、传动大齿圈、三个推送传动电机1、三个传动齿轮1、三个传动齿轮2、三个推送传动电机2、六个造型齿条、三个钢管锁定套。所述的卡盘卡紧环是与机架连接在一起的,卡盘机构通过滑动轴承与卡盘卡紧环连接在一起。所述三个卡紧齿轮不仅提供和卡盘的旋转支撑,同时卡紧齿轮两边的凸台也将大齿圈卡紧,放置卡盘的轴向串动。三个固定卡紧齿轮均匀分布在卡盘传动大齿圈上,在卡盘支撑环前部铸造有三个钢管造型工作凸台。每个凸台上都有成对放置的电机。电机轴上固定有传动齿轮,齿轮与造型齿条相互啮合,造型齿条滑动连接在造型工作凸台所开的孔中。齿条的末端上有固定连接的钢管锁定套。钢管锁定组件共有三组均匀分布,当电机转动时,电机上的齿轮带动与其啮合的齿条在造型工作台上轴向滑动,这样就能对不同口径的钢管进行夹紧工作和对心微调了。
所述的法兰卡紧旋转机构部分包括法兰卡紧机构传动电机、卡紧杆、恢复弹簧、旋转内齿圈、行星齿轮、卡紧杆架、行星齿轮架、主传动齿轮,所述的法兰卡紧机构传动电机固定连接在旋转内齿圈的工作凸台上。在电机上有与电机轴固定连接的传动螺杆,在传动螺杆上有卡紧杆上下移动所需的螺母,卡紧杆滑动嵌套在卡紧杆架的导向孔内。卡紧杆在卡紧杆架里的部分安装有同心的恢复弹簧。当电机将卡紧杆轴向拉出后。将法兰放到卡紧位置后,电机反向运动,卡紧杆在恢复弹簧的作用下将法兰卡紧。这样的法兰卡紧在大内齿圈上均匀分布有三组,用于对法兰的卡紧和对心微调。主传动齿轮与法兰卡盘旋转机构上的法兰卡盘旋转驱动电机连接在一起,为大齿圈的旋转提供动作。大齿圈的旋转为法兰的旋转提供动力以便于环形焊接作业。行星轮与主动齿轮外啮合,与大内齿圈内啮合为法兰卡紧旋转机构提供支撑和动力。
本发明有益效果:(1)本发明的钢管卡紧机构和法兰卡紧机构同步转动,实现钢管和法兰的环形焊接作业;(2)本发明通过输送机构和同步卡紧旋转机构的动作,实现了法兰和钢管的同步旋转,减少了人工旋转造成的同步误差,使得焊缝结合均匀,应力过度平稳;(3)本发明在焊接过程中高度自动化,极少需要人工干预,大大降低了人工劳动,提高了焊接效率。
附图说明
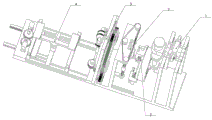
图1、图2为本发明的整体结构示意图。
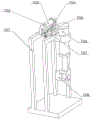
图3为本发明的法兰卡盘旋转机构示意图。
图4为本发明的焊接机喷头平移机构示意图。
图5为本发明的钢管输送机构示意图。
图6为本发明的钢管卡紧旋转机构示意图。
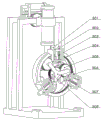
图7为本发明的法兰卡紧旋转机构示意图。
附图标号:101-支撑架;102-油缸支撑架;103-液压油缸;104-传动齿条;105-传动齿轮;106-平移支撑油缸;107-传动轴;108-法兰卡盘旋转驱动电机;201-同步带;202-同步轮机驱动电机;203-主同步轮;204-从动同步轮;205-平移滑动支撑架;206-螺杆;207-焊接喷头机;208-螺杆支撑润滑轴承;209-滑轨;301-燕尾槽滑轨;302-浮动方套;303-钢管支撑环;304-顶出液压缸;305-锥齿轮组;306-传动电机;307-齿条组;308-上锁定齿轮对;309-下传动齿轮对;310-导向卡槽;401-卡盘支撑环;402-固定卡紧齿轮;403-固定轴;404-机架;405-传动大齿圈;406-推送传动电机1;407-传动齿轮1;408-传动齿轮2;409-推送传动电机2;410-造型齿条;411-钢管锁定套;501-法兰卡紧机构传动电机。502-卡紧杆;503-恢复弹簧;504-旋转内齿圈;505-行星齿轮;506-卡紧杆架;507-行星齿轮架;508-主传动齿轮。
具体实施方式
下面结合具体实施例对本发明作进一步描述,在此发明的示意性实施例以及说明用来解释本发明,但并不作为对本发明的限定。
实施例:如图1、图2、图3、图4、图5、图6、图7所示的一种钢管法兰对接焊接机器人,包括法兰卡盘旋转机构1、焊接机喷头平移机构2、钢管输送机构3、钢管卡紧旋转机构4、法兰卡紧旋转机构5,其特征在于:法兰卡盘旋转机构1铰接在尾部支撑架101上,通过传动轴107与齿轮105链接,齿条104与尾部驱动旋转用的液压缸103的活塞杆固结在一起,液压缸固定在液压缸支撑架102上,液压缸支撑架103与总支撑架101是焊接在一起的;液压缸102作为驱动机构运动时,活塞杆带动齿条104平移,齿轮105与齿条机构104相互啮合,平移支撑油缸106的作用是为法兰卡紧旋转机构提供支撑和对心位移;法兰卡盘旋转驱动电机108则驱动法兰卡盘与钢管卡紧旋转机构同步旋转。
焊接机喷头平移机构包括同步带201、同步轮机驱动电机202、主同步轮203、从动同步轮204、平移滑动支撑架205、螺杆206、焊接喷头机207、螺杆支撑润滑轴承208、滑轨209,同步带201与三个同步轮相互啮合在一起;中后部的同步轮203为主动同步轮,由同步轮机驱动电机202驱动;两个从动同步轮204与分别与两端螺杆206固定在一起;螺杆206上装有焊接喷头机207,焊接喷头机207两端有螺纹口与螺杆206连接,当螺杆206转动时,螺纹口带动焊接喷头机207上下平移,实现喷头对位半径的调整。
钢管输送机构包括燕尾槽滑轨301、浮动方套302、钢管支撑环303、顶出液压缸304、锥齿轮组305、传动电机306、齿条组307、上锁定齿轮对308、下传动齿轮对309、导向卡槽310;浮动方套302滑动安装在两端燕尾槽301里;钢管支撑环支架303是滑动安装在浮动方套302里的;以便于上下浮动运动,调整中心对位;其调整对位由顶出液压缸304提供动作,活塞杆固定连接在钢管支撑环支架303,液压缸底座连接在浮动方套302上,当液压缸上下动作时,钢管支撑环支架也就同时上下运动;由浮动方套302和钢管支撑环支架303组成的钢管前后平移机构由尾部的齿轮齿条组提供动力;下传动齿轮对309与齿条组307啮合在一起,下齿轮组309则与上齿轮组308同轴连接在一起;上齿轮组308与两组锥齿轮305同轴连接,锥齿轮组305与两个传动电机306的输出轴固定连接在一起;齿条307上与有齿面相对的一面上开有导向卡槽,导向卡槽与机架的导向凸台310滑动连接,提供导向运动。
钢管卡紧旋转机构部分包括卡盘支撑环401、三个固定卡紧齿轮402、三个固定轴403、机架404、传动大齿圈405、三个推送传动电机406、三个传动齿轮407、三个传动齿轮408、三个推送传动电机409、六个造型齿条410、三个钢管锁定套411;卡盘支撑环401是与机架404连接在一起的,卡盘机构通过滑动轴承与卡盘卡紧环401连接在一起;所述三个卡紧齿轮402不仅提供和卡盘的旋转支撑,同时卡紧齿轮两边的凸台也将大齿圈405卡紧,防止卡盘的轴向串动;三个固定卡紧齿轮402均匀分布在卡盘传动大齿圈405上,在卡盘支撑环401前部铸造有三个钢管造型工作凸台;每个凸台上都有成对放置的电机406;电机轴上固定有传动齿轮407,齿轮与造型齿条410相互啮合,造型齿条410滑动连接在造型工作凸台所开的孔中;齿条410的末端上有固定连接的钢管锁定套411;钢管锁定组件共有三组均匀分布,当电机转动时,电机上的齿轮带动与其啮合的齿条在造型工作台上轴向滑动,这样就能对不同口径的钢管进行夹紧工作和对心微调了。
法兰卡紧旋转机构部分包括法兰卡紧机构传动电机501、卡紧杆502、恢复弹簧503、旋转内齿圈504、行星齿轮505、卡紧杆架506、行星齿轮架507、主传动齿轮508,法兰卡紧机构传动电机501固定连接在旋转内齿圈504的工作凸台卡紧杆架506上;在电机501上有与电机轴固定连接的传动螺杆,在传动螺杆上有卡紧杆503上下移动所需的螺母,卡紧杆502滑动嵌套在卡紧杆架506的导向孔内;卡紧杆502在卡紧杆架里的部分安装有同心的恢复弹簧503;当电机501将卡紧杆502轴向拉出后;将法兰放到卡紧位置后,电机501反向运动,卡紧杆502在恢复弹簧503的作用下将法兰卡紧;这样的法兰卡紧在大内齿圈504上均匀分布有三组,用于对法兰的卡紧和对心微调;主传动齿轮508与法兰卡盘旋转机构上的法兰卡盘旋转驱动电机连接在一起,为大齿圈的旋转提供动作;大齿圈的旋转为法兰的旋转提供动力以便于环形焊接作业;行星轮507与主动齿轮508外啮合,与大内齿圈504内啮合为法兰卡紧旋转机构提供支撑和动力。
本发明在使用时首先将钢管卡紧旋转机构的卡紧组件张开,通过钢管运输机构将待焊接钢管输送到焊接区,然后卡紧机进位,将钢管卡紧;此时法兰卡盘卡紧机构也是处于开口状态;法兰卡盘旋转机构动作将法兰卡盘转动到非工作区域安装法兰;法兰卡盘卡紧机构将待焊接法兰卡紧;然后钢管卡紧旋转机构往相反方向运动将法兰卡紧旋转机构推送到工作位置,法兰卡盘旋转机构平移微调,钢管卡紧旋转机构的液压缸轴向运动;将法兰云与钢管对接到一定位置,焊接喷头平移机构向下运动,进入焊接工作状态;钢管卡紧机构和法兰卡紧机构同步转动,实现钢管和法兰的环形焊接作业。
Claims (9)
1.一种钢管法兰对接焊接机器人,包括法兰卡盘旋转机构(1)、焊接机喷头平移机构(2)、钢管输送机构(3)、钢管卡紧旋转机构(4)、法兰卡紧旋转机构(5),其特征在于:
所述的法兰卡盘旋转机构1铰接在尾部支撑架(101)上,通过传动轴(107)与齿轮(105)链接,齿条(104)与尾部驱动旋转用的液压缸(103)的活塞杆固结在一起,液压缸固定在液压缸支撑架(102)上,液压缸支撑架(103)与总支撑架(101)是焊接在一起的;
所述的焊接机喷头平移机构(2)包括同步带(201)、同步轮机驱动电机(202)、主同步轮(203)、从动同步轮(204)、平移滑动支撑架(205)、螺杆(206)、焊接喷头机(207)、螺杆支撑润滑轴承(208)、滑轨(209),所述的同步带(201)与三个同步轮相互啮合在一起;中后部的同步轮(203)为主动同步轮,由同步轮机驱动电机(202)驱动;两个从动同步轮(204)与分别与两端螺杆(206)固定在一起;
所述的钢管输送机构3)包括燕尾槽滑轨(301)、浮动方套(302)、钢管支撑环(303)、顶出液压缸(304)、锥齿轮组(305)、传动电机(306)、齿条组(307)、上锁定齿轮对(308)、下传动齿轮对(309)、导向卡槽(310);所述的浮动方套(302)滑动安装在两端燕尾槽(301)里;钢管支撑环支架(303)是滑动安装在浮动方套(302)里的;下传动齿轮对(309)与齿条组(307)啮合在一起,下齿轮组(309)则与上齿轮组(308)同轴连接在一起;上齿轮组(308)与两组锥齿轮305同轴连接,锥齿轮组(305)与两个传动电机(306)的输出轴固定连接在一起;
所述的钢管卡紧旋转机构部分包括卡盘支撑环(401)、三个固定卡紧齿轮(402)、三个固定轴(403)、机架(404)、传动大齿圈(405)、三个推送传动电机(406)、三个传动齿轮(407)、三个传动齿轮(408)、三个推送传动电机(409)、六个造型齿条(410)、三个钢管锁定套(411);所述的卡盘支撑环(401)是与机架(404)连接在一起的,卡盘机构通过滑动轴承与卡盘卡紧环(401)连接在一起;三个固定卡紧齿轮(402)均匀分布在卡盘传动大齿圈(405)上,在卡盘支撑环(401)前部铸造有三个钢管造型工作凸台;每个钢管造型工作凸台上都有成对放置的电机(406);电机轴上固定有传动齿轮(407),齿轮与造型齿条(410)相互啮合,造型齿条(410)滑动连接在造型工作凸台所开的孔中;齿条(410)的末端上有固定连接的钢管锁定套(411);
所述的法兰卡紧旋转机构部分包括法兰卡紧机构传动电机(501)、卡紧杆(502)、恢复弹簧(503)、旋转内齿圈(504)、行星齿轮(505)、卡紧杆架(506)、行星齿轮架(507)、主传动齿轮(508),所述的法兰卡紧机构传动电机(501)固定连接在旋转内齿圈(504)的工作凸台卡紧杆架(506)上;在电机(501)上有与电机轴固定连接的传动螺杆,在传动螺杆上有卡紧杆(503)上下移动所需的螺母,卡紧杆(502)滑动嵌套在卡紧杆架(506)的导向孔内;卡紧杆(502)在卡紧杆架里的部分安装有同心的恢复弹簧(503)。
2.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:所述的液压缸(102)作为驱动机构运动时,活塞杆带动齿条(104)平移,齿轮(105)与齿条机构(104)相互啮合,平移支撑油缸(106)的作用是为法兰卡紧旋转机构提供支撑和对心位移;法兰卡盘旋转驱动电机(108)则驱动法兰卡盘与钢管卡紧旋转机构同步旋转。
3.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:所述的螺杆(206)上装有焊接喷头机(207),焊接喷头机(207)两端有螺纹口与螺杆(206)连接,当螺杆(206)转动时,螺纹口带动焊接喷头机(207)上下平移,实现喷头对位半径的调整。
4.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:所述的活塞杆固定连接在钢管支撑环支架(303),液压缸底座连接在浮动方套(302)上,当液压缸上下动作时,钢管支撑环支架也就同时上下运动;由浮动方套(302)和钢管支撑环支架(303)组成的钢管前后平移机构由尾部的齿轮齿条组提供动力。
5.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:所述的齿条(307)上与有齿面相对的一面上开有导向卡槽,导向卡槽与机架的导向凸台(310)滑动连接,提供导向运动。
6.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:所述三个卡紧齿轮(402)不仅提供和卡盘的旋转支撑,同时卡紧齿轮两边的凸台也将大齿圈(405)卡紧,防止卡盘的轴向串动。
7.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:所述的钢管锁定组件共有三组均匀分布,当电机转动时,电机上的齿轮带动与其啮合的齿条在造型工作台上轴向滑动,对不同口径的钢管进行夹紧工作和对心微调。
8.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:当电机(501)将卡紧杆(502)轴向拉出后;将法兰放到卡紧位置后,电机(501)反向运动,卡紧杆(502)在恢复弹簧(503)的作用下将法兰卡紧;这样的法兰卡紧在大内齿圈(504)上均匀分布有三组,用于对法兰的卡紧和对心微调。
9.如权利要求1所述的一种钢管法兰对接焊接机器人,其特征在于:所述的主传动齿轮(508)与法兰卡盘旋转机构上的法兰卡盘旋转驱动电机连接在一起,为大齿圈的旋转提供动作;大齿圈的旋转为法兰的旋转提供动力以便于环形焊接作业;行星轮(507)与主动齿轮(508)外啮合,与大内齿圈(504)内啮合为法兰卡紧旋转机构提供支撑和动力。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010933218.8A CN112091525A (zh) | 2020-09-08 | 2020-09-08 | 一种钢管法兰对接焊接机器人 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010933218.8A CN112091525A (zh) | 2020-09-08 | 2020-09-08 | 一种钢管法兰对接焊接机器人 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN112091525A true CN112091525A (zh) | 2020-12-18 |
Family
ID=73752136
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202010933218.8A Pending CN112091525A (zh) | 2020-09-08 | 2020-09-08 | 一种钢管法兰对接焊接机器人 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN112091525A (zh) |
Cited By (9)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113319726A (zh) * | 2021-08-03 | 2021-08-31 | 南通豪派金属制品有限公司 | 一种用于金属管表面工艺处理的全自动抛光设备 |
| CN113732857A (zh) * | 2021-08-06 | 2021-12-03 | 陈贵招 | 一种智能制造用旋转焊接抛光装置 |
| CN113732529A (zh) * | 2021-09-10 | 2021-12-03 | 山东海大机器人科技有限公司 | 异形梁激光切割系统及其切割方法 |
| CN116618876A (zh) * | 2023-06-02 | 2023-08-22 | 重庆顺泰铁塔制造有限公司 | 利用钢管焊接站焊接大口径棱锥形钢管法兰的方法 |
| CN116871909A (zh) * | 2023-09-07 | 2023-10-13 | 江苏兴逸阀门有限公司 | 一种阀门切割焊接组对装置 |
| CN118951461A (zh) * | 2024-10-16 | 2024-11-15 | 上海立峰汽车传动件股份有限公司 | 一种安全阀的自动焊接装置 |
| CN118993512A (zh) * | 2024-08-13 | 2024-11-22 | 连云港保康石英制品有限公司 | 一种石英管和石英法兰快速焊接的装置 |
| CN120080140A (zh) * | 2025-05-06 | 2025-06-03 | 厦门市源源兴实业有限公司 | 一种绝缘拉杆的自动组装装置 |
| CN121017996A (zh) * | 2025-10-28 | 2025-11-28 | 济南和盛德自动化科技有限公司 | 一种内燃机消音器管子法兰焊接定位装置 |
Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101470451B1 (ko) * | 2014-03-07 | 2014-12-08 | (주)녹원 | 파이프 용접 장치 |
| CN110076505A (zh) * | 2019-04-28 | 2019-08-02 | 沈阳透平机械股份有限公司 | 一种控制水平法兰角变形的方法 |
| CN210360029U (zh) * | 2019-07-23 | 2020-04-21 | 深圳市德富莱智能科技股份有限公司 | 管法兰焊接机器人系统 |
| CN210587937U (zh) * | 2019-10-20 | 2020-05-22 | 山东中锐供水设备有限公司 | 钢管法兰装配焊接定位夹紧装置 |
| CN111216025A (zh) * | 2020-01-20 | 2020-06-02 | 厉风燕 | 一种钢管表面自动除锈装置 |
-
2020
- 2020-09-08 CN CN202010933218.8A patent/CN112091525A/zh active Pending
Patent Citations (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| KR101470451B1 (ko) * | 2014-03-07 | 2014-12-08 | (주)녹원 | 파이프 용접 장치 |
| CN110076505A (zh) * | 2019-04-28 | 2019-08-02 | 沈阳透平机械股份有限公司 | 一种控制水平法兰角变形的方法 |
| CN210360029U (zh) * | 2019-07-23 | 2020-04-21 | 深圳市德富莱智能科技股份有限公司 | 管法兰焊接机器人系统 |
| CN210587937U (zh) * | 2019-10-20 | 2020-05-22 | 山东中锐供水设备有限公司 | 钢管法兰装配焊接定位夹紧装置 |
| CN111216025A (zh) * | 2020-01-20 | 2020-06-02 | 厉风燕 | 一种钢管表面自动除锈装置 |
Non-Patent Citations (1)
| Title |
|---|
| 事在人为功必成: "钢管法兰焊接对接机器人", 《沐风网》 * |
Cited By (13)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113319726A (zh) * | 2021-08-03 | 2021-08-31 | 南通豪派金属制品有限公司 | 一种用于金属管表面工艺处理的全自动抛光设备 |
| CN113732857A (zh) * | 2021-08-06 | 2021-12-03 | 陈贵招 | 一种智能制造用旋转焊接抛光装置 |
| CN113732529A (zh) * | 2021-09-10 | 2021-12-03 | 山东海大机器人科技有限公司 | 异形梁激光切割系统及其切割方法 |
| CN116618876B (zh) * | 2023-06-02 | 2026-03-13 | 重庆顺泰铁塔制造有限公司 | 利用钢管焊接站焊接大口径棱锥形钢管法兰的方法 |
| CN116618876A (zh) * | 2023-06-02 | 2023-08-22 | 重庆顺泰铁塔制造有限公司 | 利用钢管焊接站焊接大口径棱锥形钢管法兰的方法 |
| CN116871909A (zh) * | 2023-09-07 | 2023-10-13 | 江苏兴逸阀门有限公司 | 一种阀门切割焊接组对装置 |
| CN116871909B (zh) * | 2023-09-07 | 2024-02-09 | 江苏兴逸阀门有限公司 | 一种阀门切割焊接组对装置 |
| CN118993512A (zh) * | 2024-08-13 | 2024-11-22 | 连云港保康石英制品有限公司 | 一种石英管和石英法兰快速焊接的装置 |
| CN118951461A (zh) * | 2024-10-16 | 2024-11-15 | 上海立峰汽车传动件股份有限公司 | 一种安全阀的自动焊接装置 |
| CN118951461B (zh) * | 2024-10-16 | 2025-04-25 | 上海立峰汽车传动件股份有限公司 | 一种安全阀的自动焊接装置 |
| CN120080140A (zh) * | 2025-05-06 | 2025-06-03 | 厦门市源源兴实业有限公司 | 一种绝缘拉杆的自动组装装置 |
| CN120080140B (zh) * | 2025-05-06 | 2025-09-02 | 厦门市源源兴实业有限公司 | 一种绝缘拉杆的自动组装装置 |
| CN121017996A (zh) * | 2025-10-28 | 2025-11-28 | 济南和盛德自动化科技有限公司 | 一种内燃机消音器管子法兰焊接定位装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN114378450B (zh) | 一种应用于激光切管机的内壁除渣装置 | |
| CN104607857B (zh) | 一种适用于变压器油箱焊接的变位机 | |
| CN109290808B (zh) | 管道模块化预制生产线以及管道模块预制方法 | |
| CN216326195U (zh) | 一种印刷版辊的自定心同轴自动焊接装置 | |
| CN114346404B (zh) | 一种摩擦焊设备 | |
| CN110303196B (zh) | 一种车桥桥壳两端切割机器人及其切割方法 | |
| CN116652339B (zh) | 一种输氢管道自动埋弧焊接装置及工艺 | |
| CN117226373B (zh) | 一种管道焊接设备及焊接方法 | |
| CN115055881B (zh) | 一种钢管桩剪力环的焊接装置及焊接方法 | |
| CN113714720A (zh) | 一种机械零部件焊接用多维度智能工装夹具 | |
| CN214921355U (zh) | 一种环缝搅拌摩擦焊装置 | |
| CN210334872U (zh) | 一种特大型钢构件焊接平台 | |
| CN210360029U (zh) | 管法兰焊接机器人系统 | |
| CN209157677U (zh) | 管道模块化预制生产线 | |
| CN213794813U (zh) | 一种保温杯真空焊接机的自动焊接装置 | |
| CN112719923A (zh) | 一种建筑施工用钢管切割与法兰盘焊接装置 | |
| CN205096686U (zh) | 具有中心通孔的一体式法兰自动焊设备 | |
| CN204487078U (zh) | 一种适用于变压器油箱焊接的变位机 | |
| CN114905221A (zh) | 一种管口法兰快速定位装配工艺 | |
| CN215919480U (zh) | 一种环形焊道焊接装置 | |
| CN216912759U (zh) | 一种特种钢瓶底座的焊接装置 | |
| CN117884737A (zh) | 一种适用于配网非开挖施工管道的自动焊接装置 | |
| CN214770067U (zh) | 一种卡钳式管道驱动变位机 | |
| CN117564571A (zh) | 一种机械加工用机械臂自动焊接设备 | |
| CN116441757B (zh) | 一种六轴零尾料激光切管机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WD01 | Invention patent application deemed withdrawn after publication | ||
| WD01 | Invention patent application deemed withdrawn after publication |
Application publication date: 20201218 |