CN111891984A - 叉齿举升式agv小车 - Google Patents
叉齿举升式agv小车 Download PDFInfo
- Publication number
- CN111891984A CN111891984A CN202010586484.8A CN202010586484A CN111891984A CN 111891984 A CN111891984 A CN 111891984A CN 202010586484 A CN202010586484 A CN 202010586484A CN 111891984 A CN111891984 A CN 111891984A
- Authority
- CN
- China
- Prior art keywords
- plate
- walking
- upper plate
- mounting
- agv
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000007246 mechanism Effects 0.000 claims abstract description 52
- 238000007667 floating Methods 0.000 claims abstract description 29
- 230000001681 protective effect Effects 0.000 claims description 3
- 230000001360 synchronised effect Effects 0.000 claims description 2
- 125000006850 spacer group Chemical group 0.000 claims 4
- 239000000758 substrate Substances 0.000 claims 1
- 230000032258 transport Effects 0.000 description 5
- 238000010586 diagram Methods 0.000 description 4
- 230000006378 damage Effects 0.000 description 3
- 238000000034 method Methods 0.000 description 2
- 208000012260 Accidental injury Diseases 0.000 description 1
- 229910000831 Steel Inorganic materials 0.000 description 1
- 230000009471 action Effects 0.000 description 1
- 238000004891 communication Methods 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 238000005516 engineering process Methods 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 208000014674 injury Diseases 0.000 description 1
- 238000012423 maintenance Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000003287 optical effect Effects 0.000 description 1
- 230000008569 process Effects 0.000 description 1
- 239000010959 steel Substances 0.000 description 1
- 239000000725 suspension Substances 0.000 description 1
- 238000012546 transfer Methods 0.000 description 1
- 230000000007 visual effect Effects 0.000 description 1
- 239000002699 waste material Substances 0.000 description 1
Images




Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F17/00—Safety devices, e.g. for limiting or indicating lifting force
- B66F17/003—Safety devices, e.g. for limiting or indicating lifting force for fork-lift trucks
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/0755—Position control; Position detectors
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/07559—Stabilizing means
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/07568—Steering arrangements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/07572—Propulsion arrangements
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/07586—Suspension or mounting of wheels on chassis
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B66—HOISTING; LIFTING; HAULING
- B66F—HOISTING, LIFTING, HAULING OR PUSHING, NOT OTHERWISE PROVIDED FOR, e.g. DEVICES WHICH APPLY A LIFTING OR PUSHING FORCE DIRECTLY TO THE SURFACE OF A LOAD
- B66F9/00—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes
- B66F9/06—Devices for lifting or lowering bulky or heavy goods for loading or unloading purposes movable, with their loads, on wheels or the like, e.g. fork-lift trucks
- B66F9/075—Constructional features or details
- B66F9/20—Means for actuating or controlling masts, platforms, or forks
- B66F9/24—Electrical devices or systems
Landscapes
- Engineering & Computer Science (AREA)
- Structural Engineering (AREA)
- Transportation (AREA)
- Life Sciences & Earth Sciences (AREA)
- Geology (AREA)
- Mechanical Engineering (AREA)
- Civil Engineering (AREA)
- Chemical & Material Sciences (AREA)
- Combustion & Propulsion (AREA)
- Handcart (AREA)
Abstract
本发明提供了叉齿举升式AGV小车,其特征在于:包括AGV小车本体、举升机构、倍距伸缩叉、托盘和浮动行走机构,AGV小车本体底部设有浮动行走机构,AGV小车本体上表面设有托盘,倍距伸缩叉固定安装至托盘上部,AGV小车本体上表面一侧设有举升机构,托盘固定连接至举升机构设有的若干一号滑块和二号滑块。本发明可以利用举升机构配合倍距伸缩叉对不同高度的货运进行叉取移栽,然后再通过AGV小车运送到指定位置,全面实现自动化的货物搬运目标,节省人力,提高工作效率。
Description
技术领域
本发明属于AGV小车领域,尤其是涉及叉齿举升式AGV小车。
背景技术
AGV小车指装备有电磁或光学等自动导引装置,能够沿规定的导引路径行驶,具有安全保护以及各种移载功能的运输车,工业应用中不需驾驶员的搬运车,以可充电之蓄电池为其动力来源。一般可通过电脑来控制其行进路线以及行为,或基于激光SLAM以及视觉的混合导航,AGV小车是一种比较成熟的技术,可以对货物进行运送,但是对位于高出的货物,需要人工搬运至AGV小车上,然后再通过小车进行运送,这无疑是浪费人力的表现。
发明内容
有鉴于此,本发明旨在提出叉齿举升式AGV小车,可以利用举升机构配合倍距伸缩叉对不同高度的货运进行搬运,然后再通过AGV小车运送到指定位置,全面实现自动化的货物搬运目标,节省人力,提高工作效率。
为达到上述目的,本发明的技术方案是这样实现的:
叉齿举升式AGV小车,包括AGV小车本体、举升机构、倍距伸缩叉、托盘和一号浮动行走机构和二号浮动行走机构,
AGV小车本体底部两侧分别设有一号浮动行走机构和二号浮动行走机构,AGV小车本体上表面设有托盘,倍距伸缩叉固定安装至托盘上部,AGV 小车本体上表面一侧设有举升机构,托盘固定连接至举升机构设有的若干一号滑块和二号滑块。
进一步的,托盘包括底板、基板、一号侧板和二号侧板,底板一端固定连接至基板一端,底板与基板互相垂直形成折板,一号侧板和二号侧板结构相同,均呈L型,一号侧板固定安装至折板的一侧,二号侧板固定安装至折板的另一侧。
进一步的,举升机构包括一号支撑柱、二号支撑柱、一号安装板、二号安装板、一号滑轨、二号滑轨、丝杠、驱动电机,
一号支撑柱固定安装至AGV小车本体一侧,二号支撑柱固定安装至AGV 小车本体另一侧,一号支撑柱底部通过一号安装板连接至二号支撑柱底部,一号支撑柱顶部通过二号安装板连接至二号支撑柱顶部,
一号安装板中部设有一号安装座,二号安装板中部设有二号安装座,丝杠一端固定连接至一号安装座,丝杠另一端固定安装至二号安装座;一号滑轨的两端分别固定安装至一号安装板、二号安装板,二号滑轨的两端也分别固定安装至一号安装板、二号安装板,且丝杠在一号滑轨、二号滑轨之间,
驱动电机安装至一号安装座一侧,驱动电机输出端设有主动轮,丝杠与驱动电机相对的一端设有从动轮,主动轮通过同步带连接至从动轮;
丝杠设有螺母座,一号滑轨设有若干一号滑块,二号滑轨设有若干二号滑块。
进一步的,一号支撑柱和二号支撑柱之间设有若干横筋。
进一步的,举升机构外侧设有保护罩。
进一步的,二号安装板设有行程开关,行程开关信号连接至AGV小车本体的控制系统。
进一步的,一号滑块和二号滑块的数量分别为2块,托盘的基板固定连接至两个一号滑块、两个二号滑块和螺母座。
进一步的,一号浮动行走机构和二号浮动行走机构结构相同,一号浮动行走机构包括一号行走电机、一号车轮、二号行走电机、二号车轮、行走安装板、行走上板、连接轴、回转支撑、基板、转轴和重载脚轮,
一号行走电机、二号行走电机固定安装至行走安装板内壁,一号车轮连接至一号行走电机输出端,二号车轮连接至二号行走电机输出端,行走安装板顶部两侧分别设有一个轴座,连接轴分别穿过两个轴座和行走上板,实现行走上板和行走安装板的固定连接,且行走安装板相对连接轴转动;
行走上板顶部通过回转支撑连接至基板,基板顶部两端分别通过连接座连接至转轴,且基板可相对转轴转动,转轴两端固定连接至AGV小车本体的内壁;一个重载脚轮通过一个脚轮安装座分别固定安装至基板底部两端。
进一步的,行走上板一角设有一号限位销和二号限位销,行走上板相邻的一角设有三号限位销和四号限位销,一号限位销通过一号螺钉安装至行走上板,一号限位销在行走上板下方,一号螺钉在行走上板上方,二号限位销通过二号螺钉安装至行走上板,二号限位销在行走上板上方,一号螺钉在行走上板下方;
三号限位销通过三号螺钉安装至行走上板,三号限位销在行走上板下方,三号螺钉在行走上板上方,四号限位销通过四号螺钉安装至行走上板,四号限位销在行走上板上方,四号螺钉在行走上板下方。
进一步的,一号限位销、二号限位销、三号限位销和四号限位销使行走上板相对回转支撑的转动角度为±110°;行走安装座相对行走上板的转动角度为±8°。
相对于现有技术,本发明所述的叉齿举升式AGV小车具有以下优势:
(1)本发明的叉齿举升式AGV小车,可以利用举升机构将托盘升高或降低至指定高度,然后通过倍距伸缩叉对货物进行搬运,对于处于高处的货运不需要借助人力搬运,节省了人力成本。
(2)本发明的叉齿举升式AGV小车,利用四台行走电机分别驱动四个车轮,利用车轮之间差速实现AGV小车全向移动,可前进、后退、横移、斜行、原地零半径回转。
(3)本发明的叉齿举升式AGV小车,利用四个重载脚轮配合浮动浮动行走机构增强了AGV小车行走的稳定性,并且让AGV叉举货运时,提高了AGV 小车的稳定性。
(4)本发明的浮动行走机构可以实现两个自由度的角度调整,使用不同的地形,使AGV小车通过凹凸不平的路面时,也可以保持整体的稳定性。
(5)本发明没有使用驱动系统常见的弹簧悬挂,而是依靠浮动行走机构代替,利用单纯的机械结构实现同样的功能,延长了使用寿命,降低了生产以及保养的成本。
(6)本发明在行走上板设置了一号限位销、二号限位销、三号限位销和四号限位销,可以对AGV小车进行保护,避免损坏。
附图说明
构成本发明的一部分的附图用来提供对本发明的进一步理解,本发明的示意性实施例及其说明用于解释本发明,并不构成对本发明的不当限定。在附图中:
图1为本发明实施例所述的叉齿举升式AGV小车整体示意图;
图2为本发明实施例所述的托盘示意图;
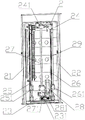
图3为本发明实施例所述的举升机构示意图;
图4为本发明实施例所述的叉齿举升式AGV小车仰视图;
图5为本发明实施例所述的一号浮动行走机构示意图。
附图标记说明:
1、AGV小车本体;2、举升机构;21、一号支撑柱;22、二号支撑柱; 23、一号安装板;231、一号安装座;24、二号安装板;241、二号安装座; 25、一号滑轨;251、一号滑块;26、二号滑轨;261、二号滑块;27、丝杠; 271、从动轮;272、螺母座;28、驱动电机;281、主动轮;29、横筋;3、倍距伸缩叉;4、托盘;41、底板;42、基板;43、一号侧板;44、二号侧板;5、一号浮动行走机构;501、一号行走电机;502、一号车轮;503、二号行走电机;504、二号车轮;505、行走安装板;506、行走上板;507、连接轴;508、回转支撑;509、基板;510、转轴;511、重载脚轮;512、一号限位销;513、二号限位销;514、三号限位销;515、四号限位销;6、二号浮动行走机构。
具体实施方式
需要说明的是,在不冲突的情况下,本发明中的实施例及实施例中的特征可以相互组合。
在本发明的描述中,需要理解的是,术语“中心”、“纵向”、“横向”、“上”、“下”、“前”、“后”、“左”、“右”、“竖直”、“水平”、“顶”、“底”、“内”、“外”等指示的方位或位置关系为基于附图所示的方位或位置关系,仅是为了便于描述本发明和简化描述,而不是指示或暗示所指的装置或元件必须具有特定的方位、以特定的方位构造和操作,因此不能理解为对本发明的限制。此外,术语“第一”、“第二”等仅用于描述目的,而不能理解为指示或暗示相对重要性或者隐含指明所指示的技术特征的数量。由此,限定有“第一”、“第二”等的特征可以明示或者隐含地包括一个或者更多个该特征。在本发明的描述中,除非另有说明,“多个”的含义是两个或两个以上。
在本发明的描述中,需要说明的是,除非另有明确的规定和限定,术语“安装”、“相连”、“连接”应做广义理解,例如,可以是固定连接,也可以是可拆卸连接,或一体地连接;可以是机械连接,也可以是电连接;可以是直接相连,也可以通过中间媒介间接相连,可以是两个元件内部的连通。对于本领域的普通技术人员而言,可以通过具体情况理解上述术语在本发明中的具体含义。
下面将参考附图并结合实施例来详细说明本发明。
叉齿举升式AGV小车,其特征在于:包括AGV小车本体1、举升机构2、倍距伸缩叉3、托盘4和浮动行走机构5,
AGV小车本体1底部设有浮动行走机构5,AGV小车本体1上表面设有托盘4,倍距伸缩叉3固定安装至托盘4上部,倍距伸缩叉3是在市面中可以采购到的设备。
AGV小车本体1上表面一侧设有举升机构2,托盘4固定连接至举升机构2设有的若干一号滑块251和二号滑块261。
托盘4包括底板41、基板42、一号侧板43和二号侧板44,底板41一端固定连接至基板42一端,底板41与基板42互相垂直形成折板,一号侧板43和二号侧板44结构相同,均呈L型,一号侧板43固定安装至折板的一侧,二号侧板44固定安装至折板的另一侧。利用一号侧板43和二号侧板 44加强了托盘4整体的轻度,使托盘4更加结实,避免叉举重物时,出现损坏的情况,提高了装置整体工作的稳定性。
举升机构2包括一号支撑柱21、二号支撑柱22、一号安装板23、二号安装板24、一号滑轨25、二号滑轨26、丝杠27、驱动电机28,
一号支撑柱21固定安装至AGV小车本体1一侧,二号支撑柱22固定安装至AGV小车本体1另一侧,一号支撑柱21底部通过一号安装板23连接至二号支撑柱22底部,一号支撑柱21顶部通过二号安装板24连接至二号支撑柱22顶部,
一号安装板23中部设有一号安装座231,二号安装板24中部设有二号安装座241,丝杠27一端固定连接至一号安装座231,丝杠27另一端固定安装至二号安装座241;一号滑轨25的两端分别固定安装至一号安装板23、二号安装板24,二号滑轨26的两端也分别固定安装至一号安装板23、二号安装板24,且丝杠27在一号滑轨25、二号滑轨26之间,
驱动电机28安装至一号安装座231一侧,驱动电机28输出端设有主动轮281,丝杠27与驱动电机28相对的一端设有从动轮271,主动轮281通过同步带连接至从动轮271;驱动电机28工作状态下,主动轮281带动从动轮271转动,进而带动丝杠27转动,丝杠27转动的同时,会带动螺母座272 的移动,进而达到使托盘4上升或者下降的目的。
丝杠27设有螺母座272,一号滑轨25设有若干一号滑块251,二号滑轨26设有若干二号滑块261,一号滑块251和二号滑块261可以分别相对一号滑轨25、二号滑轨26滑动。
一号支撑柱21和二号支撑柱22之间设有若干横筋29,横筋29的目的是为了加强一号支撑柱21和二号支撑柱22之间的稳定性,同时选择整块钢板作为一号支撑柱21和二号支撑柱22的连接件,是为了保证一号支撑柱21、二号支撑柱22连接强度的情况下,减轻整个装置的质量,减轻AGV小车负担。
举升机构2外侧设有保护罩,保护举升机构2,避免工作过程中误伤工作人员,或者避免杂物进入举升机构2导致举升机构2的损坏。
二号安装板24设有行程开关,行程开关信号连接至AGV小车本体1的控制系统。行程开关可以检测托盘4或者装载的货物达到了举升机构2的极限高度,当检测到推盘或者装载物达到极限高度时,控制器控制驱动电机28 停止工作。
一号滑块251和二号滑块261的数量分别为2块,托盘4的基板42固定连接至两个一号滑块251、两个二号滑块261和螺母座272。
一号浮动行走机构和二号浮动行走机构结构相同,一号浮动行走机构包括一号行走电机、一号车轮、二号行走电机、二号车轮、行走安装板、行走上板、连接轴、回转支撑、基板、转轴和重载脚轮,一号浮动行走机构和二号浮动行走机构的四个行走电机可以通过电机的差速旋转实现AGV小车的全向移动,
一号行走电机、二号行走电机固定安装至行走安装板内壁,一号车轮连接至一号行走电机输出端,二号车轮连接至二号行走电机输出端,行走安装板顶部两侧分别设有一个轴座,连接轴分别穿过两个轴座和行走上板,实现行走上板和行走安装板的固定连接,且行走安装板相对连接轴转动,此为第一个自由度;
行走上板顶部通过回转支撑连接至基板,基板顶部两端分别通过连接座连接至转轴,且基板可相对转轴转动,此为第二个自由度;一号浮动行走机构可以实现两个自由度的旋转,遇到凹凸不平的工作路面时,可以通过两个自由度方向的调整实现AGV小车的顺利通过,提高AGV小车行进的稳定性。
转轴两端固定连接至AGV小车本体的内壁;一个重载脚轮通过一个脚轮安装座分别固定安装至基板底部两端,重载脚轮起到了支撑稳定的作用,
行走上板一角设有一号限位销和二号限位销,行走上板相邻的一角设有三号限位销和四号限位销,一号限位销通过一号螺钉安装至行走上板,一号限位销在行走上板下方,一号螺钉在行走上板上方,二号限位销通过二号螺钉安装至行走上板,二号限位销在行走上板上方,一号螺钉在行走上板下方;
三号限位销通过三号螺钉安装至行走上板,三号限位销在行走上板下方,三号螺钉在行走上板上方,四号限位销通过四号螺钉安装至行走上板,四号限位销在行走上板上方,四号螺钉在行走上板下方,利用四个限位柱通过限位柱错位的设置方式,即可实现在两个自由度上限位的作用,结构简单,效果明显。
通过一号限位销、二号限位销、三号限位销和四号限位销的作用,可以使行走上板相对回转支撑的转动角度为±110°;行走安装座相对行走上板的转动角度为±8°,对AGV小车的转动以及浮动的角度在上述两个角度范围内进行限位,可以有效的防止AGV小车损坏,延长AGV小车的使用寿命。
叉齿举升式AGV小车,工作原理,AGV小车自带的控制系统可以让小车在命令下进行行走,行走到指定位置,控制系统控制举升装置工作,驱动电机28电机带动丝杠27转动,托盘4进行升高,控制器控制托盘4升高到指定位置,然后继续控制倍距伸缩叉3对货物进行叉举,然后AGV小车在命令下将货物运送到指定位置。
以上所述仅为本发明的较佳实施例而已,并不用以限制本发明,凡在本发明的精神和原则之内,所作的任何修改、等同替换、改进等,均应包含在本发明的保护范围之内。
Claims (10)
1.叉齿举升式AGV小车,其特征在于:包括AGV小车本体、举升机构、倍距伸缩叉、托盘和一号浮动行走机构和二号浮动行走机构,
AGV小车本体底部两侧分别设有一号浮动行走机构和二号浮动行走机构,AGV小车本体上表面设有托盘,倍距伸缩叉固定安装至托盘上部,AGV小车本体上表面一侧设有举升机构,托盘固定连接至举升机构设有的若干一号滑块和二号滑块。
2.根据权利要求1所述的叉齿举升式AGV小车,其特征在于:托盘包括底板、基板、一号侧板和二号侧板,底板一端固定连接至基板一端,底板与基板互相垂直形成折板,一号侧板和二号侧板结构相同,均呈L型,一号侧板固定安装至折板的一侧,二号侧板固定安装至折板的另一侧。
3.根据权利要求1所述的叉齿举升式AGV小车,其特征在于:举升机构包括一号支撑柱、二号支撑柱、一号安装板、二号安装板、一号滑轨、二号滑轨、丝杠、驱动电机,
一号支撑柱固定安装至AGV小车本体一侧,二号支撑柱固定安装至AGV小车本体另一侧,一号支撑柱底部通过一号安装板连接至二号支撑柱底部,一号支撑柱顶部通过二号安装板连接至二号支撑柱顶部,
一号安装板中部设有一号安装座,二号安装板中部设有二号安装座,丝杠一端固定连接至一号安装座,丝杠另一端固定安装至二号安装座;一号滑轨的两端分别固定安装至一号安装板、二号安装板,二号滑轨的两端也分别固定安装至一号安装板、二号安装板,且丝杠在一号滑轨、二号滑轨之间,
驱动电机安装至一号安装座一侧,驱动电机输出端设有主动轮,丝杠与驱动电机相对的一端设有从动轮,主动轮通过同步带连接至从动轮;
丝杠设有螺母座,一号滑轨设有若干一号滑块,二号滑轨设有若干二号滑块。
4.根据权利要求3所述的叉齿举升式AGV小车,其特征在于:一号支撑柱和二号支撑柱之间设有若干横筋。
5.根据权利要求1所述的叉齿举升式AGV小车,其特征在于:举升机构外侧设有保护罩。
6.根据权利要求3所述的叉齿举升式AGV小车,其特征在于:二号安装板设有行程开关,行程开关信号连接至AGV小车本体的控制系统。
7.根据权利要求3所述的叉齿举升式AGV小车,其特征在于:一号滑块和二号滑块的数量分别为2块,托盘的基板固定连接至两个一号滑块、两个二号滑块和螺母座。
8.根据权利要求1所述的叉齿举升式AGV小车,其特征在于:一号浮动行走机构和二号浮动行走机构结构相同,一号浮动行走机构包括一号行走电机、一号车轮、二号行走电机、二号车轮、行走安装板、行走上板、连接轴、回转支撑、基板、转轴和重载脚轮,
一号行走电机、二号行走电机固定安装至行走安装板内壁,一号车轮连接至一号行走电机输出端,二号车轮连接至二号行走电机输出端,行走安装板顶部两侧分别设有一个轴座,连接轴分别穿过两个轴座和行走上板,实现行走上板和行走安装板的固定连接,且行走安装板相对连接轴转动;
行走上板顶部通过回转支撑连接至基板,基板顶部两端分别通过连接座连接至转轴,且基板可相对转轴转动,转轴两端固定连接至AGV小车本体的内壁;一个重载脚轮通过一个脚轮安装座分别固定安装至基板底部两端。
9.根据权利要求8所述的叉齿举升式AGV小车,其特征在于:行走上板一角设有一号限位销和二号限位销,行走上板相邻的一角设有三号限位销和四号限位销,一号限位销通过一号螺钉安装至行走上板,一号限位销在行走上板下方,一号螺钉在行走上板上方,二号限位销通过二号螺钉安装至行走上板,二号限位销在行走上板上方,一号螺钉在行走上板下方;
三号限位销通过三号螺钉安装至行走上板,三号限位销在行走上板下方,三号螺钉在行走上板上方,四号限位销通过四号螺钉安装至行走上板,四号限位销在行走上板上方,四号螺钉在行走上板下方。
10.根据权利要求9所述的叉齿举升式AGV小车,其特征在于:一号限位销、二号限位销、三号限位销和四号限位销使行走上板相对回转支撑的转动角度为±110°;行走安装座相对行走上板的转动角度为±8°。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010586484.8A CN111891984B (zh) | 2020-06-24 | 2020-06-24 | 叉齿举升式agv小车 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010586484.8A CN111891984B (zh) | 2020-06-24 | 2020-06-24 | 叉齿举升式agv小车 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN111891984A true CN111891984A (zh) | 2020-11-06 |
| CN111891984B CN111891984B (zh) | 2024-07-05 |
Family
ID=73207038
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202010586484.8A Active CN111891984B (zh) | 2020-06-24 | 2020-06-24 | 叉齿举升式agv小车 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN111891984B (zh) |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112549951A (zh) * | 2020-12-24 | 2021-03-26 | 天津迦自机器人科技有限公司 | 一种agv驱动单元 |
| CN112896543A (zh) * | 2021-02-04 | 2021-06-04 | 浙江大学 | 一种搬运数控定位器的agv平台 |
| CN112919375A (zh) * | 2021-01-21 | 2021-06-08 | 苏州鸿安机械股份有限公司 | 一种子母托盘叠加机及其叠盘方法 |
| CN113245457A (zh) * | 2021-04-15 | 2021-08-13 | 上海工程技术大学 | 一种用于型材弯曲设备的自动上料自动导引小车 |
| CN114212729A (zh) * | 2021-12-14 | 2022-03-22 | 宇晶机器(长沙)有限公司 | 一种吊臂托架式上下料小车 |
Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN107985946A (zh) * | 2017-12-27 | 2018-05-04 | 湖北迪迈威智能装备有限公司 | 一种双举升agv小车 |
| CN108790668A (zh) * | 2018-07-23 | 2018-11-13 | 浙江大学滨海产业技术研究院 | 一种agv小车防滑系统及防滑调节方法 |
| CN208292600U (zh) * | 2018-05-24 | 2018-12-28 | 福建中科兰剑智能装备科技有限公司 | 一种运用于小型箔卷的agv车举升机构 |
| WO2019085326A1 (zh) * | 2017-10-30 | 2019-05-09 | 蔚来汽车有限公司 | 换电系统 |
| CN209080048U (zh) * | 2018-11-01 | 2019-07-09 | 杭州海康机器人技术有限公司 | 一种自动导引运输车 |
| CN213011823U (zh) * | 2020-06-24 | 2021-04-20 | 天津迦自机器人科技有限公司 | 叉齿举升式agv小车 |
-
2020
- 2020-06-24 CN CN202010586484.8A patent/CN111891984B/zh active Active
Patent Citations (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| WO2019085326A1 (zh) * | 2017-10-30 | 2019-05-09 | 蔚来汽车有限公司 | 换电系统 |
| CN107985946A (zh) * | 2017-12-27 | 2018-05-04 | 湖北迪迈威智能装备有限公司 | 一种双举升agv小车 |
| CN208292600U (zh) * | 2018-05-24 | 2018-12-28 | 福建中科兰剑智能装备科技有限公司 | 一种运用于小型箔卷的agv车举升机构 |
| CN108790668A (zh) * | 2018-07-23 | 2018-11-13 | 浙江大学滨海产业技术研究院 | 一种agv小车防滑系统及防滑调节方法 |
| CN209080048U (zh) * | 2018-11-01 | 2019-07-09 | 杭州海康机器人技术有限公司 | 一种自动导引运输车 |
| CN213011823U (zh) * | 2020-06-24 | 2021-04-20 | 天津迦自机器人科技有限公司 | 叉齿举升式agv小车 |
Cited By (6)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN112549951A (zh) * | 2020-12-24 | 2021-03-26 | 天津迦自机器人科技有限公司 | 一种agv驱动单元 |
| CN112919375A (zh) * | 2021-01-21 | 2021-06-08 | 苏州鸿安机械股份有限公司 | 一种子母托盘叠加机及其叠盘方法 |
| CN112919375B (zh) * | 2021-01-21 | 2021-10-01 | 苏州鸿安机械股份有限公司 | 一种子母托盘叠加机及其叠盘方法 |
| CN112896543A (zh) * | 2021-02-04 | 2021-06-04 | 浙江大学 | 一种搬运数控定位器的agv平台 |
| CN113245457A (zh) * | 2021-04-15 | 2021-08-13 | 上海工程技术大学 | 一种用于型材弯曲设备的自动上料自动导引小车 |
| CN114212729A (zh) * | 2021-12-14 | 2022-03-22 | 宇晶机器(长沙)有限公司 | 一种吊臂托架式上下料小车 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN111891984B (zh) | 2024-07-05 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN111891984B (zh) | 叉齿举升式agv小车 | |
| CN108750569B (zh) | 一种防倾倒的agv小车 | |
| CN110077995A (zh) | 智能叉车 | |
| US20140299417A1 (en) | Lifting apparatus | |
| EP2184255A1 (en) | Self propelled lift trucks | |
| CN209567002U (zh) | 一种激光导引式agv小车 | |
| EP1314634A2 (en) | Lift truck and lift truck operating method | |
| CN113460552A (zh) | 一种密集型智能立库储存系统 | |
| CN211167166U (zh) | 一种遥控电动全转运车 | |
| CA2360262A1 (en) | Lift truck | |
| CN213011823U (zh) | 叉齿举升式agv小车 | |
| CN211139489U (zh) | 一种agv小车 | |
| CN116534160B (zh) | 便捷式自平衡搬运车 | |
| CN219009839U (zh) | 全向叉车 | |
| CN219929539U (zh) | 一种重型无轨堆垛车 | |
| CN119143049A (zh) | 搬运设备 | |
| CN118833760A (zh) | 搬运设备 | |
| CN217201921U (zh) | 自动叉车 | |
| CN210776319U (zh) | 一种托盘举升式激光导航仓储物流agv | |
| CN213201074U (zh) | 一种用于四向搬运机器人的行驶轮组 | |
| CN114194310A (zh) | 全地形agv搬运车 | |
| CN215326744U (zh) | 一种地面托盘式自主移动机器人amr自动顶升装置 | |
| CN219079009U (zh) | 一种可切换运输轨道的防爆式rgv小车 | |
| CN223280569U (zh) | 一种全向堆高装置 | |
| CN221971183U (zh) | 一种升降装配型agv小车 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |