CN111716073A - 一种自适应高精度五轴伺服滚轮架 - Google Patents
一种自适应高精度五轴伺服滚轮架 Download PDFInfo
- Publication number
- CN111716073A CN111716073A CN202010708094.3A CN202010708094A CN111716073A CN 111716073 A CN111716073 A CN 111716073A CN 202010708094 A CN202010708094 A CN 202010708094A CN 111716073 A CN111716073 A CN 111716073A
- Authority
- CN
- China
- Prior art keywords
- driving wheel
- ground rail
- driven wheel
- drive
- servo
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images




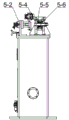

Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/053—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work aligning cylindrical work; Clamping devices therefor
- B23K37/0533—External pipe alignment clamps
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/0426—Fixtures for other work
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K2101/00—Articles made by soldering, welding or cutting
- B23K2101/04—Tubular or hollow articles
- B23K2101/12—Vessels
Landscapes
- Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Butt Welding And Welding Of Specific Article (AREA)
Abstract
本发明涉及一种自适应高精度五轴伺服滚轮架,属于滚轮架技术领域。包括主动轮移动地轨、从动轮移动地轨、伺服对中滑架、双驱主动轮组件和从动轮组件,所述的主动轮移动地轨上固定伺服对中滑架和双驱主动轮组件,从动轮移动地轨上固定从动轮组件,主动轮移动地轨和从动轮移动地轨结构相同,伺服对中滑架能带动双驱主动轮组件在主动轮移动地轨上前后移动,双驱主动轮组件与焊接筒体的主动滚轮接触面相连,从动轮组件与焊接筒体的从动轮接触面相连,双驱主动轮组件支撑在主动滚轮接触面筒体滚道上,双驱主动轮组件由电机带动主动轮旋转焊接筒体相应旋转变位。本发明的有益效果是:可自适应不同长度筒体工件,无需人工参与,提高生产效率。
Description
技术领域
本发明涉及一种自适应高精度五轴伺服滚轮架,属于滚轮架技术领域。
背景技术
滚轮架常用于筒体类产品的外环缝的焊接变位。筒体类产品广泛应用于工程机械中,如搅拌车筒体、压路机筒体、粉罐车筒体、压力容器筒体等。由于该类产品焊接工作量大,多用外环缝专机进行焊接。该类专机需要人工参与,自动化程度低,产品换型时,准备时间过长,运转精度低,不利于设备自动化扩展需求。为此设计一款自适应产品的高精度滚轮架,提高其自动化程度和运转精度,用于配合机器人自动化焊接。
发明内容
为了克服上述现有技术的不足之处,本发明提供一种自适应高精度五轴伺服滚轮架,采用尾部固定的方式,通过调整双驱主动轮之间的尺寸,使筒体中轴线保持水平,用以适应不同工件的直径。
本发明是通过如下技术方案实现的:一种自适应高精度五轴伺服滚轮架,其特征在于:包括主动轮移动地轨、从动轮移动地轨、伺服对中滑架、双驱主动轮组件和从动轮组件,所述的主动轮移动地轨上固定伺服对中滑架和双驱主动轮组件,从动轮移动地轨上固定从动轮组件,主动轮移动地轨和从动轮移动地轨结构相同,伺服对中滑架能带动双驱主动轮组件在伺服对中滑架上对中移动,双驱主动轮组件与焊接筒体的主动滚轮接触面相连,从动轮组件与焊接筒体的从动轮接触面相连,双驱主动轮组件支撑在主动滚轮接触面筒体滚道上,从动轮组件支撑在从动轮接触面的法兰盘上,双驱主动轮组件由电机带动主动轮旋转焊接筒体相应旋转变位。
所述的主动轮移动地轨包括地轨底座、调节螺栓、限位挡块、拖链线槽、地轨防护罩、直线导轨、齿条、风琴护罩Ⅰ、地轨溜板、驱动防护罩Ⅰ、伺服电机Ⅰ、减速机Ⅰ、齿轮和手动润滑组件,所述的地轨底座通过调节螺栓固定,地轨底座的端部设置限位挡块,所述的拖链线槽、地轨防护罩、直线导轨、齿条和风琴护罩设置地轨底座内,地轨溜板设置在地轨底座顶部,驱动防护罩、伺服电机、减速机、齿轮和手动润滑组件设置在地轨溜板上,主动轮移动地轨通过直线导轨和齿轮用伺服电机驱动。
所述的伺服对中滑架包括滑架加高座、滑架底座、中防护罩、溜板、定位销、风琴护罩Ⅱ、气动碳刷组件、左旋丝杠、螺母座、左旋螺母、联轴器、右旋丝杠、右旋螺母、减速机Ⅱ、伺服电机Ⅱ、圆柱滚子轴承、轴承座和驱动防护罩Ⅱ,滑架加高座安装在滑架底座用于与主动轮移动地轨的地轨溜板固定,滑架底座上安装中防护罩、溜板、定位销、风琴护罩Ⅱ和气动碳刷组件,滑架底座内固定左旋丝杠、螺母座、左旋螺母、联轴器、右旋丝杠和右旋螺母,减速机Ⅱ和伺服电机Ⅱ设置在滑架底座的一侧,伺服电机Ⅱ驱动减速机Ⅱ带动左旋丝杠、联轴器和右旋丝杠控制溜板,溜板上固定双驱主动轮组件,伺服电机Ⅱ驱动双驱主动轮组件移动到焊接筒体的对应位置。
所述的双驱主动轮组件包括滚轮座、滚轮轴、轴承Ⅰ、端盖、主动轮、减速机座、减速机Ⅲ、伺服电机Ⅲ和驱动防护罩Ⅲ,滚轮座固定在伺服对中滑架的溜板上,滚轮座上固定轴承Ⅰ和减速机座,滚轮轴安装在轴承上,轴承Ⅰ的端部设有端盖,滚轮轴连接主动轮,减速机座上安装减速机Ⅲ、伺服电机Ⅲ和驱动防护罩Ⅲ,减速机Ⅲ带动主动轮旋转后焊接筒体相应旋转变位。
所述的从动轮组件包括从动加高座、气动电刷组件、从动轮座、从动轮轴、从动轮和轴承Ⅱ,从动加高座固定在从动轮移动地轨的地轨溜板上,气动电刷组件和从动轮座固定在从动加高座上,从动轮轴、从动轮和轴承Ⅱ固定在从动轮座上。
本发明的有益效果是:可自适应不同长度筒体工件、不同直径的筒体工件,移动精度高,回转精度高,外环缝焊接位置准确,工件不出现打滑现象,无需人工参与,提高生产效率。
附图说明
下面根据附图和实施例对本发明进一步说明。
图1是本发明的结构示意图;
图2是本发明的主动轮移动地轨结构的示意图;
图3是本发明的主动轮移动地轨的剖视图;
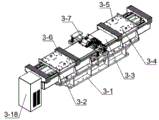
图4是本发明的伺服对中滑架的结构示意图;
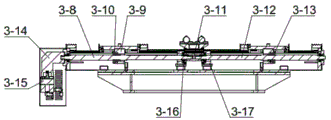
图5是本发明的伺服对中滑架的剖视图;
图6是本发明的双驱主动轮组件的结构示意图;
图7是本发明的从动轮组件的结构示意图;
图8是本发明的从动轮组件的侧视图;
图9是本发明的使用状态参考图。
具体实施方式
如图1所示的一种自适应高精度五轴伺服滚轮架,其特征在于:包括主动轮移动地轨1、从动轮移动地轨2、伺服对中滑架3、双驱主动轮组件4和从动轮组件5,所述的主动轮移动地轨1上固定伺服对中滑架3和双驱主动轮组件4,从动轮移动地轨2上固定从动轮组件5,主动轮移动地轨1和从动轮移动地轨2结构相同,伺服对中滑架3能带动双驱主动轮组件4在伺服对中滑架3上对中移动,双驱主动轮组件4与焊接筒体6的主动滚轮接触面7相连,从动轮组件5与焊接筒体6的从动轮接触面8相连,双驱主动轮组件4支撑在主动滚轮接触面7筒体滚道上,从动轮组件5支撑在从动轮接触面8的法兰盘上,双驱主动轮组件4由电机带动主动轮旋转焊接筒体6相应旋转变位。
所述的主动轮移动地轨1包括地轨底座1-1、调节螺栓1-2、限位挡块1-3、拖链线槽1-4、地轨防护罩1-5、直线导轨1-6、齿条1-7、风琴护罩Ⅰ1-8、地轨溜板1-9、驱动防护罩Ⅰ1-10、伺服电机Ⅰ1-11、减速机Ⅰ1-12、齿轮1-13和手动润滑组件1-14,所述的地轨底座1-1通过调节螺栓1-2固定,地轨底座1-1的端部设置限位挡块1-3,所述的拖链线槽1-4、地轨防护罩1-5、直线导轨1-6、齿条1-7和风琴护罩1-8设置地轨底座1-1内,地轨溜板1-9设置在地轨底座1-1顶部,驱动防护罩1-10、伺服电机1-11、减速机1-12、齿轮1-13和手动润滑组件1-14设置在地轨溜板1-9上,主动轮移动地轨1通过直线导轨1-6和齿轮1-13用伺服电机1-11驱动。
所述的伺服对中滑架3包括滑架加高座3-1、滑架底座3-2、中防护罩3-3、溜板3-4、定位销3-5、风琴护罩Ⅱ3-6、气动碳刷组件3-7、左旋丝杠3-8、螺母座3-9、左旋螺母3-10、联轴器3-11、右旋丝杠3-12、右旋螺母3-13、减速机Ⅱ3-14、伺服电机Ⅱ3-15、圆柱滚子轴承3-16、轴承座3-17和驱动防护罩Ⅱ3-18,滑架加高座3-1安装在滑架底座3-2用于与主动轮移动地轨1的地轨溜板1-9固定,滑架底座3-2上安装中防护罩3-3、溜板3-4、定位销3-5、风琴护罩Ⅱ3-6和气动碳刷组件3-7,滑架底座3-2内固定左旋丝杠3-8、螺母座3-9、左旋螺母3-10、联轴器3-11、右旋丝杠3-12和右旋螺母3-13,减速机Ⅱ3-14和伺服电机Ⅱ3-15设置在滑架底座3-2的一侧,伺服电机Ⅱ3-15驱动减速机Ⅱ3-14带动左旋丝杠3-8、联轴器3-11和右旋丝杠3-12控制溜板3-4,溜板3-4上固定双驱主动轮组件4,伺服电机Ⅱ3-15驱动双驱主动轮组件4移动到焊接筒体6的对应位置。
所述的双驱主动轮组件4包括滚轮座4-1、滚轮轴4-2、轴承Ⅰ4-3、端盖4-4、主动轮4-5、减速机座4-6、减速机Ⅲ4-7、伺服电机Ⅲ4-8和驱动防护罩Ⅲ4-9,滚轮座4-1固定在伺服对中滑架3的溜板3-4上,滚轮座4-1上固定轴承Ⅰ4-3和减速机座4-6,滚轮轴4-2安装在轴承4-3上,轴承Ⅰ4-3的端部设有端盖4-4,滚轮轴4-2连接主动轮4-5,减速机座4-6上安装减速机Ⅲ4-7、伺服电机Ⅲ4-8和驱动防护罩Ⅲ4-9,减速机Ⅲ4-7带动主动轮4-5旋转后焊接筒体6相应旋转变位。
所述的从动轮组件5包括从动加高座5-1、气动电刷组件5-2、从动轮座5-3、从动轮轴5-4、从动轮5-5和轴承Ⅱ5-6,从动加高座5-1固定在从动轮移动地轨2的地轨溜板上,气动电刷组件5-2和从动轮座5-3固定在从动加高座5-1上,从动轮轴5-4、从动轮5-5和轴承Ⅱ5-6固定在从动轮座5-3上。
通过主动轮移动地轨1和从动轮移动地轨2伺服电机能调整主动轮4-5和从动轮5-5之间的间距,自适应不同长度的焊接筒体6。
从动轮组件5采用固定式方式,使焊接筒体6旋转中心保持不变。
双驱主动轮组件4采用RV减速机+伺服电机直连的方式,回转精度高,所有运动位置可通过电机抱闸的方式实现自锁,在焊接过程中保证工件不窜动,保证外环缝焊接位置准确,变位机配置气动碳刷组件5-2,工件焊接时,通过气缸使碳刷与工件接触,用以焊接导电,通过优化滑架加高座3-1和从动加高座5-1的高度尺寸,可以便捷更改尺寸,从而使所有焊接筒体6拥有合适的角度,主动轮4-5旋转时使其拥有合适的驱动力,保证滚动时,焊接筒体6不出现打滑现象。
所有焊接筒体6对应滚轮架位置均可存储到PLC存储器中,工件换型时可自动切换对应位置,无需人工参与,提高生产效率。于采用伺服+齿轮齿条,伺服+丝杠的传动方式,重复定位精度高,适合扩展为机器人焊接。
具体操作步骤如下:
选择当前焊接筒体6型号,变位机调用对应程序,主动轮移动地轨1和从动轮移动地轨2通过伺服电机精确移动到该焊接筒体6对应位置,伺服对中滑架3由伺服电机带动双驱主动轮组件4移动到该焊接筒体6对应位置,上件,.气动碳刷组件5-2由气缸将碳刷块推动至接触焊接筒体6,双驱主动轮组件4由电机带动主动轮4-5旋转,焊接筒体6相应旋转变位,完成变位焊接后,下件,等待下一个焊接筒体6。
Claims (5)
1.一种自适应高精度五轴伺服滚轮架,其特征在于:包括主动轮移动地轨(1)、从动轮移动地轨(2)、伺服对中滑架(3)、双驱主动轮组件(4)和从动轮组件(5),所述的主动轮移动地轨(1)上固定伺服对中滑架(3)和双驱主动轮组件(4),从动轮移动地轨(2)上固定从动轮组件(5),主动轮移动地轨(1)和从动轮移动地轨(2)结构相同,伺服对中滑架(3)能带动双驱主动轮组件(4)在伺服对中滑架(3)上对中移动,双驱主动轮组件(4)与焊接筒体(6)的主动滚轮接触面(7)相连,从动轮组件(5)与焊接筒体(6)的从动轮接触面(8)相连,双驱主动轮组件(4)支撑在主动滚轮接触面(7)筒体滚道上,从动轮组件(5)支撑在从动轮接触面(8)的法兰盘上,双驱主动轮组件(4)由电机带动主动轮旋转焊接筒体(6)相应旋转变位。
2.根据权利要求1所述的一种自适应高精度五轴伺服滚轮架,其特征在于:所述的主动轮移动地轨(1)包括地轨底座(1-1)、调节螺栓(1-2)、限位挡块(1-3)、拖链线槽(1-4)、地轨防护罩(1-5)、直线导轨(1-6)、齿条(1-7)、风琴护罩Ⅰ(1-8)、地轨溜板(1-9)、驱动防护罩Ⅰ(1-10)、伺服电机Ⅰ(1-11)、减速机Ⅰ(1-12)、齿轮(1-13)和手动润滑组件(1-14),所述的地轨底座(1-1)通过调节螺栓(1-2)固定,地轨底座(1-1)的端部设置限位挡块(1-3),所述的拖链线槽(1-4)、地轨防护罩(1-5)、直线导轨(1-6)、齿条(1-7)和风琴护罩(1-8)设置地轨底座(1-1)内,地轨溜板(1-9)设置在地轨底座(1-1)顶部,驱动防护罩(1-10)、伺服电机(1-11)、减速机(1-12)、齿轮(1-13)和手动润滑组件(1-14)设置在地轨溜板(1-9)上,主动轮移动地轨(1)通过直线导轨(1-6)和齿轮(1-13)用伺服电机(1-11)驱动。
3.根据权利要求1所述的一种自适应高精度五轴伺服滚轮架,其特征在于:所述的伺服对中滑架(3)包括滑架加高座(3-1)、滑架底座(3-2)、中防护罩(3-3)、溜板(3-4)、定位销(3-5)、风琴护罩Ⅱ(3-6)、气动碳刷组件(3-7)、左旋丝杠(3-8)、螺母座(3-9)、左旋螺母(3-10)、联轴器(3-11)、右旋丝杠(3-12)、右旋螺母(3-13)、减速机Ⅱ(3-14)、伺服电机Ⅱ(3-15)、圆柱滚子轴承(3-16)、轴承座(3-17)和驱动防护罩Ⅱ(3-18),滑架加高座(3-1)安装在滑架底座(3-2)用于与主动轮移动地轨(1)的地轨溜板(1-9)固定,滑架底座(3-2)上安装中防护罩(3-3)、溜板(3-4)、定位销(3-5)、风琴护罩Ⅱ(3-6)和气动碳刷组件(3-7),滑架底座(3-2)内固定左旋丝杠(3-8)、螺母座(3-9)、左旋螺母(3-10)、联轴器(3-11)、右旋丝杠(3-12)和右旋螺母(3-13),减速机Ⅱ(3-14)和伺服电机Ⅱ(3-15)设置在滑架底座(3-2)的一侧,伺服电机Ⅱ(3-15)驱动减速机Ⅱ(3-14)带动左旋丝杠(3-8)、联轴器(3-11)和右旋丝杠(3-12)控制溜板(3-4),溜板(3-4)上固定双驱主动轮组件(4),伺服电机Ⅱ(3-15)驱动双驱主动轮组件(4)移动到焊接筒体(6)的对应位置。
4.根据权利要求1所述的一种自适应高精度五轴伺服滚轮架,其特征在于:所述的双驱主动轮组件(4)包括滚轮座(4-1)、滚轮轴(4-2)、轴承Ⅰ(4-3)、端盖(4-4)、主动轮(4-5)、减速机座(4-6)、减速机Ⅲ(4-7)、伺服电机Ⅲ(4-8)和驱动防护罩Ⅲ(4-9),滚轮座(4-1)固定在伺服对中滑架(3)的溜板(3-4)上,滚轮座(4-1)上固定轴承Ⅰ(4-3)和减速机座(4-6),滚轮轴(4-2)安装在轴承(4-3)上,轴承Ⅰ(4-3)的端部设有端盖(4-4),滚轮轴(4-2)连接主动轮(4-5),减速机座(4-6)上安装减速机Ⅲ(4-7)、伺服电机Ⅲ(4-8)和驱动防护罩Ⅲ(4-9),减速机Ⅲ(4-7)带动主动轮(4-5)旋转后焊接筒体(6)相应旋转变位。
5.根据权利要求1所述的一种自适应高精度五轴伺服滚轮架,其特征在于:所述的从动轮组件(5)包括从动加高座(5-1)、气动电刷组件(5-2)、从动轮座(5-3)、从动轮轴(5-4)、从动轮(5-5)和轴承Ⅱ(5-6),从动加高座(5-1)固定在从动轮移动地轨(2)的地轨溜板上,气动电刷组件(5-2)和从动轮座(5-3)固定在从动加高座(5-1)上,从动轮轴(5-4)、从动轮(5-5)和轴承Ⅱ(5-6)固定在从动轮座(5-3)上。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010708094.3A CN111716073A (zh) | 2020-07-22 | 2020-07-22 | 一种自适应高精度五轴伺服滚轮架 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010708094.3A CN111716073A (zh) | 2020-07-22 | 2020-07-22 | 一种自适应高精度五轴伺服滚轮架 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN111716073A true CN111716073A (zh) | 2020-09-29 |
Family
ID=72573105
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202010708094.3A Pending CN111716073A (zh) | 2020-07-22 | 2020-07-22 | 一种自适应高精度五轴伺服滚轮架 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN111716073A (zh) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113579592A (zh) * | 2021-09-27 | 2021-11-02 | 徐州华恒机器人系统有限公司 | 一种消除罐体与环状筋板焊缝间隙的装置 |
| CN115870672A (zh) * | 2022-12-16 | 2023-03-31 | 奥特(南京)科技有限公司 | 一种汽车吊伸缩臂臂尾与筒体组对装置及方法 |
| CN119188049A (zh) * | 2024-10-25 | 2024-12-27 | 大连船舶重工集团舾装有限公司 | 一种激光扫描直管法兰内外角焊缝同步四点焊接装置 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN201376245Y (zh) * | 2009-04-30 | 2010-01-06 | 上海莱克气割机有限公司 | 一种可调整中心距的滚轮架装置 |
| CN207289119U (zh) * | 2017-10-11 | 2018-05-01 | 浙江宁远塔桅制造有限公司 | 一种圆管焊接机 |
| CN108170170A (zh) * | 2018-01-15 | 2018-06-15 | 中国工程物理研究院机械制造工艺研究所 | 一种移动式壳体位姿调整及驱动装置 |
| CN110142540A (zh) * | 2019-05-17 | 2019-08-20 | 郎溪东奥输送装备科技有限公司 | 胶带输送机滚筒内壁机器人数控智能焊接系统 |
| CN110977319A (zh) * | 2019-12-30 | 2020-04-10 | 南京英尼格玛工业自动化技术有限公司 | 一种歧管焊接系统的支撑定位装置 |
| WO2020143270A1 (zh) * | 2019-01-09 | 2020-07-16 | 南京英尼格玛工业自动化技术有限公司 | 一种水冷管旋转堆焊设备 |
| CN212683010U (zh) * | 2020-07-22 | 2021-03-12 | 徐州华恒机器人系统有限公司 | 一种自适应高精度五轴伺服滚轮架 |
-
2020
- 2020-07-22 CN CN202010708094.3A patent/CN111716073A/zh active Pending
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN201376245Y (zh) * | 2009-04-30 | 2010-01-06 | 上海莱克气割机有限公司 | 一种可调整中心距的滚轮架装置 |
| CN207289119U (zh) * | 2017-10-11 | 2018-05-01 | 浙江宁远塔桅制造有限公司 | 一种圆管焊接机 |
| CN108170170A (zh) * | 2018-01-15 | 2018-06-15 | 中国工程物理研究院机械制造工艺研究所 | 一种移动式壳体位姿调整及驱动装置 |
| WO2020143270A1 (zh) * | 2019-01-09 | 2020-07-16 | 南京英尼格玛工业自动化技术有限公司 | 一种水冷管旋转堆焊设备 |
| CN110142540A (zh) * | 2019-05-17 | 2019-08-20 | 郎溪东奥输送装备科技有限公司 | 胶带输送机滚筒内壁机器人数控智能焊接系统 |
| CN110977319A (zh) * | 2019-12-30 | 2020-04-10 | 南京英尼格玛工业自动化技术有限公司 | 一种歧管焊接系统的支撑定位装置 |
| CN212683010U (zh) * | 2020-07-22 | 2021-03-12 | 徐州华恒机器人系统有限公司 | 一种自适应高精度五轴伺服滚轮架 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113579592A (zh) * | 2021-09-27 | 2021-11-02 | 徐州华恒机器人系统有限公司 | 一种消除罐体与环状筋板焊缝间隙的装置 |
| CN113579592B (zh) * | 2021-09-27 | 2021-12-28 | 徐州华恒机器人系统有限公司 | 一种消除罐体与环状筋板焊缝间隙的装置 |
| CN115870672A (zh) * | 2022-12-16 | 2023-03-31 | 奥特(南京)科技有限公司 | 一种汽车吊伸缩臂臂尾与筒体组对装置及方法 |
| CN115870672B (zh) * | 2022-12-16 | 2023-10-20 | 奥特(南京)科技有限公司 | 一种汽车吊伸缩臂臂尾与筒体组对装置及方法 |
| CN119188049A (zh) * | 2024-10-25 | 2024-12-27 | 大连船舶重工集团舾装有限公司 | 一种激光扫描直管法兰内外角焊缝同步四点焊接装置 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN108213923B (zh) | 汽车后桥壳法兰盘压装焊接装置 | |
| CN111791077B (zh) | 工程机械动臂斗杆类加工工装 | |
| CN112605480B (zh) | 一种多根管接头螺纹加工装置及加工方法 | |
| CN212683010U (zh) | 一种自适应高精度五轴伺服滚轮架 | |
| CN110722371B (zh) | 一种船用螺旋桨数控加工定位安装夹具 | |
| CN202741932U (zh) | 四轴数控汽车油箱仿型缝焊机 | |
| CN101406975B (zh) | 数控弧齿锥齿轮研齿机 | |
| CN209035975U (zh) | 一种高精度的双轴卧式镗磨机床 | |
| CN216912900U (zh) | 一种海洋油气大型管线焊接坡口切割装置 | |
| CN214291903U (zh) | 双头电推数控式焊接与车削复合摩擦焊机 | |
| CN111266977A (zh) | 数控高速双砂轮架桥壳磨床 | |
| CN113510258A (zh) | 一种用于内壁径向孔的连续定位钻孔方法 | |
| CN119747992A (zh) | 一种深水导管架加强环的智能焊接机器人系统 | |
| CN107350370B (zh) | 改进的无靠模缩口系统及其在工件缩口加工中的应用 | |
| CN202356741U (zh) | 一种主轴箱方孔装配刮研装置 | |
| CN102825312B (zh) | 管子环缝清根铣边机 | |
| CN111168121A (zh) | 一种汽车驱动桥减壳粗镗差速器轴承孔刀杆工装及其加工方法 | |
| CN213530827U (zh) | 一种龙门式多轴数控钻孔机 | |
| CN211841431U (zh) | 数控高速双砂轮架桥壳磨床 | |
| CN2601776Y (zh) | 数控法兰组立机床 | |
| CN114425578A (zh) | 一种旋压机的旋轮结构 | |
| CN201291333Y (zh) | 一种弧齿锥齿轮数控研齿机 | |
| CN219853452U (zh) | 一种钢管件加工模具 | |
| CN220372604U (zh) | 一种用于电磁阀的连续式伺服压装装置 | |
| CN223251177U (zh) | 一种机器人上下料专用夹具 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| RJ01 | Rejection of invention patent application after publication | ||
| RJ01 | Rejection of invention patent application after publication |
Application publication date: 20200929 |