CN111207923A - 交叉双旋翼无人直升机传动装置试验台 - Google Patents
交叉双旋翼无人直升机传动装置试验台 Download PDFInfo
- Publication number
- CN111207923A CN111207923A CN202010321911.XA CN202010321911A CN111207923A CN 111207923 A CN111207923 A CN 111207923A CN 202010321911 A CN202010321911 A CN 202010321911A CN 111207923 A CN111207923 A CN 111207923A
- Authority
- CN
- China
- Prior art keywords
- transmission
- rotor
- transmission device
- support
- unmanned helicopter
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- 230000005540 biological transmission Effects 0.000 title claims abstract description 153
- 238000012360 testing method Methods 0.000 title claims abstract description 55
- 230000003014 reinforcing effect Effects 0.000 claims description 16
- 238000013016 damping Methods 0.000 claims description 9
- 230000008878 coupling Effects 0.000 claims description 5
- 238000010168 coupling process Methods 0.000 claims description 5
- 238000005859 coupling reaction Methods 0.000 claims description 5
- 238000012423 maintenance Methods 0.000 abstract description 11
- 238000009434 installation Methods 0.000 abstract description 8
- 238000004088 simulation Methods 0.000 abstract description 7
- 238000002955 isolation Methods 0.000 description 8
- 230000033001 locomotion Effects 0.000 description 8
- 238000013461 design Methods 0.000 description 5
- 238000010586 diagram Methods 0.000 description 3
- 238000000034 method Methods 0.000 description 3
- 238000003466 welding Methods 0.000 description 3
- 230000001133 acceleration Effects 0.000 description 2
- 239000003638 chemical reducing agent Substances 0.000 description 2
- 230000007547 defect Effects 0.000 description 2
- 230000000694 effects Effects 0.000 description 2
- 238000005259 measurement Methods 0.000 description 2
- 230000008569 process Effects 0.000 description 2
- 238000005728 strengthening Methods 0.000 description 2
- 230000001360 synchronised effect Effects 0.000 description 2
- 229910000838 Al alloy Inorganic materials 0.000 description 1
- 238000001514 detection method Methods 0.000 description 1
- 230000002349 favourable effect Effects 0.000 description 1
- 230000006872 improvement Effects 0.000 description 1
- 238000007689 inspection Methods 0.000 description 1
- 230000010354 integration Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000007246 mechanism Effects 0.000 description 1
- 238000012986 modification Methods 0.000 description 1
- 230000004048 modification Effects 0.000 description 1
- 238000011056 performance test Methods 0.000 description 1
- 238000012545 processing Methods 0.000 description 1
- 230000000750 progressive effect Effects 0.000 description 1
- 230000002035 prolonged effect Effects 0.000 description 1
- 230000009467 reduction Effects 0.000 description 1
- 238000012827 research and development Methods 0.000 description 1
Images


Classifications
-
- G—PHYSICS
- G01—MEASURING; TESTING
- G01M—TESTING STATIC OR DYNAMIC BALANCE OF MACHINES OR STRUCTURES; TESTING OF STRUCTURES OR APPARATUS, NOT OTHERWISE PROVIDED FOR
- G01M13/00—Testing of machine parts
- G01M13/02—Gearings; Transmission mechanisms
- G01M13/022—Power-transmitting couplings or clutches
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B64—AIRCRAFT; AVIATION; COSMONAUTICS
- B64F—GROUND OR AIRCRAFT-CARRIER-DECK INSTALLATIONS SPECIALLY ADAPTED FOR USE IN CONNECTION WITH AIRCRAFT; DESIGNING, MANUFACTURING, ASSEMBLING, CLEANING, MAINTAINING OR REPAIRING AIRCRAFT, NOT OTHERWISE PROVIDED FOR; HANDLING, TRANSPORTING, TESTING OR INSPECTING AIRCRAFT COMPONENTS, NOT OTHERWISE PROVIDED FOR
- B64F5/00—Designing, manufacturing, assembling, cleaning, maintaining or repairing aircraft, not otherwise provided for; Handling, transporting, testing or inspecting aircraft components, not otherwise provided for
- B64F5/60—Testing or inspecting aircraft components or systems
Landscapes
- Engineering & Computer Science (AREA)
- Manufacturing & Machinery (AREA)
- Transportation (AREA)
- Aviation & Aerospace Engineering (AREA)
- Physics & Mathematics (AREA)
- General Physics & Mathematics (AREA)
- Testing Of Devices, Machine Parts, Or Other Structures Thereof (AREA)
Abstract
本发明公开了一种交叉双旋翼无人直升机传动装置试验台,包括传动装置、旋翼轴及支撑组件,其中待检测的传动装置用于与动力源连接;旋翼轴用于带动旋翼旋转,旋翼轴端部与传动装置的输出端固定连接,旋翼轴为两个,两个旋翼轴与传动装置的两个输出端一一对应;支撑组件用于支撑传动装置和旋翼轴。通过支撑组件支撑传动装置和旋翼轴,且实现两个旋翼轴的安装,当需要进行试验测试时,直接连接动力源即可实现传动装置的运转,有效模拟不同转速下传动装置运转的状态,从而进行传动装置模拟性能测试,简单方便,能够在无人直升机进行总装前或维修后有效检验传动装置的性能和维修结果,避免因传动装置故障酿成无法挽回的局面。
Description
技术领域
本发明涉及试验测试机构技术领域,特别涉及一种交叉双旋翼无人直升机传动装置试验台。
背景技术
传动装置是直升机的核心与关键部件,一旦传动装置出现故障,直接对无人直升机带来严重影响,并且后期维修工程量大、维修成本高,因此不管对于无人直升机初次装机还是维修后装机检测要求均较高。传动装置试验台对传动装置的性能测试有着至关重要的作用,通过该试验台可以测试出传动装置设计性能指标、零部件的设计缺陷及传动装置工作时的工作状态,设计人员可以根据测试结果对传动装置进一步优化改进,进一步提高直升机性能。然而,现有技术中的传动装置试验台结构通常较为复杂,集成度不高,不便于进行试验。
因此,如何便于对交叉双旋翼无人直升机传动装置进行试验,是本领域技术人员亟待解决的技术问题。
发明内容
本发明的目的是提供一种交叉双旋翼无人直升机传动装置试验台,以便于对交叉双旋翼无人直升机传动装置进行试验。
为实现上述目的,本发明提供一种交叉双旋翼无人直升机传动装置试验台,包括:用于与动力源连接的待检测的传动装置;
用于带动旋翼旋转的旋翼轴,所述旋翼轴端部与所述传动装置的输出端固定连接,所述旋翼轴为两个,两个所述旋翼轴与所述传动装置的两个输出端一一对应;
用于支撑所述传动装置和所述旋翼轴的支撑组件。
优选地,所述支撑组件包括传动装置支撑架、旋翼支撑架及安装板,所述传动装置支撑架用于支撑所述传动装置,所述旋翼支撑架用于支撑所述旋翼轴,所述旋翼支撑架安装在所述传动装置支撑架上,所述安装板安装在所述传动装置支撑架上,所述传动装置安装在所述安装板上。
优选地,所述安装板为两个,两个所述安装板与所述传动装置一一对应,所述传动装置和所述安装板之间连接有减振装置。
优选地,两个所述安装板的安装面相对于水平面倾斜设置,且两个所述安装面背向设置,所述安装面与所述旋翼轴的轴线垂直。
优选地,所述传动装置的输入轴与动力源之间通过联轴器连接,所述联轴器为膜片联轴器。
优选地,所述旋翼支撑架包括旋翼支撑主体及两个旋翼支撑杆组,所述旋翼支撑杆组包括用于安装所述旋翼轴的接头及顶端与所述接头连接,底端与所述旋翼支撑主体连接的支撑杆,所述支撑杆为两个,两个所述支撑杆呈八字形设置,且顶端相互靠近,其延长线交于旋翼轴轴线上。
优选地,所述旋翼支撑架还包括两端分别与两个所述接头固定连接的中间连接杆及安装在所述旋翼支撑主体上的旋翼支撑横杆,所述中间连接杆上开设有减重孔,所述旋翼支撑主体为杆件固定连接的镂空结构,所述传动装置安装在所述镂空结构内部。
优选地,所述传动装置支撑架底端设有行走轮。
优选地,所述行走轮设有锁紧装置。
优选地,所述传动装置支撑架包括:
用于固定连接所述行走轮的两个横向布置的下框横杆;
设于所述下框横杆上的两个纵向布置的下框纵杆;
用于固定连接所述两个所述安装板的上框架;
设于所述下框纵杆与所述上框架之间且分别固定于所述上框架的四个角下方的四个竖杆;
及一端与所述竖杆连接,另一端与所述下框纵杆连接的加强筋板,所述加强筋板至少为两个,所述加强筋板与所述下框纵杆构成三角形支撑结构。
在上述技术方案中,本发明提供的交叉双旋翼无人直升机传动装置试验台包括传动装置、旋翼轴及支撑组件,其中待检测的传动装置用于与动力源连接;旋翼轴用于带动旋翼旋转,旋翼轴端部与传动装置的输出端固定连接,旋翼轴为两个,两个旋翼轴与传动装置的两个输出端一一对应;支撑组件用于支撑传动装置和旋翼轴。当需要对交叉双旋翼无人直升机传动装置进行测试时,将旋翼安装在旋翼轴上,传动装置与动力源连接,动力源带动两个传动装置运动,传动装置带动旋翼轴转动,旋翼轴带动旋翼旋转。
通过上述描述可知,在本申请提供的交叉双旋翼无人直升机传动装置试验台中,通过设置支撑组件支撑传动装置和旋翼轴,且实现两个旋翼轴的安装,当需要进行试验测试时,直接连接动力源即可实现两个传动装置运动,有效模拟不同转速下传动装置运转的状态,从而进行传动装置模拟性能测试,简单,方便,能够在无人直升机进行总装前或维修后有效检验传动装置的性能和维修结果,避免因传动装置故障酿成无法挽回的局面。
附图说明
为了更清楚地说明本发明实施例或现有技术中的技术方案,下面将对实施例或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图仅仅是本发明的实施例,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据提供的附图获得其他的附图。
图1为本发明实施例所提供的交叉双旋翼无人直升机传动装置试验台的结构示意图;
图2为本发明实施例所提供的传动装置支撑架的结构示意图;
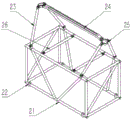
图3为本发明实施例所提供的旋翼支撑架的结构示意图。
其中图1-3中:
1-传动装置支撑架、11-下框横杆、12-下框纵杆、13-竖杆、14-横向支撑杆、15-上框架、16-第一斜杆、17-第二斜杆、18-行走轮;
2-旋翼支撑架、21-旋翼支撑主体、22-环形圆柱体、23-支撑杆、24-中间连接杆、25-接头、26-旋翼支撑横杆;
3-传动装置、4-旋翼轴、5-安装板。
具体实施方式
本发明的核心是提供一种交叉双旋翼无人直升机传动装置试验台,以便于对交叉双旋翼无人直升机传动装置进行试验。
为了使本领域的技术人员更好地理解本发明的技术方案,下面结合附图和实施方式对本发明作进一步的详细说明。
请参考图1至图3。
在一种具体实施方式中,本发明具体实施例提供的交叉双旋翼无人直升机传动装置试验台包括传动装置3、旋翼轴4及支撑组件。
其中待检测的传动装置3用于与动力源连接;具体的,动力源可以通过联轴器与传动装置3的输入端连接,动力源可以为电机。具体的,联轴器为膜片联轴器,用以补偿动力源振动导致的径向、角向和轴向的偏差且还能起到一定的隔振效果。
需要说明的是,动力源可以为交叉双旋翼无人直升机的发动机,但也不排除其他能够向传动装置3提供动能的装置。当传动装置3为待测交叉双旋翼无人直升机的主减速器时,其将动力源的旋转运动经过减速后分解为两个相同转速且同步转动的旋转运动,从而实现两个旋翼的同步转动。
旋翼轴4用于带动旋翼旋转,旋翼轴4端部与传动装置3的输出端固定连接,旋翼轴4为两个,两个旋翼轴4与传动装置3的两个输出端一一对应,具体的,传动装置3可以为齿轮传动装置,可以由一个主动齿轮带动两个从动齿轮转动,从动齿轮的转轴作为输出端。支撑组件用于支撑传动装置3和旋翼轴4。
当需要对交叉双旋翼无人直升机传动装置进行测试时,将旋翼安装在旋翼轴4上,传动装置3与动力源连接,动力源带动两个传动装置3运动,传动装置3带动旋翼轴4转动,旋翼轴4带动旋翼旋转。
通过上述描述可知,在本申请具体实施例所提供的交叉双旋翼无人直升机传动装置试验台中,通过设置支撑组件支撑传动装置3和旋翼轴4,且实现两个旋翼轴4的安装,当需要进行试验测试时,直接连接动力源即可实现两个传动运动,有效模拟不同转速下传动装置3运转的状态,从而进行传动装置3模拟性能测试,能够在无人直升机进行总装前或维修后有效检验传动装置3的性能和维修结果,避免因传动装置3故障酿成无法挽回的局面。
具体的,支撑组件包括传动装置支撑架1、旋翼支撑架2及安装板5,传动装置支撑架1用于支撑传动装置3,旋翼支撑架2用于支撑旋翼轴4,旋翼支撑架2安装在传动装置支撑架1上,安装板5安装在传动装置支撑架1上,传动装置3安装在安装板5上。
在一种具体实施方式中,安装板5为两个,两个安装板5与传动装置3一一对应,传动装置3和安装板5之间连接有减振装置,具体的减振装置可以为橡胶减振垫。传动装置3的左右两侧各有四个固定孔,任意一侧的安装孔均其通过橡胶减振垫和螺栓与同侧的安装板5固定连接。
具体可以用于交叉双旋翼无人直升机主减速器性能参数的测量及其隔振系统减振性能测试。在进行测量时,待测的传动装置3通过减振装置连接于安装板5上,旋翼系统安装于两个旋翼轴4上,在试验台上布置加速度传感器,之后将交叉双旋翼无人直升机传动装置试验台通过联轴器与发动机试车台上的发动机连接。启动发动机,联轴器能够将发动机的旋转运动传递至传动装置3的输入轴,经由传动装置3减速后传递至旋翼,通过动力源配合,模拟不同转速下运转状态,从而测量传动装置3的性能,并且通过加速度传感器测量其减振效果。通过对传动装置3的隔振系统进行测试,根据测试结果对隔振系统进行优化和改进。
交叉双旋翼无人直升机传动装置试验台具体可以根据调节动力源进行高速、低速等运转过程中传动装置3设计性能指标、零部件的设计缺陷及传动装置3工作状态等的测量试验,从而对直升机零部件选取、结构系统设计及改进起到至关重要的作用,能够在无人直升机进行总装前或维修后有效检验传动装置3的性能和维修结果,同时,还能对传动装置3的隔振系统进行测试,根据测试结果对隔振系统进行优化和改进,并且其结构简单,便于加工,安装方便,操作简单,能够降低研发成本,且安全性较高。
具体的,两个安装板5的安装面相对于水平面倾斜设置,且两个安装面背向设置。安装板5的安装面与旋翼轴4轴线垂直,中间设有一圆形通孔用于减轻重量且避开传动装置3底部凸起部分,安装面的四个角上设置有4个螺纹孔,用于与传动装置3底部安装孔连接,其侧面设有用于加强结构强度和刚度的两个加强筋。
进一步地,如图2所示,两个安装板5具体为完全相同的零件且布局对称,这里说的完全相同,是指两个零件的结构尺寸完全相同,不拘泥于因为制造而存在几何上细微的差距。
在一种具体实施方式中,旋翼支撑架2包括旋翼支撑主体21及两个旋翼支撑杆组,旋翼支撑杆组包括用于安装旋翼轴4的接头25及顶端与接头25连接,底端与旋翼支撑主体21连接的支撑杆23,支撑杆23为两个,两个支撑杆23呈八字形设置,且顶端相互靠近,其延长线交于旋翼轴轴线上,用以增强旋翼轴4的纵向强度和刚度。同时,具体的,支撑杆23可以为伸缩杆,可以通过调整撑杆长度和橡胶减振垫刚度,对传动装置3的隔振系统的减振性能进行测试,根据测试结果对隔振系统进行优化和改进。
具体的,旋翼支撑架2还包括两端分别与两个接头25固定连接的中间连接杆24及安装在旋翼支撑主体21上的旋翼支撑横杆26。为了减轻结构重量而不影响其强度和刚度,中间连接杆24上开设有减重孔,具体的,减重孔为开设在中间连接杆24上下表面均开直槽孔,旋翼支撑主体21为杆件固定连接的镂空结构。旋翼支撑主体21是由多根不同的圆管通过焊接搭建的镂空状支架,其内部用于放置传动装置3,其结构简单,加工成本低。
旋翼支撑主体21可以由圆管焊接而成的长方体框架,长方体的4个侧面分别焊接有用于增强结构强度和刚度的斜撑,长方体的上方采用螺栓连接有2个旋翼支撑横杆26,优选,旋翼支撑横杆26与旋翼支撑主体21的上表面平行设置,通过设置支撑杆23和旋翼支撑横杆26加强上方长方形的稳定性。
旋翼支撑主体21底部设有4个环形圆柱体22,具体的,四个环形圆柱体22焊接在旋翼支撑主体21四个折角处,用于将旋翼支撑架2固定在传动装置支撑架1上。
中间连接杆24用于增强旋翼轴4横向强度和刚度。旋翼支撑主体21底是由多根不同的圆管通过焊接搭建的镂空状支架,其内部用于放置传动装置3。
在一种具体实施方式中,传动装置支撑架1底端设有行走轮18。具体的行走轮18可以为一个或者至少两个,如图1和图2所示,行走轮18为四个,行走轮18设置与传动装置支撑架1底端的折角处。为了便于进行试验,优选,行走轮18设有锁紧装置。通过设置锁紧装置用于限制交叉双旋翼无人直升机传动装置试验台移动。传动装置支撑架1底部安装有行走轮18以便于交叉双旋翼无人直升机传动装置试验台的位置根据需要进行移动调整,进而使该传动装置试验台运输方便且使用更为灵活。
需要说明的是,行走轮18可沿各个方向进行运动,并且行走轮18设有限制其移动的锁紧装置。在实施例中,当行走轮18停止运动后,通过锁紧装置锁紧行走轮18,可以保证交叉双旋翼无人直升机传动装置试验台稳定停车,不再发生移动。可选的,锁紧装置可以为链式锁、插销、卡扣或者其他能够对行走轮18进行锁紧的锁紧结构。
传动装置支撑架1包括用于固定连接行走轮18的两个横向布置的下框横杆11;设于下框横杆11上的两个纵向布置的下框纵杆12;用于固定连接两个安装板5的上框架15;设于下框纵杆12与上框架15之间且分别固定于上框架15的四个角下方的四个竖杆13及一端与竖杆13连接,另一端与下框纵杆12连接的加强筋板,加强筋板至少为两个,加强筋板与下框纵杆12构成三角形支撑结构。
具体的,加强筋板包括固定于任一纵杆13与同侧下框纵杆12之间的第一斜杆16;一端固定于竖杆13上且另一端固定于下框纵杆12上的第二斜杆17,构成三角形支撑结构,加强结构刚度和稳定性。通过设置第一斜杆16和第二斜杆17加强结构的强度、刚度及稳定性以利于延长传动装置支撑架1的安全性及使用寿命,第一斜杆16和第二斜杆17分别固定在纵向支撑杆13两侧。
为了提高连接稳定性,优选,如图3所示,固定于四个竖杆13上沿横向布置且其连接点位于竖杆13距离顶端的1/3处的4个横向支撑杆14和2个纵向支撑杆。
具体的,2个安装板5安装于传动装置支撑架1上方的上框架15,上框架15由4根纵向短杆与2根横向长杆构成,4根纵向短杆上设有安装通孔,可以通过螺栓连接上框架15,紧固点位置可以根据实际需要布置。
具体的,传动装置支撑架1可以管材可拆卸连接形成,具体可以由多根铝型材方管通过角件连接搭建的镂空状支架,有利于减轻传动装置试验台整体结构质量以及节约成本。
需要说明的是,在申请中,诸如第一和第二之类的关系术语仅仅用来将一个实体与另外几个实体区分开来,而不一定要求或者暗示这些实体之间存在任何这种实际的关系或者顺序。
结构简单、合理、可靠,操作维修方便,适用性强,能够有效的模拟在不同工况下传动装置3的运转状态,并对传动装置3进行多种参数的测量,为研制新型无人直升机和改进现有型号有着至关重要的作用。
本说明书中各个实施例采用递进的方式描述,每个实施例重点说明的都是与其他实施例的不同之处,各个实施例之间相同相似部分互相参见即可。
对所公开的实施例的上述说明,使本领域专业技术人员能够实现或使用本发明。对这些实施例的多种修改对本领域的专业技术人员来说将是显而易见的,本文中所定义的一般原理可以在不脱离本发明的精神或范围的情况下,在其它实施例中实现。因此,本发明将不会被限制于本文所示的这些实施例,而是要符合与本文所公开的原理和新颖特点相一致的最宽的范围。
Claims (10)
1.一种交叉双旋翼无人直升机传动装置试验台,其特征在于,包括:用于与动力源连接的待检测的传动装置(3);
用于带动旋翼旋转的旋翼轴(4),所述旋翼轴(4)端部与所述传动装置(3)的输出端固定连接,所述旋翼轴(4)为两个,两个所述旋翼轴(4)与所述传动装置(3)的两个输出端一一对应;
用于支撑所述传动装置(3)和所述旋翼轴(4)的支撑组件。
2.根据权利要求1所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述支撑组件包括传动装置支撑架(1)、旋翼支撑架(2)及安装板(5),所述传动装置支撑架(1)用于支撑所述传动装置(3),所述旋翼支撑架(2)用于支撑所述旋翼轴(4),所述旋翼支撑架(2)安装在所述传动装置支撑架(1)上,所述安装板(5)安装在所述传动装置支撑架(1)上,所述传动装置(3)安装在所述安装板(5)上。
3.根据权利要求2所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述安装板(5)为两个,两个所述安装板(5)与所述传动装置(3)一一对应,所述传动装置(3)和所述安装板(5)之间连接有减振装置。
4.根据权利要求3所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,两个所述安装板(5)的安装面相对于水平面倾斜设置,且两个所述安装面背向设置,所述安装面与所述旋翼轴(4)的轴线垂直。
5.根据权利要求1所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述传动装置(3)的输入轴与动力源之间通过联轴器连接,所述联轴器为膜片联轴器。
6.根据权利要求2所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述旋翼支撑架(2)包括旋翼支撑主体(21)及两个旋翼支撑杆组,所述旋翼支撑杆组包括用于安装所述旋翼轴(4)的接头(25)及顶端与所述接头(25)连接,底端与所述旋翼支撑主体(21)连接的支撑杆(23),所述支撑杆(23)为两个,两个所述支撑杆(23)呈八字形设置,且顶端相互靠近,其延长线交于旋翼轴轴线上。
7.根据权利要求6所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述旋翼支撑架(2)还包括两端分别与两个所述接头(25)固定连接的中间连接杆(24)及安装在所述旋翼支撑主体(21)上的旋翼支撑横杆(26),所述中间连接杆(24)上开设有减重孔,所述旋翼支撑主体(21)为杆件固定连接的镂空结构,所述传动装置(3)安装在所述镂空结构内部。
8.根据权利要求2所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述传动装置支撑架(1)底端设有行走轮(18)。
9.根据权利要求8所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述行走轮(18)设有锁紧装置。
10.根据权利要求8所述的交叉双旋翼无人直升机传动装置试验台,其特征在于,所述传动装置支撑架(1)包括:
用于固定连接所述行走轮(18)的两个横向布置的下框横杆(11);
设于所述下框横杆(11)上的两个纵向布置的下框纵杆(12);
用于固定连接所述两个所述安装板(5)的上框架(15);
设于所述下框纵杆(12)与所述上框架(15)之间且分别固定于所述上框架(15)的四个角下方的四个竖杆(13);
及一端与所述竖杆(13)连接,另一端与所述下框纵杆(12)连接的加强筋板,所述加强筋板至少为两个,所述加强筋板与所述下框纵杆(12)构成三角形支撑结构。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010321911.XA CN111207923B (zh) | 2020-04-22 | 2020-04-22 | 交叉双旋翼无人直升机传动装置试验台 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN202010321911.XA CN111207923B (zh) | 2020-04-22 | 2020-04-22 | 交叉双旋翼无人直升机传动装置试验台 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN111207923A true CN111207923A (zh) | 2020-05-29 |
| CN111207923B CN111207923B (zh) | 2020-08-21 |
Family
ID=70783645
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN202010321911.XA Active CN111207923B (zh) | 2020-04-22 | 2020-04-22 | 交叉双旋翼无人直升机传动装置试验台 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN111207923B (zh) |
Cited By (3)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111855201A (zh) * | 2020-09-01 | 2020-10-30 | 常州华创航空科技有限公司 | 一种直升机主减速器试验台 |
| CN112591114A (zh) * | 2021-03-03 | 2021-04-02 | 北京清航紫荆装备科技有限公司 | 交叉双旋翼无人直升机及其动力系统 |
| CN112660413A (zh) * | 2021-03-02 | 2021-04-16 | 北京清航紫荆装备科技有限公司 | 一种交叉双旋翼无人直升机可移动式u型开口工装台 |
Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103308272A (zh) * | 2013-05-30 | 2013-09-18 | 中国科学院长春光学精密机械与物理研究所 | 一种非平面式双旋翼气动性能动态测试装置 |
| CN203743750U (zh) * | 2014-03-21 | 2014-07-30 | 西门子(中国)有限公司 | 燃气轮机转子的支架 |
| DE102014002263A1 (de) * | 2014-02-20 | 2015-08-20 | Renk Test System Gmbh | Hubschraubergetriebeprüfstand |
| CN106927064A (zh) * | 2017-04-21 | 2017-07-07 | 北京建中数字科技有限公司 | 一种交叉双旋翼无人直升机地面测试平台 |
| CN108910085A (zh) * | 2018-09-17 | 2018-11-30 | 北京清航紫荆装备科技有限公司 | 旋翼试验台 |
| CN108974347A (zh) * | 2018-09-26 | 2018-12-11 | 北京清航紫荆装备科技有限公司 | 一种交叉双旋翼直升机及其机械传动系统 |
| CN109060356A (zh) * | 2018-09-12 | 2018-12-21 | 北京清航紫荆装备科技有限公司 | 发动机试车台 |
| CN110510148A (zh) * | 2019-08-29 | 2019-11-29 | 昆明理工大学 | 一种大载荷无人直升机旋翼试验台 |
-
2020
- 2020-04-22 CN CN202010321911.XA patent/CN111207923B/zh active Active
Patent Citations (8)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103308272A (zh) * | 2013-05-30 | 2013-09-18 | 中国科学院长春光学精密机械与物理研究所 | 一种非平面式双旋翼气动性能动态测试装置 |
| DE102014002263A1 (de) * | 2014-02-20 | 2015-08-20 | Renk Test System Gmbh | Hubschraubergetriebeprüfstand |
| CN203743750U (zh) * | 2014-03-21 | 2014-07-30 | 西门子(中国)有限公司 | 燃气轮机转子的支架 |
| CN106927064A (zh) * | 2017-04-21 | 2017-07-07 | 北京建中数字科技有限公司 | 一种交叉双旋翼无人直升机地面测试平台 |
| CN109060356A (zh) * | 2018-09-12 | 2018-12-21 | 北京清航紫荆装备科技有限公司 | 发动机试车台 |
| CN108910085A (zh) * | 2018-09-17 | 2018-11-30 | 北京清航紫荆装备科技有限公司 | 旋翼试验台 |
| CN108974347A (zh) * | 2018-09-26 | 2018-12-11 | 北京清航紫荆装备科技有限公司 | 一种交叉双旋翼直升机及其机械传动系统 |
| CN110510148A (zh) * | 2019-08-29 | 2019-11-29 | 昆明理工大学 | 一种大载荷无人直升机旋翼试验台 |
Cited By (5)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN111855201A (zh) * | 2020-09-01 | 2020-10-30 | 常州华创航空科技有限公司 | 一种直升机主减速器试验台 |
| CN111855201B (zh) * | 2020-09-01 | 2022-03-22 | 常州华创航空科技有限公司 | 一种直升机主减速器试验台 |
| CN112660413A (zh) * | 2021-03-02 | 2021-04-16 | 北京清航紫荆装备科技有限公司 | 一种交叉双旋翼无人直升机可移动式u型开口工装台 |
| CN112660413B (zh) * | 2021-03-02 | 2023-11-10 | 北京清航紫荆装备科技有限公司 | 一种交叉双旋翼无人直升机可移动式u型开口工装台 |
| CN112591114A (zh) * | 2021-03-03 | 2021-04-02 | 北京清航紫荆装备科技有限公司 | 交叉双旋翼无人直升机及其动力系统 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN111207923B (zh) | 2020-08-21 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN111207923B (zh) | 交叉双旋翼无人直升机传动装置试验台 | |
| CN202600113U (zh) | 一种风力发电机组型式试验的驱动装置 | |
| CN107860581B (zh) | 一种模块化发动机转子不平衡振动综合试验台 | |
| CN206038311U (zh) | 一种行星轮系的故障模拟试验装置 | |
| CN203230824U (zh) | 风电齿轮箱试验用低速联接装置 | |
| CN208537167U (zh) | 中桥及桥间差速试验台 | |
| CN102426087B (zh) | 振动压路机试验台 | |
| CN105547348A (zh) | 一种半实物仿真测试转台及其联轴结构 | |
| CN107036779B (zh) | 连续式高速风洞实验段快速换段装置 | |
| CN114919352A (zh) | 一种能与风电叶片曲面柔顺贴合的多自由度飞爬机器人 | |
| CN114955001B (zh) | 直升机尾传动系统模拟实验系统 | |
| CN201696509U (zh) | 组合式弹性联轴器 | |
| CN202599658U (zh) | 高速列车架悬式转向架牵引传动系统试验台动力传动装置 | |
| CN112729880A (zh) | 一种城轨车辆悬挂梁疲劳试验台 | |
| CN102539174A (zh) | 一种负载试验装置 | |
| CN215262433U (zh) | 动车组齿轮箱轴承游隙振动耐久试验台 | |
| CN205919956U (zh) | 动力机械闭环单齿轮箱侧倾式单吊挂液压激振试验台 | |
| CN205934831U (zh) | 高速除雪车双轴联动装置 | |
| CN215212616U (zh) | 一种新型水平回转台车横移传动装置 | |
| CN209384179U (zh) | 一种应用门式底盘的串联式混动多功能除雪车 | |
| CN114813113A (zh) | 一种轮边减速机的加载试验台 | |
| CN208588549U (zh) | 一种重型传动测试加载系统 | |
| CN208645240U (zh) | 发动机翻转架 | |
| CN220248271U (zh) | 拖动组件和风电机组加载试验台 | |
| CN218976491U (zh) | 设置有差速器的三相交流感应变频调速电机 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |