CN111015050B - 焊接夹具及焊接方法 - Google Patents
焊接夹具及焊接方法 Download PDFInfo
- Publication number
- CN111015050B CN111015050B CN201911255187.9A CN201911255187A CN111015050B CN 111015050 B CN111015050 B CN 111015050B CN 201911255187 A CN201911255187 A CN 201911255187A CN 111015050 B CN111015050 B CN 111015050B
- Authority
- CN
- China
- Prior art keywords
- welding
- bearing surface
- welded
- extrusion block
- flattening
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Active
Links
Images


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23K—SOLDERING OR UNSOLDERING; WELDING; CLADDING OR PLATING BY SOLDERING OR WELDING; CUTTING BY APPLYING HEAT LOCALLY, e.g. FLAME CUTTING; WORKING BY LASER BEAM
- B23K37/00—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass
- B23K37/04—Auxiliary devices or processes, not specially adapted for a procedure covered by only one of the other main groups of this subclass for holding or positioning work
- B23K37/0426—Fixtures for other work
- B23K37/0435—Clamps
- B23K37/0443—Jigs
Landscapes
- Physics & Mathematics (AREA)
- Optics & Photonics (AREA)
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- Butt Welding And Welding Of Specific Article (AREA)
Abstract
本发明提供了一种焊接夹具及焊接方法,涉及焊接设备技术领域,焊接夹具包括承载座,承载座的顶部具有承载面;承载面上设置有定位机构,定位机构相对于承载面可升降;定位机构的一侧侧壁在承载面上的投影具有多个离散且处于一条直线上的点或者具有至少一段连续的线段,多个离散的点或者连续的线段所在直线形成待焊接的焊接路径;焊接夹具还包括位于承载面上方的压平机构,且压平机构与承载面可在垂直于承载面的方向上相对靠近或远离。通过可升降的定位机构的侧壁实现对焊接板的第一端抵接定位,然后利用压平机构将第一端和第二端在垂直于承载面方向上压平对齐,可以快捷的完成第一端和第二端之间缝隙的定位。
Description
技术领域
本发明涉及焊接设备技术领域,尤其是涉及一种焊接夹具及焊接方法。
背景技术
轮辋是车辆承载的重要部件,轮辋可以通过焊接制备。具体的方法如下:先将焊接板弯曲呈圆环状,使焊接板的两端对齐,然后将对齐的两端焊接在一起,从而制备出环状结构。现有技术中的焊接设备包括焊接夹具和焊接机构,焊接夹具用于固定焊接板对齐的两端部,焊接机构位于焊接夹具的侧方,焊接机构的焊头顺着预设的路径进行运动,从而对已经对齐的焊接板两端的连接缝隙进行焊接。
在现有技术中,需要操作人员将焊接板的两端先粗略地固定在焊接夹具上,然后通过左右敲打焊接板的方式,调整焊接板两端形成的连接缝隙的位置,使连接缝隙与焊接结构上焊头的移动路径重合,然后再将焊接板完全固定在焊接夹具上。
现有人工定位操作比较繁琐,效率低。尤其是在调节连接缝隙的位置时,因为轮辋的体积和质量都比较大,操作人员反复搬运轮辋,并调节连接缝隙的位置与焊接结构上焊头的移动路径重合的过程比较困难,调整非常浪费时间。
发明内容
本发明的目的之一在于提供一种焊接夹具,以解决现有技术中,轮辋焊接时,轮辋焊缝处与焊头运行路径定位困难的技术问题。
在具体的实现方式中,本发明实施例提供的一种焊接夹具,焊接夹具包括承载座,承载座的顶部具有承载面;
承载面上设置有定位机构,定位机构相对于承载面可升降,且在升降范围的高点时定位机构的顶端高于承载面,在升降范围的低点时定位机构的顶端低于承载面或与承载面平齐;
定位机构的一侧侧壁在承载面上的投影具有多个离散且处于一条直线上的点或者具有至少一段连续的线段,多个离散的点或者连续的线段所在直线形成待焊接的焊接路径;
焊接夹具还包括位于承载面上方的压平机构,且压平机构与承载面可在垂直于承载面的方向上相对靠近或远离。
本发明通过定位机构实现对焊接板接触端部的定位作用,通过压平机构将所述位置固定,实现将带焊接端部定位在所述焊接路径上,从而实现对焊接步骤的定位的自动调整,简化了焊接的定位过程,提高了工作效率。
在一种可能的实现方式中,定位机构包括可升降单元;
可升降单元的数量为一个,当可升降单元上升至其顶端与承载面之间距离最远时,可升降单元的位于承载面以上的部分为板结构,板结构与承载面接触的至少一边位于待焊接的焊接路径上。
在另一种可能的实施方式中,可升降单元的数量为多个,且多个可升降单元间隔设置,当可升降单元上升至其顶端与承载面之间距离最远时,可升降单元的位于承载面以上的部分为柱结构和/或板结构,每个柱结构与承载面接触的至少一边或者至少一个顶点位于待焊接的焊接路径上,每个板结构与承载面接触的至少一边位于待焊接的焊接路径上。
优选地,可升降单元具有帽部和弹性支撑部,帽部盖在弹性支撑部上。
优选地,压平机构包括压平驱动机构和压块,压平驱动机构的活动端与压块连接,压平驱动机构的活动端用于带动压块朝向或者远离承载面运动。
优选地,焊接夹具包括压平脚踏控制机构,压平脚踏控制机构与压平驱动机构连接,压平脚踏控制机构用于改变压平驱动机构的工作状态。
优选地,承载面上还设置有第一挤压块和第二挤压块,第一挤压块和第二挤压块分别位于待焊接的焊接路径两端;第一挤压块和第二挤压块能够沿着待焊接的焊接路径相向或者相背运动。
在一种可能的焊接夹具的实现方式中,焊接夹具包括平移驱动机构;平移驱动机构与第二挤压块连接,平移驱动机构用于带动第二挤压块沿待焊接的焊接路径朝向或者远离第一挤压块运动,第一挤压块与承载面固定。
在又一种可能的焊接夹具的实现方式中,焊接夹具包括平移驱动机构;平移驱动机构分别与第一挤压块和第二挤压块连接,平移驱动机构用于带动第一挤压块和第二挤压块沿待焊接的焊接路径相向或者相背运动。
优选地,焊接夹具包括平移脚踏控制机构,平移脚踏控制机构与平移驱动机构连接,平移脚踏控制机构用于改变平移驱动机构的工作状态。
在一种优选的实现方式中,第一挤压块朝向第二挤压块的端面上设置有第一凹槽,第一凹槽的开口朝向第二挤压块,第一凹槽的长度方向垂直于承载面,且第一凹槽的两端延伸并连通第一挤压块的上、下表面;
第二挤压块朝向第一挤压块的端面上设置有第二凹槽,第二凹槽的开口朝向第一凹槽的开口,第二凹槽的长度方向垂直于承载面,且第二凹槽的两端延伸并连通第二挤压块的上下表面;
第一凹槽和第二凹槽均经过待焊接的焊接路径,第一凹槽和第二凹槽用于放置工艺块。
本发明的目的之二在于提供一种焊接方法,以解决现有技术中,轮辋焊接时,焊接板焊缝处与焊头运行路径定位困难的技术问题。
在具体的实现方式中,本发明实施例提供的一种焊接方法,焊接方法包括步骤:
将弯折后的焊接板的第一端搭接在承载面上,并使第一端的端面与承载面上凸出的定位机构的侧壁抵接定位,以使焊接板的第一端的端面被定位在待焊接的焊接路径上,其中,定位机构相对于承载面可升降;
将焊接板的第二端搭接在定位机构的顶面上,且焊接板的第一端的端面与焊接板的第二端的端面错位抵接;
沿垂直于承载面的方向,利用压平机构推动焊接板的第二端,以使第二端与第一端在垂直于承载面的方向上平齐;
沿待焊接的焊接路径将第一端和第二端焊接。
优选地,沿待焊接的焊接路径将第一端和第二端焊接之前,焊接方法还包括:
自第一端和第二端所形成的缝隙的两端侧,相对挤压第一端和第二端的两侧边,以使第一端的两侧边和第二端的两侧边对齐。
与现有技术相比,本发明具有如下有益效果:
(1)本发明实施例提供焊接夹具通过可升降的定位机构的侧壁实现对焊接板的端部抵接定位,然后利用压平机构将在垂直于承载面方向上压平对齐,可以快捷的完成端部缝隙的定位及对齐,使该缝隙与待焊接的焊接路径重合。利用上述装置只需移动一次焊接板的位置,就可以实现焊接板的第一端与定位机构侧壁的抵接定位,提高了工件定位的效率,避免了反调整焊缝的位置,缩短焊接的时间。
(2)本发明实施例提供的焊接方法利用可升降的定位机构对焊接板的第一端进行定位,从而将焊接板的第一端的端面先定位在待焊接的焊接路径上。然后利用压平机构将第一端和第二端在垂直于承载面方向上压平对齐,平齐后的第一端和第二端的缝隙就是沿着待焊接的焊接路径的,启动焊接机构使焊头沿着该待焊接的焊接路径焊接即可。上述方法中只需移动一次焊接板的位置,就可以实现焊接板的第一端与定位机构侧壁的抵接定位,避免反复调整焊缝的位置,缩短的焊接的时间。
附图说明
为了更清楚地说明本发明具体实施方式或现有技术中的技术方案,下面将对具体实施方式或现有技术描述中所需要使用的附图作简单地介绍,显而易见地,下面描述中的附图是本发明的一些实施方式,对于本领域普通技术人员来讲,在不付出创造性劳动的前提下,还可以根据这些附图获得其他的附图。
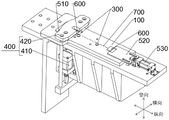
图1为本发明实施例提供的焊接夹具的示意图;
图2为本发明实施例提供的焊接夹具上一种定位机构的俯视图;
图3为本发明实施例提供的焊接夹具上另一种定位机构的俯视图;
图4为本发明实施例提供的焊接夹具的定位机构处的截面图;
图5为本发明实施例提供的焊接夹具的定位机构对焊接板进行定位的示意图;
图6为本发明实施例提供的焊接夹具的压平机构对焊接板进行压平后的示意图。
图标:100-承载座;200-焊接板;210-第一端;220-第二端;300-可升降单元;310-帽部;320-弹性支撑部;400-压平机构;410-压平驱动机构;420-压块;510-第一挤压块;520-第二挤压块;530-平移驱动机构;600-工艺块;700-待焊接的焊接路径。
具体实施方式
下面将结合实施例对本发明的技术方案进行清楚、完整地描述,显然,所描述的实施例是本发明一部分实施例,而不是全部的实施例。基于本发明中的实施例,本领域普通技术人员在没有做出创造性劳动前提下所获得的所有其他实施例,都属于本发明保护的范围。
如图1所示,为了解决现有技术中弯折后的焊接板200两端之间的焊接定位问题,本发明提供一种焊接夹具,通过在承载面上设置可升降的定位机构,对焊接板200的端面进行止挡定位,然后利用压平机构400将焊接板200两端在竖向上压平对齐,从而完成焊缝在横向上的定位。为了方便说明,文中的“横向”指的是承载台的宽度方向,“纵向”指的是承载台的长度方向,“竖向”指的是垂直于承载面的方向,并在图1中用箭头表明“横向”、“纵向”和“竖向”。
如图1-图6所示,焊接夹具包括承载座100,承载座100的顶部具有承载面,将弯折后的焊接板200的第一端210和第二端220搭接在承载面上,并且使第一端210端面与第二端220端面上下错位抵接,其中第一端210略低于第二端220。在定位机构顶端高于承载面时,将第一端210的端面沿承载座100的一侧向定位机构的侧面横向运动,直至抵接在定位机构的侧壁上不再运动,此时,第二端220搭接在定位机构的顶部。定位机构的一侧侧壁上设置有用于与焊接板200的第一端210端面抵接的接触部,该接触部在承载面上的投影具有多个离散且处于一条直线上的点或者具有至少一段连续的线段,这些离散的点或者连续的线段所在直线就可以形成待焊接的焊接路径700,从而可以使焊接板200的第一端210的端面与定位机构侧壁抵接并被定位在待焊接的焊接路径700上。然后利用压平机构400向承载面所在方向挤压第一端210和第二端220,定位机构在第二端220的压力下下降,实现第一端210和第二端220在垂直于承载面的方向上平齐,被压平后的第一端210和第二端220之间的缝隙就是沿着待焊接的焊接路径700的。通过可升降的定位机构的侧壁实现对焊接板200的第一端210抵接定位,然后利用压平机构400将第一端210和第二端220在垂直于承载面方向上压平对齐,可以快捷地完成第一端210和第二端220之间缝隙的横向定位,使缝隙与待焊接的焊接路径700重合,提高了定位工件的效率,避免了人工反复调整焊缝的步骤,缩短的焊接的时间。
需要说明的,对于焊接设备整体而言,当焊接夹具固定后,可以通过待焊接的焊接路径700定位焊接机构,使焊接机构的焊头的运动路径与待焊接的焊接路径700重合,这样,焊接板200两端之间的缝隙就能够被快速定位在与焊头运动路径重合的位置上。
为了使定位机构的一侧侧壁抵接定位焊接板200的第一端210的端面,并使第一端210的端面与待焊接的焊接路径700重合,可以进行如下设置:定位机构包括可升降单元300;可升降单元300的数量可以为一个,当可升降单元300上升至其顶端与承载面之间距离最远时,可升降单元300的位于承载面以上的部分为板结构,板结构的与承载面接触的至少一边位于待焊接的焊接路径700上。
在本实施例中,在承载面上设置安装槽,可升降单元300活动连接在安装槽内。
本实施例中的一种实施方式,如图2所示,可升降单元300的数量可以为一个,当可升降单元300上升至其顶端与承载面之间距离最远时,可升降单元300的位于承载面以上的部分为板结构,该板状结构沿竖向进行上下运动,板状结构的至少一边位于待焊接的焊接路径700上,则该边在竖向上所对应的面就可以形成用于止挡焊接板200第一端210端面的止挡面,该止挡面垂直于承载面。止挡面与第一端210的端面的抵接,可以将第一端210止挡定位在待焊接的焊接路径700上。板状结构的顶面可以用于搭接焊接板200的第二端220。通过面与面的抵接定位,起到对焊接板200的第一端端面的定位的作用,面与面抵接时接触面积大,定位过程平稳。
如图1和图3所示,本实施例中的另一种实施方式,可升降单元300的数量为多个,且多个可升降单元300间隔设置,当可升降单元300上升至其顶端与承载面之间距离最远时,可升降单元300的位于承载面以上的部分为柱结构和/或板结构,每个柱结构与承载面接触的至少一边或者至少一个顶点位于待焊接的焊接路径700上,每个板结构与承载面接触的至少一边位于待焊接的焊接路径700上。
与上面的实施方式类似,因为可升降单元300的数量为多个,那么安装槽的数量可以对应为多个。在该实施方式中,可以采用多位置定位的方式,多个可升降单元300沿纵向间隔分布,当可升降单元300上升至其顶端与承载面之间距离最远时,可升降单元300的位于承载面以上的部分可以均为柱结构或板结构,也就是说,多个可升降单元300中每个可升降单元300均包括柱结构,也可以多个可升降单元300中每个可升降单元300均包括板结构,还可以多个可升降单元300中有的可升降单元300包括柱结构,有的可升降单元300包括板结构既包括柱结构也包括板结构。多个可升降单元300用于止挡在焊接板200第一端210端面的不同位置,且第一端210的端面与可升降单元300接触的位置均在待焊接的焊接路径700上。
如图2所示,可升降单元300可以包括板状结构,多个板状结构均与焊接板200的第一端210端面抵接,多个板状结构用于与第一端210的端面抵接的抵接面均在同一个平面上,且该平面与待焊接的焊接路径700重合。
例如,如图3所示,可升降单元300可以均包括柱结构,柱结构的横截面为圆形,那么,每个柱结构的侧壁与第一端210的端面均为线面接触,柱结构与第一端210的端面接触的线沿竖向,且在承载面上的投影为一个点,多个柱结构与第一端210抵接的接触部在承载面上的投影形成多个离散的点,这些点所在的直线便形成待焊接的焊接路径700;或者,多个可升降单元300中有的可升降单元300包括柱结构,有的可升降单元300包括板结构既包括柱结构也包括板结构,那么柱结构与第一端210端面的接触的线,以及板状结构和第一端210端面抵接的抵接面均位于待焊接的焊接路径700上。从多个位置对焊接板200的第一端210的端面进行多点位定位,定位快速准确,多个可升降单元300止挡定位效果好。
柱结构的横截面除了可以为圆形外还可以为其他形状,例如三角形或者四边形等,当柱结构的横截面为三角形时,可以利用柱结构的一条竖向的侧棱对焊接板200的第一端210进行抵接,且形成该侧楞的两个侧面在承载面上的投影为一个顶角,多个柱结构用于抵接的侧楞均位于待焊接的焊接路径700上。
如图4-图6所示,为了实现可升降单元300的自动复位,即复位到可升降单元300顶端位于承载面以上并与承载面的距离最远的状态。可升降单元300可以具有帽部310和弹性支撑部320,帽部310盖在弹性支撑部320上。
在本实施例中,可升降单元300位于安装槽内,弹性支撑部320一端与帽部310连接,另一端与安装槽的底部连接,帽部310的顶端可以完全下降至承载面以下,或者与承载面平齐。当帽部310上方的压力撤去时,弹性支撑部320可以带动帽部310的顶端上升至承载面以上,为下一次与焊接板200第一端210的端面抵接做准备。
具体的,弹性支撑部320可以为弹簧或弹片,本实施例中选用的为弹簧,其他具有弹性复位功能的结构件也是符合本方案的。
本实施例中,帽部310和安装槽开口处对应设置有阶梯状的止挡结构,可以防止帽部310完全从安装槽脱出,安装槽开口内壁设置有向内侧延伸的内止挡边沿,而在帽部的外壁上设置有向外延伸的外止挡边沿,内止挡边沿对外止挡边沿进行限位,防止帽部310完全从安装槽脱离。
压平机构400可以包括压平驱动机构410和压块420,压平驱动机构410的活动端与压块420连接,压平驱动机构410的活动端用于带动压块420朝向或者远离承载面运动。
在本实施例中,压平驱动机构410可以为伸缩缸,例如气缸或者油缸等。以压平驱动机构410为气缸为例进行说明,如图1所示,承载台上滑动连接有连接臂,气缸安装在承载台下方,气缸的活动端与连接臂的一端连接,连接臂的另一端连接在承载台上方的压块420上,气缸进行伸缩运动,可以带动压块420进行上下运动。采用伸缩缸作为压平驱动机构410驱动压块420进行往复运动,伸缩缸驱动力大,且运动顺畅平稳,运动的直线性好。
压平驱动机构410除了可以为伸缩缸结构外,还可以为其他的直线驱动模组,例如丝杠电机驱动模组等。
压块同时压接在第一端210和第二端220上,且压块上设置有用于避让焊头的缺口。
焊接夹具包括压平脚踏控制机构,压平脚踏控制机构与压平驱动机构410连接,压平脚踏控制机构用于改变压平驱动机构410的工作状态。
压平脚踏控制机构包括踏板,操作人员采用脚踩踏板的方式控制压平驱动机构410的工作状态。例如,本实施例中,压平驱动机构410为气缸,压平脚踏控制机构包括与气缸连接的脚踏阀。当操作人员踩下该脚踏阀的踏板时,气缸的活动端可以伸出,从而带动压块420向承载台运动,将第一端210和第二端220压平对齐。利用脚踏的方式控制压平驱动机构410可以更加方便操作人员进行对齐操作,因为,在操作人员将焊接板200的第一端210和第二端220与定位机构抵接时,双手均被占用,此时,利用脚踏方式可以更加方便的启动压平机构400,一名操作人员便可完成所有的对齐工作。
如图1所示,为了使焊接板200的第一端210和第二端220在纵向上对齐,提高成品的品质,承载面上还可以设置有第一挤压块510和第二挤压块520,第一挤压块510和第二挤压块520分别位于待焊接的焊接路径700两端;第一挤压块510和第二挤压块520用于在焊接板200的第一端210和第二端220均被压平在承载面时,自第一端210和第二端220形成的焊缝的一侧或两侧向焊接板200挤压,以使第一端210端面的两侧边和第二端220端面的两侧边平齐。
第一挤压块510和第二挤压块520用于在纵向上将焊接板200的第一端210的侧边和第二端220的侧边压紧对齐。第一挤压块510和第二挤压块520可以一起运动,也可以一者静止,另一者进行相向或者相背运动。第一挤压块510和第二挤压块520彼此朝向的面形成挤压面,二者的挤压面平行。在第一挤压块510和第二挤压块520的挤压下,焊接板200的第一端210纵向上间隔的两侧边和第二端220纵向上间隔的两侧边均对齐。也就是说,经过定位机构、压平机构400,以及第一挤压块510和第二挤压块520的将挤压后,焊接板200的第一端210端面边沿与第二端220端面边沿均对齐。
本实施例的实施方式中,为了更好的控制第一挤压块510和第二挤压块520的挤压状态,焊接夹具可以包括平移驱动机构530。平移驱动机构530与第二挤压块520连接,平移驱动机构530用于带动第二挤压块520沿待焊接的焊接路径700朝向或者远离第一挤压块510运动,第一挤压块510与承载面固定。
如图1所示,在本实施方式下,第一挤压块510为静止的,平移驱动机构530只是驱动第二挤压块520运动,平移驱动机构530可以为伸缩缸,例如,气缸或者液压缸,本实施方式下,平移驱动机构530为气缸,气缸的活动端与第二挤压块520连接,带动第二挤压块520朝向或者远离第一挤压块510运动。
在另外的实施方式中,焊接夹具包括平移驱动机构530;平移驱动机构530可以分别与第一挤压块510和第二挤压块520连接,平移驱动机构530用于带动第一挤压块510和第二挤压块520沿待焊接的焊接路径700相向或者相背运动。在该实施方式中,平移驱动机构530可以包括两个气缸,以实现第一挤压块510和第二挤压块520相向或者相背运动。还或者,平移驱动机构530可以包括螺杆,螺杆上具有两段螺旋方向相反的螺纹,两段反向螺纹上螺纹连接有滑块,第一挤压块510和第二挤压块520分别位于这两个滑块上,通过电机带动螺杆正转或者反转,可以实现两个滑块相向或者相背运动。
焊接夹具可以包括平移脚踏控制机构,平移脚踏控制机构与平移驱动机构530连接,平移脚踏控制机构用于改变平移驱动机构530的工作状态。
与压平脚踏控制机构类似,平移脚踏控制机构也可以包括踏板,操作人员利用脚操作第一挤压块510和第二挤压块520进行相向运动还进行相背运动。该设置也是为了方便操作人员的操作,当平移驱动机构530为气缸时,平移脚踏控制机可以包括脚踏阀,脚踏阀可以与驱动第二挤压块520运动的气缸连接。
第一挤压块510朝向第二挤压块520的端面上设置有第一凹槽,第一凹槽的开口朝向第二挤压块520,第一凹槽的长度方向垂直于承载面,且第一凹槽的两端延伸并连通第一挤压块510的上、下表面;第二挤压块520朝向第一挤压块510的端面上设置有第二凹槽,第二凹槽的开口朝向第一凹槽的开口,第二凹槽的长度方向垂直于承载面,且第二凹槽的两端延伸并连通第二挤压块520的上下表面;第一凹槽和第二凹槽均经过待焊接的焊接路径700,第一凹槽和第二凹槽用于放置工艺块600。
在第一挤压块510的中间位置可以设置第一凹槽,在第二挤压块520的中间位置可以设置第二凹槽,第一凹槽与第二凹槽相对,二者都是为了容纳工艺块600的。在进行焊接的过程中,在焊接板200的第一端210和第二端220之间焊缝的两侧放置工艺块600可以使焊接的效果更好,其中,位于焊接路径首端的工艺块600可以解决在刚开始焊接时的缺料问题,而位于焊接路径末端的工艺块600可以解决焊接结束后焊接板200上出现焊洞的问题。
本发明实施例提供的一种焊接方法,焊接方法包括步骤:将弯折后的焊接板200的第一端210搭接在承载面上,利用承载面上凸出的定位机构的侧壁对焊接板200的第一端210端面进行抵接定位,定位机构的侧壁可以将焊接板200的第一端210的端面定位在待焊接的焊接路径700上;将焊接板200的第二端220搭接在定位机构的顶面上,且焊接板200的第一端210的端面与第二端220的端面错位抵接,在垂直于承载面的方向上,可以使第一端210的端面和第二端220的端面均被定位在待焊接的焊接路径700上;沿垂直于承载面的方向,利用压平机构400推动焊接板200的第二端220,可以使第二端220与第一端210在垂直于承载面的方向上平齐,对齐后的第一端210的端面和第二端220的端面之间的缝隙就是沿待焊接的焊接路径700的,沿着待焊接的焊接路径700将第一端210和第二端220焊接,完成焊接板焊接过程。在定位焊接的过程中,利用可升降的定位机构对焊接板200的第一端210进行定位,从而将焊接板200的第一端210的端面先定位在待焊接的焊接路径700上,再利用第二端220的端面抵接在第一端210的端面上,从而将第二端220的端面定位在待焊接的焊接路径700上。然后利用压平机构400,将第一端210和第二端220压平,在此过程中,定位机构可下降,不会影响压平机构400工作,平齐后的第一端210和第二端220的缝隙就是沿着待焊接的焊接路径700的,启动焊接机构使焊头沿着该待焊接的焊接路径700焊接即可。通过对焊接板200的第一端210和第二端220进行定位可以提高定位的效率,避免了人工反复调整焊缝的步骤,缩短的焊接的时间。
为了使焊接板200的第一端210和第二端220在纵向上对齐,提高成品的品质,在沿待焊接的焊接路径700将第一端210和第二端220焊接之前,焊接方法还包括:自第一端210和第二端220所形成的缝隙的两端侧,相对挤压第一端210和第二端220的两侧边,以使第一端210的两侧边和第二端220的两侧边对齐。
沿纵向,可以利用相对运动的第一挤压块510和第二挤压块520挤压第一端210和第二端220的相对两侧边,使第一端210的两侧边和第二端220的两侧边对齐,经过定位机构、压平机构400,以及第一挤压块510和第二挤压块520的将挤压后,焊接板200的第一端210端面边沿与第二端220端面边沿均对齐,经过上述多次定位操作后,焊接板200相对两端的对齐效果更好,焊接后的成品的品质更高。
最后应说明的是:以上各实施例仅用以说明本发明的技术方案,而非对齐限制;尽管参照前述各实施例对本发明进行了详细的说明,本领域的普通技术人员应当理解:其依然可以对前述各实施例所记载的技术方案进行修改,或者对齐中部分或者全部技术特征进行等同替换;而这些修改或者替换,并不使相应技术方案的本质脱离本发明各实施例技术方案的范围。
Claims (11)
1.一种焊接夹具,其特征在于,所述焊接夹具包括承载座(100),所述承载座(100)的顶部具有承载面;
所述承载面上设置有定位机构,所述定位机构相对于所述承载面可升降,且在升降范围的高点时所述定位机构的顶端高于所述承载面,在升降范围的低点时所述定位机构的顶端低于所述承载面或与所述承载面平齐;
所述定位机构的一侧侧壁在所述承载面上的投影具有多个离散且处于一条直线上的点或者具有至少一段连续的线段,所述多个离散的点或者所述连续的线段所在直线形成待焊接的焊接路径(700);
弯折后的焊接板(200)的第一端(210)搭接在承载面上,并使所述第一端(210)的端面与所述承载面上凸出的定位机构的侧壁抵接定位;所述焊接板(200)的第二端(220)搭接在所述定位机构的顶面上,且所述焊接板(200)的第一端(210)的端面与所述焊接板(200)的第二端(220)的端面错位抵接;
所述焊接夹具还包括位于所述承载面上方的压平机构(400),且所述压平机构(400)与所述承载面可在垂直于所述承载面的方向上相对靠近或远离。
2.根据权利要求1所述的焊接夹具,其特征在于,所述定位机构包括可升降单元(300);
所述可升降单元(300)的数量为一个,当所述可升降单元(300)上升至其顶端与所述承载面之间距离最远时,所述可升降单元(300)的位于所述承载面以上的部分为板结构,所述板结构与所述承载面接触的至少一边位于所述待焊接的焊接路径(700)上;或者
所述可升降单元(300)的数量为多个,且多个可升降单元(300)间隔设置,当所述可升降单元(300)上升至其顶端与所述承载面之间距离最远时,所述可升降单元(300)的位于所述承载面以上的部分为柱结构和/或板结构,每个所述柱结构与所述承载面接触的至少一边或者至少一个顶点位于所述待焊接的焊接路径(700)上,每个所述板结构与所述承载面接触的至少一边位于所述待焊接的焊接路径(700)上。
3.根据权利要求2所述的焊接夹具,其特征在于,所述可升降单元(300)具有帽部(310)和弹性支撑部(320),所述帽部(310)盖在所述弹性支撑部(320)上。
4.根据权利要求1所述的焊接夹具,其特征在于,所述压平机构(400)包括压平驱动机构(410)和压块(420),所述压平驱动机构(410)的活动端与所述压块(420)连接,所述压平驱动机构(410)的活动端用于带动所述压块(420)朝向或者远离所述承载面运动。
5.根据权利要求4所述的焊接夹具,其特征在于,所述焊接夹具包括压平脚踏控制机构,所述压平脚踏控制机构与所述压平驱动机构(410)连接,所述压平脚踏控制机构用于改变所述压平驱动机构(410)的工作状态。
6.根据权利要求1所述的焊接夹具,其特征在于,所述承载面上还设置有第一挤压块(510)和第二挤压块(520),所述第一挤压块(510)和第二挤压块(520)分别位于待焊接的焊接路径(700)两端;所述第一挤压块(510)和第二挤压块(520)能够沿着所述待焊接的焊接路径(700)相向或者相背运动。
7.根据权利要求6所述的焊接夹具,其特征在于,所述焊接夹具包括平移驱动机构(530);
所述平移驱动机构(530)与所述第二挤压块(520)连接,所述平移驱动机构(530)用于带动所述第二挤压块(520)沿待焊接的焊接路径(700)朝向或者远离第一挤压块(510)运动,所述第一挤压块(510)与所述承载面固定;或者
所述焊接夹具包括平移驱动机构(530);所述平移驱动机构(530)分别与所述第一挤压块(510)和第二挤压块(520)连接,所述平移驱动机构(530)用于带动所述第一挤压块(510)和所述第二挤压块(520)沿待焊接的焊接路径(700)相向或者相背运动。
8.根据权利要求7所述的焊接夹具,其特征在于,所述焊接夹具包括平移脚踏控制机构,所述平移脚踏控制机构与所述平移驱动机构(530)连接,所述平移脚踏控制机构用于改变所述平移驱动机构(530)的工作状态。
9.根据权利要求6所述的焊接夹具,其特征在于,所述第一挤压块(510)朝向所述第二挤压块(520)的端面上设置有第一凹槽,所述第一凹槽的开口朝向所述第二挤压块(520),所述第一凹槽的长度方向垂直于所述承载面,且所述第一凹槽的两端延伸并连通所述第一挤压块(510)的上、下表面;
所述第二挤压块(520)朝向所述第一挤压块(510)的端面上设置有第二凹槽,所述第二凹槽的开口朝向所述第一凹槽的开口,所述第二凹槽的长度方向垂直于所述承载面,且所述第二凹槽的两端延伸并连通所述第二挤压块(520)的上下表面;
所述第一凹槽和第二凹槽均经过所述待焊接的焊接路径(700),所述第一凹槽和第二凹槽用于放置工艺块(600)。
10.一种焊接方法,其特征在于,所述焊接方法包括步骤:
将弯折后的焊接板(200)的第一端(210)搭接在承载面上,并使所述第一端(210)的端面与所述承载面上凸出的定位机构的侧壁抵接定位,以使所述焊接板(200)的第一端(210)的端面被定位在待焊接的焊接路径(700)上,其中,所述定位机构相对于承载面可升降;
将所述焊接板(200)的第二端(220)搭接在所述定位机构的顶面上,且所述焊接板(200)的第一端(210)的端面与所述焊接板(200)的第二端(220)的端面错位抵接;
沿垂直于所述承载面的方向,利用压平机构(400)推动所述焊接板(200)的第二端(220),以使所述第二端(220)与所述第一端(210)在垂直于所述承载面的方向上平齐;
沿所述待焊接的焊接路径(700)将所述第一端(210)和第二端(220)焊接。
11.根据权利要求10所述的焊接方法,其特征在于,所述沿所述待焊接的焊接路径(700)将所述第一端(210)和第二端(220)焊接之前,所述焊接方法还包括:
自所述第一端(210)和第二端(220)所形成的缝隙的两端侧,相对挤压所述第一端(210)和第二端(220)的两侧边,以使所述第一端(210)的两侧边和第二端(220)的两侧边对齐。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201911255187.9A CN111015050B (zh) | 2019-12-09 | 2019-12-09 | 焊接夹具及焊接方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201911255187.9A CN111015050B (zh) | 2019-12-09 | 2019-12-09 | 焊接夹具及焊接方法 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN111015050A CN111015050A (zh) | 2020-04-17 |
| CN111015050B true CN111015050B (zh) | 2022-02-22 |
Family
ID=70205130
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201911255187.9A Active CN111015050B (zh) | 2019-12-09 | 2019-12-09 | 焊接夹具及焊接方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN111015050B (zh) |
Families Citing this family (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN113084339A (zh) * | 2021-03-31 | 2021-07-09 | 多普施激光科技(上海)有限公司 | Pcb智能视觉标识设备 |
Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61242777A (ja) * | 1985-04-19 | 1986-10-29 | Kawasaki Steel Corp | 金属帯のレ−ザ突合わせ溶接方法 |
| JPH11104844A (ja) * | 1997-09-30 | 1999-04-20 | Topy Ind Ltd | フラッシュバット溶接機用溶接チャックおよびその組合せ構造 |
| CN101780589A (zh) * | 2010-03-22 | 2010-07-21 | 上海新亚焊割成套设备有限公司 | 金属薄板对接自动焊接设备 |
| CN103506802A (zh) * | 2012-06-28 | 2014-01-15 | 成都陵川特种工业有限责任公司 | 用于轮辋焊接后焊接线路的焊缝整平装置 |
| CN104801856A (zh) * | 2015-05-07 | 2015-07-29 | 马钢(集团)控股有限公司 | 一种薄钢板连续拼焊装置及拼焊方法 |
| CN204686329U (zh) * | 2015-05-05 | 2015-10-07 | 上海船舶工艺研究所 | 一种用于薄板平对接激光焊接设备的定位装置 |
| CN105729024A (zh) * | 2016-04-29 | 2016-07-06 | 燕山大学 | 复合板焊接对接柔性支撑平台 |
| CN205967936U (zh) * | 2016-08-26 | 2017-02-22 | 合肥市富华精密机械制造有限公司 | 方形管的焊接固定装置 |
| CN106735861A (zh) * | 2016-12-26 | 2017-05-31 | 上海杉丹轮毂科技有限公司 | 一种推车和焊接夹具 |
| CN107052566A (zh) * | 2017-06-26 | 2017-08-18 | 江铃汽车股份有限公司 | 钢圈轮辋的升降台式搅拌摩擦焊装置 |
| CN108857218A (zh) * | 2018-07-09 | 2018-11-23 | 福建省马尾造船股份有限公司 | 一种金属拼板的连接辅助结构和金属拼板的连接方法 |
-
2019
- 2019-12-09 CN CN201911255187.9A patent/CN111015050B/zh active Active
Patent Citations (11)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JPS61242777A (ja) * | 1985-04-19 | 1986-10-29 | Kawasaki Steel Corp | 金属帯のレ−ザ突合わせ溶接方法 |
| JPH11104844A (ja) * | 1997-09-30 | 1999-04-20 | Topy Ind Ltd | フラッシュバット溶接機用溶接チャックおよびその組合せ構造 |
| CN101780589A (zh) * | 2010-03-22 | 2010-07-21 | 上海新亚焊割成套设备有限公司 | 金属薄板对接自动焊接设备 |
| CN103506802A (zh) * | 2012-06-28 | 2014-01-15 | 成都陵川特种工业有限责任公司 | 用于轮辋焊接后焊接线路的焊缝整平装置 |
| CN204686329U (zh) * | 2015-05-05 | 2015-10-07 | 上海船舶工艺研究所 | 一种用于薄板平对接激光焊接设备的定位装置 |
| CN104801856A (zh) * | 2015-05-07 | 2015-07-29 | 马钢(集团)控股有限公司 | 一种薄钢板连续拼焊装置及拼焊方法 |
| CN105729024A (zh) * | 2016-04-29 | 2016-07-06 | 燕山大学 | 复合板焊接对接柔性支撑平台 |
| CN205967936U (zh) * | 2016-08-26 | 2017-02-22 | 合肥市富华精密机械制造有限公司 | 方形管的焊接固定装置 |
| CN106735861A (zh) * | 2016-12-26 | 2017-05-31 | 上海杉丹轮毂科技有限公司 | 一种推车和焊接夹具 |
| CN107052566A (zh) * | 2017-06-26 | 2017-08-18 | 江铃汽车股份有限公司 | 钢圈轮辋的升降台式搅拌摩擦焊装置 |
| CN108857218A (zh) * | 2018-07-09 | 2018-11-23 | 福建省马尾造船股份有限公司 | 一种金属拼板的连接辅助结构和金属拼板的连接方法 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN111015050A (zh) | 2020-04-17 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN201217124Y (zh) | 点焊机 | |
| CN104492877B (zh) | 筒体自动成型焊接机 | |
| CN212761850U (zh) | 一种钢塔生产用自动焊接装置 | |
| CN111687366B (zh) | 一种高精度柔性化车架总成铆接装配夹具及其控制方法 | |
| CN203738214U (zh) | 一种自动移动焊接装置 | |
| CN111015050A (zh) | 焊接夹具及焊接方法 | |
| CN109434350B (zh) | 适用于多种船用柴油机机架横梁部件的自动化装配装置 | |
| CN118046169A (zh) | 一种电池箱体打孔及焊接定位夹持组合工装 | |
| CN113458236A (zh) | 一种加强型后横梁模具及其控制方法 | |
| CN217120712U (zh) | 一种泵浦激光器用透镜组装装置 | |
| CN112719746A (zh) | 一种用于led显示屏箱体焊接的夹持设备 | |
| CN223313295U (zh) | 焊接夹具设备 | |
| CN120055596A (zh) | 辅助夹持的拼焊装置及其在新能源汽车生产中的应用 | |
| CN119608936A (zh) | 一种自动送料与定位的冲压装置 | |
| CN220659688U (zh) | 一种新型金属复合板焊接装置 | |
| CN220700435U (zh) | 一种正反快速双切接头机 | |
| CN215849857U (zh) | 一种led灯角度成型装置 | |
| CN211638791U (zh) | 拼焊治具 | |
| CN2872596Y (zh) | 一种激光焊接电池定位模具 | |
| CN210254903U (zh) | 一种车辆顶盖骨架侧边梁自动调节装置 | |
| CN209698367U (zh) | 一种大盘卡簧焊接冲凹一体机 | |
| CN209811332U (zh) | 一种数控加工用切割装置 | |
| CN115922174A (zh) | 一种卡箍自动双头焊设备 | |
| CN223476536U (zh) | 一种灯带线材焊线机 | |
| CN223558509U (zh) | 一种背胶泡棉分条装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| PB01 | Publication | ||
| PB01 | Publication | ||
| SE01 | Entry into force of request for substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| GR01 | Patent grant | ||
| GR01 | Patent grant |