CN103862327A - 一种球头球心位置检测方法 - Google Patents
一种球头球心位置检测方法 Download PDFInfo
- Publication number
- CN103862327A CN103862327A CN201210528864.1A CN201210528864A CN103862327A CN 103862327 A CN103862327 A CN 103862327A CN 201210528864 A CN201210528864 A CN 201210528864A CN 103862327 A CN103862327 A CN 103862327A
- Authority
- CN
- China
- Prior art keywords
- bulb
- center position
- ball joint
- sphere
- error
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
- 238000000034 method Methods 0.000 title claims abstract description 20
- 238000001514 detection method Methods 0.000 claims description 24
- 238000012546 transfer Methods 0.000 claims description 4
- 238000005259 measurement Methods 0.000 abstract description 13
- 238000012545 processing Methods 0.000 abstract description 4
- 238000004364 calculation method Methods 0.000 abstract description 3
- 238000010586 diagram Methods 0.000 description 10
- 238000005516 engineering process Methods 0.000 description 6
- 230000003068 static effect Effects 0.000 description 4
- 230000007547 defect Effects 0.000 description 2
- 230000010339 dilation Effects 0.000 description 2
- 238000006073 displacement reaction Methods 0.000 description 2
- 238000007689 inspection Methods 0.000 description 2
- 238000009434 installation Methods 0.000 description 2
- 238000004519 manufacturing process Methods 0.000 description 2
- 238000012360 testing method Methods 0.000 description 2
- NAWXUBYGYWOOIX-SFHVURJKSA-N (2s)-2-[[4-[2-(2,4-diaminoquinazolin-6-yl)ethyl]benzoyl]amino]-4-methylidenepentanedioic acid Chemical compound C1=CC2=NC(N)=NC(N)=C2C=C1CCC1=CC=C(C(=O)N[C@@H](CC(=C)C(O)=O)C(O)=O)C=C1 NAWXUBYGYWOOIX-SFHVURJKSA-N 0.000 description 1
- 101150073669 NCAN gene Proteins 0.000 description 1
- 230000004913 activation Effects 0.000 description 1
- 238000004458 analytical method Methods 0.000 description 1
- 238000010835 comparative analysis Methods 0.000 description 1
- 238000011161 development Methods 0.000 description 1
Images
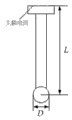


Classifications
-
- B—PERFORMING OPERATIONS; TRANSPORTING
- B23—MACHINE TOOLS; METAL-WORKING NOT OTHERWISE PROVIDED FOR
- B23Q—DETAILS, COMPONENTS, OR ACCESSORIES FOR MACHINE TOOLS, e.g. ARRANGEMENTS FOR COPYING OR CONTROLLING; MACHINE TOOLS IN GENERAL CHARACTERISED BY THE CONSTRUCTION OF PARTICULAR DETAILS OR COMPONENTS; COMBINATIONS OR ASSOCIATIONS OF METAL-WORKING MACHINES, NOT DIRECTED TO A PARTICULAR RESULT
- B23Q17/00—Arrangements for observing, indicating or measuring on machine tools
Landscapes
- Engineering & Computer Science (AREA)
- Mechanical Engineering (AREA)
- A Measuring Device Byusing Mechanical Method (AREA)
Abstract
本发明公开一种球头球心位置检测方法,主要解决的问题是:运动全行程的球头中心位置误差的自动、快速、精确测量与记录。本发明的技术方案为:在数控机床上安装球头,在球头的下半球面设置三个长度测量杆,三个长度测量杆测头与球面接触,通过三个长度测量杆的检测数值可计算得到球头球心位置。将长度测量杆与数据处理系统连接,开启机床的RTCP功能,将三个长度测量杆在3个方向的伸缩量实时记录和传输至数据处理系统,可计算得到球头中心位置轨迹。本发明能自动测量、记录球头在运动全行程的球心位置误差,得到球心在三维空间的运动误差曲线,并可根据需要计算在运动全行程中球心沿任意给定方向的误差值,测量精度可达到0.01mm。
Description
技术领域
本发明属于数控加工技术领域,特别是精度检测技术领域。
背景技术
由于能够进行具有复杂型面特征的零件加工,五轴联动数控机床目前已成为航空航天、汽车、船舶等高端制造业的关键核心设备。运动精度是反映机床性能的一项关键指标,直接影响零件加工质量及机床的适用加工范围,精度检测技术也成为高档数控机床研制、应用、调整的关键基础技术。
在精度检测技术体系中,检测装置是核心。高精度、快速的精度检测装置能大幅提升精度检测效率。当前的数控机床精度检测,常用的工具、量具有十多种如:百分表(千分表)、芯棒、球头、激光干涉仪、水平尺、水平仪、激光跟踪仪等等,还有一些专用检验工具用于某些误差的检测。检测的精度项包括:直线度、垂直度、主轴跳动、同轴度、RTCP(Rotation Tool Center Point,绕刀尖点运动)精度检测等几十种,这其中又以RTCP精度检测最为困难,其主要原因在于测量时,测量终端始终处于运动状态,并融合了多个误差源,因而对检测仪器的测头性能、以及对误差的敏感度要求更高。
在众多的检测工具、量具中,标准球头芯棒(图1)是目前应用最为广泛的一个工具,往往通过辅以百分表(千分表)等量具,来对机床的绝大多数联动精度及部分几何精度进行检测。该工具目前是机床RTCP精度检测中应用最多的一项工具,在几乎所有的RTCP精度检测项中,都需要借助标准球头芯棒。
标准球头芯棒的主要参数为芯棒长度 L 、球头直径 D (图2),其精度很高。基于球头芯棒的精度检测原理如下:将球头芯棒安装至主轴上,控制机床相关坐标轴运动,通过检测球头球心位置变动量,计算得到相关的误差数据。
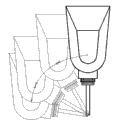
对于球头中心运动误差的检查,目前主要采用百分表在X、Y、Z或者某特定方向指向球头中心,通过观察百分表检测球头其中其转角精度、检测主要依赖球头进行,通过百分表指针压缩量来检测球头中心在各个方向上的偏差量。由于百分表量程有限,并且为保持测量的准确性,利用球头芯棒进行精度检测时,需要根据所测误差的特点,仔细规划机床运动路径,保证机床运动时球头中心不会发生大的偏移,即:绕球头中心运动,因此目前五轴联动数控机床的RTCP功能为球头芯棒的应用提供了极大便利。当机床开启RTCP功能时,可轻易控制球头芯棒绕球头中心运动(图3),从而为球头中心运动误差检测提供方便,通过检测运动过程中的球头中心误差变化,检测数控机床的相关精度情况。
综上,球头芯棒目前是五轴联动数控机床精度检测的主要工具,而基于球头芯棒的精度检测方法的关键是能够准确检测球头中心的运动误差。
当前测量球头中心运动误差的最常见技术方案是基于百分表,通过在球头的三个方向架表来测量球头中心运动误差(图4),测量某些机床的尺寸/几何/RTCP精度情况。
采用这种技术方案时,对球头中心位置误差的检测一般需要三个步骤:1. 沿机床X轴方向架表,调整机床使得百分表针尽可能沿X向指向球头球心,控制机床根据设定的轨迹运动,通过百分表测量球头球心沿X方向的运动误差;2. 沿机床Y轴方向架表,调整机床使得百分表针尽可能沿Y向指向球头球心,控制机床根据设定的轨迹运动,通过百分表测量球头球心沿Y方向的运动误差;3. 沿机床Z轴方向架表,调整机床使得百分表针尽可能沿Z向指向球头球心,控制机床根据设定的轨迹运动,通过百分表测量球头球心沿Z方向的运动误差。完成上述误差测量后,即得到球头中心运动误差情况,进而计算得到机床误差。
由于测量精度主要取决于测量前的百分表安装精度——表针沿某固定方向指向球头球心,因此保证现有技术一测量精确的关键是:准确安装百分表,保证其指针能沿给定方向指向球头中心。
现有技术一的的主要缺点有四个方面:
1. 测量过程繁琐,测量时间长。
球心的运动误差包含3个分量(X/Y/Z),因此需要分别在各个方向检测,每个方向的检测都要重新安装、调整百分表,测量过程繁琐,耗时长。
2. 只能测量球头处于静止状态下的运动误差,不能记录球头在整个运动过程中的误差。
用百分表测量时,只能在被测物体处于静止状态下表针才会停止转动,此时方可读取位移数值,因此现有技术一只能测量球头在各静止状态下的误差量,不能实时记录整个运动过程的误差值。
3. 测量精度较差,尤其是在球心存在较大运动误差时。
现有技术一中百分表在测量过程中位置始终不变(图5),因此当球头偏摆导致球心偏离百分表指针所指方向时(球心从O 0偏至O 1),球心沿测量方向的实际运动误差(L 0)将不等于百分表测量值(L 1),当球头偏移越大时,现有技术一的测量误差也越大。
4. 只能测量球心沿某固定方向的运动误差(如沿机床X、Y、Z方向),不易检测球心沿任意方向的运动误差。
现有技术一对球心沿某方向运动误差的测量都是基于百分表,当需要测量球心沿某个方向的运动误差时,需调整百分表使其表针能够沿该方向指向球心。由于实际应用中,百分表的调整均依靠人手工进行,除了很好标记的机床X、Y、Z方向外,球头沿其余方向的运动误差均无法测量。
现有技术二也是通过百分表检测球头中心运动误差(图6),三个百分表安装在一个呈三向垂直的表座上,可同时检测球头沿三个垂直方向的运动误差(一般为机床的X/Y/Z三个方向)。相对于现有技术一,其测量原理不变,但由于采用了一个专用表座,使得百分表调整过程大幅缩减,且一次可完成三个方向运动误差的测量,因此其效率要比技术一高很多。目前该项技术已申请专利《一种五坐标动态精度检测工具》,专利申请号为201120185412.9。
由于采用了与现有技术一同样的测量原理,因此现有技术二的的主要缺点和前者一样:
1. 只能测量球头处于静止状态下的运动误差,不能记录球头在整个运动过程中的误差。
用百分表测量时,只能在被测物体处于静止状态下表针才会停止转动,此时方可读取位移数值,因此现有技术二只能测量球头在各静止状态下的误差量,不能实时记录整个运动过程的误差值。
2. 测量精度较差,尤其是在球心存在较大运动误差时。
现有技术二中百分表在测量过程中位置始终不变(图5),因此当球头偏摆导致球心偏离百分表指针所指方向时(球心从O 0偏至O 1),球心沿测量方向的实际运动误差(L 0)将不等于百分表测量值(L 1),当球头偏移越大时,现有技术二的测量误差也越大。
发明内容
本发明主要解决的技术问题是:运动全行程的球头中心位置误差的自动、快速、精确测量与记录的问题。
本发明提供的技术方案为:
在数控机床上安装球头,在球头的下半球面设置三个长度测量杆,三个长度测量杆测头与球面接触,通过三个长度测量杆的检测数值可计算得到球头球心位置。
将长度测量杆与数据处理系统连接,开启机床的RTCP功能,将三个长度测量杆在 3个方向的伸缩量实时记录和传输至数据处理系统,可计算得到球头中心位置轨迹。
本发明的测量原理为:球心位置在空间对应着三个自由度,当球压紧三个长度测量杆时,即可通过三个长度检测数值计算球心位置(图7)。通过建立3个伸缩杆长度(l,m,n)与球头中心位置(x, y, z)的函数关系式,即可通过伸缩杆长度计算得到球头中心位置。
当将3个长度测量杆的伸缩量可利用数据采集系统自动记录并传输至计算机,基于伸缩杆长度(l,m,n)与球头中心位置(x, y, z)的函数关系式编写计算程序,即可计算得到球头中心位置(x, y, z)。
本发明能自动测量、记录球头在运动全行程的球心位置误差,得到球心在三维空间的运动误差曲线,并可根据需要计算在运动全行程中球心沿任意给定方向的误差值,测量精度达到0.01mm。
附图说明
图1 标准球头芯棒示意图
图2 标准球头芯棒尺寸参数示意图
图3 RTCP功能激活时的运动示意图
图4 球头中心Z/Y向运动误差检测架表示意图
图5 百分表沿某方向的测量误差示意图
图6 百分表沿某方向的测量误差示意图
图7 球心位置检测示意图
图8 球心位置检测示意图
图9 单个测量支链尺寸示意图(A0A1支链)
图10 本发明的检测示意图
具体实施方式
本实施例通过以下描述更详细的说明本发明,但并不是对其实施的限制。
见图10,安装球头芯棒后操作机床使球头压紧各伸缩杆,当各伸缩杆压进其量程50%左右时停止;根据检测项编制机床绕球头中心运动的程序;开启数据采集,机床开启RTCP功能,控制球头芯棒绕球头中心运动,再控制机床按给定程序运动;完成各支链伸长量的实时数据记录,再根据测量方程计算被测球头中心位置;各个采集点的数据计算之后汇总,即得到球头的运动轨迹;由于机床精度决定了球头运动精度,因此可通过对比分析实测运动轨迹与理论轨迹的误差,以及对应的机床运动程序,可进行机床运动精度分析。
因为球心位置在空间对应着三个自由度,当球头压紧三个长度测量杆时,即可通过三个长度检测数值计算球心位置,图8为检测原理图。
该测量机构如图8所示,单个伸缩测量支链的如图9所示,为得到待检球心的位置坐标,建立测量坐标系O-xyz:坐标系原点O位于  内部,xy平面与
 共面,x轴正方向与矢量
 方向一致,y轴朝向C0点方向,正方向向外,z轴垂直xy平面向上。图8和图9中各参数定义如下:
O:测量坐标系的原点,建立在 内部;
xyz:坐标系O-xyz的三个方向;
A0A1:第1个伸缩测量杆,其中A0为测量杆处于最大压缩状态下的测头球心位置,A1为正常测量状态下该伸缩测量杆的测头球心位置;
B0B1:第2个伸缩测量杆,其中B0为测量杆处于最大压缩状态下的测头球心位置;B1为正常测量状态下该伸缩测量杆的测头球心位置;
C0C1:第3个伸缩测量杆,其中C0为测量杆处于最大压缩状态下的测头球心位置;C1为正常测量状态下该伸缩测量杆的测头球心位置;
l:测量伸缩杆A0A1的伸长量;
m:测量伸缩杆B0B1的伸长量;
n:测量伸缩杆C0C1的伸长量;
P:被测球头的球心位置;
R:被测球头的半径;
r 1~ r 3:伸缩杆A0A1~C0C1的顶端测头半径,单位mm;
e:伸缩杆的最大伸缩长度,单位mm,三个伸缩杆的最大伸缩长度一样;
θ 1,θ 2,θ 3:三个伸缩测量杆A0A1,B0B1,C0C1分别与平面A0B0C0的夹角;
λ 1,λ 2,λ 3:三个伸缩测量杆A0A1,B0B1,C0C1在A0B0C0平面投影分别与坐标系O-xyz的x轴正方向的夹角;
a :伸缩测量杆 方向矢量,且
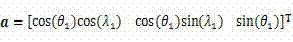 ;
b :伸缩测量杆 方向矢量,且;
c :伸缩测量杆 方向矢量,且
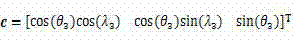 。
图9所示结构存在三个矢量闭环方程:
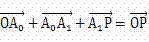
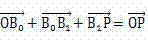
(3)
上式中: 表示图8中的OA0两点连接的矢量,同理其它带箭头标记的均为图8中相应两点连接的矢量。
根据空间位置关系,被测球头的球心与各伸缩测量杆的测头球心的连线长度始终等于被测球头半径与伸缩测量杆的测头半径长度之和,即:矢量 的长度始终为常量
 ,矢量
 的长度始终为常量
 、矢量
 的长度始终为常量
 ,因此得到下列方程:
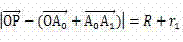
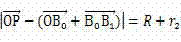
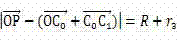
在坐标系O-xyz中,定义各点坐标及矢量,整理可得如下三个标量方程:
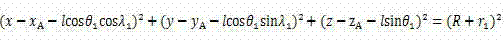
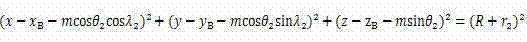
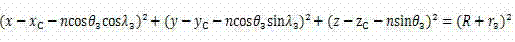
其中方程(7)—(9)包含了该测量机构的19个尺寸参数,当结构一定时(完成制造时),这19个尺寸参数就确定了:支链A0A1的相关尺寸参数为x A、y A、z A、θ 1、λ 1, r 1,支链B0B1的相关尺寸参数为x B、y B、z B、θ 2、λ 2, r 2,支链C0C1的相关尺寸参数为x C、y C、z C、θ 3、λ 3, r 3,被测球头的直径为R。
各参数的定义如下:
x A, y A, z A:A点在测量坐标系O-xyz中的坐标值;
x B, y B, z B:B点在测量坐标系O-xyz中的坐标值;
x C, y C, z C:C点在测量坐标系O-xyz中的坐标值;
θ 1,θ 2,θ 3:三个伸缩测量杆A0A1,B0B1,C0C1分别与平面A0B0C0的夹角;
λ 1,λ 2,λ 3:三个伸缩测量杆A0A1,B0B1,C0C1在A0B0C0平面投影分别与坐标系O-xyz的x轴正方向的夹角。
由于各伸缩杆的伸长量l, m, n可通过长度测量器件直接读出,测量坐标系O-xyz下被测球头球心P点的坐标x, y, z即可通过求解方程式(7)—(9)得到。
定义三个杆的伸长量组成的输入向量 L =[l, m, n]T,被测球头球心坐标 P =[x, y, z]T,则输入向量 L 与被测球头球心坐标 P 之间的运动学正解方程可用式(10)简单表达:

同理,在已知被测球头球心坐标 P =[x, y, z]T时,可求得三个测量杆的伸长量 L =[l, m, n]T,得到具有唯一解的逆向运动学方程:

由此,即建立了基于三伸缩测量杆的球头位置检测的数学模型。
使用长度计(或其他能够自动测量长度的仪器)作为伸缩杆时,3个方向的伸缩量利用数据采集系统自动记录并传输至计算机,基于伸缩杆长度(l,m,n)与球头中心位置(x, y, z)的函数关系式编写计算程序,即可计算得到球头中心位置(x, y, z),当球头运动时进行数据的自动采集与计算,即可得到球头中心的运动轨迹,轨迹的精度取决于长度计的采样频率,一般可达50Hz以上,此时测量所得的轨迹已具备实际工程应用价值。
Claims (3)
1.一种球头球心位置检测方法,
在数控机床上安装球头,在球头的下半球面设置三个长度测量杆,三个长度测量杆测头与球面接触,通过三个长度测量杆的检测数值可计算得到球头球心位置。
2.根据权利要求1所述的一种球头球心位置检测方法,其特征在于,将长度测量杆与数据处理系统连接,开启机床的RTCP功能,将三个长度测量杆在 3个方向的伸缩量实时记录和传输至数据处理系统,可计算得到球头中心位置轨迹。
3.根据权利要求1或2所述的一种球头球心位置检测方法,其特征在于,球头球心位置按以下方法计算得到:
建立3个伸缩杆与球头中心位置(x, y, z)的函数关系式

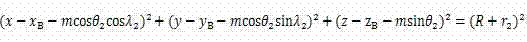

各参数的定义如下:
x A, y A, z A:A点在测量坐标系O-xy中的坐标值;
x B, y B, z B:B点在测量坐标系O-xy中的坐标值;
x C, y C, z C:C点在测量坐标系O-xy中的坐标值;
θ 1,θ 2,θ 3:三个伸缩测量杆A0A1,B0B1,C0C1分别与平面A0B0C0的夹角;
λ 1,λ 2,λ 3:三个伸缩测量杆A0A1,B0B1,C0C1在A0B0C0平面投影分别与坐标系O-xyz的x轴正方向的夹角;
l, m, n: 伸缩杆的伸长量。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201210528864.1A CN103862327A (zh) | 2012-12-11 | 2012-12-11 | 一种球头球心位置检测方法 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201210528864.1A CN103862327A (zh) | 2012-12-11 | 2012-12-11 | 一种球头球心位置检测方法 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN103862327A true CN103862327A (zh) | 2014-06-18 |
Family
ID=50901664
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201210528864.1A Pending CN103862327A (zh) | 2012-12-11 | 2012-12-11 | 一种球头球心位置检测方法 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN103862327A (zh) |
Cited By (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104162807A (zh) * | 2014-08-18 | 2014-11-26 | 电子科技大学 | 一种机床rtcp三维同步检测装置及检测方法 |
| CN105479268A (zh) * | 2016-01-22 | 2016-04-13 | 清华大学 | 基于rtcp的五轴数控机床摆动轴几何误差辨识方法 |
| CN105571545A (zh) * | 2015-11-28 | 2016-05-11 | 华中科技大学 | 一种五轴联动机床回转轴线几何参数测量方法 |
| CN107063570A (zh) * | 2017-04-13 | 2017-08-18 | 桂林电子科技大学 | 可全方位倾斜的运动测试台及控制方法 |
| CN111580460A (zh) * | 2020-06-05 | 2020-08-25 | 沈机(上海)智能系统研发设计有限公司 | 五轴机床的误差检测系统、误差检测和补偿方法 |
| WO2021255308A1 (es) * | 2020-06-15 | 2021-12-23 | Universidad De Zaragoza | Sistema telescópico de verificación volumétrica basado en multilateración laser simultanea |
| CN115824011A (zh) * | 2022-11-17 | 2023-03-21 | 江西昌兴航空装备股份有限公司 | 一种吊挂工装吊挂点干涉检查方法 |
| CN116394068A (zh) * | 2023-06-09 | 2023-07-07 | 成都飞机工业(集团)有限责任公司 | 一种自动测量五轴联动数控机床ac轴零点定位精度的方法 |
| CN116871977A (zh) * | 2023-07-13 | 2023-10-13 | 上海中船三井造船柴油机有限公司 | 用于数控机床主轴附件的测量装置及方法 |
| CN121879270A (zh) * | 2026-03-20 | 2026-04-17 | 成都飞机工业(集团)有限责任公司 | 数控机床rtcp精度确定方法和装置、设备及介质 |
Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE29916325U1 (de) * | 1999-09-16 | 2000-01-20 | PETEC GmbH, 63839 Kleinwallstadt | Vorrichtung zum Einmessen von Parametern an CNC-Bearbeitungsmaschinen |
| EP1491287A1 (en) * | 2002-03-13 | 2004-12-29 | Unimetrik S.A. | Self-centring sensing device |
| CN1688949A (zh) * | 2002-10-11 | 2005-10-26 | 弗迪亚有限公司 | 用于测量、补偿和测试数控机床头和/或工作台的系统和方法 |
| CN101272887A (zh) * | 2006-01-04 | 2008-09-24 | 布拉格捷克科技大学机械工程系 | 用于测量和/或校准空间物体位置的方法和设备 |
| CN101432592A (zh) * | 2006-04-26 | 2009-05-13 | 瑞尼斯豪公司 | 误差校准 |
| US20100154566A1 (en) * | 2005-03-09 | 2010-06-24 | Franz Ehrenleitner | Method for Determining the Elastic Deformation of Components |
| CN101866163A (zh) * | 2007-11-02 | 2010-10-20 | 株式会社牧野铣床制作所 | 数值控制机床及数值控制装置 |
| CN101980091A (zh) * | 2010-08-23 | 2011-02-23 | 西安交通大学苏州研究院 | 双转台五轴联动数控加工旋转刀具中心点补偿方法 |
| CN102259277A (zh) * | 2010-05-28 | 2011-11-30 | 约翰尼斯海登海恩博士股份有限公司 | 测量装置 |
| CN102275094A (zh) * | 2010-06-10 | 2011-12-14 | 株式会社森精机制作所 | 用于对机床上的工件进行测量的方法和仪器 |
-
2012
- 2012-12-11 CN CN201210528864.1A patent/CN103862327A/zh active Pending
Patent Citations (10)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE29916325U1 (de) * | 1999-09-16 | 2000-01-20 | PETEC GmbH, 63839 Kleinwallstadt | Vorrichtung zum Einmessen von Parametern an CNC-Bearbeitungsmaschinen |
| EP1491287A1 (en) * | 2002-03-13 | 2004-12-29 | Unimetrik S.A. | Self-centring sensing device |
| CN1688949A (zh) * | 2002-10-11 | 2005-10-26 | 弗迪亚有限公司 | 用于测量、补偿和测试数控机床头和/或工作台的系统和方法 |
| US20100154566A1 (en) * | 2005-03-09 | 2010-06-24 | Franz Ehrenleitner | Method for Determining the Elastic Deformation of Components |
| CN101272887A (zh) * | 2006-01-04 | 2008-09-24 | 布拉格捷克科技大学机械工程系 | 用于测量和/或校准空间物体位置的方法和设备 |
| CN101432592A (zh) * | 2006-04-26 | 2009-05-13 | 瑞尼斯豪公司 | 误差校准 |
| CN101866163A (zh) * | 2007-11-02 | 2010-10-20 | 株式会社牧野铣床制作所 | 数值控制机床及数值控制装置 |
| CN102259277A (zh) * | 2010-05-28 | 2011-11-30 | 约翰尼斯海登海恩博士股份有限公司 | 测量装置 |
| CN102275094A (zh) * | 2010-06-10 | 2011-12-14 | 株式会社森精机制作所 | 用于对机床上的工件进行测量的方法和仪器 |
| CN101980091A (zh) * | 2010-08-23 | 2011-02-23 | 西安交通大学苏州研究院 | 双转台五轴联动数控加工旋转刀具中心点补偿方法 |
Cited By (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104162807B (zh) * | 2014-08-18 | 2016-08-24 | 电子科技大学 | 一种机床rtcp三维同步检测装置及检测方法 |
| CN104162807A (zh) * | 2014-08-18 | 2014-11-26 | 电子科技大学 | 一种机床rtcp三维同步检测装置及检测方法 |
| CN105571545A (zh) * | 2015-11-28 | 2016-05-11 | 华中科技大学 | 一种五轴联动机床回转轴线几何参数测量方法 |
| CN105571545B (zh) * | 2015-11-28 | 2018-04-10 | 华中科技大学 | 一种五轴联动机床回转轴线几何参数测量方法 |
| CN105479268A (zh) * | 2016-01-22 | 2016-04-13 | 清华大学 | 基于rtcp的五轴数控机床摆动轴几何误差辨识方法 |
| CN107063570B (zh) * | 2017-04-13 | 2023-05-23 | 桂林电子科技大学 | 可全方位倾斜的运动测试台及控制方法 |
| CN107063570A (zh) * | 2017-04-13 | 2017-08-18 | 桂林电子科技大学 | 可全方位倾斜的运动测试台及控制方法 |
| CN111580460A (zh) * | 2020-06-05 | 2020-08-25 | 沈机(上海)智能系统研发设计有限公司 | 五轴机床的误差检测系统、误差检测和补偿方法 |
| WO2021255308A1 (es) * | 2020-06-15 | 2021-12-23 | Universidad De Zaragoza | Sistema telescópico de verificación volumétrica basado en multilateración laser simultanea |
| CN115824011A (zh) * | 2022-11-17 | 2023-03-21 | 江西昌兴航空装备股份有限公司 | 一种吊挂工装吊挂点干涉检查方法 |
| CN115824011B (zh) * | 2022-11-17 | 2026-02-06 | 江西昌兴航空装备股份有限公司 | 一种吊挂工装吊挂点干涉检查方法 |
| CN116394068A (zh) * | 2023-06-09 | 2023-07-07 | 成都飞机工业(集团)有限责任公司 | 一种自动测量五轴联动数控机床ac轴零点定位精度的方法 |
| CN116394068B (zh) * | 2023-06-09 | 2023-09-29 | 成都飞机工业(集团)有限责任公司 | 一种自动测量五轴联动数控机床ac轴零点定位精度的方法 |
| CN116871977A (zh) * | 2023-07-13 | 2023-10-13 | 上海中船三井造船柴油机有限公司 | 用于数控机床主轴附件的测量装置及方法 |
| CN121879270A (zh) * | 2026-03-20 | 2026-04-17 | 成都飞机工业(集团)有限责任公司 | 数控机床rtcp精度确定方法和装置、设备及介质 |
| CN121879270B (zh) * | 2026-03-20 | 2026-08-11 | 成都飞机工业(集团)有限责任公司 | 数控机床rtcp精度确定方法和装置、设备及介质 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN102962728A (zh) | 一种球头球心位置检测装置 | |
| CN102506702B (zh) | 带有激光跟踪的大型三坐标测量方法与装置 | |
| CN103115593B (zh) | 扫描测头标定方法 | |
| CN116400642B (zh) | 机床精度补偿方法、装置、存储介质及电子设备 | |
| Chao et al. | Calibration of laser beam direction for optical coordinate measuring system | |
| CN103433810B (zh) | 一种复杂曲面法矢在机检测装置及方法 | |
| CN111487923A (zh) | 一种ca双摆头五轴数控机床摆头位置误差检测与辨识方法 | |
| CN105043190A (zh) | 五轴联动机床rtcp动态精度标定装置及其标定方法 | |
| JP5908102B2 (ja) | 接触走査式座標測定器の動作準備 | |
| CN109759896A (zh) | 一种摇篮式五轴机床旋转轴几何误差检测装置及辨识方法 | |
| CN104748702A (zh) | 一种关于直线导轨直线度误差的快速测量及误差补偿方法 | |
| US6985238B2 (en) | Non-contact measurement system for large airfoils | |
| CN113362456A (zh) | 一种基于数字孪生技术的测量仪器构建方法及系统 | |
| CN104070418B (zh) | 轴对称光学非球面面形在线测量方法 | |
| CN112797931B (zh) | 工业机器人位姿准确度和位姿重复性检测装置及检测方法 | |
| CN101413785A (zh) | 基于双旋转激光平面发射机网络的定位系统误差补偿方法 | |
| CN101566466B (zh) | 轮廓度分析系统及方法 | |
| CN102072701A (zh) | 一种检测零件尺寸的方法及装置 | |
| CN106643613A (zh) | 一种非球面在位检测中的位置误差标定方法 | |
| CN109520417A (zh) | 机床几何误差及旋转台转角定位误差检定装置和方法 | |
| CN113134848A (zh) | 一种基于六轴机器人重复定位精度的测量方式 | |
| CN111238372B (zh) | 双复合式坐标测量系统的联合位置误差的同步检测方法 | |
| CN102980532B (zh) | 采用三坐标测量仪拼接测量大口径非球面面形的方法 | |
| CN105987676A (zh) | 一种三坐标测量机机构误差引入的测量不确定度评定方法 | |
| CN111536877A (zh) | 一种三坐标测量机上的线激光传感器姿态标定方法 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C06 | Publication | ||
| PB01 | Publication | ||
| C10 | Entry into substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WD01 | Invention patent application deemed withdrawn after publication |
Application publication date: 20140618 |
|
| WD01 | Invention patent application deemed withdrawn after publication |