CN103433226A - 煤矿液压支架高压水射流清洗机器人 - Google Patents
煤矿液压支架高压水射流清洗机器人 Download PDFInfo
- Publication number
- CN103433226A CN103433226A CN2013103721322A CN201310372132A CN103433226A CN 103433226 A CN103433226 A CN 103433226A CN 2013103721322 A CN2013103721322 A CN 2013103721322A CN 201310372132 A CN201310372132 A CN 201310372132A CN 103433226 A CN103433226 A CN 103433226A
- Authority
- CN
- China
- Prior art keywords
- pressure water
- hydraulic
- pressure
- mechanical arm
- coal mine
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Granted
Links
- XLYOFNOQVPJJNP-UHFFFAOYSA-N water Substances O XLYOFNOQVPJJNP-UHFFFAOYSA-N 0.000 title claims abstract description 61
- 238000004140 cleaning Methods 0.000 title claims abstract description 48
- 239000003245 coal Substances 0.000 title claims abstract description 22
- 230000033001 locomotion Effects 0.000 claims abstract description 4
- 230000001105 regulatory effect Effects 0.000 claims description 6
- 230000005540 biological transmission Effects 0.000 claims description 3
- 238000005406 washing Methods 0.000 claims description 3
- 238000006243 chemical reaction Methods 0.000 claims description 2
- 230000001276 controlling effect Effects 0.000 claims description 2
- 210000000707 wrist Anatomy 0.000 claims description 2
- 230000002411 adverse Effects 0.000 abstract 1
- 239000003344 environmental pollutant Substances 0.000 abstract 1
- 231100000719 pollutant Toxicity 0.000 abstract 1
- 239000003818 cinder Substances 0.000 description 8
- 238000000034 method Methods 0.000 description 5
- 238000007789 sealing Methods 0.000 description 5
- 238000010586 diagram Methods 0.000 description 2
- 238000005516 engineering process Methods 0.000 description 2
- JEIPFZHSYJVQDO-UHFFFAOYSA-N iron(III) oxide Inorganic materials O=[Fe]O[Fe]=O JEIPFZHSYJVQDO-UHFFFAOYSA-N 0.000 description 2
- VYZAMTAEIAYCRO-UHFFFAOYSA-N Chromium Chemical compound [Cr] VYZAMTAEIAYCRO-UHFFFAOYSA-N 0.000 description 1
- 229910052804 chromium Inorganic materials 0.000 description 1
- 239000011651 chromium Substances 0.000 description 1
- 230000008878 coupling Effects 0.000 description 1
- 238000010168 coupling process Methods 0.000 description 1
- 238000005859 coupling reaction Methods 0.000 description 1
- 230000003247 decreasing effect Effects 0.000 description 1
- 230000007812 deficiency Effects 0.000 description 1
- 230000000694 effects Effects 0.000 description 1
- 230000005611 electricity Effects 0.000 description 1
- 239000012467 final product Substances 0.000 description 1
- 238000011010 flushing procedure Methods 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 230000013011 mating Effects 0.000 description 1
- 238000005065 mining Methods 0.000 description 1
- 238000007747 plating Methods 0.000 description 1
- 230000008439 repair process Effects 0.000 description 1
- 230000002000 scavenging effect Effects 0.000 description 1
- 238000000926 separation method Methods 0.000 description 1
- GOLXNESZZPUPJE-UHFFFAOYSA-N spiromesifen Chemical compound CC1=CC(C)=CC(C)=C1C(C(O1)=O)=C(OC(=O)CC(C)(C)C)C11CCCC1 GOLXNESZZPUPJE-UHFFFAOYSA-N 0.000 description 1
- 238000010301 surface-oxidation reaction Methods 0.000 description 1
Images


Landscapes
- Cleaning By Liquid Or Steam (AREA)
- Manipulator (AREA)
Abstract
一种煤矿液压支架高压水射流清洗机器人,包括六自由度机械臂、液压移动平台、高压水系统、水枪组件,其特征在于:所述的六自由度机械臂的底座固定在液压移动平台上,可以实现整体水平移动;所述水枪组件固定在六自由度机器臂末端法兰盘上,由机械臂夹持水枪运动到空间确定的位置和姿态,进行清洗作业;所述的高压水系统用于提供高压水射流,并控制其通断与压力。本发明自动化程度高,节省人力,减低人工成本。同时,程序柔性大,工作可靠,能适用于不同型号的液压支架的清洗。对环境友好,既能适应恶劣的工作环境,又不产生污染物质。
Description
技术领域
本发明涉及煤矿液压支架清洗技术领域,尤其是涉及一种煤矿液压支架高压水射流清洗机器人。
背景技术
液压支架作为煤矿综采设备的重要组成部分,必须定期进行大修,而良好的去煤和除锈效果是提高液压支架大修质量的关键。传统的人工手持水枪的清洗方法,由于水射流的压力不宜过高,导致液压支架关键部位的清洗效果不佳。
利用高达50Mpa的高压水射流进行去煤和除锈作业,不仅能有效地去除支架拐角处残留积煤和支架表面的锈层,而且也大大提升了修造质量。但高压水枪巨大的冲击力所造成的煤渣和锈层飞溅,对操作工人是一种潜在的危险;同时水枪的巨大后座力增加了清洗工人的劳动强度,降低了生产效率。
发明内容
本发明所要解决的技术问题在于针对上述现有技术的不足,提供一种高压水射流清洗机器人,要求智能化程度高,工作可靠性高,安全性能好,能够实现对液压支架的表面锈皮以及柱窝等处嵌藏的煤矸石的高效清除,同时减轻工人劳动强度,实用性强。
为解决上述技术问题,本发明采用的技术方案是:一种煤矿液压支架高压水射流清洗机器人,其包括六自由度机械臂、液压移动平台、高压水系统、水枪组件,其特征在于:所述的六自由度机械臂的底座固定在液压移动平台上,可以实现整体水平移动。所述水枪组件固定在机器臂末端法兰盘上,由机械臂夹持水枪运动到空间确定的位置和姿态,进行清洗作业。所述的高压水系统用于提供高压水射流,并控制其通断与压力。
所述六自由度机械臂,具有六个旋转关节,可达到空间任意位置和姿态。臂展为2010mm,工作空间能有效覆盖液压支架重点清洗区域。末端最大负重为28kg,能够承受高压水射流的反作用力。机械臂腕部的防护等级达到IP67,能抵挡高压水的冲击。
该发明的液压移动平台,包括支架、液压缸、直线滑轨、滑块和机械臂座,支架固定在地面上,液压缸缸体和直线滑轨都固定在支架上。机械臂座下平面与滑块固定,作为一个整体可沿直线导轨水平移动。活塞杆末端固定的单耳环和固定在机械臂座上的铰链座由销轴铰接在一起,用于传递驱动力。移动平台,用于增大机械臂工作范围,其水平行程为2m,可以满足大型液压支架清洗工作的要求。
该发明的高压水系统,包括高压水泵,高压电磁阀,伺服调压阀和高压水软管。高压水射流最高压力为50Mpa,高压电磁阀用于控制高压水流的通断,伺服调压阀用于调节高压水流的压力,高压水管用于连通水泵到水枪的水路,水路各接头处的密封方式采用密封圈密封,可承受高压。
该发明的水枪组件,包括高压水枪管,枪嘴以及用于夹持枪管的夹持机构,高压水枪管表面进行镀铬处理,以适应潮湿的工作环境。夹持机构表面进行发黑氧化处理,防止表面生锈。夹持机构一端具有与机械臂法兰盘配合的安装孔,可固定于机械臂末端。夹持机构依靠配合孔轴接触表面的摩擦力来固定枪管,枪管末端固定有枪嘴,采用密封圈密封。枪嘴出口孔径为φ5mm,该孔径过大会导致水射流的压力降低,过小又会导致水射流线状化,两者都会使清洗效果变差。枪嘴进水孔和出水孔之间采用锥形孔平滑过渡,以减少高压水在枪嘴处的压力损失。
该发明的清洗过程任务规划,包括清洗顺序、清洗时水枪的空间角度、高压水射流的压力、不同部位清洗时长的安排。液压支架呈长方体形状,长、宽、高分别约为7m、1.5m、2.5m,外形体积较大。针对液压支架不同部位污垢的特征,采用不同的清洗策略,既可以提高清洗效果,又可以加快清洗速率。
清洗顺序为先上后下,从里到外,即先清洗液压支架的顶梁上表面和侧面,去除表面锈皮和少量煤矸石。再使水枪向下移动,清洗液压支架的底部,重点去除柱窝等处嵌藏的煤矸石。并且先冲洗液压支架上靠近机械臂的内侧,将锈皮和煤矸石冲到远离机械臂的外侧,然后冲洗其外侧,将冲出的煤渣彻底清除出去。这种清洗顺序,可以有效的防止已经清洗干净的区域再次被冲出的煤渣覆盖,从而提高清洗效率。
液压支架的柱窝内嵌藏有大量的煤粉和煤矸石,厚度约300mm,而且由于液压缸体和柱窝内壁的挤压,使其变得十分致密。对于该部位的清洗,采用高角度、高压力、近距离冲洗,调节机械臂姿态,使得高压枪管与柱窝煤层表面约呈60度,压力调至40MP以上,枪嘴与煤层距离在400mm以内,可以有效清洗该处的煤渣。
液压支架不同部位所沉积的煤渣数量不同,例如四连杆中间部位的缝隙里藏有大量煤渣,该处清洗时应增长清洗时间,确保能清除所有的煤渣。
该发明采用的水射流压力高,能彻底清洗死角堆积的煤渣油渍,大大提高清洗质量,而且清洗速率快,能在较短的时间内完成清洗工作,节省劳动时间。
该发明自动化程度高,节省人力,减低人工成本。同时,程序柔性大,工作可靠,能适用于不同型号的液压支架的清洗。对环境友好,既能适应恶劣的工作环境,又不产生污染物质。
附图说明
图1为本发明的整体结构示意图。
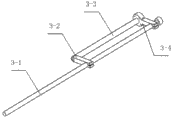
图2为本发明的水枪组件的结构示意图。
图3为本发明的高压水系统的结构示意图。
图4为本发明的清洗机器人的布局示意图。
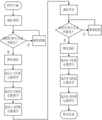
图5为本发明的工作流程示意图。
图中:1-六自由度机械臂 2-直线滑轨 3-水枪组件 5-液压缸 6-机械臂底座 。
具体实施方式
从图1、图2、图3可以看出,一种煤矿液压支架高压水射流清洗机器人,其包括六自由度机械臂1、液压移动平台、高压水系统、水枪组件3,其特征在于:所述的六自由度机械臂的底座固定在液压移动平台上,可以实现整体水平移动。所述水枪组件固定在机器臂末端法兰盘上,由机械臂夹持水枪运动到空间确定的位置和姿态,进行清洗作业。所述的高压水系统用于提供高压水射流,并控制其通断与压力。
该发明的液压移动平台,包括支架4、液压缸5、直线滑轨2、滑块和机械臂底座6。支架1固定在地面上,液压缸5缸体和直线滑轨2都固定在支架1上。机械臂底座6下平面与滑块固定,作为一个整体可沿直线导轨2水平移动。液压缸5活塞杆末端固定的单耳环和固定在机械臂座上的铰链座由销轴铰接在一起,用于传递驱动力。
该发明的水枪组件3,如图2所示,包括枪管3-1、枪嘴、法兰盘3-4、连接杆3-3和紧固件3-2,枪管3-1一端安装枪嘴,另一端连接高压水软管。法兰盘3-4、连接杆3-3和紧固件3-2组成夹持机构,用于夹紧枪管3-1,防止其发生轴向窜动。法兰盘3-4安装在机械臂1的末端,由机械臂带动水枪组件3运动。
该发明的高压水系统的结构如图3所示。自来水经高压水泵后串接一个三通,分为两路,其中一路送至手持水枪,另一路再串接一个三通,分为两路,分别串接一个高压电磁阀后,送至两台机器人末端夹持的水枪。工作时,开启高压水泵,控制器通过发送控制信号给高压电磁阀,来控制高压水射流的通断。
该发明的机器人工作范围布局如图4所示。该图为俯视图。在P1-1(液压支架的前端)、P2-1(液压支架的后端)两点分别放置一个机器人,分别负责工作区域A、B的清洗。第一台机器人的底座可由在P1-1运动至在P1-2,另一台机器人的底座可由在P2-1运动至在P2-2,采用液压缸驱动,液压缸行程为2米。液压支架顶端距离地面的高度在2.5米以内。上述P1-1、P2-1、P1-2、P2-2各点的具体位置如图4所示。区域A为液压支架的右侧及前侧,区域B为液压支架的左侧及后侧。如图4所示。重点清洗区域为液压支架的顶部。
该发明的工作流程如图5所示。程序开始后,油缸缩回。读取缩回行程开关的信息,若该开关触发,则锁死油缸。启动A点(对应油缸缩回的位置)A-1舒展示教程序,使机械臂由零位运动至理想受力位形,以承受水枪开启时高压水射流产生的后坐力。待机器人执行完A-1示教程序后,机器人已运动至理想受力位形,此时开启水枪,执行A点A-2清洗示教程序。完成A点的清洗任务。待A-2示教程序执行结束后,关闭水枪。执行A点A-3回缩示教程序,使机械臂回缩至零位。待机器人执行完A-3回缩示教程序后,油缸伸出。读伸出取行程开关的信息,若开关触发,则锁死油缸。启动B点(对应油缸伸出的位置)B-1舒展示教程序,待机器人执行完B-1示教程序后,开启水枪。执行B点B-2清洗示教程序。完成B点的清洗任务。待B-2示教程序执行结束后,关闭水枪。执行B点B-3回缩示教程序,使机器人回缩至零位,程序结束。
上述的A点A-1、A点A-2、A点A-3分别表示机器人在A点执行的3个示教程序,B点B-1、B点B-2、B点B-3分别表示机器人在B点执行的3个示教程序。
液压支架重点清洗区域的清洗由两台高压水射流清洗机器人协作完成,两台机器人分居液压支架两侧,呈对角线分布,分别完成液压支架的单侧的清洗工作。机器人底座固定在可移动的液压滑台上,滑台导轨与液压支架单侧平行,机器人可沿着导轨滑动,实现多工位清洗。机器人末端固定高压水枪,并有缓冲机构,对水枪开关时的后坐力和冲击力进行缓冲。在执行清洗工作前,机器人需要首先完成示教工作,获取关键点位数据并储存。需要清洗时,只需使机器人复现已示教点,实现自动移动,完成清洗。针对不同型号的液压支架,应分别示教机器人,并将获得的点位数据编号,对号入座,以免张冠李戴。液压支架的非重点清洗区域由手动补充清洗。高压水射流清洗机器人的清洗步骤如下:
1. 给油缸的液压系统上电,认真检查油管路有无泄露现象,压力是否在规定范围内,电机旋转方向是否正确。
2. 给高压水站水泵电机上电,调节水压到50MP,认真检查水管路有无泄露现象。
3. 给气泵电机上电,打开气路阀门。
4. 给机器人上电,等待3分钟,等待系统初始化。该步骤只在首次开机时进行。
5. 系统初始化完成后,即可运行清洗程序。首先将待清洗的液压支架放于规定的位置,然后根据所清洗的液压支架型号选择相应编号的示教程序,运行程序,机器人开始清洗工作。此步骤必须保证支架型号与程序的严格对应关系,严禁张冠李戴。
6. 机器人运行过程中,操作人员应时刻观察机器人运行状态,当遇到紧急状况时,应立即按下急停按钮,避免事故发生。机器人运行过程中,严禁任何人走进或靠近机器人的工作区域。
7. 液压支架清洗完成后,程序会自动停止,机器人回复初始位置,操作人员需要观察示教盒弹出信息,以确认程序正常停止。
8. 需要清洗下一个支架时,只需在支架被安放在正确的位置之后,选择相应的程序运行即可。以此类推。
9. 完成整个清洗工作后,应该先给机器人下电,再旋转控制箱的电源开关至关闭状态。
10. 液压站油泵电机断电,高压水站水泵电机断电,气泵电机断电,关闭气路阀门。
Claims (7)
1.一种煤矿液压支架高压水射流清洗机器人,包括六自由度机械臂、液压移动平台、高压水系统、水枪组件,其特征在于:所述的六自由度机械臂的底座固定在液压移动平台上,可以实现整体水平移动;所述水枪组件固定在六自由度机器臂末端法兰盘上,由机械臂夹持水枪运动到空间确定的位置和姿态,进行清洗作业;所述的高压水系统用于提供高压水射流,并控制其通断与压力。
2.根据权利要求1所述的一种煤矿液压支架高压水射流清洗机器人,其特征是所述六自由度机械臂,具有六个旋转关节,臂展为2010mm,末端最大负重为28kg,能够承受高压水射流的反作用力;机械臂腕部的防护等级为IP65,能抵挡高压水的冲击。
3.根据权利要求1所述的一种煤矿液压支架高压水射流清洗机器人,其特征是所述的液压移动平台,包括支架、液压缸、直线滑轨、滑块和机械臂座,支架固定在地面上,液压缸缸体和直线滑轨都固定在支架上;机械臂座下平面与滑块固定,作为一个整体可沿直线导轨水平移动;液压缸活塞杆末端固定的单耳环和固定在机械臂座上的铰链座由销轴铰接在一起,用于传递驱动力。
4.根据权利要求1所述的一种煤矿液压支架高压水射流清洗机器人,其特征是所述的高压水系统,包括高压水泵,高压电磁阀,伺服调压阀和高压水软管;高压水射流最高压力为50Mpa,高压电磁阀用于控制高压水流的通断,伺服调压阀用于调节高压水流的压力,高压水管用于连通水泵到水枪的水路。
5.根据权利要求1所述的一种煤矿液压支架高压水射流清洗机器人,其特征是所述的水枪组件包括枪管(3-1)、枪嘴、法兰盘(3-4)、连接杆(3-3)和紧固件(3-2),枪管(3-1)一端安装枪嘴,另一端连接高压水软管;法兰盘(3-4)、连接杆(3-3)和紧固件(3-2)组成夹持机构,用于夹紧枪管(3-1),防止其发生轴向窜动;法兰盘(3-4)安装在机械臂1的末端,由机械臂带动水枪组件(3)运动。
6.根据权利要求1所述的一种煤矿液压支架高压水射流清洗机器人,其特征是所述高压水系统的自来水经高压水泵后串接一个三通,分为两路,其中一路送至手持水枪,另一路再串接一个三通,分为两路,分别串接一个高压电磁阀后,送至两台机器人末端夹持的水枪;工作时,开启高压水泵,控制器通过发送控制信号给高压电磁阀,来控制高压水射流的通断。
7.根据权利要求5所述的一种煤矿液压支架高压水射流清洗机器人,其特征是所述枪嘴出口孔径为φ5mm;枪嘴进水孔和出水孔之间采用锥形孔平滑过渡,以减少高压水在枪嘴处的压力损失。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201310372132.2A CN103433226B (zh) | 2013-08-23 | 2013-08-23 | 煤矿液压支架高压水射流清洗机器人 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN201310372132.2A CN103433226B (zh) | 2013-08-23 | 2013-08-23 | 煤矿液压支架高压水射流清洗机器人 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN103433226A true CN103433226A (zh) | 2013-12-11 |
| CN103433226B CN103433226B (zh) | 2015-09-16 |
Family
ID=49686991
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN201310372132.2A Expired - Fee Related CN103433226B (zh) | 2013-08-23 | 2013-08-23 | 煤矿液压支架高压水射流清洗机器人 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN103433226B (zh) |
Cited By (16)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104209294A (zh) * | 2014-08-28 | 2014-12-17 | 上海丰禾精密机械有限公司 | 直交多关节复合型cnc清洗机及其清洗方法 |
| CN104668228A (zh) * | 2015-02-07 | 2015-06-03 | 周玉翔 | 一种工业冷水机水罐自动清洗头 |
| CN104700705A (zh) * | 2015-01-19 | 2015-06-10 | 清华大学 | 工业机器人示教系统 |
| CN105562373A (zh) * | 2016-03-16 | 2016-05-11 | 刘剑 | 一种采用机械手臂驱动的高压水枪钢板上下表面清理系统 |
| CN105642624A (zh) * | 2016-03-22 | 2016-06-08 | 深圳市百事达卓越科技股份有限公司 | 油罐的清洗方法 |
| CN105692322A (zh) * | 2016-03-16 | 2016-06-22 | 刘剑 | 一种具有机械手臂消毒系统的双盘放线架 |
| CN105903616A (zh) * | 2016-06-24 | 2016-08-31 | 无锡海升高压泵有限公司 | 搭载机器人控制的高压喷水装置 |
| CN106582966A (zh) * | 2016-11-28 | 2017-04-26 | 中信重工机械股份有限公司 | 一种磨机板结物料冲散系统 |
| CN109365373A (zh) * | 2018-12-05 | 2019-02-22 | 贵州盘江矿山机械有限公司 | 一种用于综采液压支架的冲洗装置 |
| CN109622469A (zh) * | 2018-12-05 | 2019-04-16 | 贵州盘江矿山机械有限公司 | 一种用于综采液压支架冲洗的平台 |
| CN109807104A (zh) * | 2019-02-28 | 2019-05-28 | 南京信息工程大学 | 一种全方位工件清洗机 |
| CN110053028A (zh) * | 2019-05-30 | 2019-07-26 | 河南伟道维新机器人科技有限公司 | 一种猪舍清洗机器人控制系统 |
| CN110681629A (zh) * | 2019-10-14 | 2020-01-14 | 重庆聿远机器人科技有限公司 | 一种综采液压支架自动冲洗系统及其工作方法 |
| CN114345800A (zh) * | 2021-12-25 | 2022-04-15 | 临沂矿业集团有限责任公司 | 一种开采煤矿用高压水射流清洗装置 |
| CN115739747A (zh) * | 2022-11-14 | 2023-03-07 | 扎赉诺尔煤业有限责任公司 | 一种掘进机辅助清理机器人及固结煤泥清除方法 |
| CN119747283A (zh) * | 2024-12-28 | 2025-04-04 | 贵州永贵机电制修有限公司 | 一种综采液压支架自动冲洗机 |
Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE4029027A1 (de) * | 1989-09-20 | 1991-03-28 | Putzmeister Maschf | Vorrichtung zur wasserstrahlbearbeitung von oberflaechen |
| CN1603014A (zh) * | 2004-10-29 | 2005-04-06 | 沈阳仪表科学研究院 | 油田作业设备自动清洗装置 |
| CN1664486A (zh) * | 2005-02-28 | 2005-09-07 | 中国矿业大学 | 电厂凝汽器高压水射流在线清洗机器人技术 |
| CN2917838Y (zh) * | 2006-06-20 | 2007-07-04 | 济南钢铁集团总公司机械设备制造厂 | 高压水射流多工位自动清洗装置 |
| CN202893720U (zh) * | 2012-09-18 | 2013-04-24 | 南车戚墅堰机车车辆工艺研究所有限公司 | 一种高压水射流清洗中心 |
| CN103056866A (zh) * | 2013-01-29 | 2013-04-24 | 山东电力集团公司电力科学研究院 | 变电站带电作业机器人 |
| CN203470381U (zh) * | 2013-08-23 | 2014-03-12 | 山西汾西矿业(集团)有限责任公司设备修造厂 | 煤矿液压支架高压水射流清洗机器人 |
-
2013
- 2013-08-23 CN CN201310372132.2A patent/CN103433226B/zh not_active Expired - Fee Related
Patent Citations (7)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| DE4029027A1 (de) * | 1989-09-20 | 1991-03-28 | Putzmeister Maschf | Vorrichtung zur wasserstrahlbearbeitung von oberflaechen |
| CN1603014A (zh) * | 2004-10-29 | 2005-04-06 | 沈阳仪表科学研究院 | 油田作业设备自动清洗装置 |
| CN1664486A (zh) * | 2005-02-28 | 2005-09-07 | 中国矿业大学 | 电厂凝汽器高压水射流在线清洗机器人技术 |
| CN2917838Y (zh) * | 2006-06-20 | 2007-07-04 | 济南钢铁集团总公司机械设备制造厂 | 高压水射流多工位自动清洗装置 |
| CN202893720U (zh) * | 2012-09-18 | 2013-04-24 | 南车戚墅堰机车车辆工艺研究所有限公司 | 一种高压水射流清洗中心 |
| CN103056866A (zh) * | 2013-01-29 | 2013-04-24 | 山东电力集团公司电力科学研究院 | 变电站带电作业机器人 |
| CN203470381U (zh) * | 2013-08-23 | 2014-03-12 | 山西汾西矿业(集团)有限责任公司设备修造厂 | 煤矿液压支架高压水射流清洗机器人 |
Cited By (20)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN104209294A (zh) * | 2014-08-28 | 2014-12-17 | 上海丰禾精密机械有限公司 | 直交多关节复合型cnc清洗机及其清洗方法 |
| WO2016029734A1 (zh) * | 2014-08-28 | 2016-03-03 | 喻小秋 | 直交多关节复合型cnc清洗机及其清洗方法 |
| CN104700705A (zh) * | 2015-01-19 | 2015-06-10 | 清华大学 | 工业机器人示教系统 |
| CN104700705B (zh) * | 2015-01-19 | 2017-02-22 | 清华大学 | 工业机器人示教系统 |
| CN104668228A (zh) * | 2015-02-07 | 2015-06-03 | 周玉翔 | 一种工业冷水机水罐自动清洗头 |
| CN105562373A (zh) * | 2016-03-16 | 2016-05-11 | 刘剑 | 一种采用机械手臂驱动的高压水枪钢板上下表面清理系统 |
| CN105692322A (zh) * | 2016-03-16 | 2016-06-22 | 刘剑 | 一种具有机械手臂消毒系统的双盘放线架 |
| CN105642624A (zh) * | 2016-03-22 | 2016-06-08 | 深圳市百事达卓越科技股份有限公司 | 油罐的清洗方法 |
| CN105903616A (zh) * | 2016-06-24 | 2016-08-31 | 无锡海升高压泵有限公司 | 搭载机器人控制的高压喷水装置 |
| CN106582966B (zh) * | 2016-11-28 | 2018-11-27 | 中信重工机械股份有限公司 | 一种磨机板结物料冲散系统 |
| CN106582966A (zh) * | 2016-11-28 | 2017-04-26 | 中信重工机械股份有限公司 | 一种磨机板结物料冲散系统 |
| CN109365373A (zh) * | 2018-12-05 | 2019-02-22 | 贵州盘江矿山机械有限公司 | 一种用于综采液压支架的冲洗装置 |
| CN109622469A (zh) * | 2018-12-05 | 2019-04-16 | 贵州盘江矿山机械有限公司 | 一种用于综采液压支架冲洗的平台 |
| CN109807104A (zh) * | 2019-02-28 | 2019-05-28 | 南京信息工程大学 | 一种全方位工件清洗机 |
| CN110053028A (zh) * | 2019-05-30 | 2019-07-26 | 河南伟道维新机器人科技有限公司 | 一种猪舍清洗机器人控制系统 |
| CN110681629A (zh) * | 2019-10-14 | 2020-01-14 | 重庆聿远机器人科技有限公司 | 一种综采液压支架自动冲洗系统及其工作方法 |
| CN114345800A (zh) * | 2021-12-25 | 2022-04-15 | 临沂矿业集团有限责任公司 | 一种开采煤矿用高压水射流清洗装置 |
| CN115739747A (zh) * | 2022-11-14 | 2023-03-07 | 扎赉诺尔煤业有限责任公司 | 一种掘进机辅助清理机器人及固结煤泥清除方法 |
| CN115739747B (zh) * | 2022-11-14 | 2025-06-20 | 扎赉诺尔煤业有限责任公司 | 一种掘进机辅助清理机器人及固结煤泥清除方法 |
| CN119747283A (zh) * | 2024-12-28 | 2025-04-04 | 贵州永贵机电制修有限公司 | 一种综采液压支架自动冲洗机 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN103433226B (zh) | 2015-09-16 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN103433226B (zh) | 煤矿液压支架高压水射流清洗机器人 | |
| WO2022041763A1 (zh) | 一种壳体零件油垢清除设备及工作方法 | |
| CN205887318U (zh) | 机械臂喷涂系统 | |
| CA2606735C (en) | Cleaner for the smelt spout of a recovery boiler | |
| CN201264028Y (zh) | 轴承清洗机 | |
| CN206010670U (zh) | 一种机床加工制品表面打磨装置 | |
| CN105149148A (zh) | 大型复杂工件表面多机器人自动喷涂系统 | |
| CN106944414B (zh) | 一种计算机教学用机房课桌及电脑除尘装置 | |
| CN206263449U (zh) | 一种钢结构桥梁激光除锈装置 | |
| CN104438180A (zh) | 一种大负载零件全自动清洗系统 | |
| CN206107388U (zh) | 大型钢架结构用爬行机器人平台装置 | |
| CN109237993A (zh) | 一种凝汽器机器人在线冲洗系统及使用其进行清洗的方法 | |
| CN106768683A (zh) | 核电站蒸汽发生器水室分隔板焊缝渗透检测设备 | |
| CN106890814A (zh) | 一种移动式清洗系统 | |
| CN110789499A (zh) | 一种机械手臂智能洗车机 | |
| CN203470381U (zh) | 煤矿液压支架高压水射流清洗机器人 | |
| CN109201396B (zh) | 一种柴油机阀杆阀座喷涂涂层制备系统及其使用方法 | |
| CN103643247A (zh) | 轴承部件酸洗设备 | |
| CN220461497U (zh) | 全方位喷洗机构 | |
| CN203899987U (zh) | 节水型高压水工件清洗线 | |
| CN101380632A (zh) | 火车刹车系统用中间体等零件的清洗工艺 | |
| CN201375963Y (zh) | 转向架机械手清洗机 | |
| RU170076U1 (ru) | Автоматизированный комплекс дробеструйной очистки кузовов подвижного состава железных дорог | |
| CN110027724A (zh) | 一种用于飞机的机器人清洗装置 | |
| CN206897904U (zh) | 一种移动式清洗除锈装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C06 | Publication | ||
| PB01 | Publication | ||
| C10 | Entry into substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| CF01 | Termination of patent right due to non-payment of annual fee | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20150916 Termination date: 20190823 |