CN102944415A - 汽车触摸屏耐久性试验台 - Google Patents
汽车触摸屏耐久性试验台 Download PDFInfo
- Publication number
- CN102944415A CN102944415A CN 201210516341 CN201210516341A CN102944415A CN 102944415 A CN102944415 A CN 102944415A CN 201210516341 CN201210516341 CN 201210516341 CN 201210516341 A CN201210516341 A CN 201210516341A CN 102944415 A CN102944415 A CN 102944415A
- Authority
- CN
- China
- Prior art keywords
- rolling
- axis linear
- guide rail
- plate
- test bench
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Pending
Links
Images



Landscapes
- Testing Of Devices, Machine Parts, Or Other Structures Thereof (AREA)
Abstract
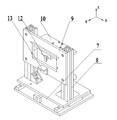
本发明公开了一种汽车触摸屏耐久性试验台,旨在克服现有技术无法对不同型号的触摸屏进行耐久性试验、试验设备精度及可靠性差等问题。机械部分由试验台机架(1)、二维自动工作台(2)、加载装置(4)和组合夹具(5)。试验台机架由试验台架和龙门架组成,龙门架安装在试验台架中台面的一侧。二维自动工作台(2)由1号单轴直线机器人与2号单轴直线机器人组成,2号单轴直线机器人固定在1号单轴直线机器人的滚动丝母滑台(28)上,两者相互垂直,1号单轴直线机器人横置在龙门架中的横梁上为固定连接。加载装置(4)安装在二维自动工作台(2)中2号单轴直线机器人中的滚动丝母滑台(28)上,组合夹具安装在试验台架中台面的另一侧。
Description
技术领域
本发明涉及一种汽车触摸屏试验装置,更确切地说,本发明涉及一种汽车触摸屏耐久性试验台。
背景技术
如今电子装置的输入设备主要是键盘和触摸屏。触摸屏以它坚固耐用、反应速度快、节省空间、易于人机交流等众多优点成为众多中高端电子设备的输入装置。尤其在汽车产业中,它更是逐渐取代控制面板上众多复杂的按钮,成为智能化汽车与人交流的主要渠道。
触摸屏是一种多层复合薄膜,即是由一层玻璃或有机玻璃作为基层,基层表面由一透明导电层和一层经过硬化处理的光滑防刮的塑料层覆盖,透明导电层的另一表面设置另一导电层,两导电层之间通过许多细小的透明隔离点隔开绝缘,在两导电层之间形成连续工作面,一面接电压,一面接地。当手指接触触摸屏时,两层导电层之间在触摸位置形成触摸点,控制器根据触摸点的电压值及相关公式计算出触摸点在X轴、Y轴的位置,由位置触动而启动相应的动作。所以触摸屏表面的按键耐久性直接决定触摸屏的整体使用寿命,也关系到整个电子系统的可靠性。
触摸屏的耐久性试验是评定触摸屏的使用寿命和质量的实验,而随着产品的多样化,软件的复杂化,对触摸屏的久性试验装置的要求也越来越高。以往的试验装置缺点如下;
1.只能对单一类型产品或产品的单一功能进行测试,无法对不同型号的触摸屏或一种触摸屏的多项功能进行连续高强度的耐久性试验;
2.在试验过程中不能对整个实验过程进行自检及监控;
3.试验设备的精度和灵活性不高,可靠性和通用性差。
发明内容
本发明所要解决的技术问题是克服了现有技术存在无法对不同型号的触摸屏或一种触摸屏的多项功能进行连续高强度的耐久性试验、试验设备的精度与灵活性不高及可靠性与通用性差等问题,提供了一种汽车触摸屏耐久性试验台。
为解决上述技术问题,本发明是采用如下技术方案实现的:所述的汽车触摸屏耐久性试验台包括机械部分,所述的机械部分由试验台机架、二维自动工作台、加载装置和组合夹具组成。
所述的试验台机架由试验台架和龙门架组成,龙门架安装在试验台架中台面的一侧。
所述的二维自动工作台由1号单轴直线机器人与2号单轴直线机器人组成,2号单轴直线机器人固定在1号单轴直线机器人的滚动丝母滑台(28)上,两者相互垂直,1号单轴直线机器人横置在龙门架中的横梁上为固定连接。
所述的加载装置安装在二维自动工作台中2号单轴直线机器人中的滚动丝母滑台上,组合夹具安装在试验台架中的台面的另一侧。
技术方案中所述的1号单轴直线机器人的滚动丝母滑台上及2号单轴直线机器人的底部分别加工有螺纹孔,2号单轴直线机器人的底部与1号单轴直线机器人的滚动丝母滑台之间设置有连接板,连接板上加工有和2号单轴直线机器人底部与1号单轴直线机器人的滚动丝母滑台上的螺纹孔相对中的连接板通孔,连接板与1号单轴直线机器人的滚动丝母滑台螺栓连接,连接板与2号单轴直线机器人的底部螺栓连接。
技术方案中所述的1号单轴直线机器人与2号单轴直线机器人结构相同,1号单轴直线机器人与2号单轴直线机器人皆包括伺服电机、弹性联轴器、滚动丝杠、滚动丝母滑台、滑台壳体、1号端法兰、外壳、滚动滑动导轨槽、滑动导轨和2号端法兰。1号端法兰与2号端法兰固定在外壳的右端与左端,滚动丝杠采用2个结构相同的2号角接触球轴承安装在1号端法兰与2号端法兰上为转动连接,滚动丝母滑台套装在滚动丝杠上为滑动连接,滚动丝杠的左端通过弹性联轴器与伺服电机的输出端相连接,滚动丝母滑台底端面与滚动滑动导轨槽固定连接,滑动导轨安装在外壳的壳底上,并与滚动滑动导轨槽配装成滑动连接。
技术方案中所述的滚动丝母滑台的顶部加工有通槽,通槽两槽壁的顶端面上加工有螺纹孔,通槽的宽度与防尘罩的宽度相等,在通槽的两端各安装一个支撑防尘罩的橡胶滚轮,滑台壳体固定在通槽两槽壁的顶端面上,防尘罩的两端分别采用螺钉与防尘罩压板固定在1号端法兰与2号端法兰的顶端面上,防尘罩中间部分从滑台壳体与橡胶滚轮之间穿过。
技术方案中所述的加载装置包括拉压力传感器、连接板、直线电机、弹性触头和固定基板。连接板的中心加工有螺纹孔,连接板的四角处设置有与直线电机右端法兰盘四角处的螺栓通孔相对中的连接通孔,拉压力传感器的中心设置有螺纹孔,直线电机与连接板螺栓连接,连接板与拉压力传感器螺栓连接,拉压力传感器与固定基板螺栓连接,弹性触头安装直线电机输出轴上为螺纹连接。
技术方案中所所述的组合夹具包括一维手动工作台、2个结构相同的夹具立柱、定位板、可调固定板、定位滑块、定位导向键、托架、调整螺钉、调整基板和2个结构相同的调整压板。2个结构相同的夹具立柱竖直地固定在一维手动工作台中的夹具滑动底板上,定位板固定在2个结构相同的夹具立柱的内侧,托架安装在定位板上的矩形通孔的下方,可调固定板水平地固定在2个结构相同的夹具立柱之间,可调固定板和定位板垂直接触,对称设置的2个结构相同的调整压板和可调固定板的底面相接触并采用螺栓连接,定位滑块安装在2个结构相同的调整压板之间为滑动连接,调整基板安装在可调固定板左端的底面上,调整螺钉插入调整基板上的基板通孔与定位滑块的左端螺纹孔连接,定位导向键与定位滑块的右端螺纹孔连接。
技术方案中所述的一维手动工作台包括导轨丝母、导轨丝杠、2个结构相同的导轨端法兰、夹具滑动底板、2个结构相同的梯形滚动导轨副与导轨底板。2个结构相同的导轨端法兰固定在导轨底板的中间位置,导轨丝杠通过、2个结构相同的1号角接触球轴承安装在2个结构相同的导轨端法兰上,导轨丝母套装在导轨丝杠上,2个结构相同的梯形滚动导轨副对称地安装在导轨丝杠两侧的导轨底板上,夹具滑动底板固定在导轨丝母和梯形滚动导轨副中的梯形滚动导轨槽的顶端面上。
与现有技术相比本发明的有益效果是:
1.本发明所述的汽车触摸屏耐久性试验台可对不同尺寸的汽车触摸屏进行耐久性试验,可智能的监控整个实验过程,对按键压力、按键次数以及按键频率等试验数据进行采集分析,并在完成试验时出具实验报告;
2.本发明所述的汽车触摸屏耐久性试验台上的组合夹具主体采用铝合金结构,辅以其他自制零件装配而成,轻便简单,易于改装,适用广泛,可以对不同尺寸及形状的触摸屏进行精确定位和夹紧;
3.本发明所述的汽车触摸屏耐久性试验台可根据不同实验要求和方法,设置不同试验路径,对不同触摸屏的水平表面或弧形表面进行恒力或有规律变力的汽车触摸屏按键耐久性试验。使试验过程更加接近于真实环境,更加拟人化;
4.本发明所述的汽车触摸屏耐久性试验台具有图像视频识别功能,可以完成整个实验过程中的汽车触摸屏图像的监控及自检功能,可精确的识别整个试验过程中汽车触摸屏上的图像,保证实验可以正确完整的进行。
5.本发明所述的汽车触摸屏耐久性试验台具有声音识别功能,可以采集并识别整个实验过程中汽车触摸屏的音频信号,完成汽车触摸屏声音的监控及自检功能,与图像识别功能相配合保证实验可以正确完整的进行;
6.本发明所述的汽车触摸屏耐久性试验台采用单轴机器人完成试验台的运动,通过数据采集卡、图像采集卡、音频采集卡以及运动控制卡处理采集图像、声音、压力和伺服电机的各种信号,使整个系统稳定、智能、响应时间快,并能连续不加修改的完成多项试验任务。
附图说明
下面结合附图对本发明作进一步的说明:
图1为本发明所述的汽车触摸屏耐久性试验台结构组成的轴测投影图;
图2为本发明所述的汽车触摸屏耐久性试验台的右视图;
图3为本发明所述的汽车触摸屏耐久性试验台中的组合夹具结构组成的轴测投影图;
图4为本发明所述的汽车触摸屏耐久性试验台中的组合夹具的左视图;
图5为本发明所述的汽车触摸屏耐久性试验台中的组合夹具的主视图;
图6为本发明所述的汽车触摸屏耐久性试验台中的组合夹具的定位导向键的轴测投影图;
图7为本发明所述的汽车触摸屏耐久性试验台中的1号单轴直线机器人或2号单轴直线机器人的轴测投影图;
图8为本发明所述的汽车触摸屏耐久性试验台中的1号单轴直线机器人或2号单轴直线机器人的主视图;
图9为本发明所述的汽车触摸屏耐久性试验台中的1号单轴直线机器人或2号单轴直线机器人的右视图;
图10为本发明所述的汽车触摸屏耐久性试验台中的1号单轴直线机器人或2号单轴直线机器人中的滑台壳体零件轴测投影图;
图11为本发明所述的汽车触摸屏耐久性试验台中的加载装置与摄像头连接关系的轴测投影图;
图12为本发明所述的汽车触摸屏耐久性试验台中的加载装置与摄像头连接关系的主视图;
图13为本发明所述的汽车触摸屏耐久性试验台数据采集分析控制部分结构原理框图;
1.试验台架,2.二维自动工作台,3.摄像头,4.加载装置,5.组合夹具,6.传声器,7.一维手动工作台,8.夹具立柱,9.定位板,10.可调固定板,11.定位滑块,12.定位导向键,13.托架,14.调整螺钉,15.调整基板,16.导轨丝母,17.导轨丝杠,18.1号角接触球轴承,19.导轨端法兰,20.调整压板,21.夹具滑动底板,22梯形滚动导轨副,23.导轨底板,24.伺服电机,25.弹性联轴器,26.2号角接触球轴承,27.滚动丝杠,28.滚动丝母滑台,29.滑台壳体,30.防尘罩,31.端法兰,32.摄像头架,33.拉压力传感器,34.连接板,35.直线电机,36.弹性触头,37.连接板,38.外壳,39.防尘罩压板,40.固定基板,41.滚动滑动导轨槽,42.滑动导轨,43.2号端法兰,44.中心连接螺钉。
具体实施方式
下面结合附图对本发明作详细的描述:
本发明所述的汽车触摸屏耐久性试验台可对不同尺寸的汽车触摸屏进行耐久性试验,结合采集的图像和声音数据智能的对整个实验过程进行自检和监控,完成对汽车触摸屏施加的接触压力、按压次数以及按压频率等试验数据的采集分析,并在完成试验后出具实验报告。
参见图1,本发明所述的汽车触摸屏耐久性试验台由机械部分和数据采集分析控制部分组成。试验台机械部分由试验台机架1、二维自动工作台2、加载装置4和组合夹具5组成。
本发明所述的汽车触摸屏耐久性试验台中的试验台机架1是由试验台架和龙门架组成,试验台架包括桌体、桌底、台面与四个结构相同的轮子;桌体是由铝型材搭建的四柱式框架,四柱式框架的桌体底面的四角处安装带有锁紧功能的轮子,便于试验台移动,并在试验时完成稳固定位。四柱式框架桌体的底部铺设有正方形或矩形的底板即桌底,四柱式框架桌体的顶部铺设有正方形或矩形的顶板即台面。龙门架由两根结构尺寸相同的铝型材制作的立柱与横梁组成,矩(长条)形的横梁是由铝板制作,横梁上均布有螺栓通孔,便于固定二维自动工作台2,横梁通过螺栓固定在两根结构尺寸相同的铝型材制作的的立柱上端成门字形,横梁和两根立柱垂直,龙门架安装在试验台架中台面的一侧,确切地说,每根立柱采用4个1号角支座将立柱的底端固定在台面的一侧,龙门架的立柱与台面垂直,龙门架所在平面与试验台架中台面的对称面垂直。
参阅图1、图7至图10,本发明所述的汽车触摸屏耐久性试验台中的二维自动工作台2是由1号单轴直线机器人与2号单轴直线机器人相互垂直地组成的十字形结构件。具体地说,1号单轴直线机器人的滚动丝母滑台28以及2号单轴直线机器人的外壳38的壳底分别加工有螺纹孔,连接板37上加工有与2号单轴直线机器人的壳底和1号单轴直线机器人的滚动丝母滑台28上的螺纹孔相对中(正)的连接板通孔,连接板37置于1号单轴直线机器人与2号单轴直线机器人之间,2号单轴直线机器人与1号单轴直线机器人相互垂直,连接板37与其右侧的1号单轴直线机器人的滚动丝母滑台28螺栓连接,连接板37与其左侧的2号单轴直线机器人的壳底螺栓连接。二维自动工作台2通过1号单轴直线机器人固定试验台机架1上,即1号单轴直线机器人横置于试验台机架1中的龙门架的矩(长条)形的横梁上并采用螺钉固定,1号单轴直线机器人平行于试验台机架1的台面,2号单轴直线机器人垂直于试验台机架1的台面。
1号单轴直线机器人与2号单轴直线机器人结构相同,1号单轴直线机器人与2号单轴直线机器人皆包括伺服电机24、弹性联轴器25、2个结构相同的2号角接触球轴承26、滚动丝杠27、滚动丝母滑台28、滑台壳体29、防尘罩30、1号端法兰31、外壳38、防尘罩压板39、滚动滑动导轨槽41、滑动导轨42和2号端法兰43。
1号端法兰31与2号端法兰43分别固定在外壳38的右端与左端,滚动丝杠27采用2个结构相同的2号角接触球轴承26安装在1号端法兰31和2号端法兰43上为转动连接,滚动丝母滑台28套装在滚动丝杠27上为滑动连接,滚动丝杠27的转动带动滚动丝母滑台28作直线移动。滚动丝杠27的一(左)端通过弹性联轴器25与伺服电机24的输出端相连接,伺服电机24的输出轴与滚动丝杠27的回转轴线相重合,伺服电机24通过螺钉固定在1号单轴直线机器人的左端。滚动丝母滑台28顶部中间加工有通槽,通槽两槽壁的顶端面上加工有螺纹孔。通槽的宽度与防尘罩30的宽度相等,在通槽的两端各安装一个支撑防尘罩30的橡胶滚轮。防尘罩30的两端分别通过螺钉与防尘罩压板39固定在1号端法兰31与2号端法兰43的顶端面上,防尘罩30中间部分的底面与橡胶滚轮接触连接,保证防尘罩30不会阻碍滚动丝母滑台28的运动,防尘罩30作用是防止灰尘进入设备内部影响工作寿命。滑台壳体29是一个矩形的金属壳体,通过螺钉固定在滚动丝母滑台28上的通槽两槽壁的顶端面上,即将防尘罩30夹持在滑台壳体29与滚动丝母28上的橡胶滚轮之间,滚动丝母滑台28的底端面通过螺钉与滚动滑动导轨槽41固定连接,滑动导轨42沿着外壳38纵向安装在外壳38壳底的内底面上,并与固定在滚动丝母滑台28底端面上的滚动滑动导轨槽41配装成滑动连接,滚动丝杠27和滚动丝母滑台28上的螺纹孔相配装成滑动连接。滚动丝杠27通过2个结构相同的2号角接触球轴承26和1号端法兰31与2号端法兰43转动连接,左端通过弹性联轴器25与伺服电机24相连,1号单轴直线机器人与2号单轴直线机器人中的伺服电机24转动带动滚动丝杠27转动,滚动丝母滑台28将滚动丝杠27的转动转化成直线运动。采用伺服电机24提高1号单轴直线机器人与2号单轴直线机器人的精度及耐用性,保证安装在二维自动工作台2上的加载装置4可以准确的运动到和汽车触摸屏的任何一点接触,完成加载动作。
参阅图11与图12,本发明所述的汽车触摸屏耐久性试验台中的加载装置4包括拉压力传感器33、连接板34、直线电机35、弹性触头36和固定基板40。
加载装置4通过固定基板40安装在二维自动工作台2中2号单轴直线机器人中的滚动丝母滑台28上。固定基板40上加工相对应的沉头螺钉孔,通过螺钉将固定基板40与2号单轴直线机器人上的滑台壳体29和滚动丝母滑台28固定在一起。拉压力传感器33通过中心连接螺钉44与定基板40下端相连,摄像头架32通过连接螺钉与定基板40上端相连。连接板34的几何中心处加工有螺纹孔,螺纹通孔的尺寸与拉压力传感器33中心处设置的螺纹孔尺寸相同。连接板34的四角处设置有与直线电机35右端法兰盘四角处的螺栓通孔相对中的连接沉头通孔,连接板34与拉压力传感器33通过中心连接螺钉44和固定基板40下端连接到一起。直线电机35右端法兰盘通过四个螺钉固定在连接板34上。拉压力传感器33的对称轴线与直线电机35的回转轴线共线,固定安装有加载装置4的固定基板40采用螺栓固定在2号单轴直线机器人中的滚动丝母滑台28上。弹性触头36的前部是用弹性材料做成的半球体,触头的后部加工有螺纹孔,弹性触头36安装在直线电机35的输出轴上。加载装置4通过作用力与反作用力的力学原理来建立一个闭环加载装置。直线电机35右端安装拉压力传感器33测量加载力的大小,为控制系统提供反馈,精确控制直线电机35的行程来调节弹性触头36对汽车触摸屏的加载力。
本发明所述的汽车触摸屏耐久性试验台的数据采集分析控制部分所采用的摄像头3安装在加载装置4的上方,确切地说,摄像头3安装在摄像头架32的水平顶板上,摄像头架32的垂直安装板采用螺钉安装在固定基板40的上端,即安装在加载装置4上方的固定基板40上,固定安装有摄像头3的固定基板40采用螺栓固定在2号单轴直线机器人中的滚动丝母滑台28上,使摄像头3和加载装置4一起运动,保证摄像头3可以在最好的位置进行实时监控,采集汽车触摸屏上的图像变化。
参阅图3与图4,本发明所述的汽车触摸屏耐久性试验台中的组合夹具5包括一维手动工作台7、2个结构相同的夹具立柱8、定位板9、可调固定板10、定位滑块11、定位导向键12、托架13、调整螺钉14、调整基板15和2个结构相同的调整压板20。组合夹具5通过一维手动工作台7安装在试验台机架1中台面的另一侧,位于二维自动工作台2或者说位于加载装置4的一侧即左侧,数据采集分析控制部分中的传声器6安装在组合夹具5与二维自动工作台2之间的试验台机架1中的台面上。
参阅图6,所述的组合夹具5中的定位导向键12的形状类似于螺钉,定位导向键12一端即圆柱体端加工有外螺纹,另一端是根据汽车触摸屏的安装滑槽的尺寸加工的定位键,定位导向键12固定在定位滑块11的另一(右)端,定位导向键12的安装方向与水平面平行。
参阅图3与图4,所述的组合夹具5中的2个结构相同的夹具立柱8是由两段横截面同为正方形的四面设置有T形槽的结构尺寸相同的铝合金型材制成,2个结构相同的夹具立柱8分别采用2个2号角支座和螺钉竖直地固定在夹具滑动底板21上,2个结构相同的夹具立柱8以夹具滑动底板21横向对称面为基准对称地安装。
定位板9是一个具有一定刚性的中间位置加工有按汽车触摸屏尺寸设置的矩形通孔的平板,定位板9采用T形螺钉固定在2个结构相同的夹具立柱8一侧(内侧)的T型槽上,定位板9可依据实验要求在2个结构相同的夹具立柱8上沿Z方向上下进行调整。定位板9上的矩形通孔的下方加工有安装托架13的螺纹孔。
L(直角)形的托架13通过螺钉固定在定位板9上的矩形通孔的下方,L(直角)形的托架13的固定壁上加工有竖直的长条通孔,用于调整托架13在Z方向的上下位置。
可调固定板10为平板式结构件,可调固定板10中间位置均布有固定2个结构相同的调整压板20的通孔,可调固定板10的两端设置有螺栓通孔。可调固定板10两端采用螺钉水平地固定在2个结构相同的3号角支座上,2个结构相同的3号角支座采用螺钉固定在2个结构相同的夹具立柱8相对侧面的T型槽上,可调固定板10和定位板9垂直接触。
参阅图4与图5,定位滑块11是一个横截面为T形的结构件,即定位滑块11是由顶板和竖直板组成,竖直板位于顶板中间位置并和顶板垂直。定位滑块11的左、右端面上加工有垂直两端面的安装调整螺钉14与定位导向键12的螺纹孔,安装调整螺钉14和定位导向键12的两螺纹孔回转轴线共线。
2个结构相同的调整压板20皆是L形等横截面的结构件,即调整压板20是由竖直臂和横臂组成,竖直臂和横臂垂直。竖直臂的顶端面上均布有用于和可调固定板10连接的螺纹孔,2个结构相同的调整压板20中的竖直臂的顶端面和可调固定板10的底面相接触并采用螺栓连接,2个结构相同的调整压板20中的2个横臂相对,即2个结构相同的调整压板20在可调固定板10的底面上对称设置,并保持一定的距离,该距离即是定位滑块11中竖直板的厚(宽)度。
定位滑块11安装在已安装在可调固定板10的底面上的2个结构相同的调整压板20之间为滑动连接。即可调固定板10、定位滑块11与2个结构相同的调整压板20组成了T型导轨副。调整基板15安装在可调固定板10一(左)端的底面上,调整基板15和可调固定板10垂直并和定位板9平行,安装有锁紧螺母的调整螺钉14插入调整基板15上的基板通孔与定位滑块11的左端螺纹孔连接,转动调整螺钉14和螺母时定位滑块11就沿着X方向移动,当移动到指定位置后,拧紧锁紧螺母予以定位。套装有定位螺母的定位导向键12与定位滑块11的右端螺纹孔连接,按需要调整好位置后采用定位螺母锁紧。
参阅图4与图5,本发明所述的汽车触摸屏耐久性试验台中的组合夹具5底端的一维手动工作台7采用丝杠丝母原理,辅以2个梯形滚动导轨副22进行导向。一维手动工作台7负责调整组合夹具5上的汽车触摸屏在X方向与二维自动工作台2上的加载装置4的距离。
所述的一维手动工作台7包括导轨丝母16、导轨丝杠17、1号角接触球轴承18、2个结构相同的导轨端法兰19、夹具滑动底板21、2个结构相同的梯形滚动导轨副22与导轨底板23。2个结构相同的导轨端法兰19通过螺钉固定在导轨底板23的中间位置,导轨丝杠17通过两个结构相同的1号角接触球轴承18安装在2个结构相同的导轨端法兰19上为转动连接,导轨丝母16套装在导轨丝杠17上为滑动连接,导轨丝杠17转动带动导轨丝母16完成直线移动。梯形滚动导轨副22中的梯形滚动导轨固定在导轨底板23上,并对称分布于导轨丝杠17两侧,三者的纵向对称线相互平行。夹具滑动底板21通过螺钉固定在导轨丝母16和梯形滚动导轨副22中的梯形滚动导轨槽的顶端面上,梯形滚动导轨副22中的梯形滚动导轨槽与梯形滚动导轨相互配装为滑动连接。
本发明所述的汽车触摸屏耐久性试验台中的组合夹具5为适应汽车触摸屏的各种型号及尺寸而设计有多套备用部件,可以对不同形状及尺寸的汽车触摸屏进行定位夹紧。确切地说,定位板9可根据汽车触摸屏的尺寸要求加工不同的矩形孔和夹紧用的螺钉孔,在更换不同的汽车触摸屏时,只需要根据要求更换相应的定位板9即可。可调固定板10可以在Z方向上下调整,它可与托架13相配合通过定位板9上的矩形孔和定位螺纹孔模仿实际安装方法采用螺钉对汽车触摸屏的定位夹紧。当遇到需要采用滑槽安装方法的汽车触摸屏,只需要将相应的定位导向键12安装在定位滑块11上,转动调整螺钉14,将定位导向键12运动到定位板9外侧,将汽车触摸屏安装在定位导向键12上,然后反向旋转调整螺钉14,通过定位板9的矩形孔和安装面完成汽车触摸屏的六自由度的约束。当按照实验要求,需采用触摸屏与仪表板的整体安装时,可卸下定位板9,通过夹具立柱8的T型槽完成定位安装。整个组合夹具5轻便简单,易于改装,适用广泛。
参阅图1至图2,本发明所述的汽车触摸屏耐久性试验台中的机械部分结构简单实用,便于拆装。二维自动工作台2安装在试验台架1中的龙门架上,完成试验台在Y、Z方向的运动。加载装置4安装在二维自动工作台2上,与二维自动工作台2的前方的组合夹具5完成试验台在X方向的运动,通过调整这3个自由度,保证加载装置4对组合夹具5上的各种类型的汽车触摸屏上的任何一点进行加载,增强汽车触摸屏耐久性试验台的可靠性和通用性。数据采集分析控制部分中的传声器位于组合夹具5的前端,便于采集汽车触摸屏的声音信号,摄像头3则与加载装置4通过固定基板40一起安装在二维自动工作台2中的2号单轴直线机器人中的滚动丝母滑台28上,随加装装置4一起运动,保证摄像头3在最佳位置准确实时的采集汽车触摸屏运行的图像信息。
参阅图13,本发明所述的汽车触摸屏耐久性试验台中的数据采集分析控制部分包含试验台控制模块、图形采集识别模块、声音采集识别模块和数据采集分析处理模块。主要由工控机、多通道同步数据采集卡、信号调理模块、拉压力传感器33、工程控制卡、摄像头、传声器、图像采集卡以及应用软件组成。其中图形采集识别模块是由摄像头和图像采集卡组成。声音采集识别模块和数据采集分析处理模块分别是由传声器和拉压力传感器33共同通过多通道数同步据采集卡和工控机完成其功能。
所述的汽车触摸屏耐久性试验台通过工控机协调数据采集分析处理模块、图形采集识别模块和声音采集识别模块的功能对二维自动工作台2和加载装置4的控制,同时实时记录和分析实验数据。数据采集模块主要对汽车触摸屏的按键压力、按键次数以及按键频率等数据进行采集;图形采集识别模块负责记录实验过程中汽车触摸屏的图像变化过程,并识别汽车触摸屏所显示的图像是否正确;声音采集监控模块用以采集汽车触摸屏实验时所发出的声音,识别汽车触摸屏播放的是否为试验所要求音频文件。
所述的汽车触摸屏耐久性试验台采用多通道同步高速数据采集技术,可同时对多个数字、模拟信号及图像和声音信号进行高速同步采集及瞬间分析,保证实验数据的准确性和实时性。
本发明所述的汽车触摸屏耐久性试验台的工作原理:
首先,将整个实验过程输入到工控机上的人机交互界面,包含按键步骤、按键压力等,人机交互界面向工程控制卡下达指令启动二维自动工作平台2和加载装置4,同时向多通道同步数据采集卡、图像采集模块和声音采集模块发送触发信号,启动摄像头3进行拍摄,驱动A/D电路进行采样开始试验。二维自动工作平台2开始按预定实验过程运动,将加载装置4送到指定位置后,启动加载装置4,完成按键动作,多通道同步数据采集卡通过拉压力传感器33反馈的压力控制小型直线电机35运动,直到压力达到要求数值,停止加载并复位,等待二维自动工作平台2将其送到下一个试验点。摄像头3将图像信号传送到图形采集卡中,拉压力传感器33和传声器6的模拟信号传送到信号调理模块中,调理模块将完成信号放大、滤波等,并将采集的信号转换成采集卡能够识别的标准信号传送到多通道同步数据采集卡中。图像采集卡和多通道同步数据采集卡同时将多个标准信号转换成数字量并传递到工控机中进行分析、处理和对比,当试验结束后,工控机自动向各模块发出信号,让各模块终止工作,二维自动工作平台2和加载装置4复位结束试验。整个实验过程中,图像采集模块和声音采集模块相互协调监控整个试验,识别汽车触摸屏运行的图形和声音是否正确和完整。当图像或声音出现错误时,图像采集模块和声音采集模块向工控机发出终止实验命令,工控机终止实验,发出警报等待实验人员纠正实验,并重新启动试验。
综上所述,本发明结构合理,灵活性强,功能强大,便于安装移动。采用机电一体化设计,使工作无噪声,稳定性强。工控机的控制更使其更加智能化。试验件的安装方式与工况基本相同,执行键更能完成所有实验要求,可以一机多用,设备通用性强。
Claims (7)
1.一种汽车触摸屏耐久性试验台,包括机械部分,其特征在于,所述的机械部分由试验台机架(1)、二维自动工作台(2)、加载装置(4)和组合夹具(5)组成;
所述的试验台机架(1)由试验台架和龙门架组成,龙门架安装在试验台架中台面的一侧;
所述的二维自动工作台(2)由1号单轴直线机器人与2号单轴直线机器人组成,2号单轴直线机器人固定在1号单轴直线机器人的滚动丝母滑台(28)上,两者相互垂直,1号单轴直线机器人横置在龙门架中的横梁上为固定连接;
所述的加载装置(4)安装在二维自动工作台(2)中2号单轴直线机器人中的滚动丝母滑台(28)上,组合夹具(5)安装在试验台架中的台面的另一侧。
2.按照权利要求1所述的汽车触摸屏耐久性试验台,其特征在于,所述的1号单轴直线机器人的滚动丝母滑台(28)上及2号单轴直线机器人的底部分别加工有螺纹孔,2号单轴直线机器人的底部与1号单轴直线机器人的滚动丝母滑台(28)之间设置有连接板(37),连接板(37)上加工有和2号单轴直线机器人底部与1号单轴直线机器人的滚动丝母滑台(28)上的螺纹孔相对中的连接板通孔,连接板(37)与1号单轴直线机器人的滚动丝母滑台(28)螺栓连接,连接板(37)与2号单轴直线机器人的底部螺栓连接。
3.按照权利要求1所述的汽车触摸屏耐久性试验台,其特征在于,所述的1号单轴直线机器人与2号单轴直线机器人结构相同,1号单轴直线机器人与2号单轴直线机器人皆包括伺服电机(24)、弹性联轴器(25)、滚动丝杠(27)、滚动丝母滑台(28)、滑台壳体(29)、1号端法兰(31)、外壳(38)、滚动滑动导轨槽(41)、滑动导轨(42)和2号端法兰(43);
1号端法兰(31)与2号端法兰(43)固定在外壳(38)的右端与左端,滚动丝杠(27)采用2个结构相同的2号角接触球轴承(26)安装在1号端法兰(31)与2号端法兰(43)上为转动连接,滚动丝母滑台(28)套装在滚动丝杠(27)上为滑动连接,滚动丝杠(27)的左端通过弹性联轴器(25)与伺服电机(24)的输出端相连接,滚动丝母滑台(28)底端面与滚动滑动导轨槽(41)固定连接,滑动导轨(42)安装在外壳(38)的壳底上,并与滚动滑动导轨槽(41)配装成滑动连接。
4.按照权利要求1所述的汽车触摸屏耐久性试验台,其特征在于,所述的滚动丝母滑台(28)的顶部加工有通槽,通槽两槽壁的顶端面上加工有螺纹孔,通槽的宽度与防尘罩(30)的宽度相等,在通槽的两端各安装一个支撑防尘罩(30)的橡胶滚轮,滑台壳体(29)固定在通槽两槽壁的顶端面上,防尘罩(30)的两端分别采用螺钉与防尘罩压板(39)固定在1号端法兰(31)与2号端法兰(43)的顶端面上,防尘罩(30)中间部分从滑台壳体(29)与橡胶滚轮之间穿过。
5.按照权利要求1所述的汽车触摸屏耐久性试验台,其特征在于,所述的加载装置(4)包括拉压力传感器(33)、连接板(34)、直线电机(35)、弹性触头(36)和固定基板(40);
连接板(34)的中心加工有螺纹孔,连接板(34)的四角处设置有与直线电机(35)右端法兰盘四角处的螺栓通孔相对中的连接通孔,直线电机(35)与连接板(34)螺栓连接,连接板(34)与拉压力传感器(33)螺栓连接,拉压力传感器(33)与固定基板(40)螺栓连接,弹性触头(36)安装直线电机(35)输出轴上为螺纹连接。
6.按照权利要求1所述的汽车触摸屏耐久性试验台,其特征在于,所述的组合夹具(5)包括一维手动工作台(7)、2个结构相同的夹具立柱(8)、定位板(9)、可调固定板(10)、定位滑块(11)、定位导向键(12)、托架(13)、调整螺钉(14)、调整基板(15)和2个结构相同的调整压板(20);
2个结构相同的夹具立柱(8)竖直地固定在一维手动工作台(7)中的夹具滑动底板(21)上,定位板(9)固定在2个结构相同的夹具立柱(8)的内侧,托架(13)安装在定位板(9)上的矩形通孔的下方,可调固定板(10)水平地固定在2个结构相同的夹具立柱(8)之间,可调固定板(10)和定位板(9)垂直接触,对称设置的2个结构相同的调整压板(20)和可调固定板(10)的底面相接触并采用螺栓连接,定位滑块(11)安装在2个结构相同的调整压板(20)之间为滑动连接,调整基板(15)安装在可调固定板(10)左端的底面上,调整螺钉(14)插入调整基板(15)上的基板通孔与定位滑块(11)的左端螺纹孔连接,定位导向键(12)与定位滑块(11)的右端螺纹孔连接。
7.按照权利要求5所述的汽车触摸屏耐久性试验台,其特征在于,所述的一维手动工作台(7)包括导轨丝母(16)、导轨丝杠(17)、2个结构相同的导轨端法兰(19)、夹具滑动底板(21)、2个结构相同的梯形滚动导轨副(22)与导轨底板(23);
2个结构相同的导轨端法兰(19)固定在导轨底板(23)的中间位置,导轨丝杠(17)通过2个结构相同的1号角接触球轴承(18)安装在2个结构相同的导轨端法兰(19)上,导轨丝母(16)套装在导轨丝杠(17)上,2个结构相同的梯形滚动导轨副(22)对称地安装在导轨丝杠(17)两侧的导轨底板(23)上,夹具滑动底板(21)固定在导轨丝母(16)和梯形滚动导轨副(22)中的梯形滚动导轨槽的顶端面上。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201210516341 CN102944415A (zh) | 2012-12-05 | 2012-12-05 | 汽车触摸屏耐久性试验台 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CN 201210516341 CN102944415A (zh) | 2012-12-05 | 2012-12-05 | 汽车触摸屏耐久性试验台 |
Publications (1)
| Publication Number | Publication Date |
|---|---|
| CN102944415A true CN102944415A (zh) | 2013-02-27 |
Family
ID=47727377
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CN 201210516341 Pending CN102944415A (zh) | 2012-12-05 | 2012-12-05 | 汽车触摸屏耐久性试验台 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN102944415A (zh) |
Cited By (14)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103822743A (zh) * | 2014-01-24 | 2014-05-28 | 南京康尼机电股份有限公司 | 一种用于城市轨道车辆塞拉门机构的电动测试装置 |
| CN103941723A (zh) * | 2014-04-10 | 2014-07-23 | 吉林大学 | 车载收音机和触摸导航系统的自动测试装置 |
| CN105389659A (zh) * | 2015-11-13 | 2016-03-09 | 苏州博众精工科技有限公司 | 用于自动化流水线的智能制造质量评定及控制方法 |
| CN106019134A (zh) * | 2016-06-28 | 2016-10-12 | 昆山洺九机电有限公司 | 一种全智能按压测试机 |
| CN107421725A (zh) * | 2017-06-06 | 2017-12-01 | 中南大学 | 一种测试电子按键的多自由度平台 |
| CN107703395A (zh) * | 2017-10-31 | 2018-02-16 | 惠州市德赛西威汽车电子股份有限公司 | 一种用于车载显示屏的脉冲测试系统及测试方法 |
| CN107817110A (zh) * | 2016-09-13 | 2018-03-20 | 现代自动车株式会社 | 用于检测车辆的驾驶员辅助系统的装置及其控制方法 |
| CN108387265A (zh) * | 2018-02-02 | 2018-08-10 | 安徽合力股份有限公司 | 一种集成式液压测试装置 |
| CN111693796A (zh) * | 2020-04-30 | 2020-09-22 | 惠州市德赛西威汽车电子股份有限公司 | 一种触摸屏耐久度测试方法、装置、终端和存储介质 |
| CN113903159A (zh) * | 2021-10-29 | 2022-01-07 | 江铃汽车股份有限公司 | 一种汽车零部件耐久类试验监控报警系统 |
| CN116202757A (zh) * | 2023-02-02 | 2023-06-02 | 岚图汽车科技有限公司 | 按键耐久试验台 |
| CN116609048A (zh) * | 2023-07-20 | 2023-08-18 | 山东中兴科技开发有限公司 | 一种薄膜面板按键检测装置 |
| CN117013751A (zh) * | 2023-08-15 | 2023-11-07 | 江苏艾瑞自控科技发展有限公司 | 一种直行程线性式执行器及其使用方法 |
| CN119104276A (zh) * | 2024-09-30 | 2024-12-10 | 深圳科诺威智能科技有限公司 | 一种镜头测试装置及测试方法 |
-
2012
- 2012-12-05 CN CN 201210516341 patent/CN102944415A/zh active Pending
Cited By (18)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN103822743B (zh) * | 2014-01-24 | 2016-03-23 | 南京康尼机电股份有限公司 | 一种用于城市轨道车辆塞拉门机构的电动测试装置 |
| CN103822743A (zh) * | 2014-01-24 | 2014-05-28 | 南京康尼机电股份有限公司 | 一种用于城市轨道车辆塞拉门机构的电动测试装置 |
| CN103941723A (zh) * | 2014-04-10 | 2014-07-23 | 吉林大学 | 车载收音机和触摸导航系统的自动测试装置 |
| CN105389659A (zh) * | 2015-11-13 | 2016-03-09 | 苏州博众精工科技有限公司 | 用于自动化流水线的智能制造质量评定及控制方法 |
| CN106019134B (zh) * | 2016-06-28 | 2019-04-30 | 昆山洺九机电有限公司 | 一种全智能按压测试机 |
| CN106019134A (zh) * | 2016-06-28 | 2016-10-12 | 昆山洺九机电有限公司 | 一种全智能按压测试机 |
| CN107817110A (zh) * | 2016-09-13 | 2018-03-20 | 现代自动车株式会社 | 用于检测车辆的驾驶员辅助系统的装置及其控制方法 |
| CN107421725A (zh) * | 2017-06-06 | 2017-12-01 | 中南大学 | 一种测试电子按键的多自由度平台 |
| CN107703395A (zh) * | 2017-10-31 | 2018-02-16 | 惠州市德赛西威汽车电子股份有限公司 | 一种用于车载显示屏的脉冲测试系统及测试方法 |
| CN108387265A (zh) * | 2018-02-02 | 2018-08-10 | 安徽合力股份有限公司 | 一种集成式液压测试装置 |
| CN111693796A (zh) * | 2020-04-30 | 2020-09-22 | 惠州市德赛西威汽车电子股份有限公司 | 一种触摸屏耐久度测试方法、装置、终端和存储介质 |
| CN113903159A (zh) * | 2021-10-29 | 2022-01-07 | 江铃汽车股份有限公司 | 一种汽车零部件耐久类试验监控报警系统 |
| CN116202757A (zh) * | 2023-02-02 | 2023-06-02 | 岚图汽车科技有限公司 | 按键耐久试验台 |
| CN116609048A (zh) * | 2023-07-20 | 2023-08-18 | 山东中兴科技开发有限公司 | 一种薄膜面板按键检测装置 |
| CN117013751A (zh) * | 2023-08-15 | 2023-11-07 | 江苏艾瑞自控科技发展有限公司 | 一种直行程线性式执行器及其使用方法 |
| CN117013751B (zh) * | 2023-08-15 | 2024-05-10 | 江苏艾瑞自控科技发展有限公司 | 一种直行程线性式执行器及其使用方法 |
| CN119104276A (zh) * | 2024-09-30 | 2024-12-10 | 深圳科诺威智能科技有限公司 | 一种镜头测试装置及测试方法 |
| CN119104276B (zh) * | 2024-09-30 | 2025-09-23 | 深圳科诺威智能科技有限公司 | 一种镜头测试装置及测试方法 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN203657755U (zh) | 非接触式间隙、断差光学测量设备 | |
| CN203518953U (zh) | 非接触式间隙、断差光学测量设备 | |
| TW201317543A (zh) | 平面度檢測裝置 | |
| CN103941723A (zh) | 车载收音机和触摸导航系统的自动测试装置 | |
| CN108020164B (zh) | 厚度检测实验平台 | |
| CN102620651B (zh) | 影像测量仪 | |
| TW201424917A (zh) | 定位系統 | |
| CN202947871U (zh) | 汽车触摸屏耐久性试验台 | |
| CN106273995A (zh) | 一种贴合设备 | |
| CN118654899A (zh) | 一种矿用无轨胶轮车配件加工用压力检测装置 | |
| CN105407703A (zh) | 用于pcb半成品的测试装置及其测试方法 | |
| CN108082531A (zh) | 一种可重构飞机壁板装配装置 | |
| CN117182525B (zh) | 一种笔记本触控模组的力传感器组装设备 | |
| CN111398297A (zh) | 一种自动化测试台架 | |
| CN103853095A (zh) | 一种智能终端综合测试机器人 | |
| CN210487206U (zh) | 一种按键测试装置 | |
| CN109559628B (zh) | 一种用于机器人视觉技术教学的机器人运动机构 | |
| CN114047368B (zh) | 一种自动微调全功能检测设备及其检测方法 | |
| JP2017013210A (ja) | 二軸位置決めステージ装置 | |
| CN203909785U (zh) | 智能终端综合测试机器人 | |
| CN203759539U (zh) | 车载收音机和触摸导航系统的自动测试装置 | |
| CN205720009U (zh) | 多功能视觉检测移动平台 | |
| CN221484453U (zh) | 一种异型工件测量装置 | |
| CN121104528B (zh) | 一种汽车前盖定位设备及定位方法 | |
| CN223485875U (zh) | 一种用于线路板图样识别的检测装置 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C06 | Publication | ||
| PB01 | Publication | ||
| C10 | Entry into substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| WD01 | Invention patent application deemed withdrawn after publication | ||
| WD01 | Invention patent application deemed withdrawn after publication |
Application publication date: 20130227 |