CN100421885C - 具有汇交副的4、5自由度对称并联机器人机构 - Google Patents
具有汇交副的4、5自由度对称并联机器人机构 Download PDFInfo
- Publication number
- CN100421885C CN100421885C CNB02104919XA CN02104919A CN100421885C CN 100421885 C CN100421885 C CN 100421885C CN B02104919X A CNB02104919X A CN B02104919XA CN 02104919 A CN02104919 A CN 02104919A CN 100421885 C CN100421885 C CN 100421885C
- Authority
- CN
- China
- Prior art keywords
- pair
- pairs
- fixed platform
- branches
- axis
- Prior art date
- Legal status (The legal status is an assumption and is not a legal conclusion. Google has not performed a legal analysis and makes no representation as to the accuracy of the status listed.)
- Expired - Fee Related
Links
- 230000007246 mechanism Effects 0.000 title claims abstract description 72
- 238000010586 diagram Methods 0.000 description 2
- 230000009286 beneficial effect Effects 0.000 description 1
- 230000001186 cumulative effect Effects 0.000 description 1
- 238000004519 manufacturing process Methods 0.000 description 1
- 238000000034 method Methods 0.000 description 1
Images


Landscapes
- Manipulator (AREA)
Abstract
本发明属于机器人领域,特别是涉及一类具有汇交副的4、5自由度对称并联机器人机构。该机构由动平台(1)、定平台(11)和连接动平台(1)、定平台(11)的分支所组成,所述的分支为3个、4个或5个结构完全相同的分支,所有分支中从动平台(1)开始计数的前3个运动副(2)、(4)和(6)为转动副,其特征是:三个转动副中只有前两个转动副的轴线在空间相交于同一点,第三个转动副的轴线与前两个转动副的轴线不相交。其中4自由度并联机器人机构可以实现三维空间的3个转动和沿机构动平台(1)法线方向的一个移动;5自由度并联机器人机构可以实现三维空间的3个转动和2个移动。它们可以被应用作为机器人、微动作器或并联机床。
Description
技术领域
本项发明属于机器人领域,特别涉及一类具有汇交副的4、5自由度对称并联机器人机构。
背景技术
并联机器人机构属于空间多自由度多环闭链机构,和串联机构相比,并联机器人机构具有刚度大、承载能力大、累积误差小、动态特性好、结构紧凑等特点。目前,并联机器人机构被广泛应用于除并联机器人外的虚拟轴机床、微动操作台、各种运动模拟器、传感器等诸多方面。2001年10月,燕山大学学报第25卷第4期发表了《两种新型对称五自由度并联机器人机构》,该文提出的两种新型对称五自由度并联机器人机构,可以实现空间的三个转动和两个移动,具有结构简单、转动和移动运动解耦等特点。但是,这种并联机器人机构所有分支中从动平台开始计数的前3个运动副为转动副,它们的轴线在空间相交于同一点,这种结构汇交的轴线数目较多,因此,加工制造难度大,不易推广应用。
目前3、6自由度的并联机器人机构较多,应用较为广泛,而4、5自由度并联机床结构较少,已有的少数4、5自由度并联机器人机构大都不具有完全对称性。
发明内容
本发明的目的在于提供一种新型的各向同性好的对称的4、5自由度并联机器人机构,该发明具有刚度高、结构简单、加工装配性好等优点。
这种具有汇交副的4、5自由度对称并联机器人机构(其中转动副记为R,移动副记为P),由动平台1、定平台11和连接动平台1、定平台11的分支所组成,所述的分支为3个、4个或5个结构完全相同的分支,所有分支中从动平台1开始计数的前3个运动副2、4和6为转动副,其特征是:三个转动副中只有前两个转动副的轴线在空间相交于同一点,第三个转动副的轴线与前两个转动副的轴线不相交。
第一种具有汇交副的4自由度对称并联机器人机构中,动平台1、和定平台11通过3个结构完全相同的分支相连接,3个分支的转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1,所有分支中从定平台11开始计数的前3个运动副6、8和10为转动副,它们的轴线平行于定平台11。
在第二种具有汇交副的4自由度对称并联机器人机构中,把第一种4自由度对称并联机器人机构所有分支中的转动副8替换为移动副12,所有分支中从定平台11开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副;2个转动副6和10的都轴线相互平行,移动副12的轴线垂直于转动副6和10的轴线。
在第三种具有汇交副的4自由度对称并联机器人机构中,动平台1、和定平台11都是四边形,通过4个结构完全相同的分支相连接,所有4个分支的转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1;所有分支中从定平台11开始计数的前3个运动副6、8和10为转动副,它们的轴线平行于定平台11。
在第四种具有汇交副的4自由度对称并联机器人机构中,把第三种4自由度对称并联机器人机构所有分支中的转动副8替换为移动副12,所有分支中从定平台11开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副;转动副6、10的轴线平行于定平台11,移动副12的轴线垂直于转动副6、10的轴线。
在第一种具有汇交副的5自由度对称并联机器人机构中,动平台1、和定平台11通过3个结构完全相同的分支相连接,3个分支的转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1,所有分支中从定平台11开始计数的前3个运动副6、8和10为转动副,它们的轴线垂直于定平台11。
在第二种具有汇交副的5自由度对称并联机器人机构中,把第一种5自由度对称并联机器人机构所有分支中的转动副8替换为移动副12,所有分支中从定平台11开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副;移动副12的轴线垂直于转动副6、10的轴线,平行于定平台11。
在第三种具有汇交副的5自由度对称并联机器人机构中,动平台1、和定平台11都是五边形,通过5个结构完全相同的分支相连接,所有5个分支的转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1;所有分支中从定平台11开始计数的前3个运动副6、8和10为转动副,它们的轴线垂直于定平台11。
在第四种具有汇交副的5自由度对称并联机器人机构中,把第三种5自由度对称并联机器人机构所有分支中的转动副8替换为移动副12,所有分支中从定平台11开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副;移动副12的轴线垂直于转动副6、10的轴线,平行于定平台11。
本发明的有益效果是:结构简单,刚度高、零件种类少,容易制造以及可以根据应用要求,转动副或移动副都可作为运动输入。
附图说明
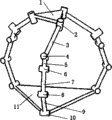
图1是本发明的4自由度3-RRRRR并联机器人机构的结构示意图;
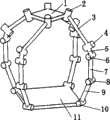
图2是本发明的4自由度3-RPRRR并联机器人机构的结构示意图;
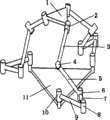
图3是本发明的4自由度4-RRRRR并联机器人机构的结构示意图;
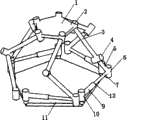
图4是本发明的4自由度4-RPRRR并联机器人机构的结构示意图;
图5是本发明的5自由度3-RRRRR-1并联机器人机构的结构示意图;
图6是本发明的5自由度3-RPRRR-1并联机器人机构的结构示意图;
图7是本发明的5自由度5-RRRRR并联机器人机构的结构示意图;
图8是本发明的5自由度5-RPRRR并联机器人机构的结构示意图。
在上述附图中,1.动平台,2、4、6、8、10.转动副,3、5、7、9.连杆,12.移动副。
具体实施方式
实施例1:4自由度3-RRRRR并联机器人机构
在4自由度3-RRRRR并联机器人机构中(见图1),定平台11和动平台1通过3个结构完全相同的分支相连接。每个分支中从动平台1开始计数的前2个运动副为转动副2和4,3个分支共有6个这样的转动副,它们的轴线在空间相交于同一点。每个分支中,转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1。转动副6、8和10的轴线平行于定平台11。
实施例2:4自由度3-RPRRR并联机器人机构
把实施例1中的3-RRRRR并联机器人机构所有分支中的转动副8替换为轴线垂直于转动副6和转动副10的移动副12,即可得到4自由度3-RPRRR并联机器人机构(见图2),所有分支中从定平台(11)开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副;2个转动副6和10的都轴线相互平行,移动副12的轴线垂直于转动副6和10的轴线。
实施例3:4自由度4-RRRRR并联机器人机构
在4自由度4-RRRRR并联机器人机构中(见图3),定平台11和动平台1通过4个结构完全相同的分支相连接,每个分支中从动平台1开始计数的前2个运动副为转动副2和4,4个分支共有8个这样的转动副,它们的轴线在空间相交于同一点。每个分支中,转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1,所有分支中从定平台11开始计数的前3个运动副6、8和10为转动副,它们的轴线平行于定平台11。
实施例4:4自由度4-RPRRR并联机器人机构
把实施例3中的4-RRRRR并联机器人机构所有分支中的转动副8替换为轴线垂直于转动副6和转动副10的移动副12,即可得到4自由度4-RPRRR并联机器人机构(见图4),所有分支中从定平台11开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副;2个转动副6和10的都轴线相互平行,移动副12的轴线垂直于转动副6、10的轴线。
实施例5:5自由度3-RRRRR-1并联机器人机构
在5自由度3-RRRRR-1并联机器人机构中(见图5),定平台11和动平台1通过3个结构完全相同的分支相连接,每个分支中从动平台1开始计数的前2个运动副为转动副2和4,3个分支共有6个这样的转动副,它们的轴线在空间相交于同一点;每个分支中,转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1,所有分支中从定平台11开始计数的前3个运动副6、8和10为转动副,它们的轴线垂直于定平台11。
实施例6:5自由度3-RPRRR-1并联机器人机构
把实施例5中的3-RRRRR-1并联机器人机构所有分支中的转动副8替换为轴线垂直于转动副6和转动副10的移动副12,即可得到5自由度3-RPRRR-1并联机器人机构(见图6),所有分支中从定平台(11)开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副;2个转动副6和10的轴线都垂直于定平台11,移动副12的轴线垂直于转动副6、10的轴线,平行于定平台11。
实施例7:5自由度5-RRRRR并联机器人机构
在5自由度3-RRRRR-1并联机器人机构中,定平台11和动平台1通过5个结构完全相同的分支相连接(见图7),每个分支中从动平台1开始计数的前2个运动副为转动副2和4,5个分支共有10个这样的转动副,它们的轴线在空间相交于同一点;每个分支中,转动副10连接定平台11和连杆9,转动副8连接连杆9和连杆7,转动副6连接连杆7和连杆5,转动副4连接连杆5和连杆3,转动副2连接连杆3和动平台1。所有分支中从定平台11开始计数的前3个运动副6、8和10为转动副,它们的的轴线垂直于定平台11。
实施例8:5自由度5-RPRRR并联机器人机构
把实施例7中的5-RRRRR并联机器人机构所有分支中的转动副8替换为轴线垂直于转动副6和转动副10的移动副12,即可得到5自由度5-RPRRR并联机器人机构(见图8),所有分支中从定平台11开始计数的前3个运动副6、12和10分别为转动副、移动副和转动副,2个转动副6和10的轴线都垂直于定平台11,移动副12的轴线垂直于转动副6、10的轴线,平行于定平台11。
本发明的具有汇交副的4、5自由度对称并联机器人机构,具有很好的运动学性能、高的刚度和较大的工作空间;其运动学正反解十分简单,易于控制;其中的4自由度对称并联机器人机构可以实现空间的3个转动和沿动平台1法线方向的1个移动;5自由度对称并联机器人机构可以实现空间的3个转动和2个移动;可广泛用于并联机器人、微动工作台、虚拟轴机床和飞行模拟器等。
Claims (10)
1. 一种具有汇交副的4自由度对称并联机器人机构,由动平台(1)、定平台(11)和连接动平台(1)、定平台(11)的分支所组成,所述的分支为3个、4个或5个结构完全相同的分支,所有分支中从动平台(1)开始计数的前3个运动副(2,4,6)为转动副,其特征是:三个转动副中只有前两个转动副的轴线在空间相交于同一点,第三个转动副(6)的轴线与前两个转动副(2,4)的轴线不相交,并且平行于定平台(11)。
2. 根据权利要求1所说的具有汇交副的4自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6,8,10)为转动副,它们的轴线平行于定平台(11)。
3. 根据权利要求1所说的具有汇交副的4自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6,12,10)分别为转动副、移动副和转动副;2个转动副(6,8)的都轴线相互平行,移动副(12)的轴线垂直于转动副(6,8)的轴线。
4. 根据权利要求1所说的具有汇交副的4自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6,8,10)分别为转动副,它们的轴线平行于定平台(11)。
5. 根据权利要求1所说的具有汇交副的4自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6,12,10)分别为转动副、移动副和转动副;2个转动副(6,10)的都轴线相互平行,移动副(12)的轴线垂直于转动副(6,10)的轴线。
6. 一种具有汇交副的5自由度对称并联机器人机构,由动平台(1)、定平台(11)和连接动平台(1)、定平台(11)的分支所组成,所述的分支为3个、4个或5个结构完全相同的分支,所有分支中从动平台(1)开始计数的前3个运动副(2,4,6)为转动副,其特征是:三个转动副中只有前两个转动副的轴线在空间相交于同一点,第三个转动副(6)的轴线与前两个转动副(2,4)的轴线不相交,并且垂直于定平台(11)。转动副中只有前两个转动副的轴线在空间相交于同一点,第三个转动副的轴线与前两个转动副的轴线不相交。
7. 根据权利要求6所说的具有汇交副的5自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6)、(8)和(10)为转动副,它们的轴线垂直于定平台(11)。
8. 根据权利要求6所说的具有汇交副的5自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6)、(12)和(10)分别为转动副、移动副和转动副;2个转动副(6)和(10)的轴线都垂直于定平台(11),移动副(12)的轴线垂直于转动副(6)、(10)的轴线,平行于定平台(11)。
9. 根据权利要求6所说的具有汇交副的5自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6)、(8)和(10)为转动副,它们的轴线垂直于定平台(11)。
10. 根据权利要求6所说的具有汇交副的5自由度对称并联机器人机构,其特征是:所有分支中从定平台(11)开始计数的前3个运动副(6)、(12)和(10)分别为转动副、移动副和转动副;2个转动副(6)和(10)的轴线都垂直于定平台(11),移动副(12)的轴线垂直于转动副(6)、(10)的轴线,平行于定平台(11)。
Priority Applications (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CNB02104919XA CN100421885C (zh) | 2002-03-09 | 2002-03-09 | 具有汇交副的4、5自由度对称并联机器人机构 |
Applications Claiming Priority (1)
| Application Number | Priority Date | Filing Date | Title |
|---|---|---|---|
| CNB02104919XA CN100421885C (zh) | 2002-03-09 | 2002-03-09 | 具有汇交副的4、5自由度对称并联机器人机构 |
Publications (2)
| Publication Number | Publication Date |
|---|---|
| CN1381338A CN1381338A (zh) | 2002-11-27 |
| CN100421885C true CN100421885C (zh) | 2008-10-01 |
Family
ID=4740147
Family Applications (1)
| Application Number | Title | Priority Date | Filing Date |
|---|---|---|---|
| CNB02104919XA Expired - Fee Related CN100421885C (zh) | 2002-03-09 | 2002-03-09 | 具有汇交副的4、5自由度对称并联机器人机构 |
Country Status (1)
| Country | Link |
|---|---|
| CN (1) | CN100421885C (zh) |
Families Citing this family (19)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| CN100439050C (zh) * | 2003-10-28 | 2008-12-03 | 燕山大学 | 含螺旋副的精密微动并联三维移动机构 |
| CN101791804B (zh) * | 2010-01-26 | 2012-02-15 | 燕山大学 | 对称两转一移三自由度并联机构 |
| CN102152317B (zh) * | 2011-03-29 | 2012-06-06 | 天津大学 | 仅含转动副的精确直线运动机构 |
| CN102275162A (zh) * | 2011-07-08 | 2011-12-14 | 常州大学 | 一种三转动球面并联操作装置 |
| CN102699908B (zh) * | 2012-03-19 | 2014-10-15 | 燕山大学 | 两自由度移动解耦并联机器人机构 |
| CN102848380B (zh) * | 2012-03-22 | 2014-12-10 | 燕山大学 | 无汇交轴线的对称三自由度转动并联机构 |
| CN102601789A (zh) * | 2012-03-28 | 2012-07-25 | 广西大学 | 一种含rprpr闭环子链的三自由度并联机构 |
| CN102601790A (zh) * | 2012-03-28 | 2012-07-25 | 广西大学 | 一种含rrr闭环子链的三自由度并联机构 |
| CN102601784A (zh) * | 2012-03-28 | 2012-07-25 | 广西大学 | 一种含rrr闭环子链的并联机构 |
| CN102601786A (zh) * | 2012-03-28 | 2012-07-25 | 广西大学 | 一种含rprpr闭环子链的两自由度并联机构 |
| CN103042522A (zh) * | 2012-12-26 | 2013-04-17 | 燕山大学 | 3-5r/ss两自由度调姿调位并联机构 |
| CN103223666B (zh) * | 2012-12-27 | 2015-04-01 | 广西大学 | 含prr运动副开环子链和rprpr运动副闭环子链的并联机构 |
| CN102990652A (zh) * | 2012-12-27 | 2013-03-27 | 广西大学 | 一种包含两个对称闭环子链的并联机构 |
| CN103223667B (zh) * | 2012-12-27 | 2015-04-01 | 广西大学 | 一种含prr开环子链和prrrp闭环子链的并联机构 |
| CN102990649B (zh) * | 2012-12-27 | 2015-08-26 | 广西大学 | 一种含prr运动副开环子链和rrrpr运动副闭环子链的并联机构 |
| CN104275691B (zh) * | 2014-09-16 | 2016-08-24 | 燕山大学 | 具有三移两转五自由度的非对称并联机构 |
| CN104875207A (zh) * | 2015-05-19 | 2015-09-02 | 江南大学 | 一种完全解耦三移一转空间并联机器人机构 |
| CN104942796B (zh) * | 2015-07-02 | 2016-12-14 | 上海交通大学 | 三移动二转动五自由度转动移动完全解耦并联机构 |
| CN120734987B (zh) * | 2025-09-03 | 2025-11-14 | 浙江大学 | 一种六自由度位姿解耦的并联机构 |
Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2001208157A (ja) * | 1999-12-06 | 2001-08-03 | Korea Advanced Inst Of Sci Technol | 精密作業用6自由度並列機構 |
-
2002
- 2002-03-09 CN CNB02104919XA patent/CN100421885C/zh not_active Expired - Fee Related
Patent Citations (1)
| Publication number | Priority date | Publication date | Assignee | Title |
|---|---|---|---|---|
| JP2001208157A (ja) * | 1999-12-06 | 2001-08-03 | Korea Advanced Inst Of Sci Technol | 精密作業用6自由度並列機構 |
Also Published As
| Publication number | Publication date |
|---|---|
| CN1381338A (zh) | 2002-11-27 |
Similar Documents
| Publication | Publication Date | Title |
|---|---|---|
| CN101518898B (zh) | 具有两转一移三自由度的并联机构 | |
| CN101214647A (zh) | 具有冗余驱动的球面二自由度对称并联机器人机构 | |
| CN1326671C (zh) | 并联机器人连接分支结构及六自由度并联机器人机构 | |
| CN101036986B (zh) | 一种具有两转动和一移动的三自由度并联机器人机构 | |
| CN1311083A (zh) | 三自由度移动并联机器人机构 | |
| CN101249651B (zh) | 解耦的虚轴机床与机器人的二转动一移动并联机构 | |
| CN104985590B (zh) | 六自由度部分解耦并联机构 | |
| CN102632394B (zh) | 具有两条垂直相交转轴的三自由度并联机构 | |
| CN102699908B (zh) | 两自由度移动解耦并联机器人机构 | |
| CN101259617A (zh) | 一种分岔四自由度并联机器人机构 | |
| CN1631612A (zh) | 带环形导轨的球面三自由度并联姿态控制机构 | |
| CN2936617Y (zh) | 一种一维平动二维转动的三自由度并联机器人机构 | |
| CN1381338A (zh) | 具有汇交副的4、5自由度对称并联机器人机构 | |
| CN201389855Y (zh) | 具有两转一移三自由度的并联机构 | |
| CN100413656C (zh) | 空间非对称两自由度转动并联机构 | |
| CN108818502A (zh) | 具有球面转动自由度的两移动一转动的并联机构 | |
| CN103831839A (zh) | 机器人仿生腕关节及其结构优化方法 | |
| CN101927491A (zh) | 一种完全各向同性三自由度空间并联机器人机构 | |
| CN102501243A (zh) | 一种一转动两移动解耦并联机器人机构 | |
| CN106859768A (zh) | 用于腹腔微创手术的解耦四自由度远心机构 | |
| CN202317698U (zh) | 高刚度冗余驱动三自由度并联机构 | |
| CN107932482A (zh) | 一种可实现三维转动和两维移动运动的五自由度并联机构 | |
| CN101531004A (zh) | 可实现三平动和一转动的部分解耦并联机构 | |
| CN105945916A (zh) | 一种无汇交轴线三自由度转动并联机构 | |
| CN106903678B (zh) | 一种具有弧形移动副的三自由度并联机构 |
Legal Events
| Date | Code | Title | Description |
|---|---|---|---|
| C10 | Entry into substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| C06 | Publication | ||
| PB01 | Publication | ||
| C10 | Entry into substantive examination | ||
| SE01 | Entry into force of request for substantive examination | ||
| C14 | Grant of patent or utility model | ||
| GR01 | Patent grant | ||
| C17 | Cessation of patent right | ||
| CF01 | Termination of patent right due to non-payment of annual fee |
Granted publication date: 20081001 Termination date: 20110309 |